×
Industriële automatisering evolueert naar apparatuur die meer moet doen dan een geprogrammeerde beweging herhalen. Moderne productiesystemen moeten snel versnellen, nauwkeurig stoppen, wisselende belastingen verwerken, in kleinere werkruimtes passen en gedurende lange perioden functioneren met gecontroleerde onderhoudseisen. Deze eisen hebben de structurele massa tot een belangrijke ontwerpvariabele gemaakt, vooral bij bewegende onderdelen zoals robotarmen, portalen, pick-and-place-balken en inspectiekaders.
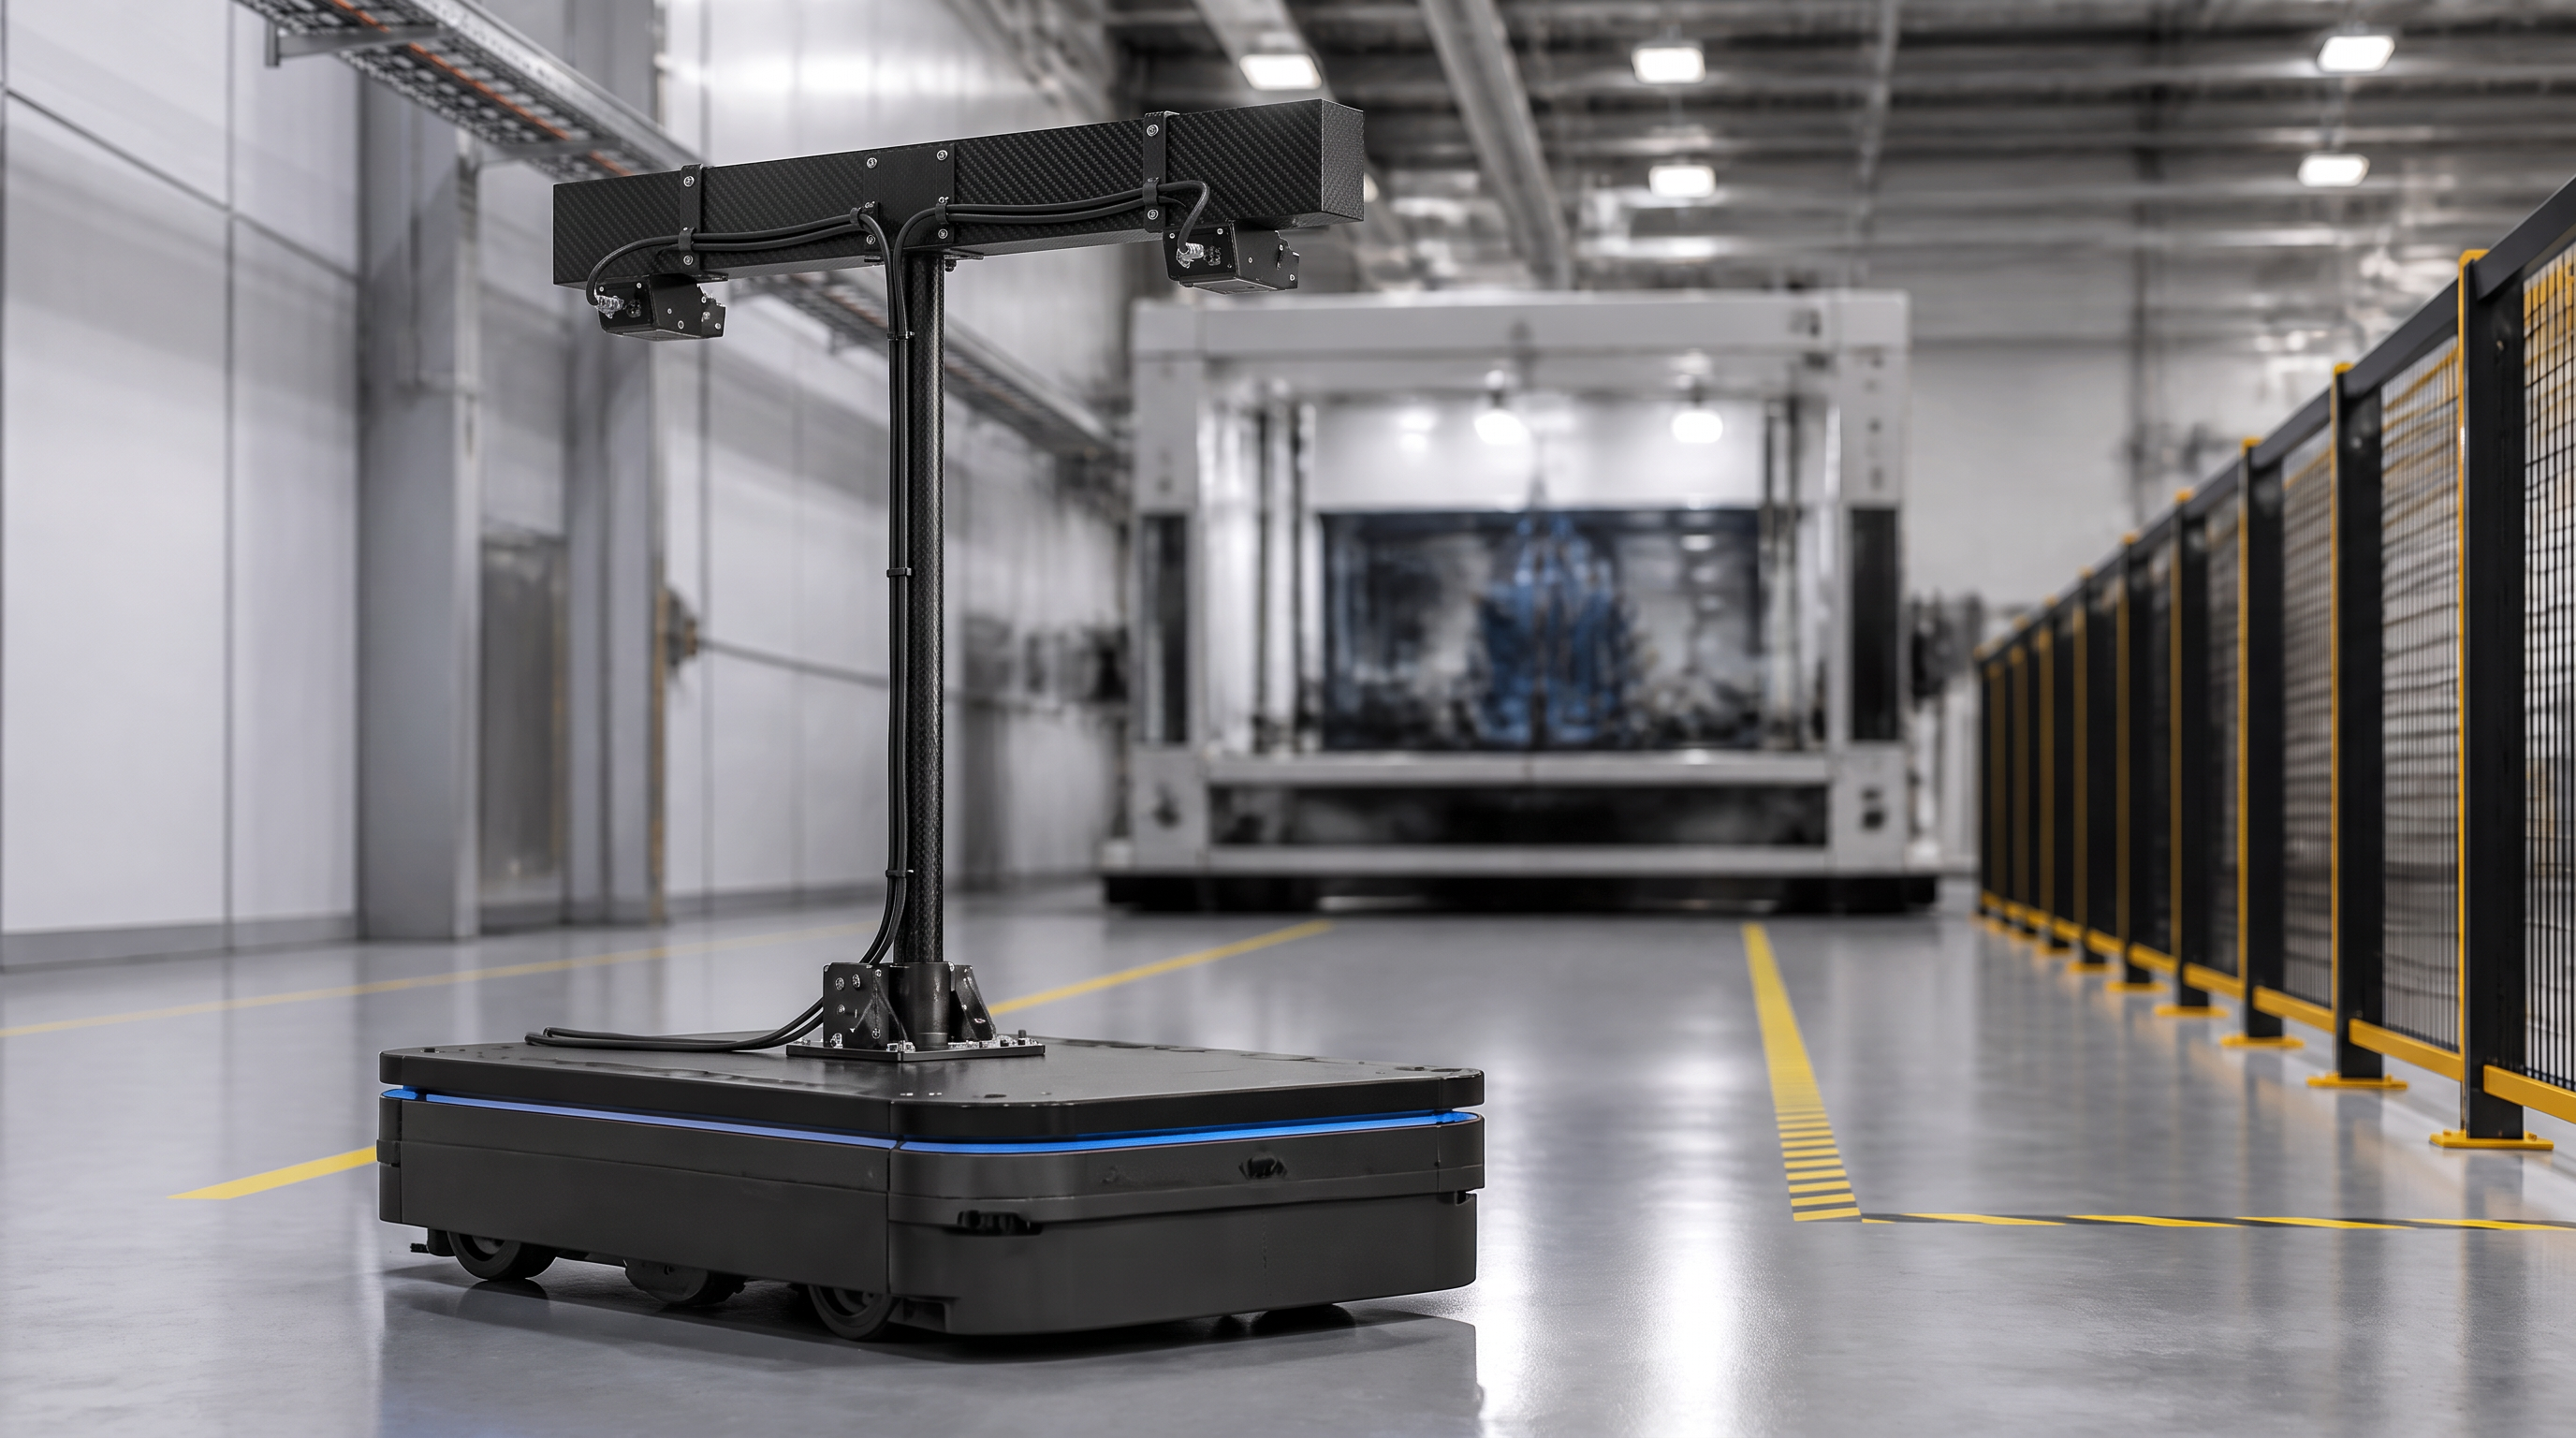
Om deze reden evalueren ingenieurs steeds vaker koolstofvezelprofielen voor robotica . Een koolstofvezelbuis, vierkante buis, rechthoekige buis of op maat gepultrudeerd profiel kan een lage massa combineren met bruikbare longitudinale stijfheid. Wanneer het profiel correct is afgestemd op het belastingspad en wordt verbonden met geschikte bevestigingsmiddelen, kan het helpen om de werkstructuur van een automatiseringssysteem efficiënter te verplaatsen, zonder simpelweg de motorafmetingen te vergroten.
De kans ligt niet in het vervangen van elk metalen onderdeel door koolstofvezel. De betere aanpak is om elk materiaal een duidelijke rol toe te wijzen. Koolstofvezel kan de lichtgewicht balk, arm of rail leveren; aluminium of staal kan een lagerhouder, een interface voor de versnellingsbak of een sterk geconcentreerde verbinding leveren; en gefreesde inzetstukken kunnen de belasting van bevestigingsmiddelen verdelen. Deze hybride ontwerplogica is met name relevant voor fabrikanten van robots en integrators van automatisering die herhaalbare OEM-apparatuur ontwikkelen.
Een robot verplaatst niet alleen zijn last. Hij verplaatst ook zijn eigen armsegmenten, beugels, kabeldragers, sensormontages en eind-armgereedschap. Wanneer een bewegend onderdeel lichter wordt, hoeft het aandrijfsysteem minder structurele massa te versnellen en te vertragen. Het praktische resultaat hangt af van het volledige mechanisme, maar het ontwerpteam krijgt meer vrijheid om snelheid, last, bereik, motorkeuze en energieverbruik op elkaar af te stemmen.
Massa aan het uiteinde van een robotarm is bijzonder belangrijk, omdat deze invloed heeft op het gewricht via het gehele stroomopwaartse mechanisme. Een zwaar distaal onderdeel kan de vereiste kracht bij het basisgewricht verhogen en trillingen beïnvloeden tijdens snelle richtingswijzigingen. Een lichtgewicht armsectie of eind-effectorsupport van koolstofvezel kan daarom nuttig zijn wanneer de toepassing robot lange bereikafstand, snelle positionering of frequente start-stop-beweging vereist.
Stijfheid moet eveneens in dezelfde bespreking worden betrokken. Een constructie die licht is maar te flexibel, kan positioneringsfouten, trillingen, insteltijd of slechte procesherhaalbaarheid veroorzaken. Koolstofvezel is aantrekkelijk omdat de vezelarchitectuur zo kan worden ontworpen dat stijfheid wordt geplaatst langs de dominante belastingsrichting. Het juiste resultaat is niet eenvoudigweg de laagste massa; het is een passende relatie tussen massa, buigstijfheid, torsiegedrag, demping, gewrichtsontwerp en besturingsvereisten.
Akoolstofvezel robotarm kan een buis of profiel gebruiken als hoofdverbinding, secundaire verbinding, ondersteuningsarm of intern structureel onderdeel. De buisvorm is efficiënt wanneer een lang onderdeel moet weerstaan tegen buiging terwijl het materiaal ver van de neutrale as blijft. Daarnaast creëert deze vorm een beschermd interne ruimte die nuttig kan zijn voor het aanbrengen van kabels, pneumatische leidingen of sensordraden, mits voldaan wordt aan de vereiste elektrische en serviceafstanden.
De meest geschikte doorsnede hangt af van hoe de arm belast wordt en hoe deze moet worden verbonden met de rest van de robot.
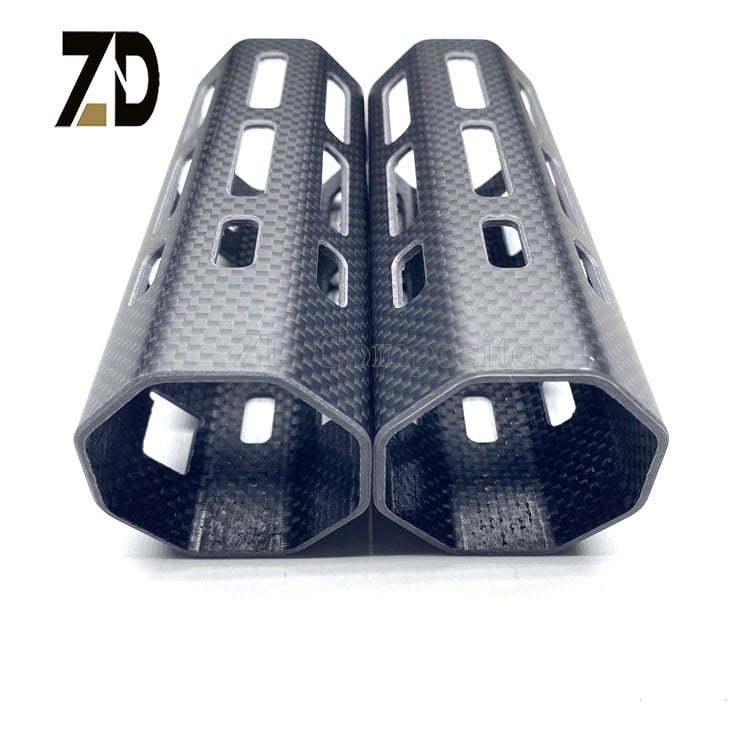
Ronde buizen blijven een praktische keuze voor armen, assen, sensordragers en klemgebaseerde mechanismen. Hun continue buitenoppervlak is handig wanneer de buis moet worden ondersteund door ronde klemmen of moet roteren binnen een lagergerelateerde constructie. Een ronde doorsnede kan ook het ontwerp van bepaalde uitschuifbare of verstelbare structuren vereenvoudigen.
De beperking ligt bij de interface. Een ronde buis levert van nature geen vlak anti-rotatievlak, dus de connector heeft mogelijk een gespleten klem, een genummerde inzet, een gelijmde fitting of een bewerkte overgangsblok nodig. De verbinding moet de belasting verdelen zonder de composietwand te vermorzelen.
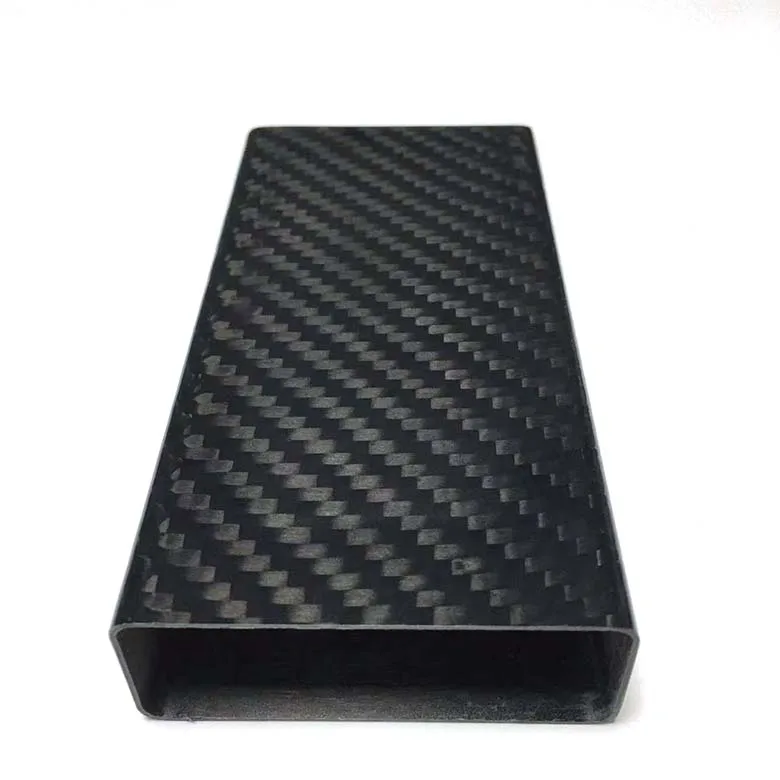
Akoolstofvezel vierkante buis of rechthoekige buis biedt gedefinieerde montagevlakken. Deze vlakken kunnen de bevestiging van motorplaten, kabelgeleiders, sensorbeugels, deksels en adapters voor eindeffectoren vereenvoudigen. Het profiel kan ook helpen bij het bepalen van de oriëntatie wanneer het in een passende socket of genummerde connector wordt ingevoegd.
Vierkante en rechthoekige profielen zijn handig wanneer herhaalbaarheid bij montage belangrijker is dan vrije rotatie. Ze kunnen een modulair frame ondersteunen waarin verschillende gereedschappen, bakken of sensorpakketten worden geïnstalleerd tegen voorspelbare referentievlakken. De hoeken vereisen nog steeds zorgvuldig ontwerp. Buitenhoekradii, wanddikte, lokale versterking en klemkracht moeten in de tekening worden gespecificeerd, in plaats van aan veronderstelling overgelaten te worden.
Pick-and-place-apparatuur verplaatst herhaaldelijk een greep, vacuümtool of aangepast eindeffectortool tussen gedefinieerde locaties. De prestaties worden beïnvloed door de belasting, bereik, versnelling, constructiestijfheid, keuze van aandrijving en afstemming van de regeling. Een lange bewegende balk of arm, vervaardigd uit een geschikt gepultrudeerd koolstofvezelprofiel, kan de massa verminderen die het aandrijfsysteem tijdens elke cyclus moet verplaatsen.
Voor deze toepassing moet het profiel worden beschouwd als onderdeel van een dynamische assemblage. Het ontwerpteam dient de arm lengte, het gewicht van de tool, het zwaartepunt, de afstand tussen de scharnieren, de verwachte versnelling, de kabelroute en de toegestane insteltijd te beoordelen. Een lichte buis verbetert het systeem niet automatisch als de montagebeugels flexibel zijn of als de verbinding te veel speling introduceert.
Een gepultrudeerde koolstofvezelbuis kan worden overwogen voor een arm of balk met constante doorsnede waarbij de hoofdlasten voorspelbaar zijn en grotendeels langs de lengterichting werken. Voor scharnieren die aanzienlijke dwarskrachten, torsiekrachten of compressiekrachten introduceren, kan de buis gelijmde inzetstukken, interne hulzen, externe versterkingsplaten of een overgangsfitting vereisen. Deze lokale details bepalen vaak of het onderdeel betrouwbaar functioneert in productie.
Samenwerkende robots zijn ontworpen om dichter bij mensen te werken en worden veelal ingezet voor taken zoals lichte assemblage, machinebeheersing, inspectie, verpakking en materiaalhandhaving. Het constructieve ontwerp moet nog steeds een evenwicht vinden tussen bereik, draagvermogen, veiligheidsgerelateerde beperkingen, oppervlaktebescherming en herhaalbare beweging.
Koolstofvezel kan bijdragen aan een lichtere armarchitectuur, maar veiligheid mag niet worden teruggebracht tot materiaalkeuze. Een samenwerkende robot vereist een volledige beoordeling van beweging, besturing, beveiliging, knijppunten, oppervlaktoestand en de relevante machineweerstandseisen. De rol van een koolstofvezelcomponent is om het mechanische ontwerp te ondersteunen; het is geen vervanging voor validatie op systeemniveau.
Voor cobotfabrikanten kan een koolstofvezelbuis dienen als armhulssteun, interne balk, sensorarm of lichtgewicht hulpmiddeldrager. Een vierkant of rechthoekig profiel kan nuttig zijn wanneer kabelkanalen, deksels of modulaire beugels langs vlakke zijden moeten worden geïndexeerd. Een rond profiel is mogelijk geschikter wanneer de externe omtrek cilindrisch is of wanneer er al een bestaande klemaanpak is ingesteld.
Geautomatiseerde geleide voertuigen en autonome mobiele robots vervoeren batterijen, sensoren, besturingshardware en soms ladingmodules door magazijnen, fabrieken en logistieke gebieden. Hun bewegende frame moet licht genoeg blijven om de bedrijfsefficiëntie te behouden, terwijl het tegelijkertijd een stabiele montage biedt voor lidar, camera’s, buffers, lades en communicatieapparatuur.
Koolstofvezelprofielen kunnen worden gebruikt in geselecteerde bovenste frames, sensormasten, lastdragers, beschermende structuren en verwisselbare modules. Het materiaal is bijzonder relevant wanneer een lange sensorbalk of verhoogd frame stijf moet blijven zonder onnodige massa boven het zwaartepunt van het voertuig toe te voegen.
De ontwerpprioriteiten verschillen van die van een snelle robotarm. Mobiele platforms ondergaan trillingen van de vloer, impact op beschermende structuren, herhaalde koppelbelastingen, transportafhandeling en blootstelling aan stof of vocht. Ingenieurs moeten daarom lokale slagvastheid, bevestigingsmiddelen-uittrekkracht, randbescherming en herstelbaarheid beoordelen. Een constructie van meerdere materialen kan de meest praktische oplossing zijn: koolstofvezel voor het lange, lichtgewicht onderdeel, aluminium of staal voor vervangbare beschermers en geconcentreerde bevestigingspunten.
Zien-systemen en inspectiegereedschappen zijn afhankelijk van stabiele positionering. Camera’s, verlichtingsopstellingen, lasersensoren en meetkoppen kunnen worden gemonteerd op frames die zich uitstrekken over een transportband, een bewerkingsmachine of een productiestation. Zelfs een kleine structurele beweging kan van invloed zijn op beelduitlijning, scherpte, kalibratie of herhaalbaarheid van metingen.
Akoolstofvezel robotbalk of sensorsteun kan een lichtgewicht constructie bieden met nuttige stijfheid en lage thermische uitzettingskenmerken. Dit kan waardevol zijn wanneer een lange steun dimensioneel stabiel moet blijven terwijl de bedrijfsomgeving verandert. De werkelijke thermische gedrag hangt echter af van de vezelrichting, de laminatenarchitectuur, het harsysteem, de verbindingen en de manier waarop de constructie is ingeklemd. Een product mag niet worden omschreven als dimensioneel invariant zonder toepassingsspecifieke analyse.
Voor camera- en metrologiestructuren is de interface even belangrijk als het profiel. Het bevestigingsvlak moet stabiel zijn, de bevestigingsmiddelen mogen geen lokale beschadiging veroorzaken en het ontwerp moet kalibratie of vervanging toestaan zonder de gehele constructie te verstoren. Koolstofvezel is elektrisch geleidend, dus kabelaanleg, aarding, isolatie en elektromagnetische compatibiliteit moeten ook worden beoordeeld wanneer gevoelige elektronica direct aan de structuur is bevestigd.
De eindeffector is het punt waarop de robot met het product interageert. Deze kan bestaan uit greeparmen, zuignappen, lasgereedschappen, snijgereedschappen, inspectiekoppen, spanvorment of verwisselbare gereedschappen. Hoewel de eindeffector vaak kleiner is dan de robotarm, beïnvloedt haar massa direct het bewegende systeem en bepaalt haar geometrie hoe belastingen in de polinterface worden ingeleid.
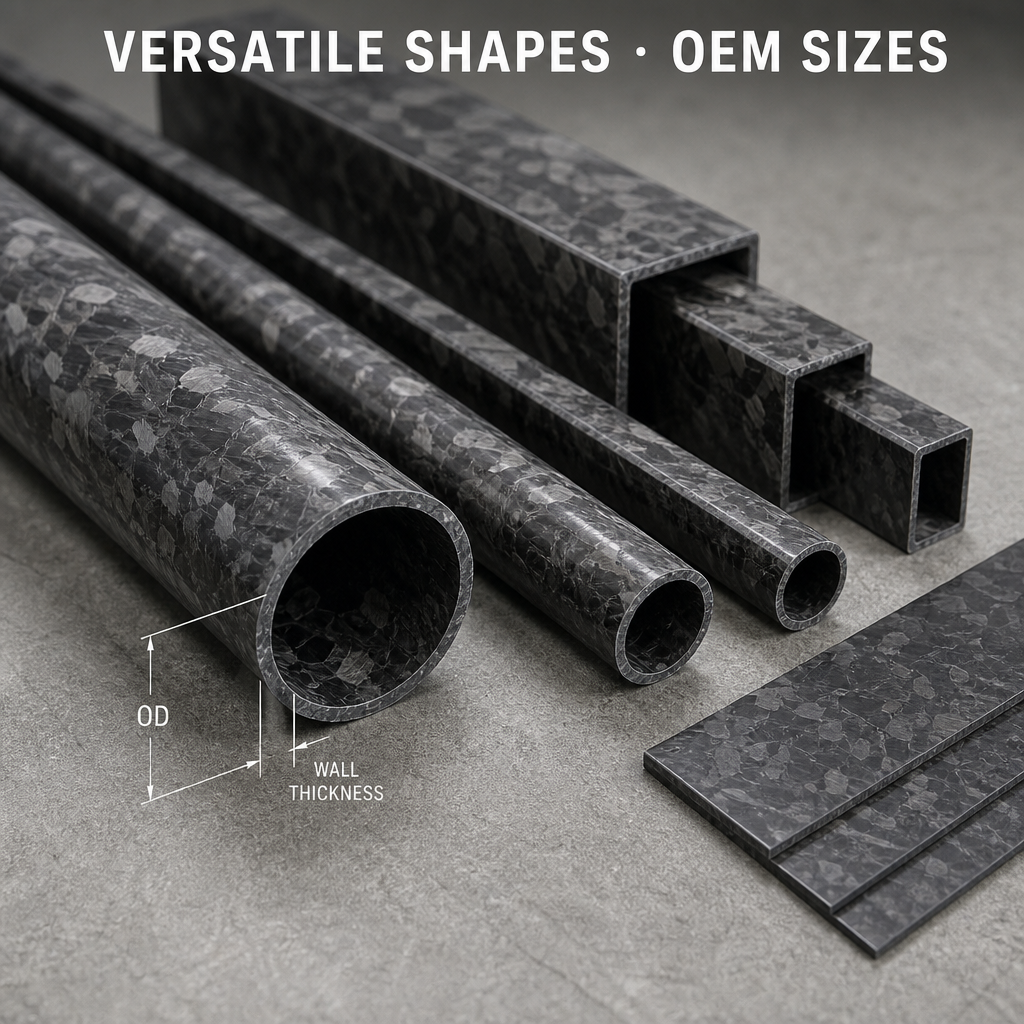
Koolstofvezelplaten en -profielen kunnen samenwerken in een modulair gereedschap. Een koolstofvezelplaat kan een vlakke montagebasis bieden, terwijl een vierkante buis of rechthoekig profiel een stijve omtrek of afstandskader vormt. Ronde buizen kunnen worden gebruikt voor lichtgewicht uitsteeksels, gereedschapssteunen of beschermende lussen waarbij een gebogen vorm wordt verkozen. Deze drie vormen mogen niet uitsluitend op basis van uiterlijk worden gekozen; elke vorm moet worden afgestemd op de vereiste buig-, torsie-, impact- en verbindingseisen.
Een professioneel eindeffectordesign omvat doorgaans lokale metalen interfaces. Gewinde-inzetstukken, adapterplaten, centreerpijlpunten, lagerzittingen en vervangbare slijtdelen kunnen uit metaal worden gefreesd en met de composietstructuur worden verbonden. Het composietgedeelte moet de belasting rond deze interfaces verdelen, in plaats van te vertrouwen op een bout die direct tegen een onondersteunde dunne wand drukt.
De productieroute dient te volgen op basis van de toepassing, en niet omgekeerd.
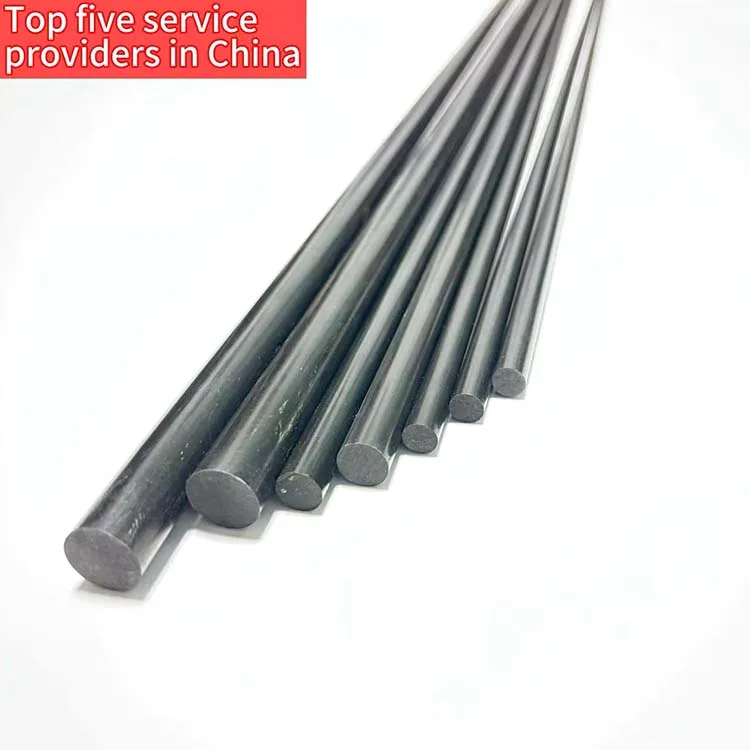
Pultrusie is zeer geschikt voor continue buizen, vierkante buizen, rechthoekige buizen, staven, stroken en andere profielen met een stabiele dwarsdoorsnede. Het proces levert herhaalbare afmetingen en efficiënte productie voor lange onderdelen. Het is een praktische optie voor rechte robotarmen, geleidingssteunen, sensormasten, dwarsverbindingen en automatiseringsframes waarvan de dominante belastingsrichting bekend is.
Een pultrusieprofiel kan worden geleverd als een continue lengte en vervolgens worden gesneden, geboord, gelijmd of afgewerkt voor de definitieve assemblage. De productietekening dient de toelaatbare toleranties, de behandeling van snijvlakken, de positie van gaten, de oppervlakte-eisen en eventuele vereiste lokale versterking te specificeren.
Rolgewikkelde en gelamineerde constructies bieden meer flexibiliteit bij het aanbrengen van versterking in longitudinale, transversale en schuine richting. Deze constructies kunnen worden overwogen wanneer het onderdeel sterke torsielasten, multidirectionele impacten, complexe conische aflopingen of veeleisende crashtolerantie moet opnemen. De nadelen kunnen bestaan uit meer gereedschapsstappen, een hogere procescomplexiteit en een andere kostenstructuur.
Veel automatiseringssystemen profiteren van een hybride aanpak. Een gepultrudeerde koolstofvezelbuis kan de lange, lichte balk vormen, terwijl een gefreesd aluminiuminterface lagers, versnellingsbakken of schroefverbindingen kan dragen. Een koolstofvezelplaat kan het frame afsluiten of een sensor ondersteunen, en een gevormd of gefreesd onderdeel kan een lokale verbinding beschermen.
Deze aanpak is realistischer dan één materiaal of één proces te dwingen alle functies uit te voeren. Daarnaast wordt hierdoor ook een duidelijkere weg gebaand voor reparatie, inspectie en toekomstige productwijzigingen.
Rechte koolstofvezelprofielen zijn meestal niet het meest complexe onderdeel van een robotcomponent. De verbinding is het punt waar de belastingen zich concentreren en waar verschillende materialen samenkomen. Veelvoorkomende interfaces zijn klemmen, gelijmde mantels, eindstoppen, flensadapters, platen, scharnierblokken, lagerhuisjes en gebolte beugels.
Vóór de productie moet het ontwerpteam onderzoeken:
Een leverancier die de buis controleert maar de verbinding negeert, controleert niet de volledige toepassing. Voor OEM-programma’s moeten tekeningen de interfacegeometrie, de bevestigingspatroon, de toegestane klemdruk, de inzetdetails en eventuele hechtings- of afdichtingsvereisten weergeven.
Robotica- en automatisatieapparatuur kan in de buurt van motoren, aandrijvingen, verwarmingsapparaten, koelvloeistoffen, reinigingsmiddelen, stof en herhaalde temperatuurwisselingen werken. Het koolstofvezelprofiel moet daarom worden geselecteerd met de omgeving in gedachten.
Koolstofvezelcomposieten roesten niet zoals gewoon staal, maar het harsysteem, de coating, de gesneden rand en de metaalinterface beïnvloeden nog steeds de duurzaamheid. Gesneden uiteinden moeten worden afgewerkt of afgedicht waar blootliggende vezels, vochtinfiltratie of aanraking tijdens verwerking een probleem vormen. In buitentoepassingen of bij spoeltoepassingen moet de gehele verbinding zijn ontworpen voor afvoer, afdichting en inspectie.
Koolstofvezel is ook elektrisch geleidend. Het mag niet worden beschouwd als een automatische elektrische isolator. Ontwerpers hebben mogelijk isolatielagen nodig, gecontroleerde aarding, afstand tot antennes en een beoordeling van de elektromagnetische compatibiliteit. Deze eisen zijn vooral belangrijk wanneer het profiel camera's, encoders, draadloos materiaal of besturingskabels bevat.
Een nuttige offerteaanvraag moet voldoende informatie bevatten zodat de leverancier het werkelijke belastingspad kan beoordelen. Voeg toe:
Indien de belastingsgevalbeschrijving onvolledig is, is de juiste volgende stap géén verzonnen prestatiegarantie. De leverancier dient de ontbrekende informatie te identificeren en een prototype- of gezamenlijk testplan aan te bevelen. Voor een vluchtkritische, veiligheidsgerelateerde of hoogwaardige automatiseringsconstructie behoort de definitieve validatie tot de verantwoordelijkheid van het desbetreffende engineeringteam.
De sector industriële robotica blijft op wereldschaal op grote schaal opereren. De International Federation of Robotics meldde in haar World Robotics 2025 samenvatting over industriële robots: in 2024 werden wereldwijd 542.076 industriële robots geïnstalleerd, terwijl de wereldwijde operationele voorraad op 4.663.773 eenheden uitkwam. Deze cijfers betekenen niet dat elke robot koolstofvezel nodig heeft. Ze tonen wel waarom stapsgewijze verbeteringen in armmassa, bewegingsefficiëntie, sensorstabiliteit en modulaire onderhoudsmogelijkheden van belang kunnen zijn binnen een brede apparatuurecosysteem.
De grootste kans voor koolstofvezel ligt daarom niet in de algemene bewering dat composieten metalen vervangen. Het gaat om het specifieker probleem van het ontwerpen van bewegende automatisatiestructuren die lichter zijn, voldoende stijf, eenvoudiger te integreren en geschikt voor hun productievolume. Hier wordt de combinatie van gepultrudeerde buizen, vierkante profielen, platen, gefreesde aansluitingen en toepassingsgerichte engineering commercieel relevant.
Koolstofvezelprofielen voor robotica zijn het meest waardevol wanneer ze worden geselecteerd als onderdeel van een compleet bewegingssysteem. Een ronde buis kan geschikt zijn voor een klem of een roterende arm. Een vierkante buis kan de uitlijning en modulaire bevestiging vereenvoudigen. Een rechthoekig profiel kan een nuttige combinatie bieden van buigstijfheid en inbouwruimte. Een plaat kan de apparatuurinterface vormen, terwijl een metalen inzetstuk de geconcentreerde gewrichtsbelasting draagt.
Pultrusie is een efficiënte methode voor profielen met constante doorsnede die worden gebruikt in lange, voorspelbare onderdelen. Oplossingen met roll-wrapping, spuitgieten en CNC-frezen blijven belangrijk wanneer het onderdeel een complexe vorm of versterking in meerdere richtingen vereist. Het beste ontwerp is datgene waarbij profiel, vezelarchitectuur, verbinding en productiemethode perfect aansluiten bij de werkelijke toepassing.
Zhongda Composites ondersteunt B2B-robotica- en industriële automatiseringsprojecten met koolstofvezelbuizen, vierkante buizen, rechthoekige profielen, platen en aangepaste OEM/ODM-onderdelen. Stuur uw tekening, CAD-model, belastingsrichting, bewegingsvereisten en productiedoelstelling om een praktische materiaal- en interfacebeoordeling te starten.
Belangrijke trefwoorden: koolstofvezelprofielen voor robotica, koolstofvezelrobotarm, getrokken koolstofvezelbuis, koolstofvezelvierkante buis, koolstofvezelrobotbalk, koolstofvezel-eindactuator, lichtgewicht automatiseringscomponenten, koolstofvezelautomatisatieframe.
 Actueel nieuws
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN