×
La automatización industrial se dirige hacia equipos que deben hacer más que repetir un movimiento programado. Los sistemas modernos de producción necesitan acelerar rápidamente, detenerse con precisión, manejar cargas variables, integrarse en espacios de trabajo más reducidos y operar durante largos períodos con requisitos de mantenimiento controlados. Estas exigencias han convertido la masa estructural en una variable clave de diseño, especialmente en elementos móviles como brazos robóticos, puentes cartesianos, vigas de manipulación y bastidores de inspección.
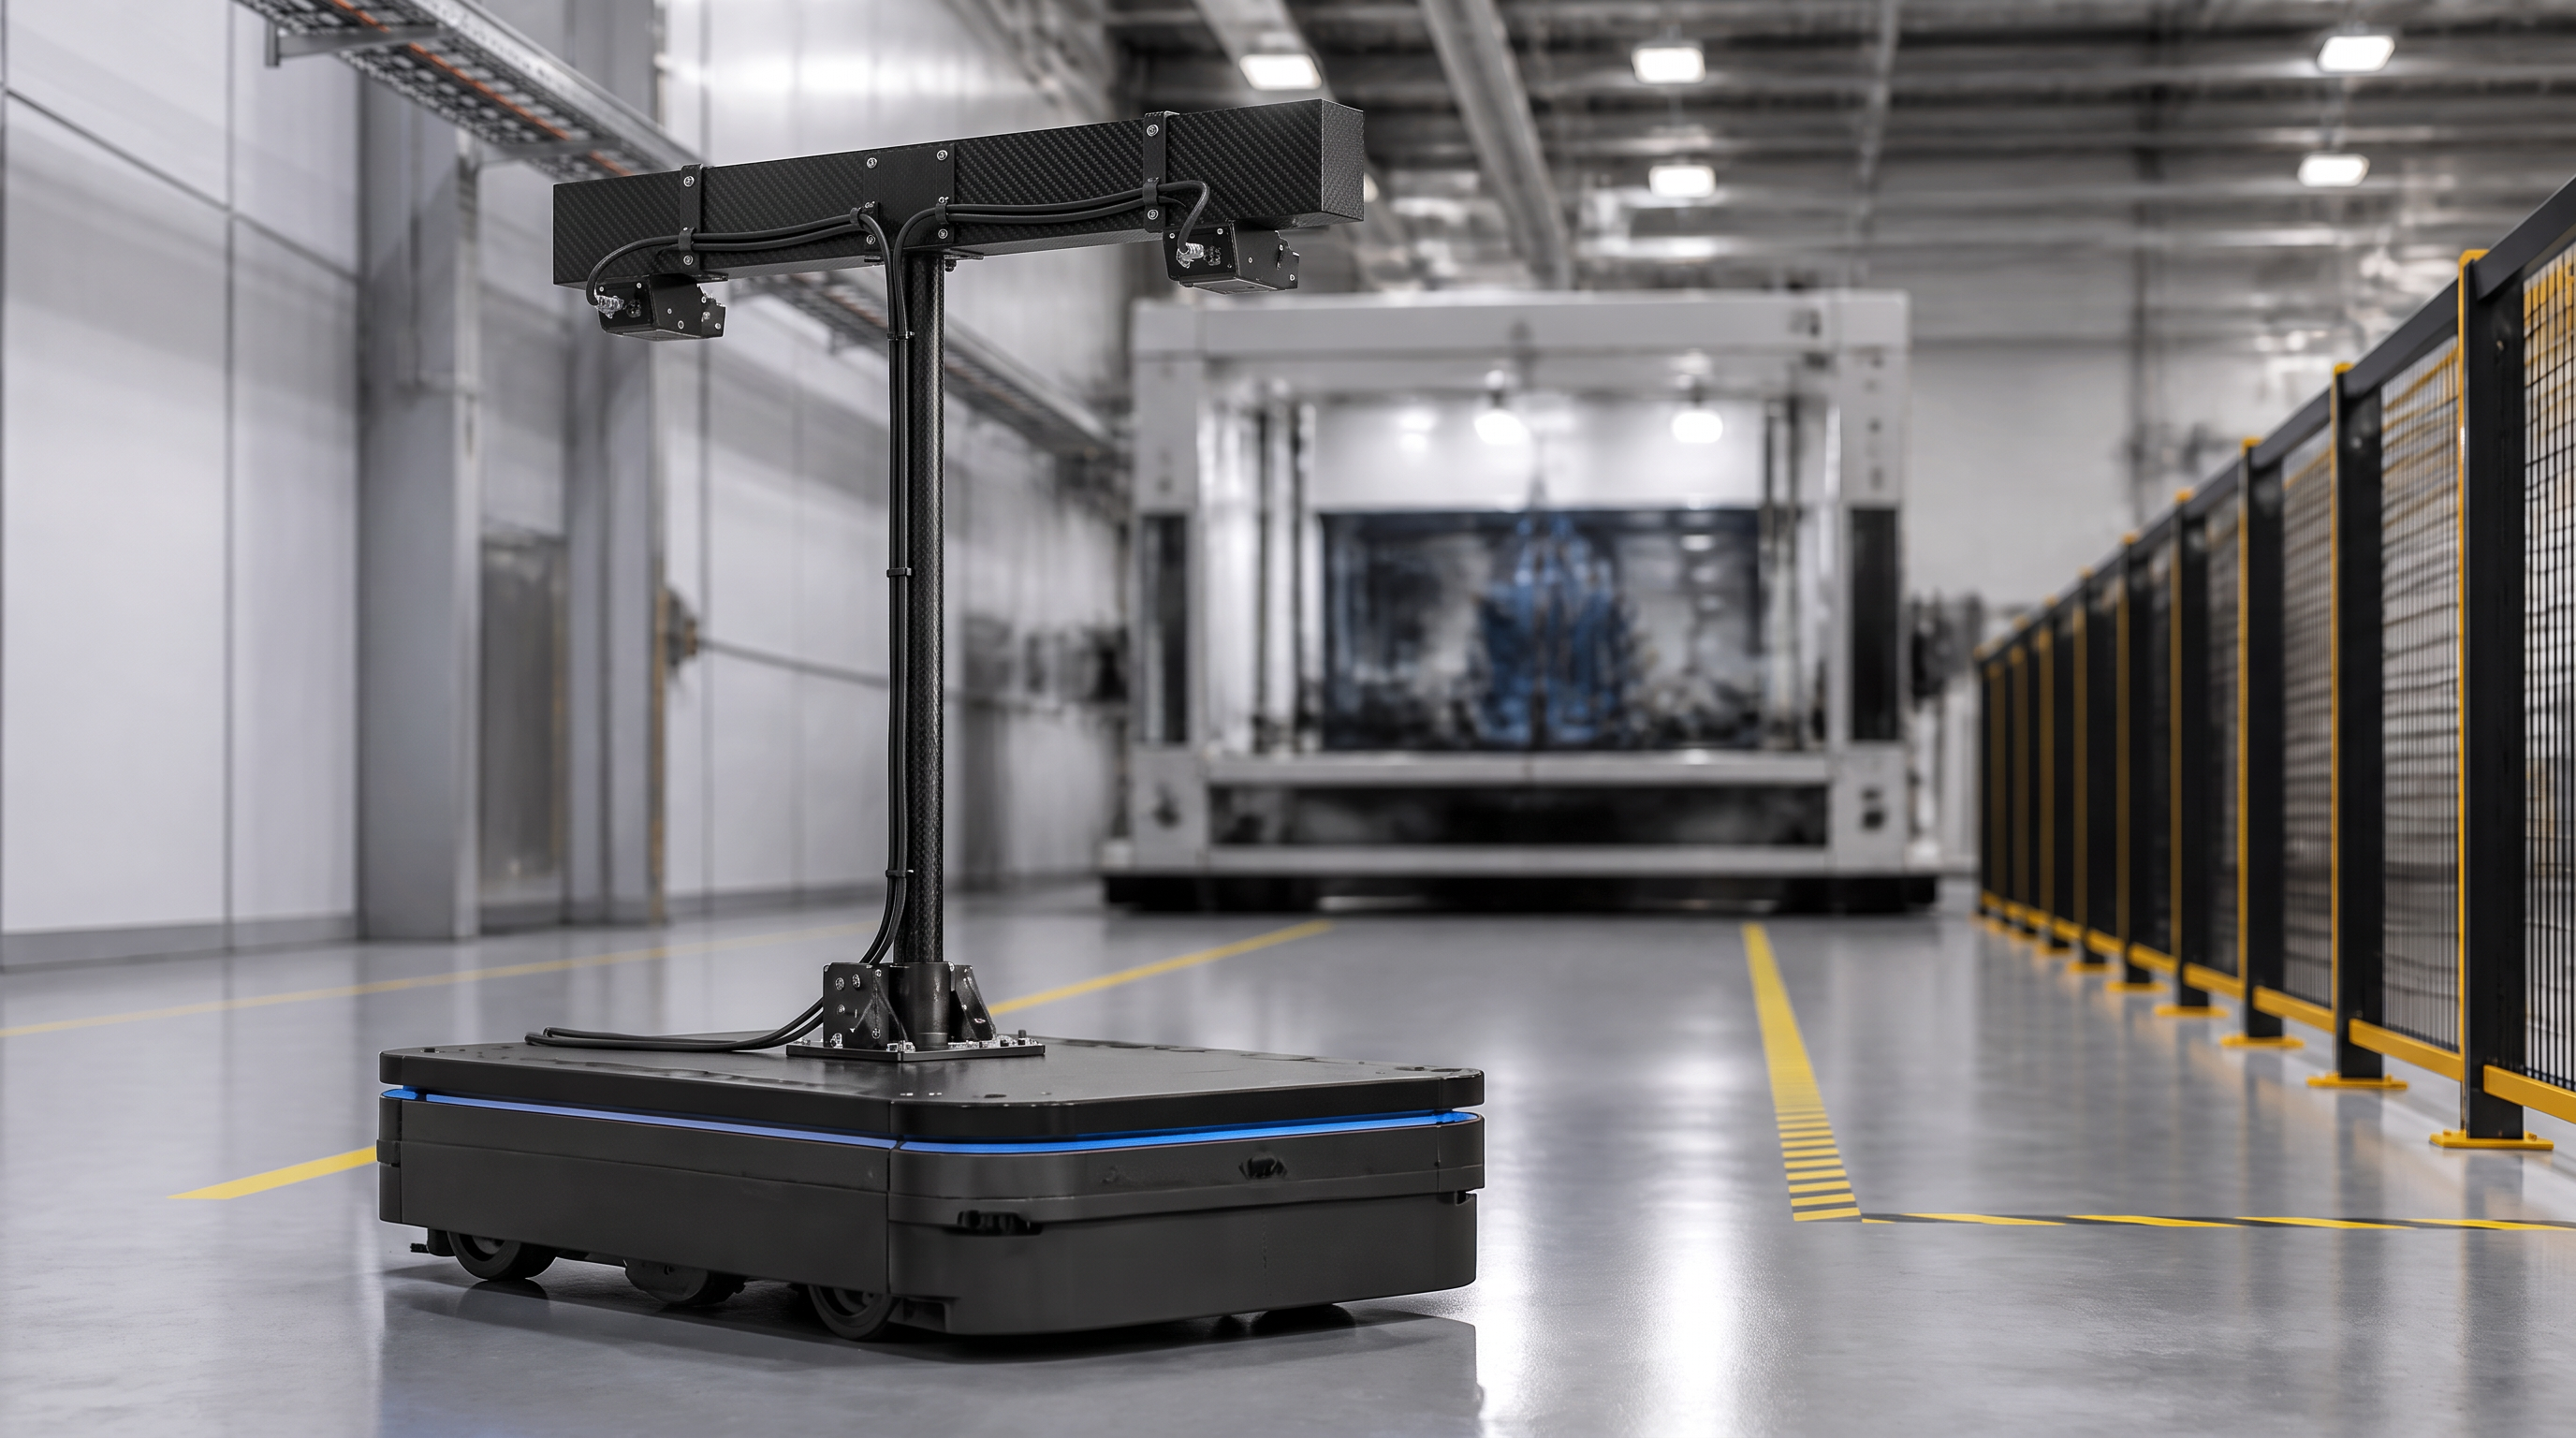
Por esta razón, los ingenieros están evaluando cada vez más perfiles de fibra de carbono para robótica . Un tubo de fibra de carbono, un tubo cuadrado, un tubo rectangular o un perfil extruido personalizado pueden combinar baja masa con rigidez longitudinal útil. Cuando la sección se adapta correctamente a la trayectoria de carga y se conecta con hardware adecuado, puede ayudar a que un sistema de automatización mueva su estructura de trabajo de forma más eficiente sin simplemente aumentar el tamaño del motor.
La oportunidad no consiste en sustituir cada pieza metálica por fibra de carbono. El enfoque más adecuado es asignar a cada material una función clara. La fibra de carbono puede proporcionar la viga, el brazo o el riel ligeros; el aluminio o el acero pueden ofrecer un asiento de rodamiento, una interfaz de caja de engranajes o una conexión altamente concentrada; y las incrustaciones mecanizadas pueden distribuir las cargas de los elementos de fijación. Esta lógica de diseño híbrido resulta especialmente relevante para los fabricantes de robots y los integradores de automatización que desarrollan equipos OEM repetibles.
Un robot no mueve únicamente su carga útil. También desplaza sus propias secciones de brazo, soportes, portacables, soportes de sensores y herramientas extremas del brazo. Cuando un elemento móvil se vuelve más ligero, el sistema de accionamiento debe acelerar y desacelerar menos masa estructural. El resultado práctico depende del mecanismo completo, pero el equipo de diseño obtiene mayor libertad para equilibrar velocidad, carga útil, alcance, selección del motor y consumo energético.
La masa en el extremo de un brazo robótico es especialmente importante porque afecta la articulación a lo largo de todo el mecanismo ascendente. Un componente distal pesado puede incrementar el esfuerzo requerido en la articulación base e influir en las vibraciones durante cambios rápidos de dirección. Por tanto, una sección ligera de brazo o un soporte para efector final fabricado en fibra de carbono pueden resultar útiles cuando el aplicación requiere un gran alcance, indexación rápida o movimientos frecuentes de arranque y parada.
La rigidez debe seguir formando parte de la misma discusión. Una estructura ligera pero excesivamente flexible puede provocar errores de posicionamiento, vibraciones, tiempos de asentamiento prolongados o baja repetibilidad del proceso. La fibra de carbono resulta atractiva porque su arquitectura de fibras puede diseñarse para orientar la rigidez según la dirección principal de carga. El resultado correcto no es simplemente la menor masa posible; es una relación adecuada entre masa, rigidez a flexión, comportamiento torsional, amortiguación, diseño de articulaciones y requisitos de control.
Abrazo robótico de fibra de carbono puede utilizar un tubo o perfil como eslabón principal, eslabón secundario, brazo de soporte o elemento estructural interno. La forma tubular resulta eficiente cuando un elemento largo debe resistir la flexión manteniendo el material alejado del eje neutro. Asimismo, crea un espacio interno protegido que puede resultar útil para el tendido de cables, líneas neumáticas o cableado de sensores, siempre que se respeten las separaciones eléctricas y de servicio requeridas.
La sección transversal más adecuada depende de cómo se carga el brazo y de cómo debe conectarse al resto del robot.
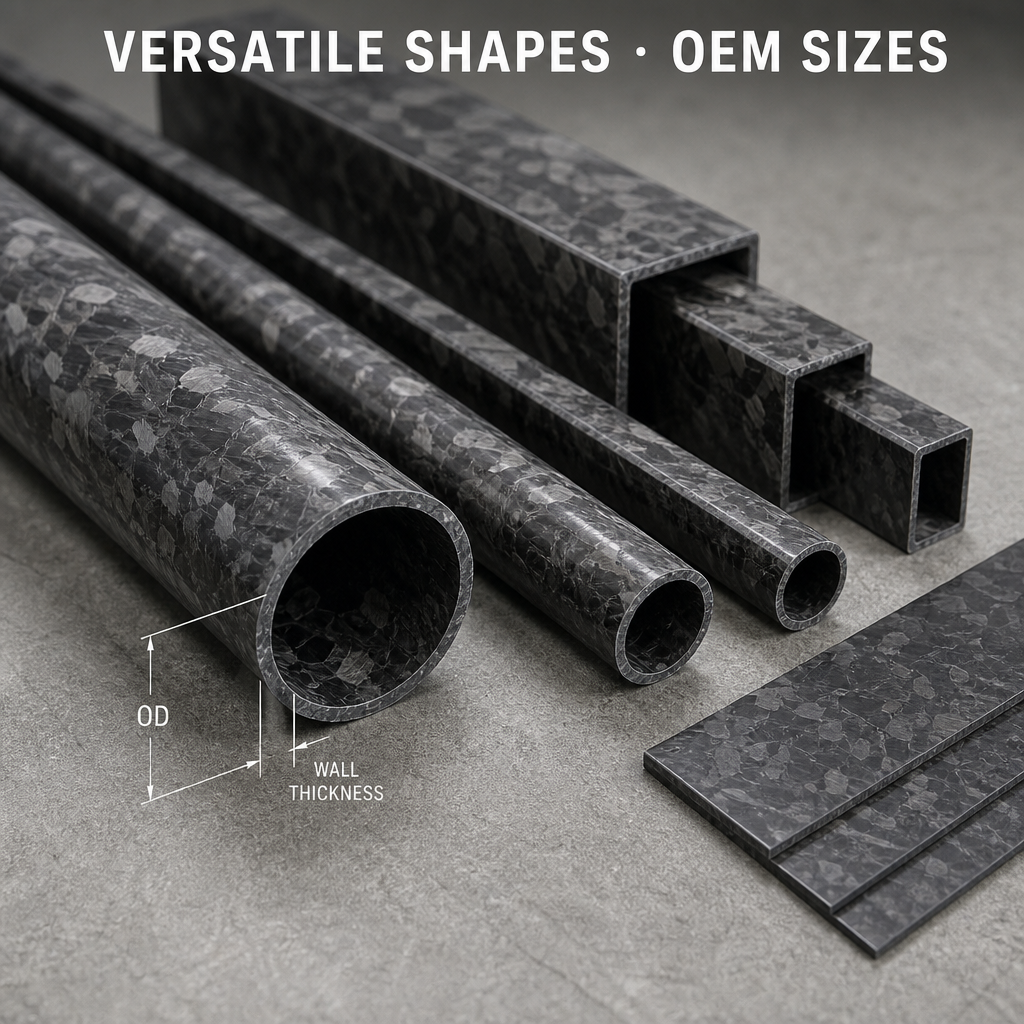
Los tubos redondos siguen siendo una opción práctica para brazos, ejes, soportes de sensores y mecanismos basados en abrazaderas. Su superficie exterior continua resulta útil cuando el tubo debe ser soportado por abrazaderas circulares o girar dentro de un conjunto relacionado con rodamientos. Una sección circular también puede simplificar el diseño de ciertas estructuras telescópicas o ajustables.
La limitación radica en la interfaz. Un tubo redondo no proporciona de forma natural una superficie plana antirrotación, por lo que el conector podría requerir una abrazadera dividida, una pieza insertada con chaveta, un accesorio adherido o un bloque de transición mecanizado. La junta debe distribuir la carga sin aplastar la pared compuesta.
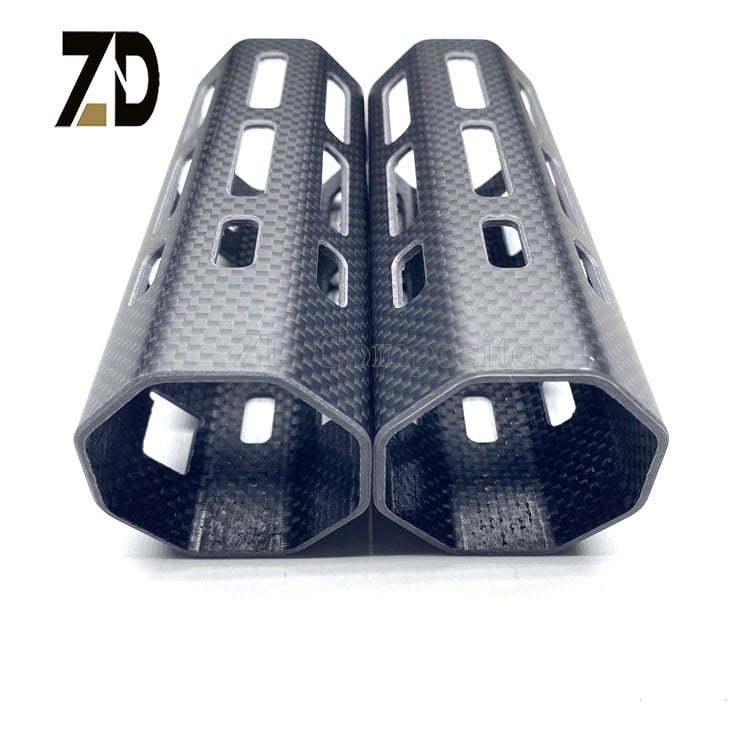
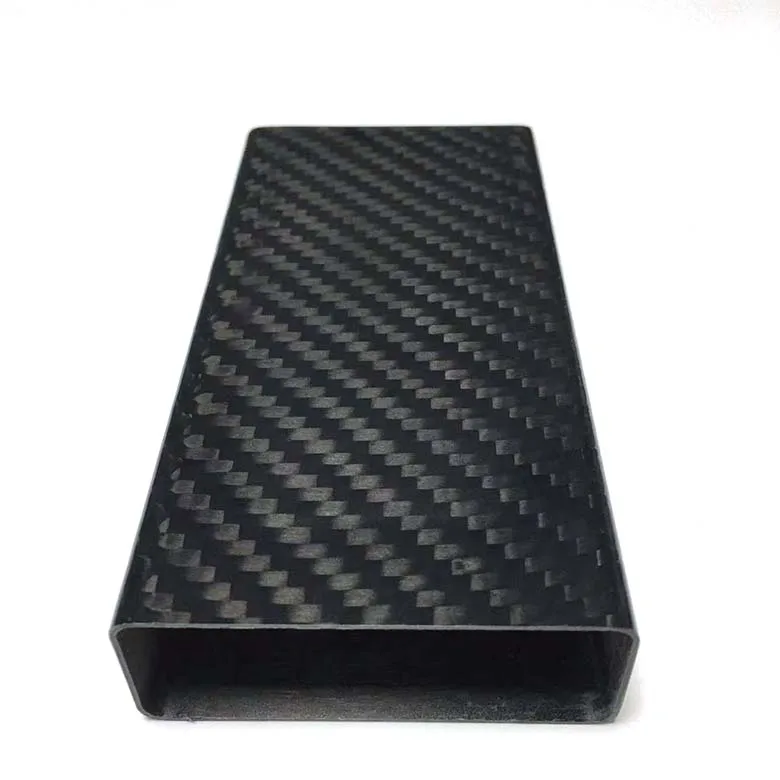
Atubo cuadrado de fibra de carbono o tubo rectangular ofrece caras de montaje definidas. Estas caras pueden simplificar la fijación de placas de motor, guías de cables, soportes de sensores, cubiertas y adaptadores de extremos efectores. El perfil también puede ayudar a controlar la orientación al introducirse en un casquillo coincidente o un conector con chaveta.
Las secciones cuadradas y rectangulares son útiles cuando la repetibilidad del ensamblaje es más importante que la rotación libre. Pueden soportar un bastidor modular en el que se instalan distintas herramientas, bandejas o paquetes de sensores contra planos de referencia predecibles. Las esquinas aún requieren un diseño cuidadoso. Los radios externos de las esquinas, el espesor de las paredes, el refuerzo local y la presión de sujeción deben especificarse en el plano, en lugar de dejarse a suposición.
El equipo de colocación y recogida mueve repetidamente una pinza, una herramienta de vacío o un efector final personalizado entre ubicaciones definidas. Su rendimiento depende de la carga útil, el alcance, la aceleración, la rigidez estructural, la selección del accionamiento y el ajuste del control. Una viga o brazo móvil largo fabricado con un perfil adecuado de fibra de carbono pultruida puede reducir la masa que el sistema de accionamiento debe desplazar en cada ciclo.
Para esta aplicación, el perfil debe considerarse parte de un conjunto dinámico. El equipo de diseño debe evaluar la longitud del brazo, la masa de la herramienta, el centro de gravedad, la separación entre articulaciones, la aceleración esperada, el recorrido de los cables y el tiempo de asentamiento permitido. Un tubo ligero no mejora automáticamente el sistema si los soportes de montaje son flexibles o si la conexión introduce holgura excesiva.
Un tubo de fibra de carbono pultruido puede considerarse para un brazo o viga de sección constante donde las cargas principales son predecibles y actúan principalmente a lo largo de su longitud. Para articulaciones que generan cargas transversales, torsionales o de aplastamiento significativas, el tubo puede requerir insertos pegados, fundas internas, refuerzos externos o una pieza de transición. Estos detalles locales suelen determinar si la pieza funciona de forma fiable en producción.
Los robots colaborativos están diseñados para trabajar en mayor proximidad con las personas y se utilizan comúnmente en tareas como el montaje ligero, la alimentación de máquinas, la inspección, el embalaje y la manipulación de materiales. El diseño estructural aún debe equilibrar el alcance, la carga útil, los límites relacionados con la seguridad, la protección superficial y el movimiento repetible.
La fibra de carbono puede contribuir a una arquitectura de brazo más ligera, pero la seguridad no puede reducirse únicamente a la selección del material. Un robot colaborativo requiere una evaluación integral del movimiento, el control, las protecciones, los puntos de atrapamiento, el estado superficial y los requisitos pertinentes de seguridad de máquinas. La función de un componente de fibra de carbono es apoyar el diseño mecánico; no sustituye la validación a nivel de sistema.
Para los fabricantes de cobots, un tubo de fibra de carbono puede servir como soporte para la cubierta del brazo, viga interna, brazo para sensores o portaherramientas ligero. Un perfil cuadrado o rectangular puede resultar útil cuando los canales para cables, las tapas o los soportes modulares deben alinearse a lo largo de caras planas. Un perfil redondo puede ser más adecuado cuando la envolvente externa es cilíndrica o cuando ya existe una arquitectura de abrazaderas establecida.
Los vehículos guiados automatizados y los robots móviles autónomos transportan baterías, sensores, hardware de control y, en ocasiones, módulos de carga útil a través de almacenes, fábricas y zonas logísticas. Su estructura móvil debe mantenerse lo suficientemente ligera para preservar la eficiencia operativa, al tiempo que ofrece un montaje estable para lidar, cámaras, parachoques, bandejas y equipos de comunicación.
Los perfiles de fibra de carbono se pueden utilizar en ciertos bastidores superiores, mástiles de sensores, soportes para cargas útiles, estructuras protectoras y módulos desmontables. Este material resulta especialmente relevante cuando un brazo largo de sensores o un bastidor elevado debe mantener su rigidez sin añadir masa innecesaria por encima del centro de gravedad del vehículo.
Las prioridades de diseño difieren de las de un brazo robótico rápido. Las plataformas móviles experimentan vibraciones del suelo, impactos en las estructuras protectoras, cargas repetidas durante el acoplamiento, manipulación durante el transporte y exposición al polvo o a la humedad. Por tanto, los ingenieros deben evaluar la resistencia local al impacto, la extracción de los elementos de fijación, la protección de los bordes y la capacidad de reparación. Una estructura de materiales mixtos puede ser la solución más práctica: fibra de carbono para el elemento largo y ligero, y aluminio o acero para protecciones sacrificiales y puntos de montaje concentrados.
Los sistemas de visión y las herramientas de inspección dependen de una posición estable. Las cámaras, los conjuntos de iluminación, los sensores láser y las cabezas de medición pueden montarse en estructuras que se extienden sobre una cinta transportadora, una máquina-herramienta o una estación de producción. Incluso un pequeño movimiento estructural puede afectar la alineación de la imagen, el enfoque, la calibración o la repetibilidad de las mediciones.
Aviga de robot de fibra de carbono o el soporte para sensores puede proporcionar una estructura ligera con rigidez útil y bajas características de expansión térmica. Esto puede ser valioso cuando un soporte largo debe mantener estabilidad dimensional a medida que cambia el entorno operativo. Sin embargo, el comportamiento térmico real depende de la orientación de las fibras, la arquitectura del laminado, el sistema de resina, las uniones y la forma en que la estructura está restringida. Un producto no debe describirse como dimensionalmente invariable sin un análisis específico para la aplicación.
Para las estructuras de cámaras y metrología, la interfaz es tan importante como el perfil. La superficie de montaje debe ser estable, los elementos de fijación no deben provocar daños locales y el diseño debe permitir la calibración o sustitución sin alterar todo el bastidor. El carbono fibra es eléctricamente conductor, por lo que también se debe revisar el trazado de cables, la conexión a tierra, el aislamiento y la compatibilidad electromagnética cuando se conectan electrónicos sensibles directamente a la estructura.
El efector final es el punto donde el robot interactúa con el producto. Puede incluir pinzas, ventosas, herramientas de soldadura, cortadores, cabezales de inspección, dispositivos de sujeción o herramientas intercambiables. Aunque el efector final suele ser más pequeño que el brazo del robot, su masa afecta directamente al sistema en movimiento y su geometría determina cómo se transmiten las cargas a la interfaz de la muñeca.
Las placas y los perfiles de fibra de carbono pueden funcionar conjuntamente en una herramienta modular. Una placa de fibra de carbono puede ofrecer una superficie plana de montaje, mientras que un tubo cuadrado o un perfil rectangular puede formar un marco rígido perimetral o de separación. Los tubos redondos pueden utilizarse para brazos ligeros, soportes de herramientas o bucles protectores donde se prefiere una forma curva. No deben seleccionarse las tres formas únicamente por su apariencia; cada una debe adaptarse a las condiciones requeridas de flexión, torsión, impacto y conexión.
Un diseño profesional de extremo efector normalmente incluye interfaces metálicas locales. Las tuercas roscadas insertables, las placas adaptadoras, las guías de ajuste, los asientos para rodamientos y las piezas sustituibles sometidas a desgaste pueden mecanizarse en metal y conectarse a la estructura compuesta. La sección compuesta debe distribuir la carga alrededor de estas interfaces, en lugar de depender de un tornillo que actúe directamente sobre una pared delgada sin soporte.
La ruta de fabricación debe seguir la aplicación y no al revés.
La pultrusión es muy adecuada para tubos continuos, tubos cuadrados, tubos rectangulares, varillas, tiras y otros perfiles con una sección transversal estable. Este proceso permite lograr dimensiones repetibles y una producción eficiente de piezas largas. Es una opción práctica para eslabones rectos de robots, soportes de guía, mástiles de sensores, montantes transversales y estructuras de automatización donde se conoce la dirección principal de carga.
Un perfil pultrudido puede suministrarse en longitud continua y luego cortarse, perforarse, pegarse o acabarse para el ensamblaje final. El plano de fabricación debe especificar las tolerancias admisibles, el tratamiento de los extremos cortados, la ubicación de los orificios, los requisitos superficiales y cualquier refuerzo local necesario.
Las construcciones enrolladas y laminadas ofrecen mayor flexibilidad para disponer los refuerzos longitudinal, transversal y en ángulo. Se pueden considerar cuando la pieza debe soportar cargas torsionales más elevadas, impactos multidireccionales, conos complejos o una resistencia a la compresión exigente. Las desventajas pueden incluir un mayor número de etapas de conformado, una mayor complejidad del proceso y una estructura de costes distinta.
Muchos sistemas de automatización se benefician de un enfoque híbrido. Un tubo de fibra de carbono pultruido puede proporcionar la viga larga y ligera, mientras que una interfaz mecanizada de aluminio puede soportar rodamientos, cajas de engranajes o elementos de fijación roscados. Una placa de fibra de carbono puede cerrar el bastidor o sostener un sensor, y una pieza moldeada o mecanizada puede proteger una unión local.
Este enfoque resulta más realista que obligar a un único material o proceso a cumplir todas las funciones. Asimismo, facilita claramente las tareas de reparación, inspección y futuras revisiones del producto.
Los perfiles de fibra de carbono rectos normalmente no constituyen la parte más difícil de un componente robótico. La unión es donde se concentran las cargas y donde entran en contacto distintos materiales. Las interfaces comunes incluyen abrazaderas, manguitos adhesivos, tapones extremos, adaptadores de brida, placas, bloques de bisagra, soportes de rodamientos y soportes atornillados.
Antes de la producción, el equipo de diseño debe examinar:
Un proveedor que revisa el tubo pero ignora la unión no está revisando la aplicación completa. Para los programas de fabricantes de equipos originales (OEM), los planos deben mostrar la geometría de la interfaz, el patrón de fijación, la presión de sujeción admisible, los detalles del inserto y cualquier requisito de pegado o sellado.
Los equipos de robótica y automatización pueden operar cerca de motores, accionamientos, calentadores, refrigerantes, agentes de limpieza, polvo y cambios repetidos de temperatura. Por lo tanto, el perfil de fibra de carbono debe seleccionarse teniendo en cuenta el entorno.
Los compuestos de fibra de carbono no se oxidan como el acero común, pero el sistema de resina, el recubrimiento, el borde cortado y la interfaz metálica siguen influyendo en la durabilidad. Los extremos cortados deben acabarse o sellarse allí donde exista riesgo de exposición de la fibra, entrada de humedad o contacto durante el manejo. En entornos exteriores o de lavado intensivo, toda la unión debe diseñarse para drenaje, sellado e inspección.
La fibra de carbono también es eléctricamente conductora. No debe considerarse automáticamente como un aislante eléctrico. Es posible que los diseñadores necesiten capas aislantes, una puesta a tierra controlada, separación alrededor de las antenas y una revisión de la compatibilidad electromagnética. Estos requisitos son especialmente importantes cuando el perfil incorpora cámaras, codificadores, equipos inalámbricos o cableado de control.
Una solicitud de cotización (RFQ) útil debe proporcionar suficiente información para que el proveedor evalúe la trayectoria real de carga. Incluya:
Si el caso de carga es incompleto, el siguiente paso correcto no consiste en ofrecer una garantía de rendimiento inventada. El proveedor debe identificar la información faltante y recomendar un plan de prototipo o de ensayo conjunto. En el caso de una estructura crítica para el vuelo, relacionada con la seguridad o destinada a automatización de alta velocidad, la validación final corresponde al equipo de ingeniería responsable.
El sector de la robótica industrial sigue operando a gran escala global. La Federación Internacional de Robótica informó en su World Robotics 2025 resumen sobre robots industriales que indica que se instalaron 542.076 robots industriales en todo el mundo en 2024, mientras que el parque mundial en operación alcanzó 4.663.773 unidades. Estas cifras no significan que cada robot requiera fibra de carbono. Sí muestran por qué las mejoras progresivas en la masa del brazo, la eficiencia del movimiento, la estabilidad de los sensores y el mantenimiento modular pueden ser relevantes en un amplio ecosistema de equipos.
La oportunidad más sólida para la fibra de carbono no radica, pues, en una afirmación genérica de que los materiales compuestos están reemplazando a los metales. Se centra más bien en el problema específico de diseñar estructuras automatizadas móviles que sean más ligeras, suficientemente rígidas, más fáciles de integrar y adecuadas al volumen de producción previsto. Aquí es donde la combinación de tubos pultruidos, perfiles cuadrados, placas, interfaces mecanizadas e ingeniería basada en aplicaciones adquiere relevancia comercial.
Los perfiles de fibra de carbono para robótica tienen el mayor valor cuando se seleccionan como parte de un sistema de movimiento completo. Un tubo redondo puede ser adecuado para una abrazadera o un brazo giratorio. Un tubo cuadrado puede simplificar la orientación y el montaje modular. Un perfil rectangular puede ofrecer una combinación útil de rigidez a la flexión y espacio de embalaje. Una placa puede crear la interfaz del equipo, mientras que una tuerca insertada de metal soporta la carga concentrada en la unión.
La pultrusión es un método eficiente para perfiles de sección constante utilizados en elementos largos y predecibles. Las soluciones envueltas con rollo, moldeadas y mecanizadas mediante CNC siguen siendo importantes cuando la pieza requiere geometría compleja o refuerzo multidireccional. El mejor diseño es aquel que combina adecuadamente el perfil, la arquitectura de fibras, la unión y el proceso de fabricación con la aplicación real.
Zhongda Composites apoya proyectos B2B de robótica y automatización industrial con tubos de fibra de carbono, tubos cuadrados, perfiles rectangulares, placas y componentes personalizados OEM/ODM. Envíe su dibujo, modelo CAD, dirección de carga, requisitos de movimiento y objetivo de producción para iniciar una revisión práctica de materiales e interfaces.
Palabras clave principales: perfiles de fibra de carbono para robótica, brazo robótico de fibra de carbono, tubo de fibra de carbono pultruido, tubo cuadrado de fibra de carbono, viga robótica de fibra de carbono, efector final de fibra de carbono, componentes de automatización ligeros, bastidor de automatización de fibra de carbono.
 Noticias destacadas
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN