×
Automatizarea industrială se îndreaptă spre echipamente care trebuie să facă mai mult decât să repete o mișcare programată. Sistemele moderne de producție trebuie să accelereze rapid, să oprească cu precizie, să gestioneze sarcini variabile, să se integreze în spații de lucru mai mici și să funcționeze pe perioade lungi cu cerințe controlate de întreținere. Aceste cerințe au transformat masa structurală într-o variabilă importantă de proiectare, în special la elementele mobile, cum ar fi brațele robotice, structurile tip portal, grinzile pentru operațiunile de luare și plasare, și cadrele de inspecție.
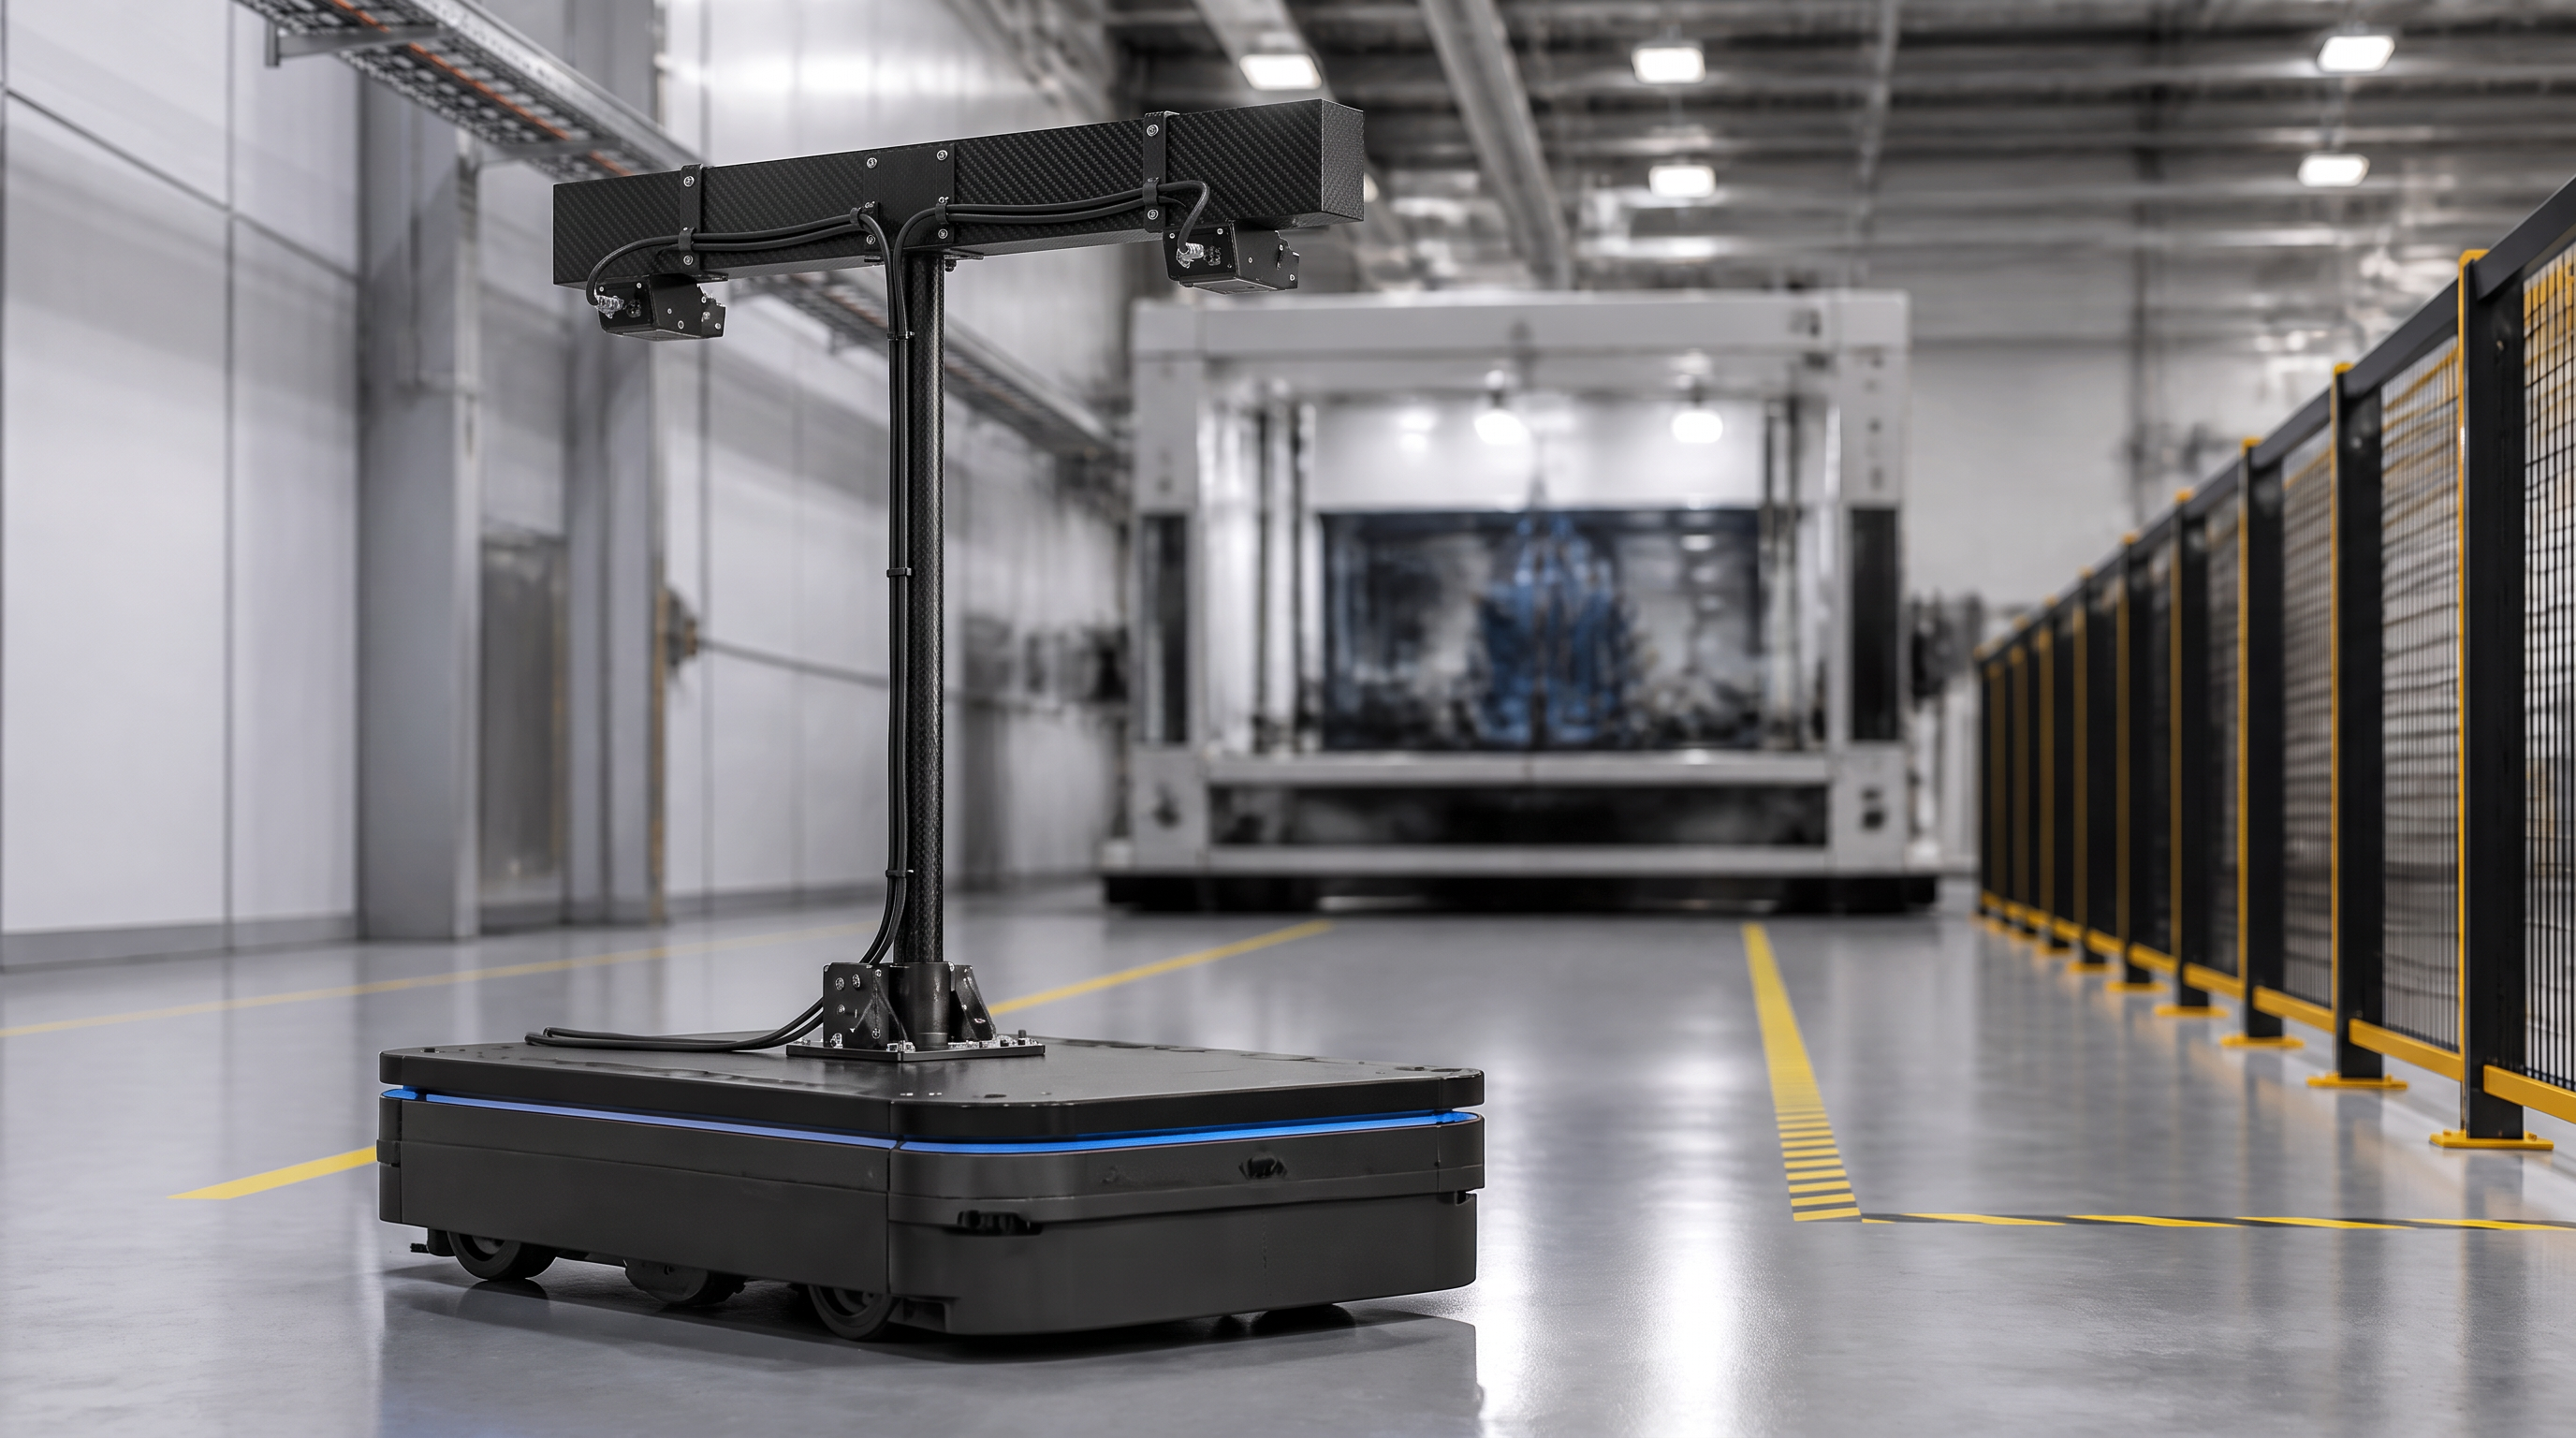
Din acest motiv, inginerii evaluează din ce în ce mai frecvent profiluri din fibră de carbon pentru roboți . Un tub din fibră de carbon, un tub pătrat, un tub dreptunghiular sau un profil extrudat personalizat pot combina masa redusă cu o rigiditate longitudinală utilă. Atunci când secțiunea este corect adaptată traseului de încărcare și conectată cu echipamente adecvate, aceasta poate ajuta un sistem de automatizare să deplaseze structura sa de lucru mai eficient, fără a mări pur și simplu dimensiunea motorului.
Oportunitatea nu constă în înlocuirea fiecărei piese metalice cu fibră de carbon. Abordarea mai eficientă este atribuirea unui rol clar fiecărui material. Fibra de carbon poate oferi o grindă, o brăță sau o șină ușoară; aluminiul sau oțelul pot oferi un suport pentru rulmenți, o interfață pentru reductor sau o conexiune puternic concentrată; iar inserțiile prelucrate pot distribui sarcinile asupra elementelor de fixare. Această logică de proiectare hibridă este deosebit de relevantă pentru producătorii de roboți și integratorii de automatizări care dezvoltă echipamente OEM repetabile.
Un robot nu deplasează doar sarcina utilă. De asemenea, deplasează propriile secțiuni ale brațului, consolele, suporturile pentru cabluri, montajele pentru senzori și echipamentele de la capătul brațului. Când un element mobil devine mai ușor, sistemul de acționare trebuie să accelereze și să decelereze o masă structurală mai mică. Rezultatul practic depinde de întregul mecanism, dar echipa de proiectare obține mai multă libertate în echilibrarea vitezei, sarcinii utile, razelor de acțiune, selecției motoarelor și consumului de energie.
Masa de la capătul unui braț robotic este deosebit de importantă, deoarece influențează articulația prin întreaga structură amonte. Un component distal greu poate crește efortul necesar la articulația de bază și poate influența vibrațiile în timpul schimbărilor rapide de direcție. O secțiune ușoară din fibră de carbon pentru braț sau un suport ușor pentru efectorul final pot fi, așadar, utile atunci când aplicație se cere o rază mare de acțiune, indexare rapidă sau mișcare frecventă de tip pornire-oprire.
Rigiditatea trebuie să rămână parte integrantă a aceleiași discuții. O structură ușoară, dar prea flexibilă, poate genera erori de poziționare, vibrații, timp de stabilizare prea lung sau repetabilitate slabă a procesului. Fibra de carbon este atrăgătoare deoarece arhitectura sa de fibre poate fi proiectată astfel încât rigiditatea să fie orientată pe direcția principală a sarcinii. Rezultatul corect nu este pur și simplu masa cea mai mică; ci o relație adecvată între masă, rigiditate la încovoiere, comportament la torsiune, amortizare, proiectarea articulațiilor și cerințele de comandă.
Abraț robotic din fibră de carbon poate folosi un tub sau un profil ca element principal, element secundar, brat de susținere sau element structural intern. Forma de tub este eficientă atunci când un element lung trebuie să reziste încovoierii, menținând în același timp materialul departe de axa neutră. De asemenea, creează un spațiu intern protejat care poate fi util pentru traseul cablurilor, liniilor pneumatice sau al cablurilor senzorilor, în limitele distanțelor electrice și de service necesare.
Secțiunea transversală cea mai potrivită depinde de modul în care brațul este încărcat și de modul în care trebuie să se conecteze la restul robotului.
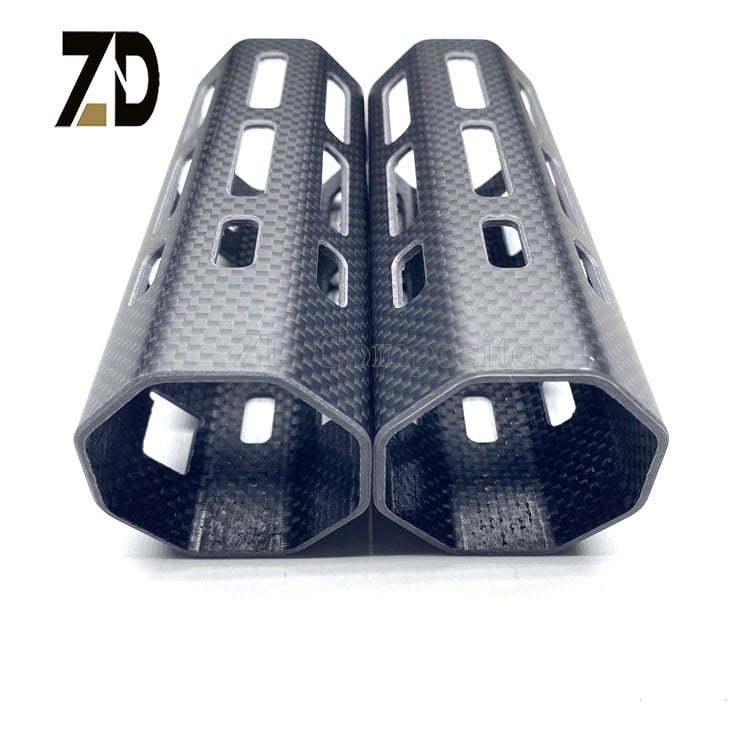
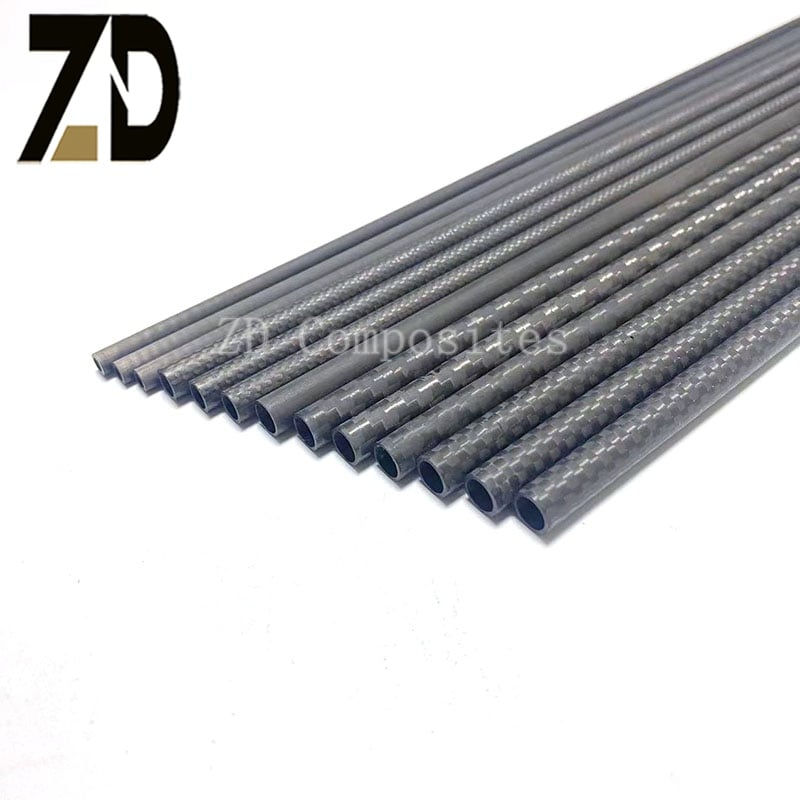
Tuburile rotunde rămân o alegere practică pentru brațe, axe, suporturi pentru senzori și mecanisme bazate pe cleme. Suprafața lor exterioară continuă este utilă atunci când tubul trebuie susținut de cleme circulare sau rotit într-un ansamblu legat de rulmenți. O secțiune rotundă poate, de asemenea, simplifica proiectarea unor structuri telescopice sau reglabile.
Limitarea se află la interfață. Un tub circular nu oferă în mod natural o suprafață plană anti-rotație, așadar conectorul poate necesita un clește divizat, o inserție canelată, o racordare lipită sau un bloc de tranziție prelucrat. Îmbinarea trebuie să distribuie sarcina fără a strivi peretele compozit.
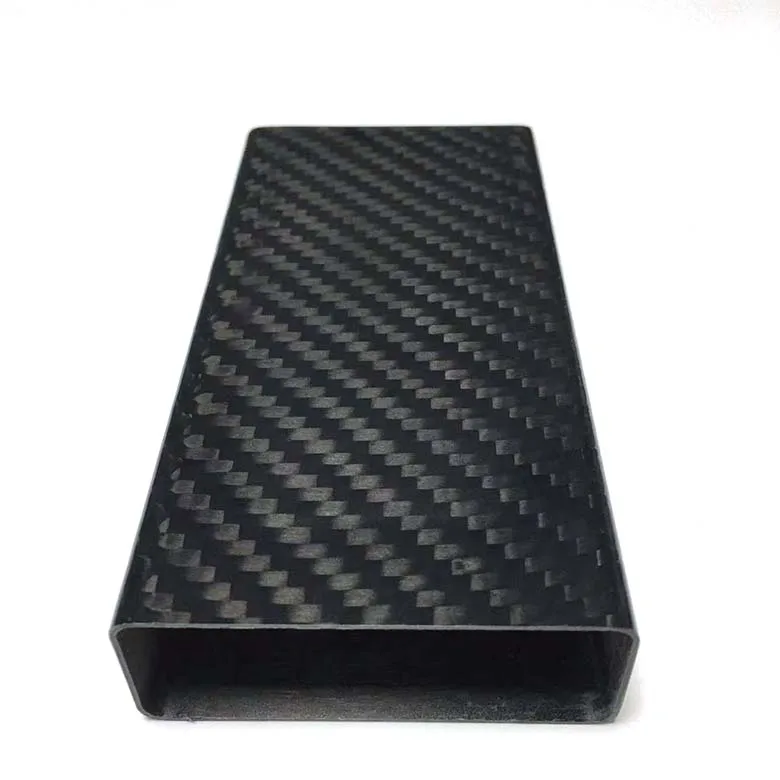
Ațeavă pătrată din fibră de carbon sau tubul dreptunghiular oferă fețe de montare definite. Aceste fețe pot simplifica fixarea plăcilor pentru motoare, ghidurilor pentru cabluri, suporturilor pentru senzori, capacelor și adaptatorilor pentru efectori finali. Profilul poate ajuta, de asemenea, la controlul orientării atunci când intră într-un soclu corespunzător sau într-un conector canelat.
Secțiunile pătrate și dreptunghiulare sunt utile atunci când repetabilitatea montajului este mai importantă decât rotația liberă. Acestea pot susține un cadru modular în care diferite unelte, tăvi sau pachete de senzori sunt instalate pe plane de referință previzibile. Colțurile necesită totuși o proiectare atentă. Razele exterioare ale colțurilor, grosimea pereților, întăririle locale și presiunea de strângere trebuie specificate în desen, nu lăsate la aprecierea executantului.
Echipamentele de preluare și plasare mișcă în mod repetat un dispozitiv de prindere, un instrument cu vid sau un efector final personalizat între locații definite. Performanța acestora este influențată de sarcina utilă, rază de acțiune, accelerație, rigiditate structurală, alegerea sistemului de antrenare și ajustarea comenzii. O bară sau o brăță mobilă lungă, confecționată dintr-un profil de fibră de carbon obținut prin pultrudere, poate reduce masa pe care sistemul de antrenare trebuie să o transporte în fiecare ciclu.
Pentru această aplicație, profilul trebuie considerat ca fiind parte a unui ansamblu dinamic. Echipa de proiectare trebuie să evalueze lungimea brațului, masa sculei, centrul de greutate, distanța dintre articulații, accelerația prevăzută, traseul cablurilor și timpul admisibil de stabilizare. Un tub ușor nu îmbunătățește automat sistemul dacă suporturile de fixare sunt flexibile sau dacă conexiunea introduce joc excesiv.
Un tub din fibră de carbon obținut prin pultrudere poate fi luat în considerare pentru un braț sau o grindă cu secțiune constantă, unde sarcinile principale sunt previzibile și orientate în mare parte de-a lungul axei. Pentru articulații care generează sarcini transversale, de torsiune sau de compresiune semnificative, tubul poate necesita inserții lipite, manșoane interne, plăci de întărire exterioare sau racorduri de tranziție. Aceste detalii locale determină adesea dacă piesa funcționează fiabil în producție.
Roboții colaborativi sunt concepuți pentru a lucra într-o apropiere mai mare față de oameni și sunt utilizați frecvent pentru sarcini precum asamblarea ușoară, supravegherea mașinilor, inspecția, ambalarea și manipularea materialelor. Proiectarea structurală trebuie să mențină încă un echilibru între rază de acțiune, sarcină utilă, limite legate de siguranță, protecția suprafeței și mișcarea repetabilă.
Fibra de carbon poate contribui la o arhitectură mai ușoară a brațului, dar siguranța nu poate fi redusă doar la alegerea materialului. Un robot colaborativ necesită o evaluare completă a mișcării, controlului, protecției, punctelor de strivire, stării suprafeței și cerințelor relevante de siguranță a mașinilor. Rolul unui component din fibră de carbon este de a sprijini proiectarea mecanică; acesta nu înlocuiește validarea la nivel de sistem.
Pentru producătorii de coboturi, un tub din fibră de carbon poate servi ca suport pentru învelișul brațului, grindă internă, brat pentru senzori sau purtător ușor de unelte. Un profil pătrat sau dreptunghiular poate fi util atunci când canalele pentru cabluri, capacele sau suporturile modulare trebuie indexate de-a lungul fețelor plane. Un profil rotund poate fi mai potrivit acolo unde învelișul exterior este cilindric sau unde o arhitectură de cleme existentă este deja stabilită.
Vehiculele ghidate automat și roboții mobili autonomi transportă baterii, senzori, echipamente de comandă și, uneori, module de sarcină prin depozite, fabrici și zone logistice. Cadrele lor mobile trebuie să rămână suficient de ușoare pentru a păstra eficiența operațională, în același timp oferind o fixare stabilă pentru lidar, camere, amortizoare, tăvi și echipamente de comunicație.
Profilele din fibră de carbon pot fi utilizate în cadrele superioare selectate, turnurile senzorilor, suporturile pentru sarcini utile, structurile de protecție și modulele demontabile. Acest material este deosebit de relevant atunci când o brățară lungă de senzori sau un cadru ridicat trebuie să rămână rigid fără a adăuga masă inutilă deasupra centrului de greutate al vehiculului.
Prioritățile de proiectare diferă de cele ale unui braț robotic rapid. Platformele mobile sunt supuse vibrațiilor provenite de la podea, impacturilor asupra structurilor de protecție, încărcărilor repetitive la acoperirea cu alte elemente, manipulării în timpul transportului și expunerii la praf sau umiditate. Inginerii ar trebui, prin urmare, să evalueze rezistența locală la impact, rezistența la extragerea elementelor de fixare, protecția marginilor și posibilitatea de reparație. O structură compusă din materiale diferite poate constitui soluția cea mai practică: fibră de carbon pentru elementul lung și ușor, aluminiu sau oțel pentru protecțiile sacrificabile și punctele concentrate de montare.
Sistemele de viziune și uneltele de inspecție depind de o poziționare stabilă. Camerele, ansamblurile de iluminare, senzorii cu laser și capetele de măsurare pot fi montate pe cadre care se întind peste o bandă rulantă, o mașină-unealtă sau o stație de producție. Chiar și o mică mișcare structurală poate influența alinierea imaginii, focalizarea, calibrarea sau reproductibilitatea măsurătorilor.
Agrinda robotică din fibră de carbon sau suportul pentru senzori poate oferi o structură ușoară, dar cu rigiditate utilă și cu caracteristici reduse de dilatare termică. Aceasta poate fi valoroasă atunci când un suport lung trebuie să rămână dimensional stabil în timp ce mediul de funcționare se modifică. Totuși, comportamentul termic real depinde de direcția fibrelor, arhitectura stratificată, sistemul de rezină, îmbinări și modul în care structura este constrânsă. Un produs nu trebuie descris ca fiind invariant dimensional fără o analiză specifică aplicației.
Pentru structurile destinate camerelor și metrologiei, interfața este la fel de importantă ca și profilul. Suprafața de montare trebuie să fie stabilă, elementele de fixare nu trebuie să provoace deteriorări locale, iar proiectarea trebuie să permită calibrarea sau înlocuirea fără a perturba întreaga structură. Fibra de carbon este conductoare electric, așadar rutarea cablurilor, legarea la pământ, izolarea și compatibilitatea electromagnetică trebuie, de asemenea, verificate atunci când electronice sensibile sunt atașate direct la structură.
Efectorul final este punctul în care robotul interacționează cu produsul. Acesta poate include dispozitive de prindere, ventuze, unelte de sudură, tăietoare, capete de inspecție, dispozitive de fixare sau unelte interschimbabile. Deși efectorul final este adesea mai mic decât brațul robotului, masa sa afectează direct sistemul în mișcare, iar geometria sa determină modul în care sarcinile sunt transmise la interfața încheieturii.
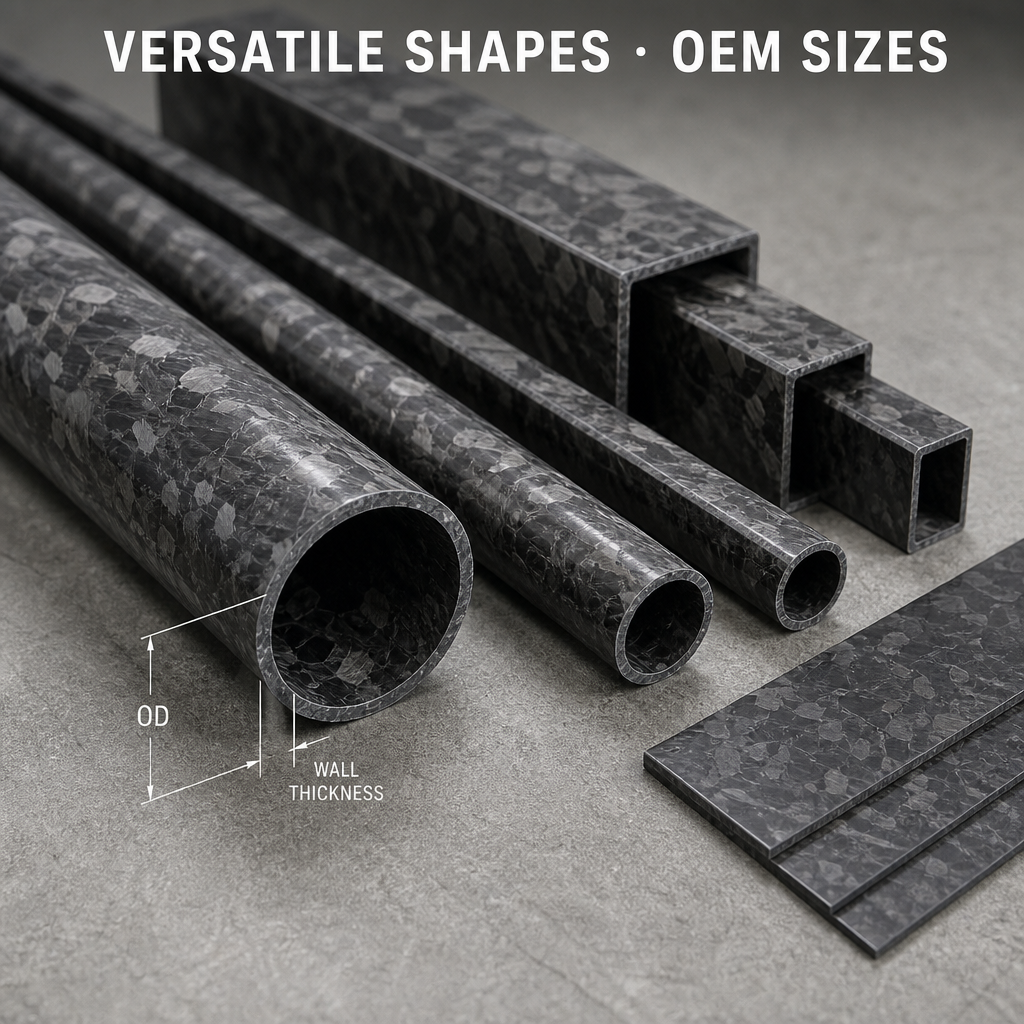
Plăcile și profilele din fibră de carbon pot funcționa împreună într-un instrument modular. O placă din fibră de carbon poate oferi o suprafață plană de montare, în timp ce un tub pătrat sau un profil dreptunghiular poate forma un cadru perimetral rigid sau un cadru de distanțare. Tuburile rotunde pot fi utilizate pentru brațe ușoare, suporturi pentru unelte sau bucle de protecție, acolo unde se preferă o formă curbată. Cele trei forme nu trebuie selectate doar în funcție de aspectul lor; fiecare dintre ele trebuie adaptată condițiilor necesare de încovoiere, torsiune, impact și conectare.
Un design profesional al efectuatorului final include, de obicei, interfețe locale din metal. Inserții filetate, plăci adaptatoare, elemente de centrare cu bolțuri, locașuri pentru rulmenți și piese de uzură înlocuibile pot fi prelucrate din metal și conectate la structura compozită. Secțiunea compozită trebuie să distribuie sarcina în jurul acestor interfețe, în loc să se bazeze pe o piuliță care acționează direct asupra unei pereți subțiri neconsolidate.
Traseul de fabricație ar trebui să urmărească aplicația, nu invers.
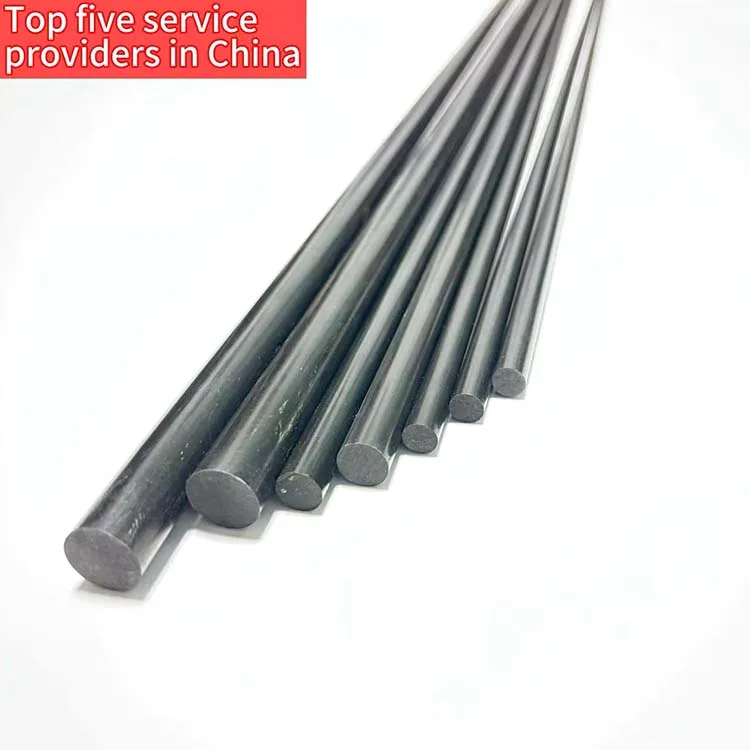
Pultruderea este foarte potrivită pentru țevi continue, țevi pătrate, țevi dreptunghiulare, bare, benzi și alte profile cu secțiune transversală stabilă. Acest proces poate oferi dimensiuni reproductibile și o producție eficientă pentru elemente lungi. Este o soluție practică pentru brațele rectilinii ale roboților, suporturile ghidurilor, mânușele senzorilor, elementele transversale și cadrele de automatizare, acolo unde direcția principală a încărcării este cunoscută.
Un profil obținut prin pultrudere poate fi livrat ca o lungime continuă, apoi tăiat, găurit, lipit sau finisat pentru asamblarea finală. Desenul de execuție trebuie să specifice toleranțele admise, tratamentul capetelor tăiate, pozițiile găurilor, cerințele privind suprafața și orice armare locală necesară.
Construcțiile înrolate și laminate oferă o flexibilitate mai mare în aranjarea armăturii longitudinale, transversale și înclinate. Acestea pot fi luate în considerare atunci când piesa trebuie să suporte încărcări torsiunale mai mari, impacturi multidirecționale, reduceri complexe de secțiune sau rezistență la strivire ridicată. Compromisurile pot include un număr mai mare de etape de prelucrare cu scule, o complexitate mai mare a procesului și o structură de costuri diferită.
Multe sisteme de automatizare beneficiază de o abordare hibridă. Un tub din fibră de carbon pultrudat poate furniza grinda lungă și ușoară, în timp ce o interfață prelucrată din aluminiu poate susține rulmenți, reductoare sau elemente de fixare filetate. O placă din fibră de carbon poate închide cadru sau poate susține un senzor, iar o piesă turnată sau prelucrată poate proteja o articulație locală.
Această abordare este mai realistă decât forțarea unui singur material sau a unui singur proces să îndeplinească toate funcțiile. De asemenea, creează o cale mai clară pentru reparații, inspecții și revizii ulterioare ale produsului.
Profilele drepte din fibră de carbon nu reprezintă, de obicei, partea cea mai dificilă a unui component robotic. În articulație se concentrează sarcinile și se întâlnesc materiale diferite. Interfețele frecvente includ cleme, manșoane lipite, dopuri de capăt, adaptoare cu flanșă, plăci, blocuri articulate, carcase pentru rulmenți și suporturi fixate cu șuruburi.
Înainte de producție, echipa de proiectare trebuie să analizeze:
Un furnizor care evaluează tubul, dar ignoră îmbinarea, nu evaluează aplicația în întregime. Pentru programele OEM, desenele trebuie să prezinte geometria interfeței, tiparul elementelor de fixare, presiunea maximă admisă de strângere, detaliile inserției și orice cerințe legate de lipire sau etanșare.
Echipamentele de robotică și automatizare pot funcționa în apropierea motoarelor, variatoarelor de viteză, încălzitoarelor, agenților de răcire, agenților de curățare, prafului și schimbărilor repetitive de temperatură. Prin urmare, profilul din fibră de carbon trebuie ales ținându-se cont de mediul de utilizare.
Compozitele din fibră de carbon nu se corodează ca oțelul obișnuit, dar sistemul de rezină, stratul de acoperire, marginile tăiate și interfața metalică continuă să influențeze durabilitatea. Capetele tăiate trebuie finisate sau etanșate acolo unde există riscul expunerii fibrelor, pătrunderii umidității sau al contactului cu mâinile operatorilor. În medii exterioare sau în condiții de spălare intensă, întreaga îmbinare trebuie proiectată pentru scurgere, etanșare și inspecție.
Fibra de carbon este, de asemenea, conductoare electric. Nu trebuie tratată ca un izolator electric automat. Proiectanții pot avea nevoie de straturi izolatoare, de legare la pământ controlată, de spații libere în jurul antenelor și de o analiză a compatibilității electromagnetice. Aceste cerințe sunt deosebit de importante atunci când profilul găzduiește camere, codificatoare, echipamente fără fir sau cabluri de comandă.
O cerere de ofertă (RFQ) utilă trebuie să ofere suficiente informații furnizorului pentru a evalua traseul real al încărcării. Includeți:
Dacă cazul de încărcare este incomplet, următorul pas corect nu este o garanție de performanță inventată. Furnizorul trebuie să identifice informațiile lipsă și să recomande un plan de prototip sau de test comun. Pentru o structură critică pentru zbor, legată de siguranță sau destinată automatizării la viteză înaltă, validarea finală revine echipei de inginerie responsabile.
Sectorul roboticii industriale continuă să funcționeze la o scară globală mare. Federația Internațională de Robotici a raportat în World Robotics 2025 rezumatul robotilor industriali arată că, în 2024, au fost instalate la nivel mondial 542.076 de roboți industriali, iar stocul global operațional a ajuns la 4.663.773 de unități. Aceste cifre nu înseamnă că fiecare robot necesită fibră de carbon. Ele dovedesc, însă, de ce îmbunătățirile progresive ale masei brațului, ale eficienței mișcării, ale stabilității senzorilor și ale întreținerii modulare pot avea importanță în cadrul unui ecosistem larg de echipamente.
Cea mai puternică oportunitate pentru fibră de carbon nu este, așadar, o afirmație generică conform căreia materialele compozite înlocuiesc metalele. Este, mai degrabă, problema specifică de a proiecta structuri automate mobile care să fie mai ușoare, suficient de rigide, mai ușor de integrat și adecvate volumului lor de producție. Aici, combinația dintre țevi pultrudate, profile pătrate, plăci, interfețe prelucrate mecanic și inginerie bazată pe aplicație devine comercial relevantă.
Profilele din fibră de carbon pentru roboți au cea mai mare valoare atunci când sunt selectate ca parte a unui sistem complet de mișcare. Un tub rotund poate fi potrivit pentru o clește sau o brăță rotativă. Un tub pătrat poate simplifica orientarea și montarea modulară. Un profil dreptunghiular poate oferi o combinație utilă de rigiditate la încovoiere și spațiu de ambalare. O placă poate crea interfața echipamentului, în timp ce o inserție metalică preia sarcina concentrată din articulație.
Pultruderea este o metodă eficientă pentru profile cu secțiune constantă, utilizate în elemente lungi și previzibile. Soluțiile înfășurate pe role, turnate și prelucrate prin frezare CNC rămân importante atunci când piesa necesită o geometrie complexă sau o armare multidirecțională. Cel mai bun proiect este cel care asociază corect profilul, arhitectura fibrelor, articulația și metoda de fabricație cu aplicația reală.
Zhongda Composites susține proiectele B2B de robotizare și automatizare industrială cu țevi din fibră de carbon, țevi pătrate, profile dreptunghiulare, plăci și componente OEM/ODM personalizate. Trimiteți desenul dvs., modelul CAD, direcția de încărcare, cerințele de mișcare și obiectivul de producție pentru a începe o analiză practică a materialelor și a interfeței.
Cuvinte cheie principale: profile din fibră de carbon pentru robotizare, braț robotic din fibră de carbon, țeavă din fibră de carbon obținută prin pultrudere, țeavă pătrată din fibră de carbon, grinda robotică din fibră de carbon, efector final din fibră de carbon, componente ușoare pentru automatizare, cadru de automatizare din fibră de carbon.
 Știri importante
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN