Teollinen automaatio siirtyy kohti laitteita, joiden tulee tehdä enemmän kuin toistaa ohjelmoitua liikettä. Nykyaikaiset tuotantojärjestelmät vaativat nopeaa kiihdytystä, tarkkaa pysähtymistä, vaihtelevien kuormien käsittelyä, pienempien työtilojen hyödyntämistä sekä pitkäaikaista toimintaa hallittujen huoltovaatimusten puitteissa. Nämä vaatimukset ovat tehneet rakenteellisesta massasta tärkeän suunnittelumuuttujan, erityisesti liikkuvissa osissa kuten robottikäsissä, portaalirakenteissa, nouto- ja asetuspalkkeissa sekä tarkastuskehyksissä.
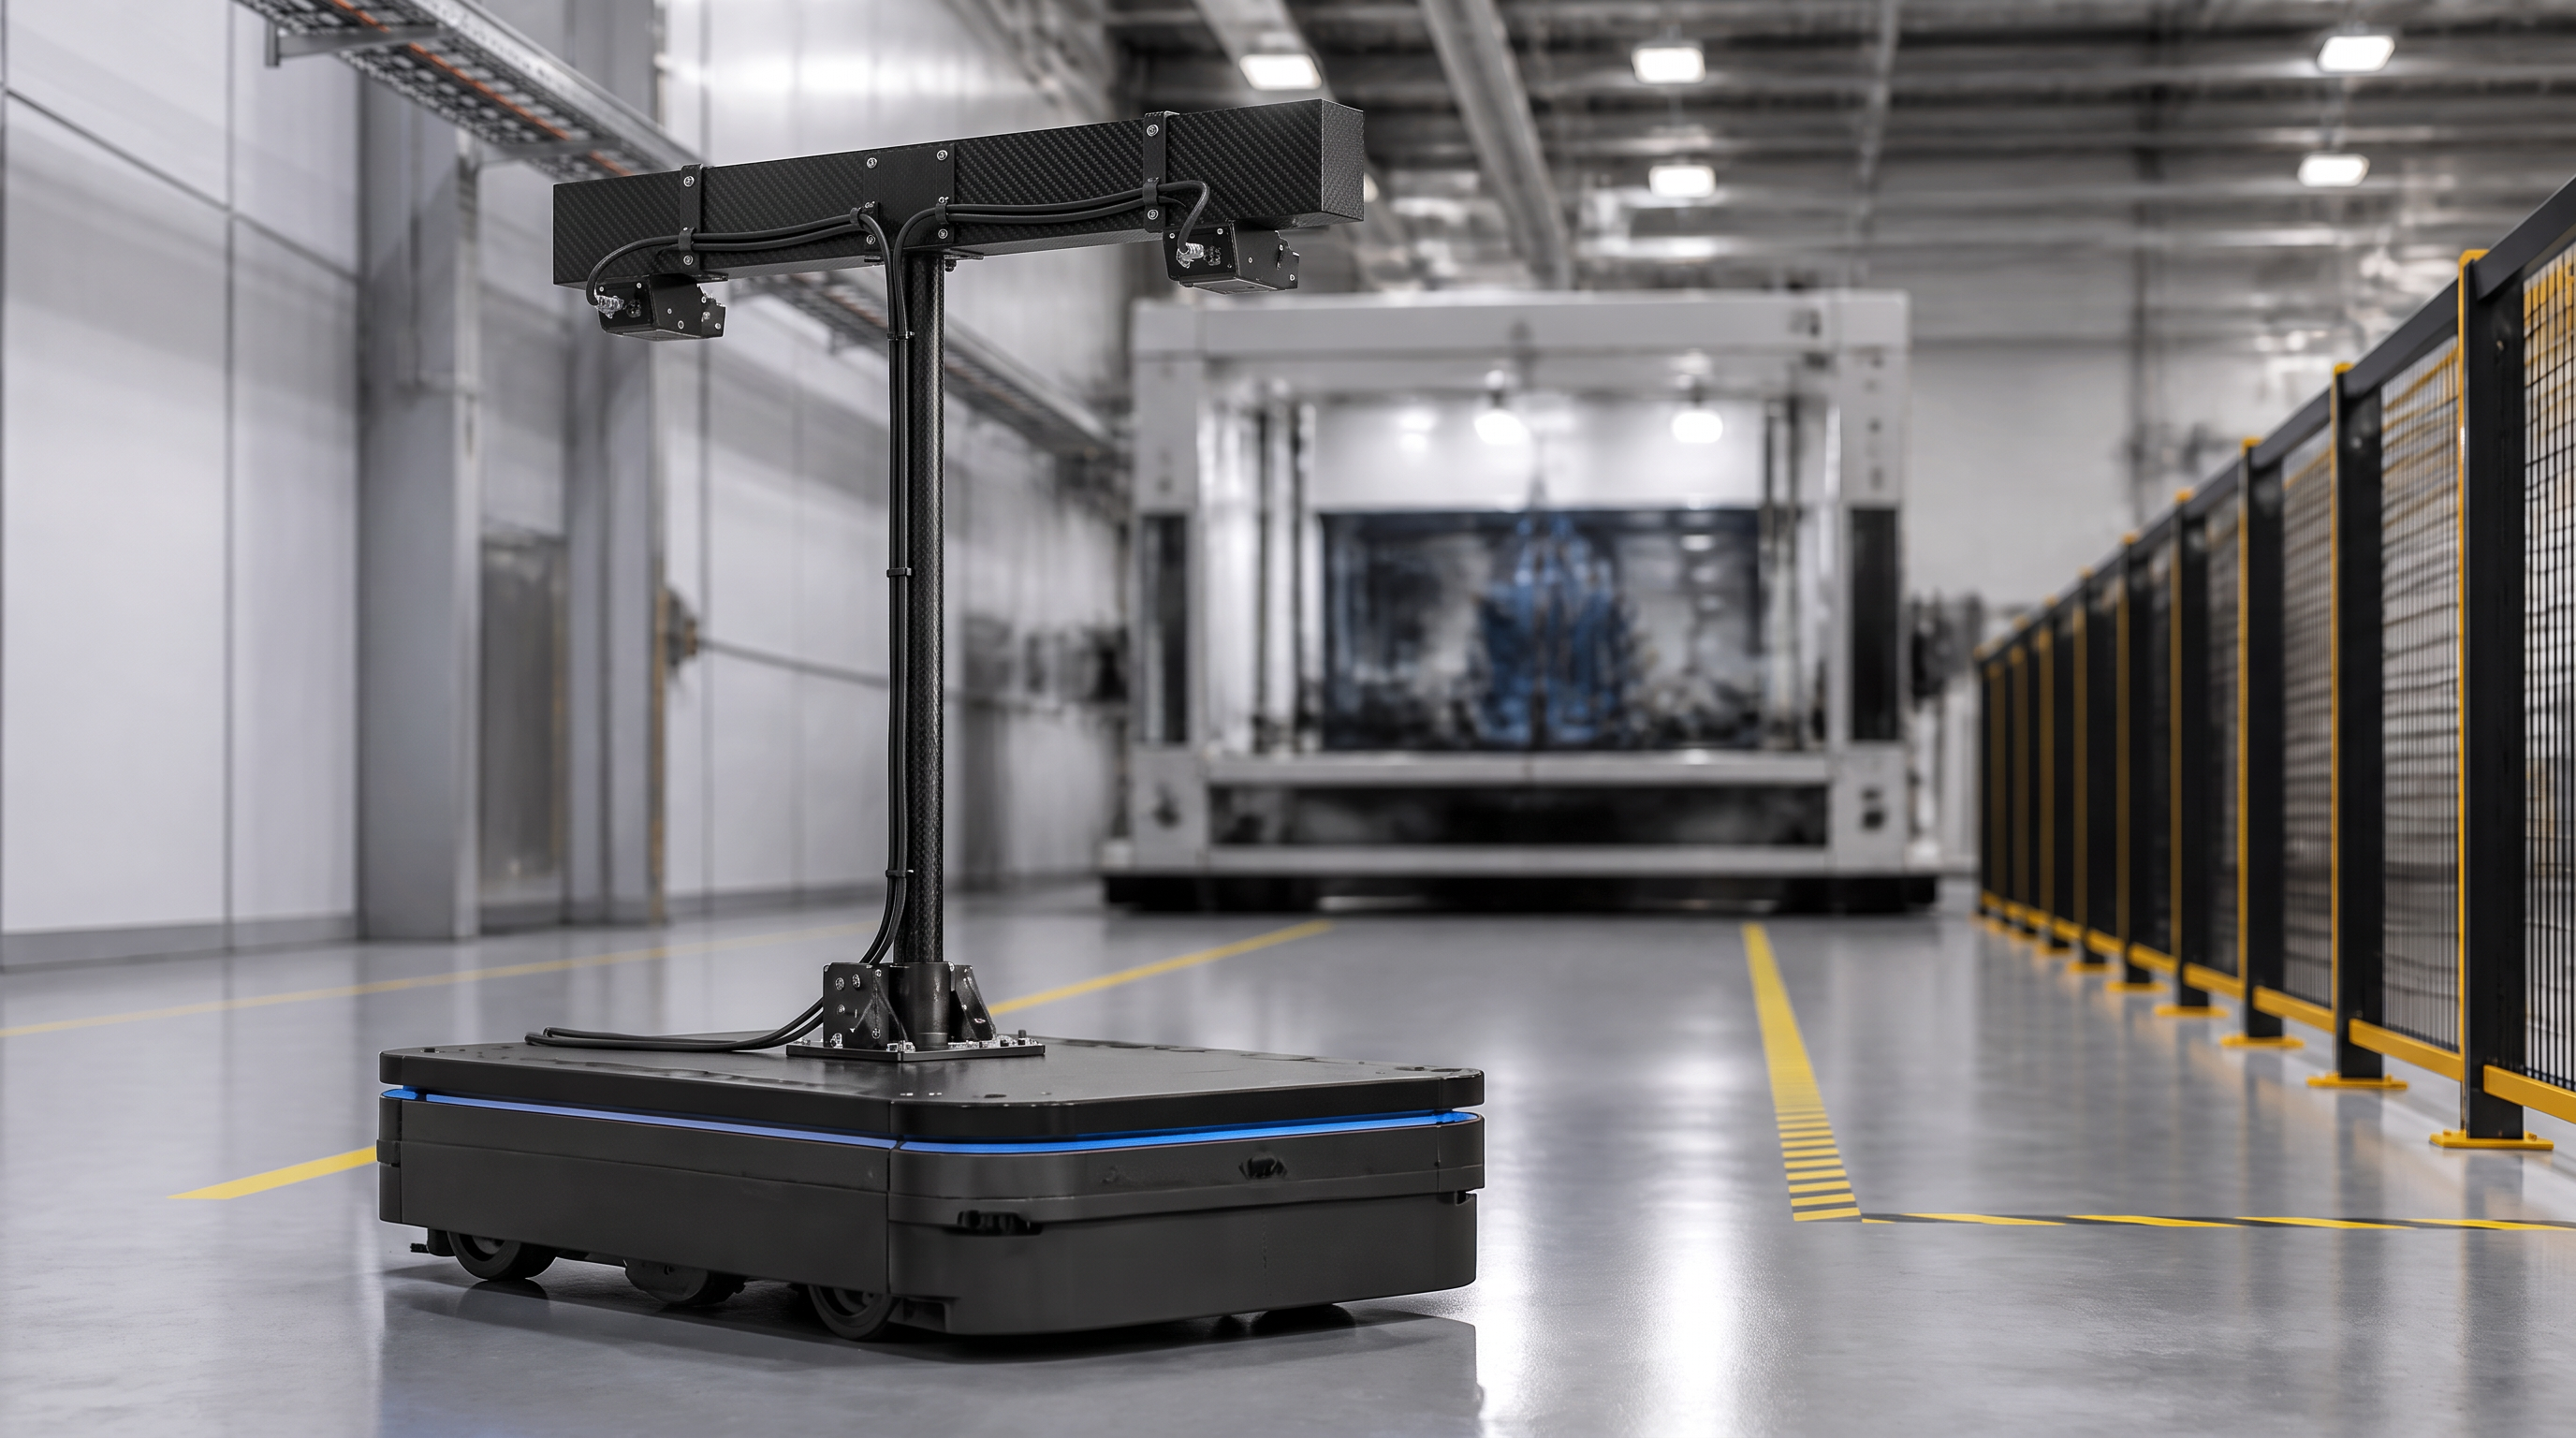
Tästä syystä insinöörit arvioivat yhä enemmän hiilikuituproteja robotiikkaan . Hiilikuituputki, neliöputki, suorakulmainen putki tai mukautettu puristusmuovattu profiili voi yhdistää alhaisen massan hyödylliseen pitkittäiseen jäykkyyteen. Kun poikkileikkaus valitaan oikein kuormitustien mukaan ja profiili kiinnitetään sopivalla kiinnitystarvikkeella, se voi auttaa automaatiojärjestelmää liikuttamaan työrakennettaan tehokkaammin ilman, että moottorin kokoa pelkästään kasvatetaan.
Mahdollisuus ei ole korvata kaikkia metalliosia hiilikuidulla. Parempi lähestymistapa on määrittää jokaiselle materiaalille selkeä tehtävä. Hiilikuitu voi toimia kevyenä palkkina, käsivarrena tai raiteena; alumiini tai teräs voi tarjota laakerin istukan, vaihteiston liitäntäpinnan tai erityisen keskitetyn liitoksen; ja koneistetut upotukset voivat jakaa kiinnityspisteiden kuormia. Tämä hybridisuunnittelun logiikka on erityisen merkityksellinen robotiikkavalmistajille ja automaatio-integraattoreille, jotka kehittävät toistettavaa OEM-varusteistoa.
Robotti ei liikuta ainoastaan kuormaansa. Se liikuttaa myös omia käsivartensa osia, kiinnikkeitä, kaapelikantajia, anturien kiinnityksiä ja käsivarren päässä olevaa työkalua. Kun liikkuvan osan massa pienenee, moottorijärjestelmän rakenteellinen massa, jota on kiihdytettävä ja hidastettava, voi vähentyä. Käytännön tulos riippuu kokonaismekanismista, mutta suunnittelutiimi saa enemmän vapautta tasapainottaa nopeutta, kuormaa, ulottuvuutta, moottorivalintaa ja energiankäyttöä.
Massa käsivarren päässä on erityisen tärkeää, koska se vaikuttaa niveltykseen koko ylävirtaisen mekanismin kautta. Painava etäkomponentti voi lisätä vaadittavaa voimaa perusnivelissä ja vaikuttaa värähtelyyn nopeissa suunnanmuutoksissa. Keveä hiilikuituisen käsivarren osa tai päätytyökalun tukirakenne saattaa siksi olla hyödyllinen, kun hakemus vaatii pitkää ulottuvuutta, nopeaa indeksointia tai usein toistuvaa käynnistys- ja pysäytysliikettä.
Jäykkyys on säilytettävä samassa keskustelussa. Keveä, mutta liian joustava rakenne voi aiheuttaa sijoitusvirheitä, värähtelyjä, pitkiä asettumisaikoja tai huonoa prosessin toistettavuutta. Hiilikuitu on houkutteleva vaihtoehto, koska sen kuidun rakenne voidaan suunnitella siten, että jäykkyys kohdistuu pääasiallisen kuorman suuntaan. Oikea tulos ei ole pelkästään pienin massa; se on asianmukainen suhde massan, taivutusjäykkyyden, vääntöominaisuuksien, vaimennuksen, liitosten suunnittelun ja ohjausvaatimusten välillä.
Ahiilikuiturobottikäsi voi käyttää putkea tai profiilia päälinkkenä, toissijaisena linkkenä, tuetuna nostopalkkina tai sisäisenä rakenteellisena osana. Putkimuoto on tehokas, kun pitkän osan on kestettävä taivutusta ja materiaali on sijoitettava mahdollisimman kauas neutraaliakselista. Se luo myös suojatun sisäisen tilan, jota voidaan käyttää esimerkiksi kaapelien, paineilmaputkien tai anturien johtojen asentamiseen, kunhan noudatetaan vaadittuja sähköisiä ja huoltotilavaatimuksia.
Sopivin poikkileikkaus riippuu siitä, kuinka käsivarsi on kuormitettu ja miten sen täytyy liittyä muuhun robottiin.
Pyöreät putket ovat edelleen käytännöllinen valinta nostokäsivarroille, aksелеille, anturien tukirakenteille ja kiinnityslevyihin perustuville mekanismeille. Niiden jatkuva ulkopinta on hyödyllinen, kun putkea tuetaan pyöreillä kiinnikkeillä tai kun sitä pyöritetään laakeriliitoksen sisällä olevassa kokoonpanossa. Pyöreä poikkileikkaus voi myös yksinkertaistaa tietyntyyppisten teleskooppisten tai säädettävien rakenteiden suunnittelua.
Rajoitus koskee liitosta. Pyöreä putki ei luonnollisesti tarjoa tasaisen kiertovastustavan pinnan, joten liitin saattaa vaatia jakautuvan kiinnikkeen, avaimellisen sisäosan, liimatun liittimen tai koneistetun siirtymälohkon. Liitoksen on jakava kuorma ilman, että se puristaa komposiittiseinää.
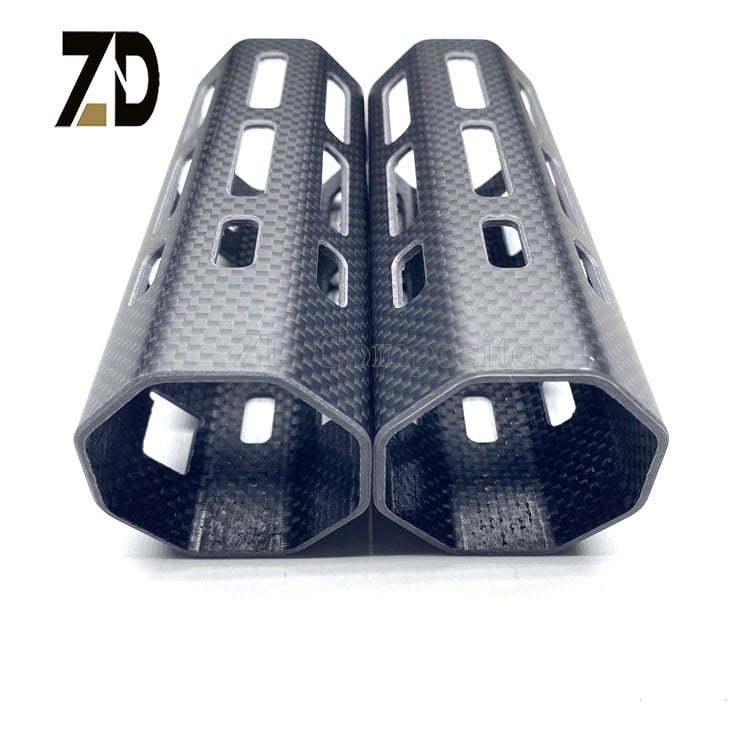
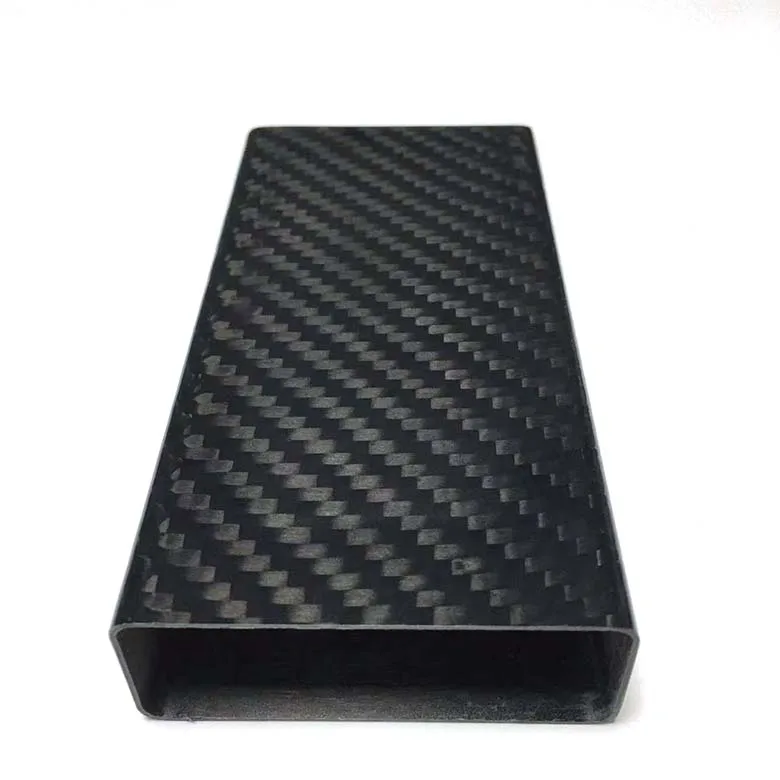
Ahiilikuituneliöputki neliö- tai suorakulmainen putki tarjoaa määritellyt kiinnityspinnat. Nämä pinnat voivat yksinkertaistaa moottorilevyjen, kaapeliohjausten, anturapidikkeiden, kansioiden ja päätepäätteiden sovittimien kiinnittämistä. Profiili voi myös auttaa ohjaamaan orientaatiota, kun se työnnetään vastaavaan liitokseen tai avainkielelliseen liittimeen.
Neliö- ja suorakulmaiset poikkileikkaukset ovat hyödyllisiä, kun kokoonpanon toistettavuus on tärkeämpi kuin vapaasti pyörivä asento. Ne voivat tukea modulaarista runkoa, johon eri työkalut, laatikot tai anturipaketit asennetaan ennustettavien viitepintojen vastaisesti. Kulmat vaativat kuitenkin huolellista suunnittelua. Ulkoiset kulmaradiukset, seinämän paksuus, paikallinen vahvistus ja kiinnityspaine tulisi määrittää piirustuksessa eikä jättää arvauksen varaan.
Nosta-ja-aseta-laitteisto liikuttaa toistuvasti tarttumaa, imutyökalua tai mukautettua päätyosaa määriteltyjen paikkojen välillä. Sen suorituskykyyn vaikuttavat kuorman massa, kantama, kiihtyvyys, rakenteen jäykkyys, käyttömoottorin valinta ja ohjauksen säätö. Pitkä liikkuvan palkin tai käsivarren valmistaminen sopivasta pultrudoitusta hiilikuituprofiilista voi vähentää massaa, jonka käyttömoottorisysteemin täytyy kuljettaa jokaisella kierroksella.
Tässä sovelluksessa profiilia tulisi pitää osana dynaamista kokoonpanoa. Suunnittelutiimin tulee arvioida käsivarren pituutta, työkalun massaa, painopisteen sijaintia, nivelvälejä, odotettavaa kiihtyvyyttä, kaapelointia ja sallittua vakiintumisaikaa. Keveä putki ei automaattisesti paranna järjestelmää, jos kiinnitysliittimet ovat joustavia tai jos liitos aiheuttaa liiallista pelia.
Pultrudoitu hiilikuituputki voidaan harkita vakioleikkauksiselle varrelle tai palkille, jossa pääkuormat ovat ennakoitavissa ja suurimmaksi osaksi pituussuuntaisia. Liitoksissa, jotka aiheuttavat merkittäviä poikittaissuuntaisia, vääntö- tai puristuskuormia, putken sisään saattaa olla liimattava lisäosa, sisäinen kansi, ulkoinen vahvike tai siirtymäliitos. Nämä paikallisesti sijoitetut ratkaisut määrittävät usein sen, toimiiko osa luotettavasti tuotannossa.
Yhteistyörobotit on suunniteltu toimimaan ihmisien läheisyydessä, ja niitä käytetään yleisesti kevyiden kokoonpanotehtävien, koneiden hoitoa, tarkastusta, pakkaamista ja materiaalin käsittelyä varten. Rakenteellisen suunnittelun on edelleen tasapainotettava ulottuvuutta, kuormanottoa, turvallisuuteen liittyviä rajoituksia, pinnansuojaa ja toistettavaa liikettä.
Hiilikuitu voi edistää kevyempää käsivarren rakennetta, mutta turvallisuutta ei voida vähentää ainoastaan materiaalin valinnalla. Yhteistyörobottia varten vaaditaan kokonaisvaltainen arviointi liikkeestä, ohjauksesta, suojausjärjestelmistä, puristuskohtien estämisestä, pinnan laadusta ja asiaankuuluvista koneiden turvallisuusvaatimuksista. Hiilikuituosan tehtävä on tukea mekaanista suunnittelua; se ei korvaa järjestelmätasoa olevaa validointia.
Yhteistyörobottivalmistajille hiilikuituputki voi toimia käsivarren ulkokoteloituksen tukirakenteena, sisäisenä palkkina, antennisäppärinä tai kevyen työkalukannattimenä. Neliö- tai suorakaiteenmuotoinen profiili voi olla hyödyllinen, kun kaapelikanavat, suojakannet tai modulaariset kiinnikkeet on sijoitettava tasaisille pinnoille. Pyöreä profiili saattaa olla sopivampi, kun ulkoinen muoto on sylinterimäinen tai kun olemassa oleva kiinnitysarkkitehtuuri on jo määritelty.
Automaattiset ohjatut ajoneuvot ja itsenäiset liikkuvat robotit kuljettavat akkuja, antureita, ohjauslaitteita ja joskus kuormamoduuleja varastoissa, tehtaissa ja logistiikka-alueilla. Niiden liikkuva runko on pysyttävä riittävän kevyenä, jotta käyttötehokkuus säilyy, mutta samalla se on tarjoava vakaa kiinnitys paikallisointilaitteille (lidar), kameroiden, törmäyskiskojen, laatikoiden ja viestintälaitteiden asentamiseen.
Hiilikuituprofiileja voidaan käyttää valituissa ylärungoissa, anturimastojen, kuormatukirakenteiden, suojarakenteiden ja irrotettavissa moduuleissa. Materiaali on erityisen tärkeä, kun pitkä anturitanko tai korotettu runko on säilytettävä jäykkenä ilman turhaa massaa ajoneuvon painopisteen yläpuolella.
Suunnittelun painopisteet eroavat nopean robottikäsivarren vaatimuksista. Liikkuvat alustat kokevat lattian värähtelyjä, törmäyksiä suojarakenteisiin, toistuvia kiinnitysrasituksia, kuljetuskäsittelyä sekä pölyn tai kosteuden vaikutusta. Insinöörien tulisi siksi tarkistaa paikallinen iskunkestävyys, kiinnittimien irtoamislujuus, reunansuojaus ja korjattavuus. Sekamateriaalirakenne saattaa olla käytännöllisin ratkaisu: hiilikuitua pitkälle kevyelle jänteelle, alumiinia tai terästä uhrautuviin suojarakenteisiin ja keskitettyihin kiinnityspisteisiin.
Näköjärjestelmät ja tarkastustyökalut vaativat vakavaa sijoittelua. Kamerat, valaistusjärjestelmät, lasersensorit ja mittauspäät voivat olla asennettuina kehyksiin, jotka ulottuvat kuljetinbeltin, työstökoneen tai tuotantopaikan yli. Jo pienikin rakenteellinen liike voi vaikuttaa kuvan sijoittumiseen, terävyyteen, kalibrointiin tai mittauksen toistettavuuteen.
Ahiilikuitu-robottipalkki tai anturitukirakenteet voivat tarjota kevyen rakenteen, jolla on hyviä jäykkyysominaisuuksia ja alhainen lämpölaajenemiskerroin. Tämä voi olla arvokasta, kun pitkän tukirakenteen on säilytettävä mittojaan ulkoisen ympäristön muuttuessa. Kuitenkin todellinen lämpökäyttäytyminen riippuu kuitusuunnasta, laminoidun rakenteen arkkitehtuurista, hartsiainejärjestelmästä, liitoksista ja siitä, miten rakenne on kiinnitetty. Tuotetta ei tulisi kuvata mitallisesti muuttumattomana ilman sovelluskohtaista analyysiä.
Kameroiden ja mittausrakenteiden osalta liitännät ovat yhtä tärkeitä kuin profiili itse. Kiinnityspinta tulisi olla vakaa, kiinnittimet eivät saa aiheuttaa paikallisesti vahinkoa, ja suunnittelun tulisi mahdollistaa kalibrointi tai vaihto ilman koko kehikon häiriintymistä. Hiilikuitu on sähköä johtavaa, joten kaapelointi, maadoitus, eristys ja sähkömagneettinen yhteensopivuus tulisi myös tarkistaa, kun herkkiä elektroniikkalaitteita kiinnitetään suoraan rakenteeseen.
Päätylevy on se kohta, jossa robotti vuorovaikuttelee tuotteen kanssa. Siihen voivat kuulua esimerkiksi tarttumalaitteet, imuputket, hitsausvälineet, leikkuutyökalut, tarkastuspäät ja kiinnitysosat tai vaihdettavat työkalut. Vaikka päätylevy on usein pienempi kuin robotin käsivarsi, sen massa vaikuttaa suoraan liikkuvan järjestelmän toimintaan ja sen geometria määrittää, miten kuormat siirtyvät ranne-liitokseen.
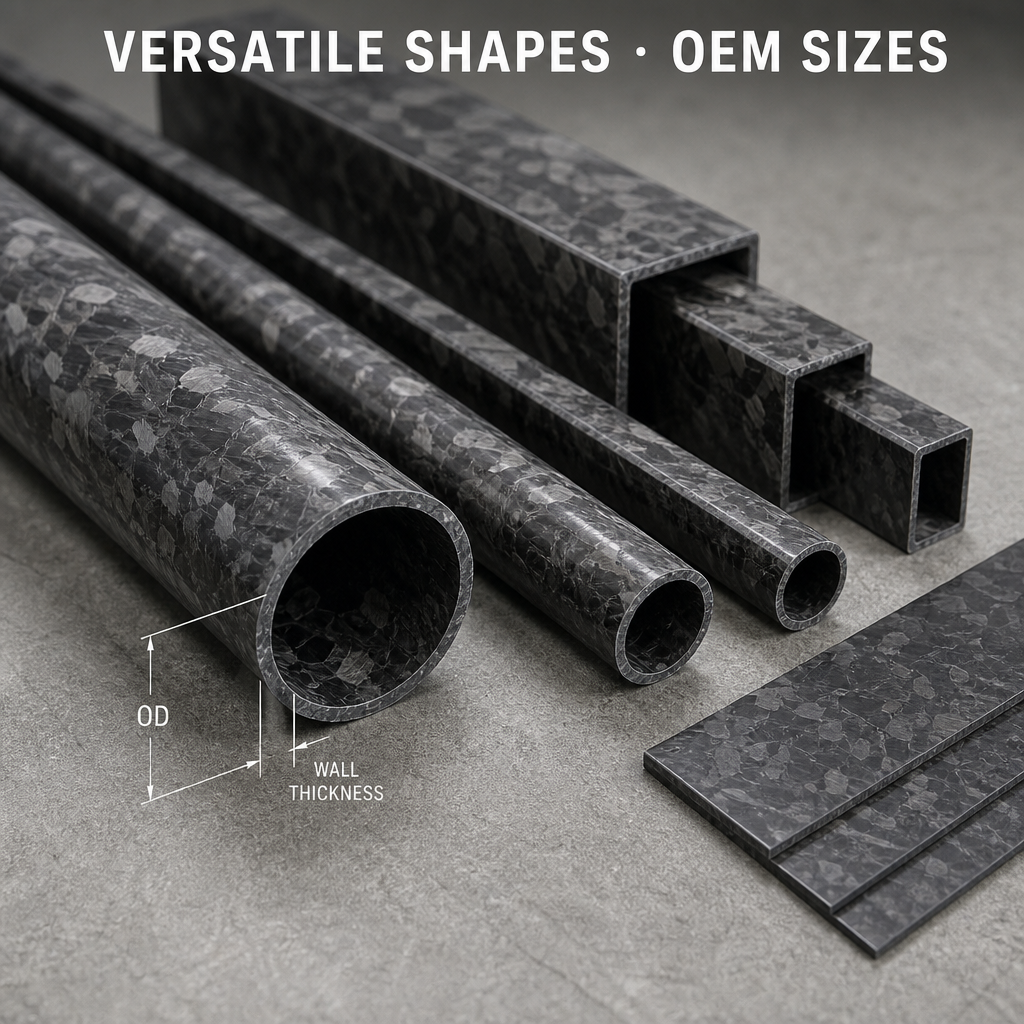
Hiilikuituplateet ja -profiilit voivat toimia yhdessä modulaarisessa työkalussa. Hiilikuituplaatti voi tarjota tasaisen kiinnityspinnan, kun taas neliö- tai suorakulmainen putki voi muodostaa jäykän kehän tai etäisyyskehyksen. Pyöreitä putkia voidaan käyttää kevyiden nostopalkkien, työkalukannattimien tai suojapiirien valmistukseen, jos kaareva muoto on toivottava. Näitä kolmea muotoa ei tulisi valita pelkästään ulkonäön perusteella; kunkin muodon tulee vastata vaadittuja taivutus-, vääntö-, iskun ja kiinnitysehtoja.
Ammattimainen päätepäätteen suunnittelu sisältää yleensä paikallisesti valmistetut metalliliitokset. Kierteiset upotukset, sovituslevyt, kiinnityspinnat, laakeritukipinnat ja vaihdettavat kulumisosat voidaan koneistaa metallista ja kiinnittää komposiittirakenteeseen. Komposiittiosan tulisi jakaa kuorma näiden liitosten ympärille eikä luottaa ruuviliitokseen, joka kantaa kuormaa suoraan tukelemattoman ohuen seinämän vastaisesti.
Valmistustapa tulisi valita sovelluksen perusteella, ei päinvastoin.
Puristusmuovaus on erinomainen menetelmä jatkuvien putkien, neliöputkien, suorakaideputkien, sauvojen, nauhojen ja muiden vakioleikkauksisten profiilien valmistukseen. Menetelmä mahdollistaa toistettavat mitat ja tehokkaan tuotannon pitkille osille. Se on käytännöllinen vaihtoehto suorille robottivarrelle, ohjaustukille, anturamastolle, poikkijänteille ja automaatiopohjille, joissa kuorman pääsuunta tunnetaan.
Pultrudoitu profiili voidaan toimittaa jatkuvana pituutena, jonka jälkeen se leikataan, porataan, liimataan tai viimeistellään lopulliseen kokoonpanoon. Tuotantopiirustuksessa on määriteltävä sallitut toleranssit, leikkauspäiden käsittely, reikien sijainnit, pinnan vaatimukset ja mahdollinen paikallinen vahvistus.
Kierrettävät ja laminoidut rakenteet tarjoavat suurempaa joustavuutta pitkittäisen, poikittaisen ja kulmassa olevan vahvistuksen järjestämisessä. Niitä voidaan harkita, kun osan on kestettävä voimakkaampia vääntökuormia, monisuuntaisia törmäyksiä, monimutkaisia tapersiä tai vaativaa puristuskestävyyttä. Kompromissit voivat sisältää enemmän työkalu- ja valmistusvaiheita, korkeamman prosessin monimutkaisuuden ja erilaisen kustannusrakenteen.
Monet automaatiojärjestelmät hyötyvät hybridiratkaisusta. Pultrudoitu hiilikuituputki voi toimia pitkänä kevyenä palkkina, kun taas koneistettu alumiinikappale voi kantaa laakeria, vaihteistoja tai kierreliittimiä. Hiilikuitulevy voi sulkea rungon tai tukea anturia, ja muovattu tai koneistettu osa voi suojata paikallista liitosta.
Tämä lähestymistapa on realistisempi kuin yrittää pakottaa yksi materiaali tai yksi valmistusmenetelmä hoitamaan kaikki tehtävät. Se luo myös selkeämmän tien korjauksille, tarkastuksille ja tuleville tuoteuudistuksille.
Suorat hiilikuituprofiilit eivät yleensä ole robottikomponentin vaikein osa. Liitoksessa kuormat keskittyvät ja eri materiaalit kohtaavat toisensa. Tyypillisiä liitännöitä ovat kiinnikkeet, liimaamalla kiinnitetyt kotelot, päätytulpat, liitoslaippojen sovittimet, levyt, saranoitujen lohkojen osat, laakerikotelo ja ruuviliitetyt kiinnikkeet.
Tuotannon aloittamisen edellä suunnittelutiimin tulisi tarkastella seuraavia asioita:
Toimittaja, joka tarkistaa putken mutta jättää liitoksen huomiotta, ei tarkista koko sovellusta. OEM-ohjelmien piirustuksissa on näytettävä rajapinnan geometria, kiinnityspisteiden sijainti, sallittu puristuspaine, upotustiedot sekä mahdolliset liimaus- tai tiivistystä vaativat vaatimukset.
Robotiikka- ja automaatiolaitteet voivat toimia moottorien, ajoneuvojen, lämmittimien, jäähdytysnesteiden, puhdistusaineiden, pölyn ja toistuvien lämpötilan muutosten läheisyydessä. Hiilikuituprofiili on siksi valittava ottaen ympäristö huomioon.
Hiilikuitukomposiitit eivät ruostu kuten tavallinen teräs, mutta resiinijärjestelmä, pinnoite, leikattu reuna ja metallirajapinta vaikuttavat silti kestävyyteen. Leikatut päät tulee viimeistellä tai tiukentaa siellä, missä hiilikuidun altistuminen, kosteuden tunkeutuminen tai käsittelykosketus ovat huolenaiheita. Ulkoisissa tai pesualueissa käytettävissä sovelluksissa koko liitos tulee suunnitella niin, että se mahdollistaa veden poistumisen, tiukentamisen ja tarkastuksen.
Hiilikuitu on myös sähköä johtavaa. Sitä ei saa pitää automaattisena sähköeristeenä. Suunnittelijoiden saattaa olla tarpeen käyttää eristäviä kerroksia, ohjattua maadoitusta, antenneihin varattua vapaata tilaa sekä tarkistaa elektromagneettista yhteensopivuutta. Nämä vaatimukset ovat erityisen tärkeitä, kun profiili kuljettaa kameraita, enkoodereita, langattomia laitteita tai ohjausjohtoja.
Hyödyllinen tarjouspyyntö (RFQ) sisältää riittävästi tietoa, jotta toimittaja voi arvioida todellisen kuormituspolun. Siihen tulee sisällyttää:
Jos kuormitustapaus on epätäydellinen, oikea seuraava vaihe ei ole keksitty suorituskykytaattaus. Toimittajan tulee tunnistaa puuttuva tieto ja ehdottaa prototyyppiä tai yhteistä testisuunnitelmaa. Lentokriittiselle, turvallisuuteen liittyvälle tai korkean nopeuden automaatiostruktuurille lopullinen validointi kuuluu vastuussa olevalle insinööriteamille.
Teollisuusrobotiikkasektori jatkaa toimintaansa suurella maailmanlaajuisella mittakaavalla. Kansainvälinen robotiikkaliitto raportoi teoksessaan World Robotics 2025 teollisuusrobottien yhteenvetossa, että vuonna 2024 asennettiin maailmanlaajuisesti 542 076 teollisuusrobottia ja että maailmanlaajuinen käytössä olevien robottien kanta saavutti 4 663 773 yksikköä. Nämä luvut eivät tarkoita, että jokaiselle robotille tarvitaan hiilikuitua. Ne kuitenkin osoittavat, miksi pienet parannukset käsivarren massassa, liikkeen tehokkuudessa, anturien vakaudessa ja modulaarisessa huollossa voivat olla merkityksellisiä laajassa laite-ekosysteemissä.
Hiili-kuituun liittyvä suurin mahdollisuus ei siis ole yleispätevä väite siitä, että komposiitit korvaavat metalleja. Sen sijaan kyse on tarkemmasta ongelmasta: liikkuvien automaatiostruktuurien suunnittelusta siten, että ne ovat kevyempiä, riittävän jäykkiä, helpommin integroitavia ja sopivia niiden tuotantomäärälle. Tässä juuri pultrudoitujen putkien, neliöprofiilien, levyjen, koneistettujen liitospintojen ja sovelluskohtaisen insinöörityön yhdistelmä saa kaupallisesti merkitystä.
Hiili-kuituprofiilit robottiteknologiassa ovat arvokkaimmillaan silloin, kun niitä valitaan osana kokonaisliikkeen järjestelmää. Pyöreä putki voi olla sopiva esimerkiksi kiinnikkeelle tai pyörivälle käsivarrelle. Neliöputki voi yksinkertaistaa orientointia ja modulaarista kiinnitystä. Suorakulmainen profiili voi tarjota hyödyllisen yhdistelmän taivutusjäykkyydestä ja asennustilasta. Levy voi muodostaa laitteiston liitospinnan, kun taas metallitulppa kantaa keskitetyn liitoskuorman.
Pultruso on tehokas menetelmä vakioleikkauksisille profiileille, joita käytetään pitkillä ja ennakoitavilla osilla. Kierrettävät, muotattavat ja CNC-koneistettavat ratkaisut säilyttävät tärkeän aseman silloin, kun osan muoto on monimutkainen tai vahvistus vaatii useita suuntia. Paras suunnittelu on se, joka sovittaa profiilin, kuidun rakenteen, liitoksen ja valmistusmenetelmän todelliseen käyttöön.
Zhongda Composites tukee B2B-robotiikka- ja teollisen automaation projekteja hiilikuituputkilla, neliöputkilla, suorakulmaisilla profiileilla, levyillä ja mukautettuilla OEM/ODM-komponenteilla. Lähetä piirustuksesi, CAD-mallisi, kuormitussuuntasi, liikevaatimuksesi ja tuotantotavoitteesi, jotta voimme aloittaa käytännöllisen materiaali- ja rajapintatarkastelun.
Ydinsanat: hiilikuituprofiilit robotiikkaan, hiilikuiturobotin käsivarsi, pultrusoitu hiilikuituputki, hiilikuituneliöputki, hiilikuiturobotin palkki, hiilikuitupäätepiste, kevyet automaatiokomponentit, hiilikuituautomaatiokehys.
 Uusimmat uutiset
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN