×
L’automatisation industrielle évolue vers des équipements qui doivent faire plus que répéter un mouvement programmé. Les systèmes de production modernes doivent accélérer rapidement, s’arrêter avec précision, gérer des charges variables, s’intégrer dans des espaces de travail plus restreints et fonctionner sur de longues périodes avec des besoins de maintenance maîtrisés. Ces exigences ont fait de la masse structurelle une variable de conception essentielle, notamment pour les éléments mobiles tels que les bras robotiques, les portiques, les poutres de préhension-déplacement et les cadres d’inspection.
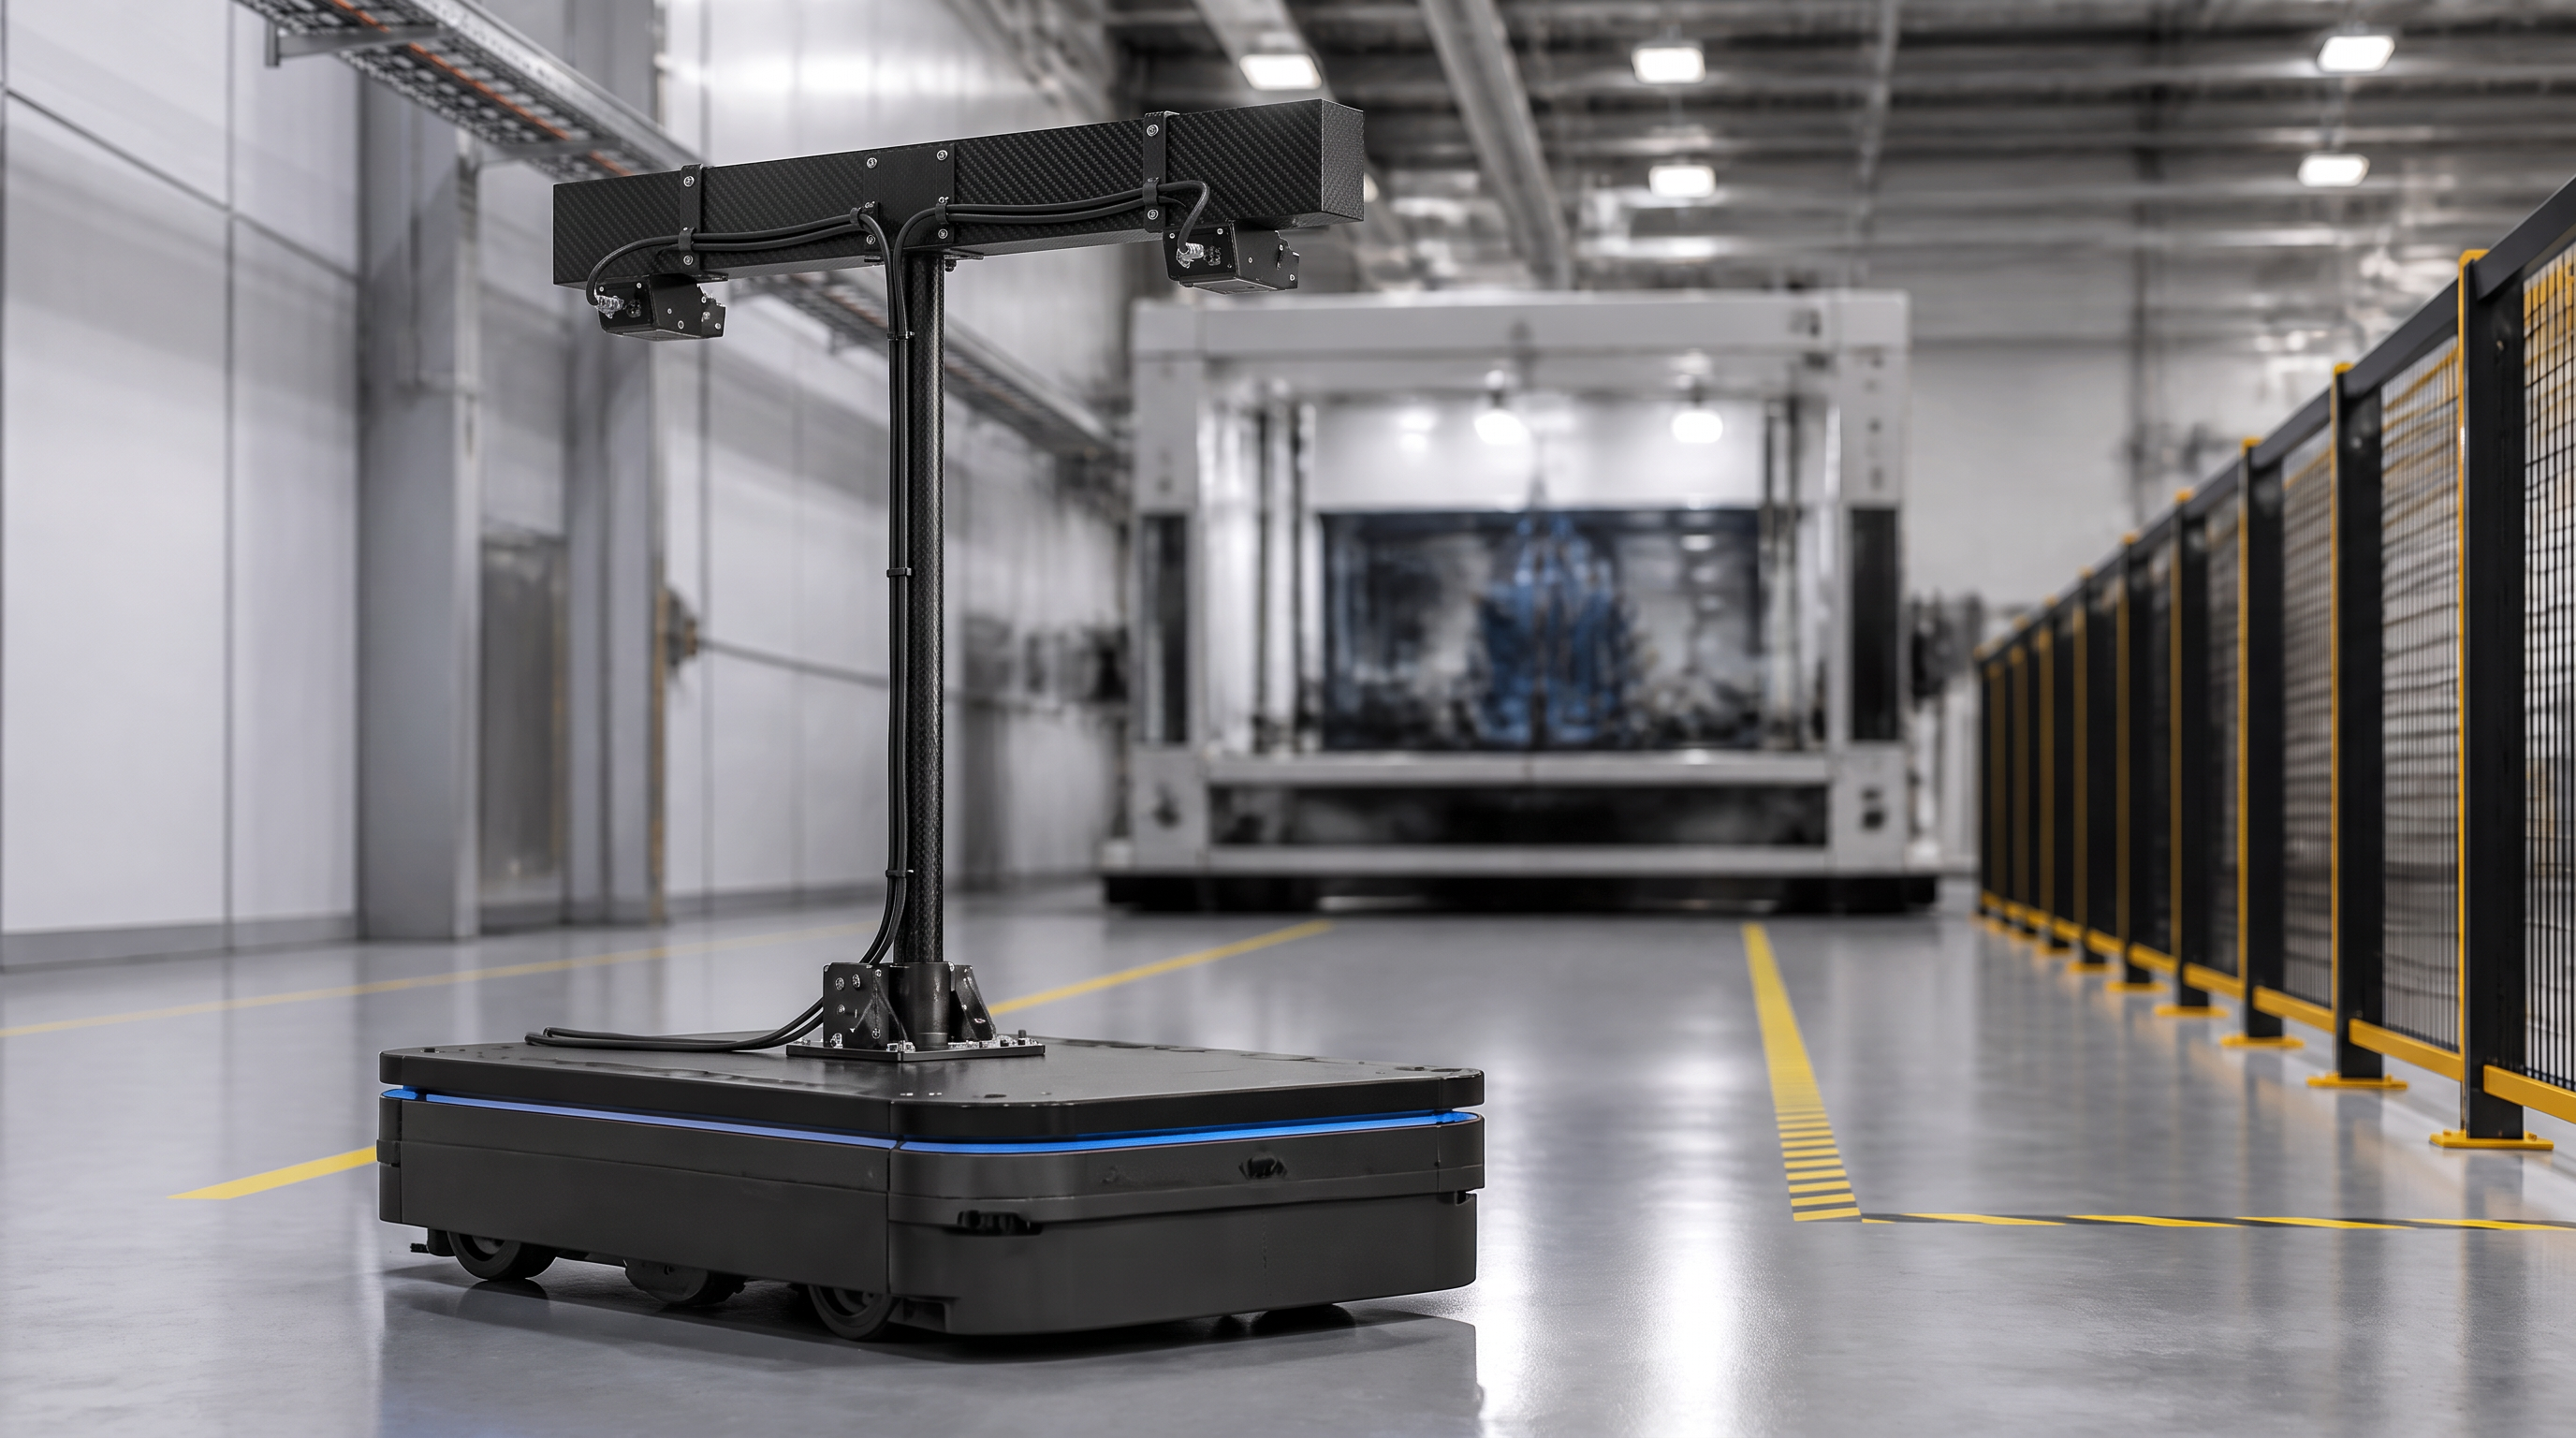
Pour cette raison, les ingénieurs évaluent de plus en plus des profilés en fibre de carbone pour la robotique . Un tube en fibre de carbone, un tube carré ou rectangulaire en fibre de carbone, ou un profilé sur mesure par pultrusion peut associer une faible masse à une rigidité longitudinale utile. Lorsque la section est correctement adaptée au chemin de charge et reliée à l’aide de composants appropriés, elle permet à un système d’automatisation de déplacer sa structure de travail de façon plus efficace, sans simplement augmenter la taille du moteur.
L’opportunité ne consiste pas à remplacer chaque pièce métallique par de la fibre de carbone. L’approche plus efficace consiste à attribuer à chaque matériau un rôle bien défini. La fibre de carbone peut constituer une poutre, un bras ou un rail léger ; l’aluminium ou l’acier peuvent assurer un siège de palier, une interface avec un boîtier de réducteur ou une connexion fortement concentrée ; et des inserts usinés peuvent répartir les charges des fixations. Cette logique de conception hybride est particulièrement pertinente pour les fabricants de robots et les intégrateurs d’automatisation qui développent des équipements OEM reproductibles.
Un robot ne déplace pas uniquement sa charge utile. Il déplace également ses propres sections de bras, ses supports, ses systèmes de gestion de câbles, ses supports de capteurs et ses outils de fin de bras. Lorsqu’un élément mobile devient plus léger, le système d’entraînement doit accélérer et décélérer une masse structurelle moindre. Le résultat pratique dépend du mécanisme dans son ensemble, mais l’équipe de conception gagne davantage de liberté pour équilibrer vitesse, charge utile, portée, choix du moteur et consommation d’énergie.
La masse située à l’extrémité d’un bras robotique est particulièrement importante, car elle affecte l’articulation à travers l’ensemble du mécanisme en amont. Un composant distal lourd peut accroître l’effort requis au niveau de l’articulation de base et influencer les vibrations lors des changements rapides de direction. Une section de bras ou un support d’effecteur terminal en fibre de carbone, léger, peut donc s’avérer utile lorsque le application nécessite une grande portée, un indexage rapide ou des mouvements fréquents de démarrage et d’arrêt.
La rigidité doit rester intégrée à la même réflexion. Une structure légère mais trop flexible peut engendrer des erreurs de positionnement, des vibrations, un temps de stabilisation accru ou une mauvaise reproductibilité du procédé. La fibre de carbone présente un intérêt particulier, car son architecture fibrillaire peut être conçue pour orienter la rigidité selon la direction principale des charges. Le résultat optimal ne consiste pas simplement à minimiser la masse, mais à établir une relation appropriée entre masse, rigidité en flexion, comportement en torsion, amortissement, conception des articulations et exigences de commande.
Abras robotique en fibre de carbone peut utiliser un tube ou un profilé comme liaison principale, liaison secondaire, bras de support ou élément structurel interne. La forme tubulaire est efficace lorsqu’un élément long doit résister à la flexion tout en éloignant le matériau de l’axe neutre. Elle crée également un espace interne protégé, utile pour le passage des câbles, des conduites pneumatiques ou des câblages de capteurs, sous réserve des distances électriques et d’entretien requises.
La section transversale la plus adaptée dépend de la manière dont le bras est sollicité et de la façon dont il doit se connecter au reste du robot.
Les tubes circulaires restent un choix pratique pour les bras de support, les arbres, les supports de capteurs et les mécanismes à serrage par collier. Leur surface extérieure continue est utile lorsque le tube doit être maintenu par des colliers circulaires ou tourné dans un ensemble comportant des roulements. Une section circulaire peut aussi simplifier la conception de certaines structures télescopiques ou réglables.
La limitation réside au niveau de l’interface. Un tube rond ne fournit pas naturellement une surface plane anti-rotation, aussi le raccord peut-il nécessiter une bride fendue, un insert cannelé, un raccord collé ou un bloc de transition usiné. L’assemblage doit répartir la charge sans écraser la paroi composite.
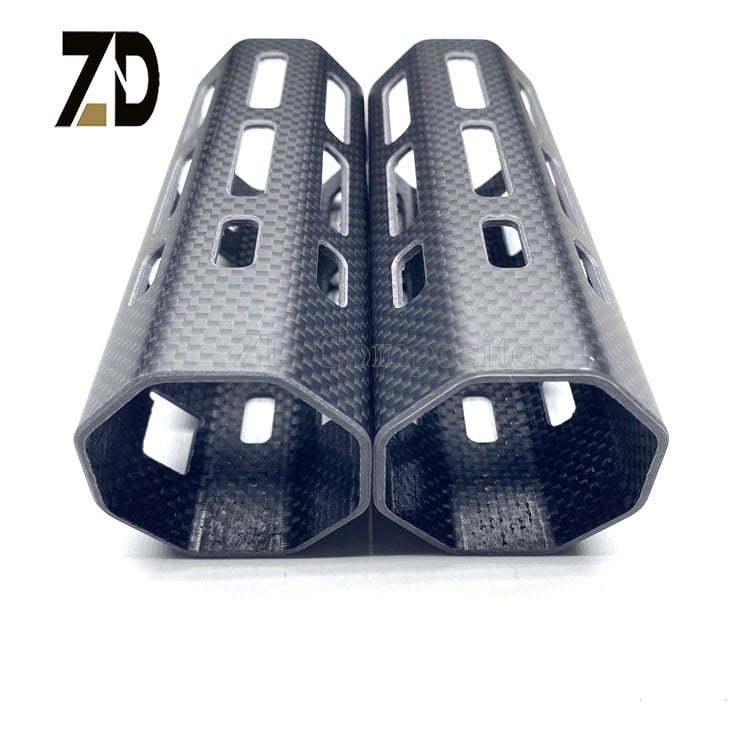
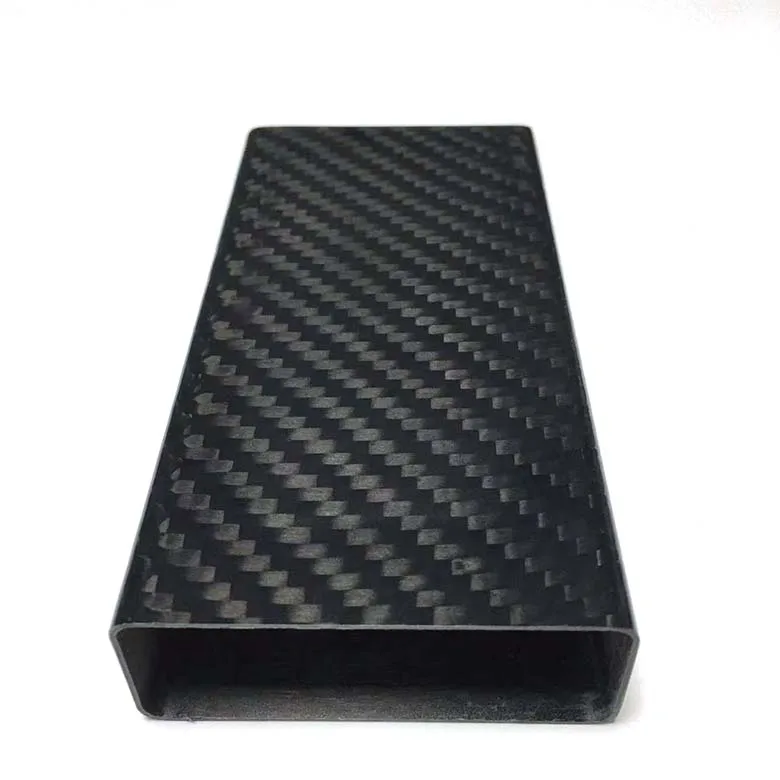
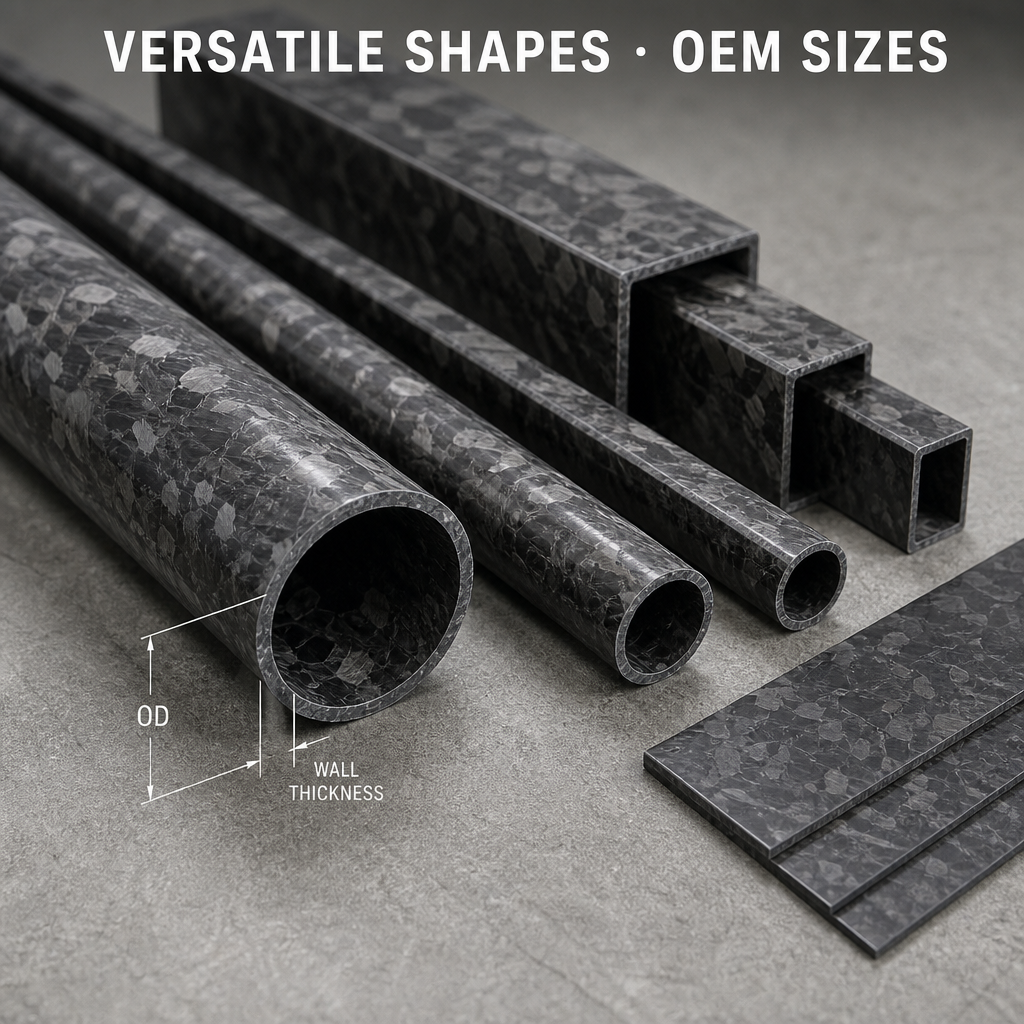
Atube carré en fibre de carbone ou tube rectangulaire offre des faces de fixation bien définies. Ces faces peuvent simplifier le montage de plaques de moteur, de guides de câbles, de supports de capteurs, de couvercles et d’adaptateurs d’effecteurs terminaux. Le profil peut également contribuer à contrôler l’orientation lorsqu’il s’insère dans une douille ou un raccord cannelé correspondant.
Les sections carrées et rectangulaires sont utiles lorsque la reproductibilité de l’assemblage prime sur la rotation libre. Elles peuvent supporter un châssis modulaire dans lequel divers outils, plateaux ou ensembles de capteurs sont installés contre des plans de référence prévisibles. Les angles nécessitent toutefois une conception soignée. Les rayons externes des angles, l’épaisseur des parois, le renforcement local et la pression de serrage doivent être spécifiés sur le dessin plutôt que laissés à l’interprétation.
Les équipements de prélèvement et de dépose déplacent répétitivement une pince, un outil à vide ou un effecteur terminal personnalisé entre des emplacements définis. Leur performance dépend de la charge utile, de la portée, de l’accélération, de la rigidité structurelle, du choix des actionneurs et du réglage du système de commande. Une longue poutre ou un bras mobile réalisé dans un profilé en fibre de carbone pultrudé adapté permet de réduire la masse que le système d’entraînement doit déplacer à chaque cycle.
Pour cette application, le profil doit être considéré comme faisant partie d’un ensemble dynamique. L’équipe de conception doit évaluer la longueur du bras, la masse de l’outil, le centre de gravité, l’espacement des articulations, l’accélération attendue, le routage des câbles et le temps de stabilisation autorisé. Un tube léger n’améliore pas automatiquement le système si les supports de fixation sont flexibles ou si la connexion introduit un jeu excessif.
Un tube en fibre de carbone pultrudé peut être envisagé pour un bras ou une poutre à section constante, lorsque les charges principales sont prévisibles et orientées principalement selon sa longueur. Pour les articulations générant des charges transversales, de torsion ou d’écrasement importantes, le tube peut nécessiter des inserts collés, des manchons internes, des renforts externes ou un raccord de transition. Ces détails locaux déterminent souvent si la pièce fonctionne de façon fiable en production.
Les robots collaboratifs sont conçus pour travailler à proximité plus étroite des personnes et sont couramment utilisés pour des tâches telles que l’assemblage léger, la surveillance des machines, l’inspection, l’emballage et la manutention de matériaux. La conception structurelle doit toujours équilibrer la portée, la charge utile, les limites liées à la sécurité, la protection des surfaces et la répétabilité du mouvement.
La fibre de carbone peut contribuer à une architecture de bras plus légère, mais la sécurité ne saurait se réduire au choix du matériau. Un robot collaboratif exige une évaluation complète du mouvement, de la commande, des dispositifs de protection, des points de pincement, de l’état des surfaces et des exigences pertinentes en matière de sécurité des machines. Le rôle d’un composant en fibre de carbone est d’assister la conception mécanique ; il ne constitue pas un substitut à la validation au niveau système.
Pour les fabricants de cobots, un tube en fibre de carbone peut servir de support pour la gaine du bras, de poutre interne, de bras de capteur ou de porte-outil léger. Un profil carré ou rectangulaire peut s’avérer utile lorsque des canaux pour câbles, des couvercles ou des supports modulaires doivent être positionnés le long de faces planes. Un profil rond peut être plus adapté lorsque l’enveloppe extérieure est cylindrique ou lorsqu’une architecture de serrage existante est déjà en place.
Les véhicules à guidage automatique et les robots mobiles autonomes transportent des batteries, des capteurs, des équipements de commande et, parfois, des modules de charge utile dans les entrepôts, les usines et les zones logistiques. Leur châssis mobile doit rester suffisamment léger pour préserver l’efficacité opérationnelle, tout en offrant un montage stable pour les systèmes lidar, les caméras, les pare-chocs, les plateaux et les équipements de communication.
Les profilés en fibre de carbone peuvent être utilisés dans certains châssis supérieurs, mâts de capteurs, supports de charge utile, structures de protection et modules amovibles. Ce matériau est particulièrement pertinent lorsqu’une perche à capteurs longue ou un châssis surélevé doit rester rigide sans ajouter inutilement de masse au-dessus du centre de gravité du véhicule.
Les priorités de conception diffèrent de celles d’un bras robotique rapide. Les plateformes mobiles subissent des vibrations du sol, des chocs au niveau des structures de protection, des charges répétées lors des opérations d’arrimage, des manipulations lors du transport, ainsi qu’une exposition à la poussière ou à l’humidité. Les ingénieurs doivent donc évaluer la résistance locale aux chocs, l’arrachement des fixations, la protection des bords et la réparabilité. Une structure en matériaux mixtes peut constituer la solution la plus pratique : fibre de carbone pour l’élément allongé et léger, aluminium ou acier pour les protections sacrificielles et les points de fixation concentrés.
Les systèmes de vision et les outils d’inspection dépendent d’un positionnement stable. Des caméras, des ensembles d’éclairage, des capteurs laser et des têtes de mesure peuvent être montés sur des cadres qui s’étendent au-dessus d’un convoyeur, d’une machine-outil ou d’une station de production. Même un léger mouvement structurel peut influencer l’alignement d’image, la mise au point, l’étalonnage ou la reproductibilité des mesures.
Apoutre robotique en fibre de carbone ou un support de capteur peut offrir une structure légère dotée d’une rigidité utile et de faibles caractéristiques de dilatation thermique. Cela peut s’avérer précieux lorsqu’un support long doit conserver sa stabilité dimensionnelle malgré les variations de l’environnement opérationnel. Toutefois, le comportement thermique réel dépend de l’orientation des fibres, de l’architecture de stratifié, du système de résine, des joints et de la manière dont la structure est contrainte. Un produit ne devrait pas être décrit comme invariant dimensionnel sans une analyse spécifique à l’application.
Pour les structures de caméra et de métrologie, l’interface est aussi importante que le profil. La surface de fixation doit être stable, les éléments de fixation ne doivent pas provoquer de dommages locaux, et la conception doit permettre l’étalonnage ou le remplacement sans perturber l’ensemble du châssis. La fibre de carbone est électriquement conductrice ; par conséquent, le routage des câbles, la mise à la terre, l’isolation et la compatibilité électromagnétique doivent également être examinés lorsque des composants électroniques sensibles sont fixés directement sur la structure.
L’effecteur terminal est le point où le robot interagit avec le produit. Il peut comprendre des pinces, des ventouses, des outils de soudage, des découpeurs, des têtes d’inspection, des dispositifs de maintien ou des outillages interchangeables. Bien que l’effecteur terminal soit souvent plus petit que le bras du robot, sa masse affecte directement le système en mouvement et sa géométrie détermine la façon dont les charges sont transmises à l’interface du poignet.
Les plaques et les profilés en fibre de carbone peuvent fonctionner ensemble dans un outil modulaire. Une plaque en fibre de carbone peut offrir une surface plane de fixation, tandis qu’un tube carré ou un profilé rectangulaire peut former un cadre rigide périphérique ou un espaceur. Des tubes ronds peuvent être utilisés pour des bras légers, des supports d’outils ou des boucles de protection là où une forme courbe est privilégiée. Ces trois formes ne doivent pas être choisies uniquement pour leur apparence ; chacune doit correspondre aux conditions requises en matière de flexion, de torsion, de choc et de connexion.
Une conception professionnelle d’effecteur terminal comprend généralement des interfaces métalliques locales. Des inserts filetés, des plaques adaptatrices, des éléments de centrage (goujons), des logements de roulements et des pièces d’usure remplaçables peuvent être usinés dans un matériau métallique puis fixés à la structure composite. La section composite doit répartir les charges autour de ces interfaces, plutôt que de compter sur un boulon appuyé directement contre une paroi mince non renforcée.
Le procédé de fabrication doit suivre l’application, et non l’inverse.
La pultrusion convient particulièrement aux tubes continus, aux tubes carrés, aux tubes rectangulaires, aux barres, aux bandes et à d’autres profils présentant une section transversale stable. Ce procédé permet d’obtenir des dimensions reproductibles et une production efficace pour des éléments longs. Il constitue une solution pratique pour les liaisons droites de robots, les supports de guidage, les mâts de capteurs, les entretoises et les cadres d’automatisation, lorsque la direction principale des charges est connue.
Un profil pultrudé peut être fourni en longueur continue, puis découpé, percé, collé ou fini pour le montage final. Le plan de fabrication doit préciser les tolérances autorisées, le traitement des extrémités découpées, les emplacements des perçages, les exigences relatives à la surface et tout renfort local requis.
Les constructions enroulées et stratifiées offrent une plus grande flexibilité pour disposer les renforts dans les directions longitudinale, transversale et angulaire. Elles peuvent être envisagées lorsque la pièce doit résister à des charges de torsion plus importantes, à des chocs multidirectionnels, à des conicités complexes ou à une résistance à l’écrasement exigeante. Les compromis possibles incluent un plus grand nombre d’étapes d’usinage, une complexité de procédé accrue et une structure de coûts différente.
De nombreux systèmes d’automatisation bénéficient d’une approche hybride. Un tube en fibre de carbone pultrudé peut fournir la poutre longue et légère, tandis qu’une interface en aluminium usinée peut supporter des roulements, des boîtes de vitesses ou des éléments de fixation filetés. Une plaque en fibre de carbone peut fermer le châssis ou supporter un capteur, et une pièce moulée ou usinée peut protéger un joint local.
Cette approche est plus réaliste que de contraindre un seul matériau ou un seul procédé à assumer toutes les fonctions. Elle permet également de définir plus clairement les modalités de réparation, d’inspection et de révision future du produit.
Les profilés en fibre de carbone droits ne constituent généralement pas la partie la plus complexe d’un composant robotique. C’est au niveau des jonctions que les charges se concentrent et que différents matériaux entrent en contact. Les interfaces courantes comprennent les colliers, les manchons collés, les bouchons d’extrémité, les adaptateurs à brides, les plaques, les blocs de charnière, les logements de roulements et les supports boulonnés.
Avant la production, l’équipe de conception doit examiner :
Un fournisseur qui examine le tube mais ignore l’assemblage ne passe pas en revue l’application dans son intégralité. Pour les programmes d’équipementier d’origine (OEM), les plans doivent indiquer la géométrie de l’interface, le schéma de fixation, la pression de serrage autorisée, les détails des inserts ainsi que toute exigence relative au collage ou à l’étanchéité.
Les équipements de robotique et d’automatisation peuvent fonctionner à proximité de moteurs, d’entraînements, de chauffages, de liquides de refroidissement, d’agents de nettoyage, de poussières et de variations répétées de température. Le profil en fibre de carbone doit donc être sélectionné en tenant compte de cet environnement.
Les composites en fibre de carbone ne rouillent pas comme l’acier ordinaire, mais le système de résine, le revêtement, les bords découpés et l’interface métallique influencent tout de même la durabilité. Les extrémités découpées doivent être finies ou scellées là où l’exposition des fibres, la pénétration d’humidité ou le contact lors de la manipulation constituent une préoccupation. Dans les environnements extérieurs ou soumis à des rinçages intensifs, l’assemblage complet doit être conçu pour permettre l’écoulement, l’étanchéité et l’inspection.
La fibre de carbone est également conductrice d’électricité. Elle ne doit pas être considérée comme un isolant électrique automatique. Les concepteurs peuvent avoir besoin de couches isolantes, d’une mise à la terre contrôlée, de dégagements autour des antennes et d’une analyse de la compatibilité électromagnétique. Ces exigences sont particulièrement importantes lorsque le profil intègre des caméras, des codeurs, des équipements sans fil ou des câblages de commande.
Une demande de devis (RFQ) utile doit fournir suffisamment d’informations pour permettre au fournisseur d’évaluer le chemin réel de la charge. Incluez :
Si le cas de charge est incomplet, la prochaine étape correcte ne consiste pas à formuler une garantie de performance inventée. Le fournisseur doit identifier les informations manquantes et proposer un plan de prototype ou d’essai conjoint. Pour une structure critique pour le vol, liée à la sécurité ou destinée à l’automatisation à grande vitesse, la validation finale incombe à l’équipe d’ingénierie responsable.
Le secteur de la robotique industrielle continue de fonctionner à une très grande échelle mondiale. La Fédération internationale de robotique a indiqué, dans son rapport World Robotics 2025 résumé des robots industriels indiquant que 542 076 robots industriels ont été installés dans le monde entier en 2024, tandis que le parc mondial en service a atteint 4 663 773 unités. Ces chiffres ne signifient pas que chaque robot nécessite des fibres de carbone. Ils montrent toutefois pourquoi des améliorations progressives de la masse du bras, de l’efficacité du mouvement, de la stabilité des capteurs et de la maintenance modulaire peuvent avoir un impact sur un vaste écosystème d’équipements.
L’opportunité la plus forte pour les fibres de carbone n’est donc pas une affirmation générique selon laquelle les matériaux composites remplacent les métaux. Il s’agit plutôt du problème plus spécifique consistant à concevoir des structures d’automatisation mobiles qui soient plus légères, suffisamment rigides, plus faciles à intégrer et adaptées à leur volume de production. C’est précisément là que la combinaison de tubes pultrudés, de profilés carrés, de plaques, d’interfaces usinées et d’ingénierie axée sur l’application devient commercialement pertinente.
Les profilés en fibre de carbone pour la robotique présentent une valeur maximale lorsqu’ils sont sélectionnés dans le cadre d’un système de mouvement complet. Un tube rond peut convenir à un dispositif de serrage ou à un bras rotatif. Un tube carré peut simplifier l’orientation et le montage modulaire. Un profilé rectangulaire peut offrir une combinaison utile de rigidité en flexion et d’encombrement réduit. Une plaque peut constituer l’interface entre l’équipement et le système, tandis qu’un insert métallique supporte les charges concentrées au niveau des articulations.
La pultrusion est une méthode efficace pour fabriquer des profilés à section constante destinés à des éléments longs et prévisibles. Les solutions obtenues par enroulement sur mandrin, moulage et usinage CNC restent essentielles lorsque la pièce exige une géométrie complexe ou un renforcement multidirectionnel. La conception optimale est celle qui associe de façon appropriée le profilé, l’architecture des fibres, l’articulation et le procédé de fabrication à l’application réelle.
Zhongda Composites soutient les projets B2B en robotique et en automatisation industrielle avec des tubes en fibre de carbone, des tubes carrés, des profilés rectangulaires, des plaques et des composants OEM/ODM sur mesure. Envoyez-nous votre plan, votre modèle CAO, la direction des charges, vos exigences de mouvement et votre objectif de production pour entamer un examen pratique des matériaux et des interfaces.
Mots-clés principaux : profilés en fibre de carbone pour la robotique, bras robotique en fibre de carbone, tube en fibre de carbone pultrudé, tube carré en fibre de carbone, poutre robotique en fibre de carbone, effecteur terminal en fibre de carbone, composants d’automatisation légers, châssis d’automatisation en fibre de carbone.
 Actualités chaudes
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN