×
Ang awtomasyon sa industriya ay gumagalaw patungo sa mga kagamitan na kailangang gawin nang higit pa kaysa sa paulit-ulit na isang nakaprogramang galaw. Ang mga modernong sistema ng produksyon ay kailangang mabilis na mapabilis, tumigil nang tumpak, pangasiwaan ang mga nagbabagong bigat ng kargada, sumama sa mas maliit na espasyo ng trabaho, at gumana nang matagal na panahon kasama ang kontroladong mga pangangailangan sa pagpapanatili. Ang mga pangangailangang ito ay nagdulot ng malaking kahalagahan sa masa ng istruktura bilang isang bariabulong pangdisenyo, lalo na sa mga gumagalaw na bahagi tulad ng mga braso ng robot, gantries, mga beam para sa pagkuha-at-ilipat, at mga frame para sa pagsusuri.
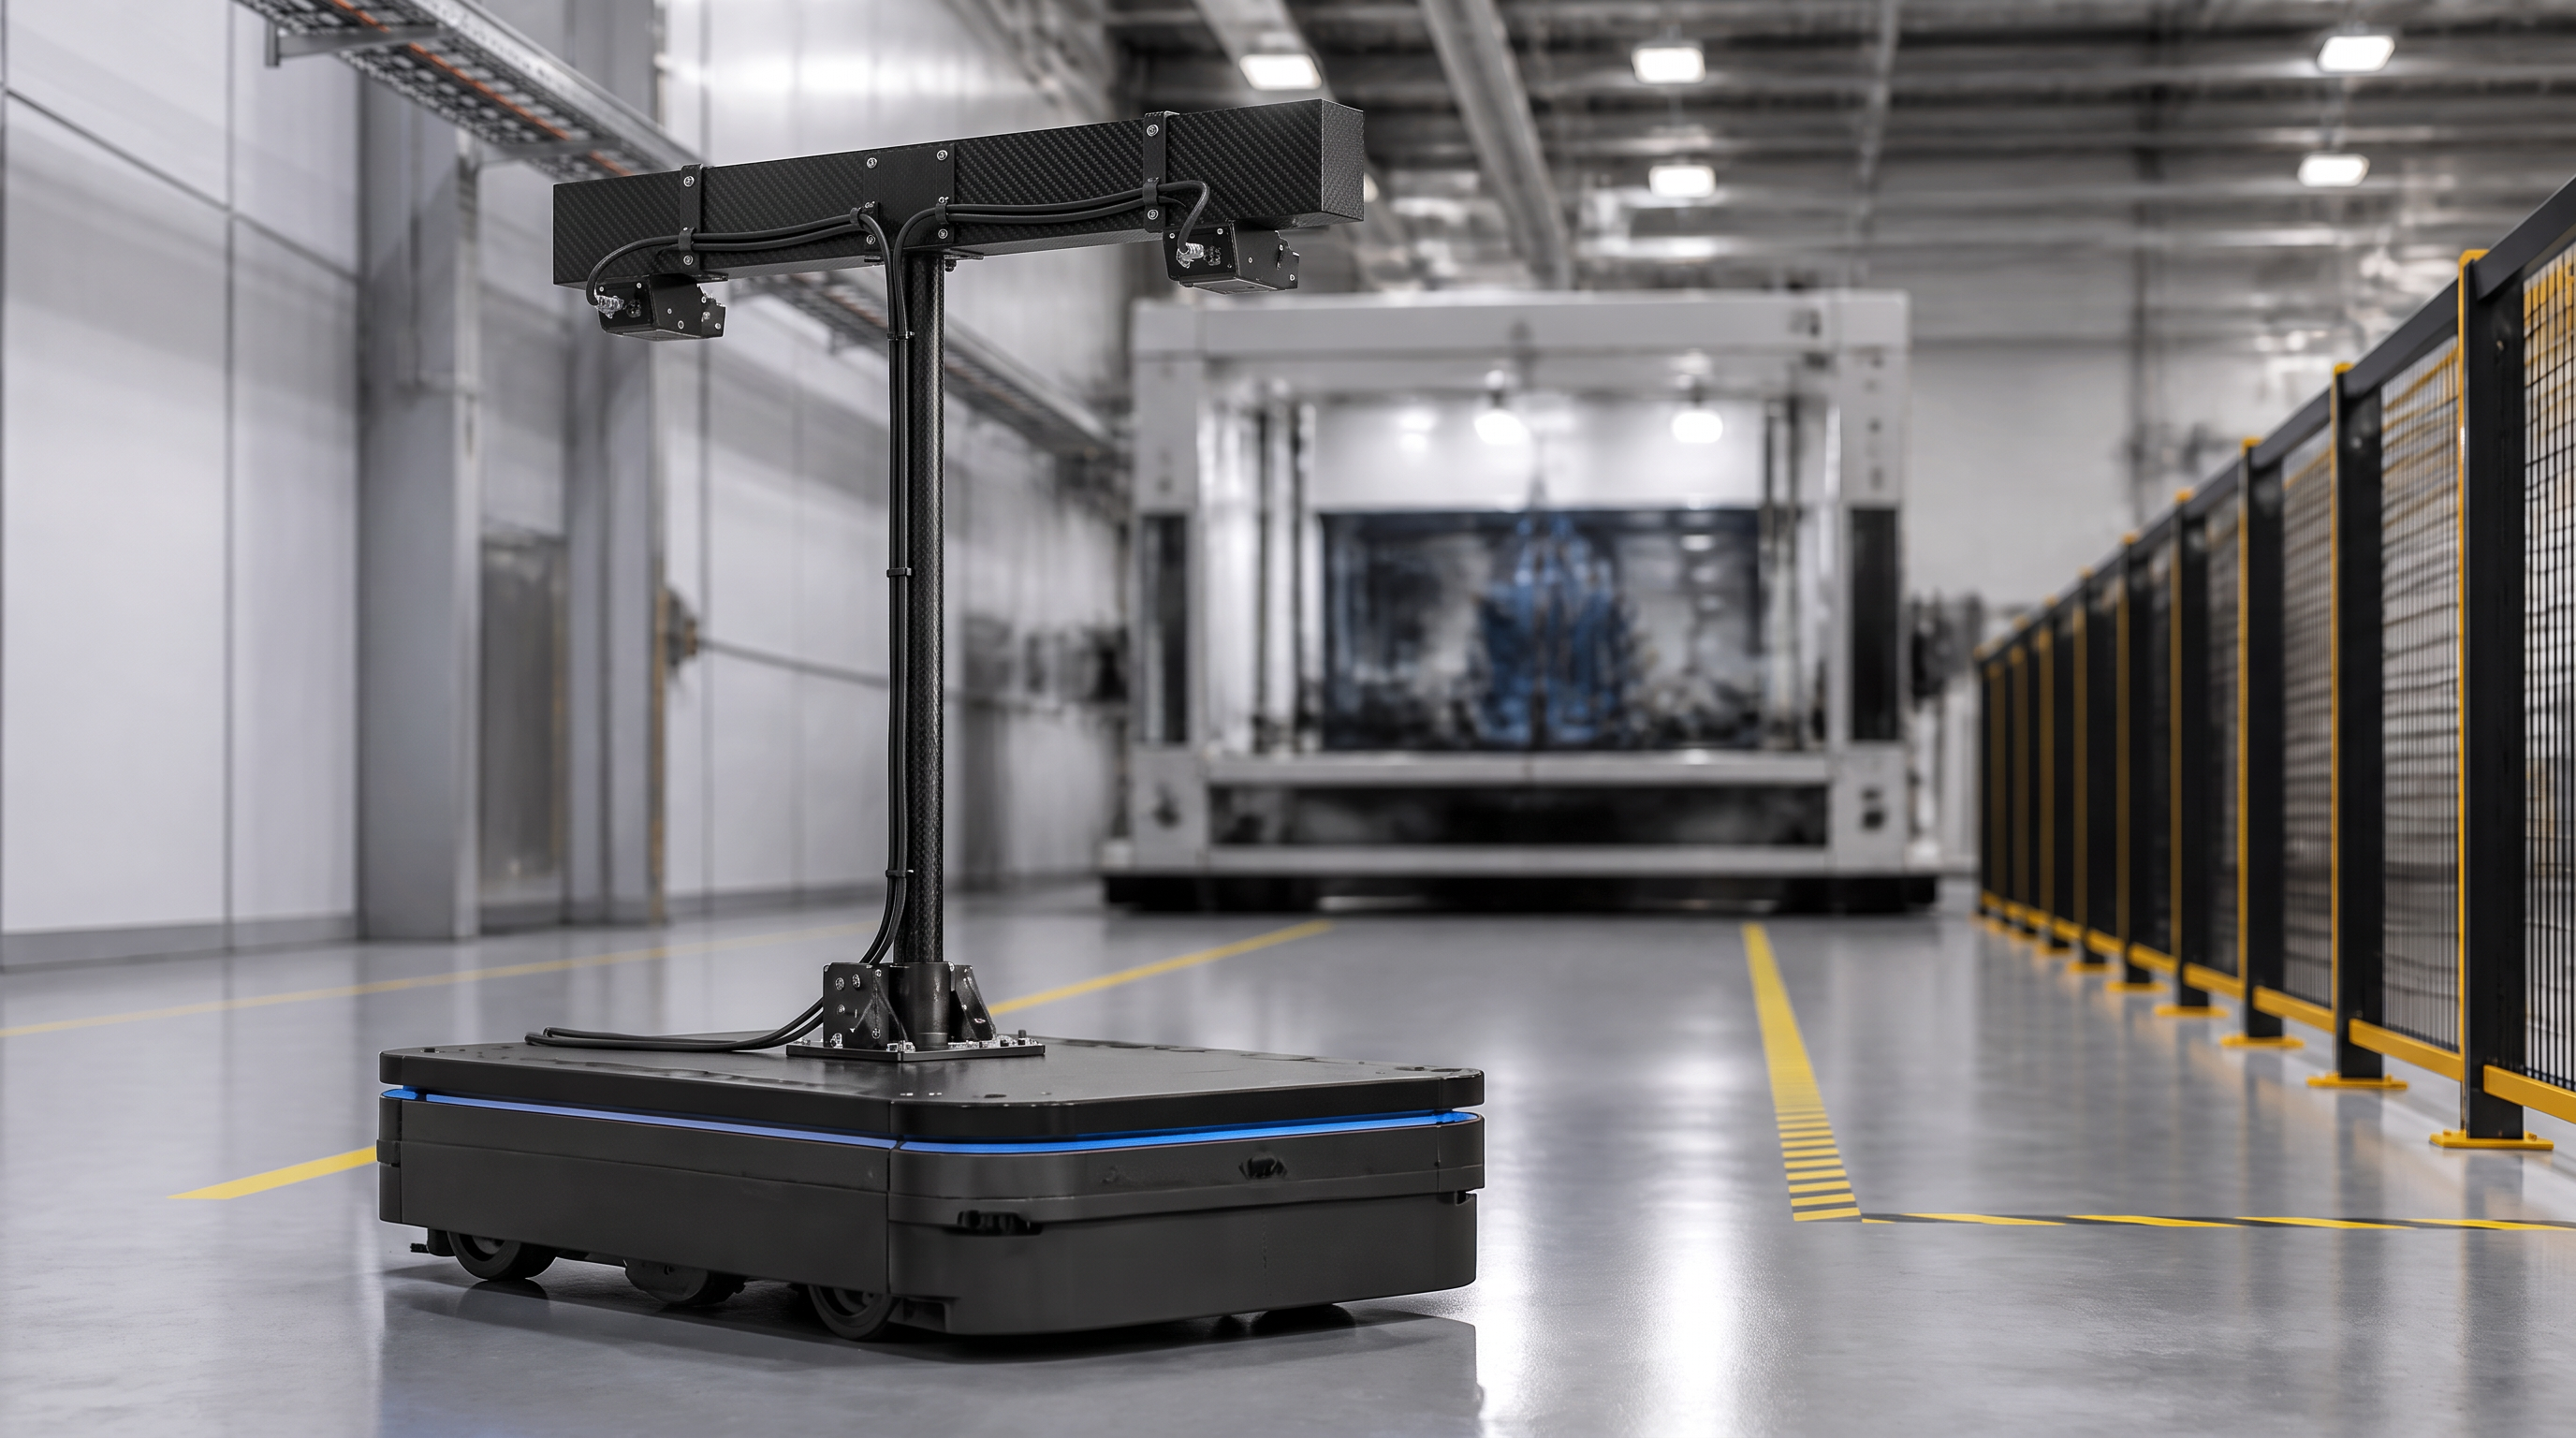
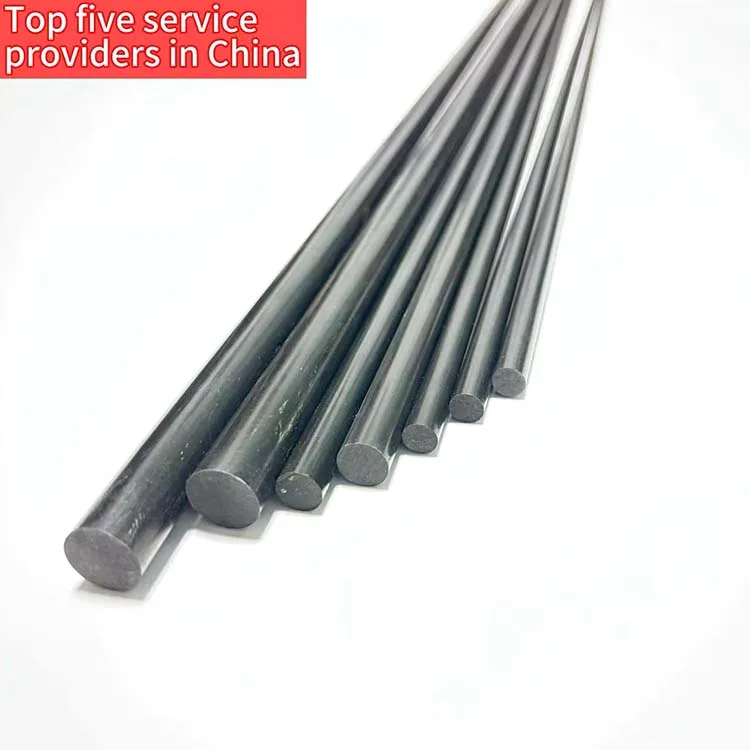
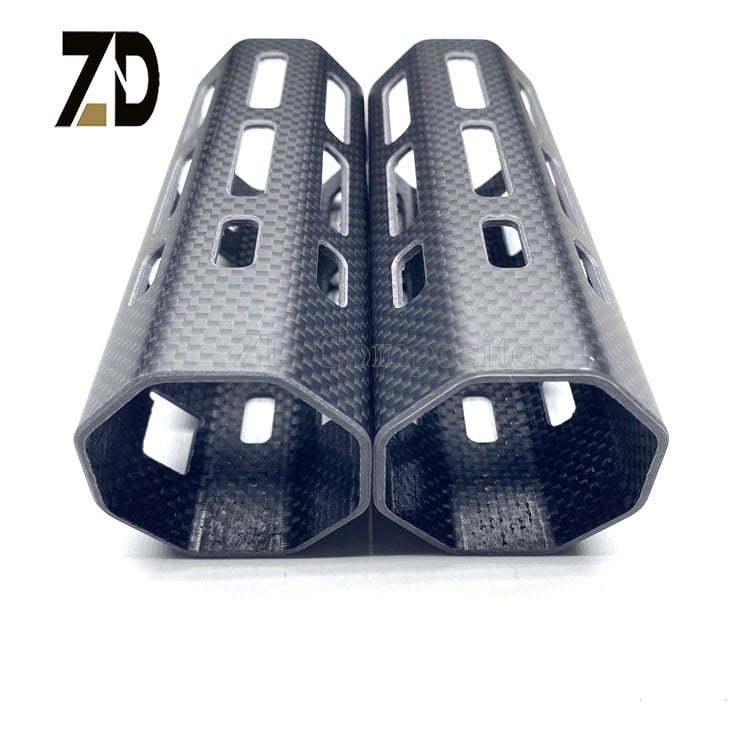
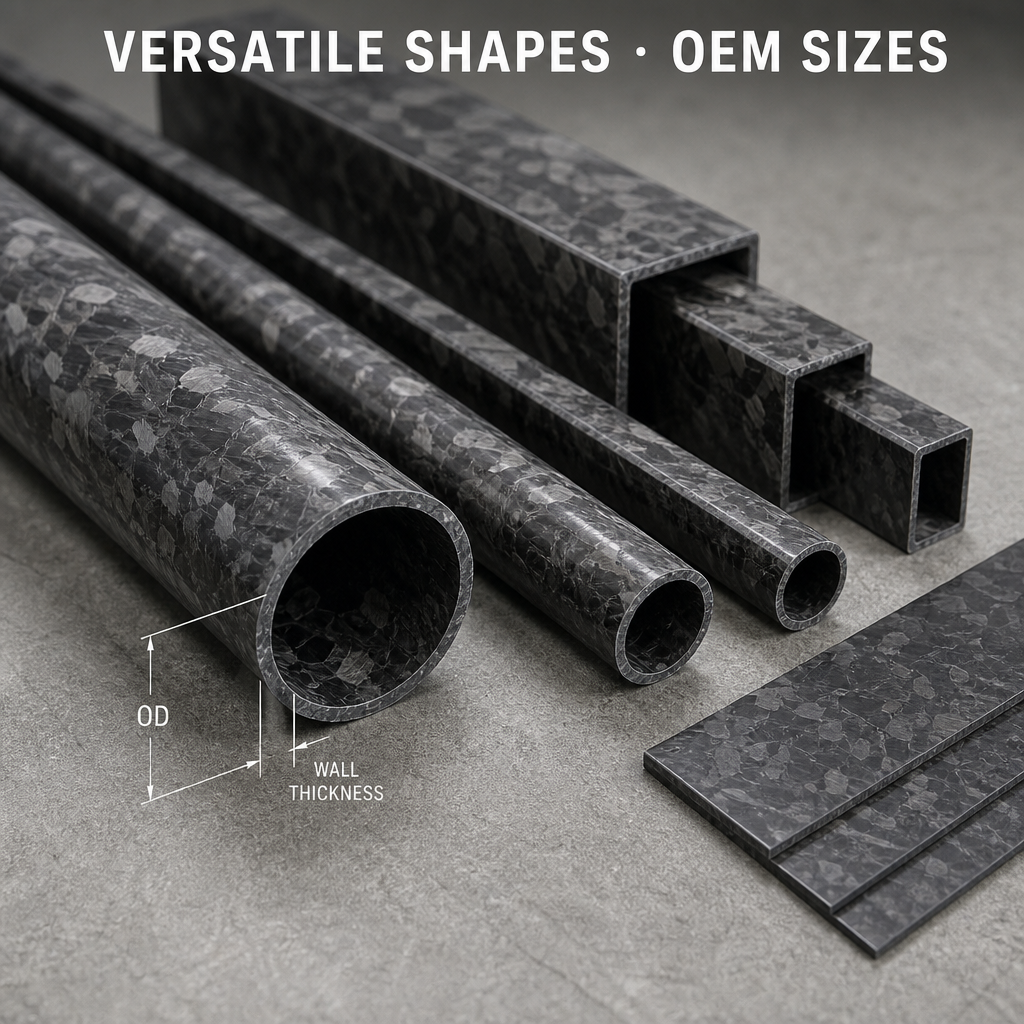
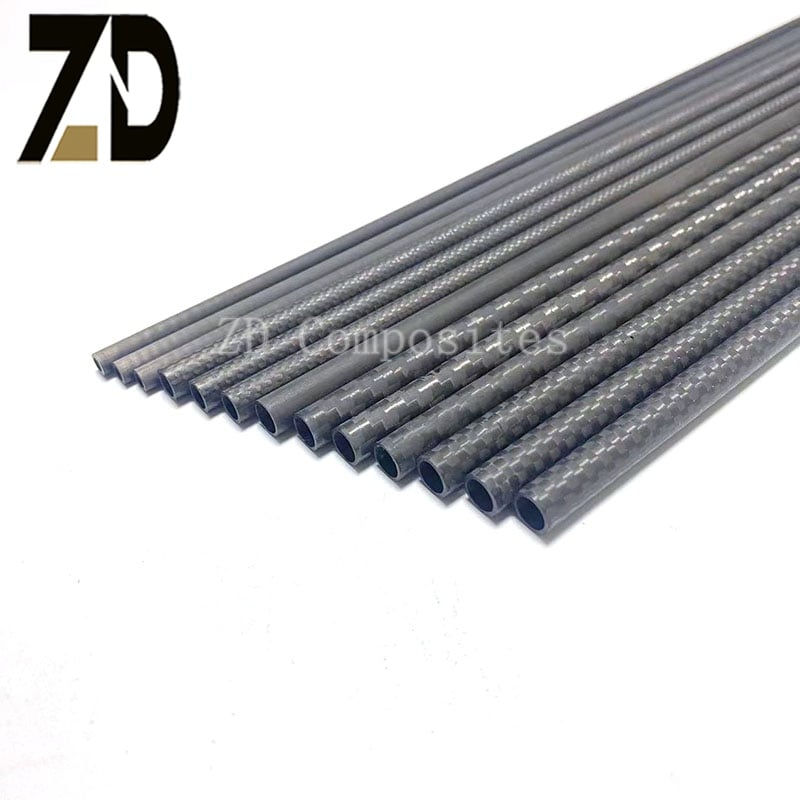
Dahil dito, ang mga inhinyero ay unti-unting sinusuri mga profile ng carbon fiber para sa robotics . Ang isang tubo ng carbon fiber, parisukat na tubo, parihabang tubo, o pasadyang pultruded na profile ay maaaring magkumbina ng mababang masa at kapaki-pakinabang na longitudinal na rigidity. Kapag ang seksyon ay wastong inangkop sa daanan ng karga at konektado gamit ang angkop na hardware, maaari nitong tulungan ang isang sistema ng awtomasyon na ilipat ang istruktura nito sa paggawa nang mas epektibo nang hindi lamang pinalalaki ang sukat ng motor.
Ang oportunidad ay hindi palitan ang bawat bahagi na gawa sa metal gamit ang carbon fiber. Ang mas mainam na paraan ay bigyan ang bawat materyales ng malinaw na tungkulin. Ang carbon fiber ay maaaring magbigay ng mabigat na beam, braso o riles na may mababang timbang; ang aluminum o bakal ay maaaring magbigay ng upuan para sa bearing, interface ng gearbox o lubhang nakapokus na koneksyon; at ang mga naka-machined na insert ay maaaring ipamahagi ang mga load ng fastener. Ang ganitong lohika ng hybrid na disenyo ay lalo pang kahalagahan para sa mga tagagawa ng robot at mga integrator ng awtomasyon na nagpapaunlad ng paulit-ulit na kagamitan ng OEM.
Ang isang robot ay hindi gumagalaw lamang ng kanyang dinala (payload). Ginagalaw din nito ang sarili nitong mga seksyon ng braso, mga bracket, mga cable carrier, mga suporta ng sensor at ang end-of-arm tooling. Kapag ang isang gumagalaw na bahagi ay naging mas magaan, maaaring kailanganin ng sistema ng drive na i-accelerate at i-decelerate ang mas kaunti lamang na structural mass. Ang praktikal na resulta ay nakasalalay sa buong mekanismo, ngunit ang grupo ng disenyo ay maaaring makakuha ng higit na kalayaan upang balansehin ang bilis, ang dinala (payload), ang abot (reach), ang pagpili ng motor at ang paggamit ng enerhiya.
Ang kabigatan sa dulo ng isang robotic arm ay lalo pang mahalaga dahil nakaaapekto ito sa joint sa buong mekanismong nasa itaas nito. Ang mabigat na distal na bahagi ay maaaring dagdagan ang pagsisikap na kailangan sa base joint at makaapekto sa pagvibrate habang may mabilis na pagbabago ng direksyon. Kaya naman, maaaring kapaki-pakinabang ang isang lightweight na carbon fiber na bahagi ng arm o suporta para sa end-effector kapag ang aplikasyon kailangan ng mahabang abot, mabilis na indexing, o madalas na pag-start at pag-stop ng galaw.
Dapat manatiling kasali ang stiffness sa parehong talakayan. Ang isang istruktura na magaan ngunit sobrang flexible ay maaaring magdulot ng positioning error, vibration, settling time, o mahinang pag-uulit ng proseso. Ang carbon fiber ay kaakit-akit dahil ang disenyo ng kanyang fiber architecture ay maaaring iayos upang ilagay ang stiffness sa pangunahing direksyon ng load. Ang tamang resulta ay hindi lamang ang pinakamababang mass; kundi ang angkop na ugnayan sa pagitan ng mass, bending stiffness, torsional behaviour, damping, joint design, at mga kinakailangan sa control.
Isang carbon fiber robotic arm maaaring gamitin ang isang tubo o profile bilang pangunahing ugnayan, pangalawang ugnayan, suportang boom, o panloob na istruktural na bahagi. Ang anyo ng tubo ay epektibo kapag ang isang mahabang bahagi ay kailangang tumutol sa pagkabend habang pinapanatili ang materyales na malayo sa neutral axis. Nagbibigay din ito ng protektadong panloob na espasyo na maaaring magamit para sa pagdaan ng mga kable, pneumatic lines, o wiring ng sensor, na nakasalalay sa kinakailangang electrical at service clearances.
Ang pinakangangkop na cross-section ay nakasalalay sa paraan ng paglo-load sa braso at sa paraan ng pag-uugnay nito sa natitirang bahagi ng robot.
Ang mga bilog na tubo ay nananatiling praktikal na pagpipilian para sa mga boom, shaft, suporta ng sensor, at mga mekanismo na batay sa clamp. Ang patuloy na panlabas na ibabaw nito ay kapaki-pakinabang kapag ang tubo ay kailangang suportahan ng mga bilog na clamp o i-rotate sa loob ng isang bearing-related assembly. Ang isang bilog na seksyon ay maaari ring gawing simple ang disenyo ng ilang telescoping o adjustable na istruktura.
Ang paglimita ay nasa interface. Ang isang bilog na tubo ay hindi natural na nagbibigay ng patag na mukha laban sa pag-ikot, kaya maaaring kailanganin ng konektor ang isang split clamp, keyed insert, bonded fitting, o machined transition block. Dapat ipamahagi ng sambungan ang karga nang walang pagsasalansan sa composite wall.
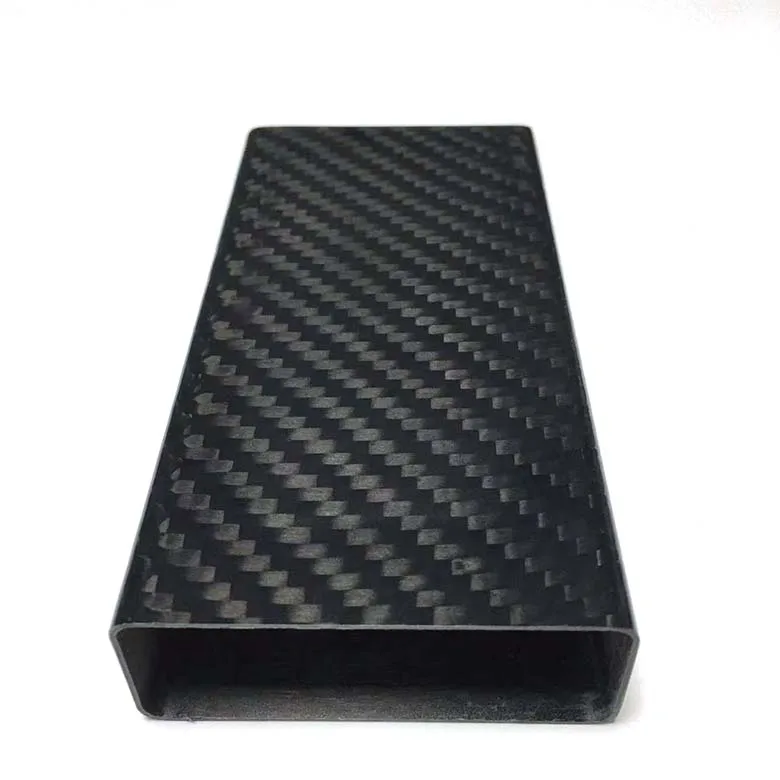
Isang parisukat na tubo ng carbon fiber o parihabang tubo ang nag-aalok ng mga tiyak na ibabaw para sa pag-mount. Ang mga ibabaw na ito ay maaaring gawing mas simple ang pag-attach ng mga motor plate, cable guide, sensor bracket, takip, at end-effector adapter. Ang profile nito ay maaari ring tumulong sa pagkontrol ng orientation kapag pumapasok ito sa tugmang socket o keyed connector.
Ang mga parisukat at parihabang seksyon ay kapaki-pakinabang kapag ang paulit-ulit na pag-aassemble ay mas mahalaga kaysa sa malayang pag-ikot. Maaari silang suportahan ang isang modular na frame kung saan ang iba't ibang kagamitan, tray, o sensor package ay inilalagay sa mga nakapreskribong reference plane. Ang mga sulok ay kailangan pa ring maingat na idisenyo. Ang mga radius ng panlabas na sulok, kapal ng pader, lokal na pagpapatibay, at presyon ng clamping ay dapat tukuyin sa drawing imbes na iwan sa palagay lamang.
Ang kagamitan para sa pick-and-place ay paulit-ulit na inililipat ang isang gripper, vacuum tool, o pasadyang end effector sa pagitan ng mga itinakdang lokasyon. Ang kanyang pagganap ay naaapektuhan ng payload, abot, acceleration, katigasan ng istruktura, pagpipilian ng drive, at tuning ng control. Ang isang mahabang gumagalaw na beam o braso na gawa sa angkop na pultruded carbon fiber profile ay maaaring bawasan ang timbang na kailangang ilipat ng sistema ng drive sa bawat siklo.
Para sa aplikasyong ito, ang profile ay dapat isaalang-alang bilang bahagi ng isang dynamic assembly. Ang team sa disenyo ay dapat suriin ang haba ng braso, timbang ng kagamitan, sentro ng grabidad, distansya sa pagitan ng mga joint, inaasahang acceleration, pagkakasunod-sunod ng mga kable, at ang pinapayagang settling time. Ang isang lightweight tube ay hindi agad na nagpapabuti sa sistema kung ang mga mounting bracket ay flexible o kung ang koneksyon ay nagdudulot ng labis na play.
Maaaring isaalang-alang ang isang pultruded carbon fiber tube para sa isang arm o beam na may pare-parehong seksyon kung saan ang pangunahing mga load ay mahuhulaan at malaki ang alignment nito sa buong haba. Para sa mga joint na nagdudulot ng malalaking transverse, torsional, o crushing loads, maaaring kailanganin ang bonded inserts, internal sleeves, external doublers, o isang transition fitting. Ang mga lokal na detalye na ito ang kadalasang nagtatakda kung ang bahagi ay maaaring magsilbi nang maaasahan sa produksyon.
Ang mga robot na nagtutulungan ay idinisenyo upang gumana nang mas malapit sa mga tao at karaniwang ginagamit sa mga gawain tulad ng magaan na pag-aayos, pagpapanatili ng makina, pagsusuri, pagpapakete, at paghawak ng materyales. Ang disenyo ng istruktura ay kailangan pa ring balansehin ang saklaw, kapasidad ng pasahero, mga limitasyon na may kaugnayan sa kaligtasan, proteksyon ng ibabaw, at paulit-ulit na galaw.
Ang carbon fiber ay maaaring makatulong sa mas magaan na arkitektura ng bisig, ngunit hindi maaaring bawasan ang kaligtasan sa pagpili lamang ng materyales. Ang isang robot na nagtutulungan ay nangangailangan ng buong pagsusuri sa galaw, kontrol, panlabas na proteksyon, mga puntong maaaring magpinch, kondisyon ng ibabaw, at ang mga kaukulang kinakailangan sa kaligtasan ng makina. Ang papel ng isang bahagi na gawa sa carbon fiber ay suportahan ang mekanikal na disenyo; ito ay hindi kapalit para sa pagsusuri sa buong sistema.
Para sa mga tagagawa ng cobot, maaaring gamitin ang carbon fiber tube bilang suporta sa panlabas na bahagi ng braso, panloob na beam, sensor boom, o magaan na tagapagdala ng kagamitan. Maaaring maging kapaki-pakinabang ang parisukat o parihabang profile kapag kailangan i-index ang mga channel ng kable, takip, o modular na bracket sa patag na mga ibabaw. Maaaring mas angkop ang bilog na profile kung ang panlabas na hugis ay cylindrical o kung mayroon nang nakatakdang arkitektura ng clamp.
Ang automated guided vehicles (AGV) at autonomous mobile robots (AMR) ay dinala ang mga baterya, sensor, hardware ng kontrol, at minsan ay mga module ng karga sa loob ng mga warehouse, pabrika, at lugar ng logistics. Ang kanilang gumagalaw na frame ay dapat manatiling magaan upang mapanatili ang kahusayan ng operasyon habang nagbibigay ng matatag na pagkakabit para sa lidar, camera, bumper, tray, at kagamitang pangkomunikasyon.
Ang mga profile na gawa sa carbon fiber ay maaaring gamitin sa ilang napiling itaas na frame, mga poste ng sensor, mga suporta para sa kargamento, mga protektibong istruktura, at mga maaalis na module. Ang materyal na ito ay lalo pang mahalaga kapag ang isang mahabang sensor boom o itinaas na frame ay kailangang panatilihin ang rigidity nito nang hindi nagdadagdag ng sobrang timbang sa itaas ng sentro ng gravity ng sasakyan.
Iba ang mga prayoridad sa disenyo kumpara sa isang mabilis na robotic arm. Ang mga mobile platform ay nakakaranas ng pagvibrate ng sahig, mga impact sa mga protektibong istruktura, paulit-ulit na docking loads, paghawak sa transportasyon, at pagkakalantad sa alikabok o kahalumigmigan. Kaya naman, dapat suriin ng mga inhinyero ang lokal na resistance sa impact, pull-out ng mga fastener, proteksyon sa mga gilid, at kahusayan sa pagre-repair. Maaaring ang pinakapraktikal na solusyon ay ang isang istrukturang gawa sa halo ng materyales: carbon fiber para sa mahabang bahagi na magaan, at aluminum o bakal para sa mga sacrificial guards at mga pook ng concentrated mounting.
Ang mga sistemang pangpaningin at mga kagamitang pang-inspeksyon ay umaasa sa matatag na posisyon. Ang mga kamera, mga pagsasaayos ng ilaw, mga sensor na laser, at mga ulo ng pagsukat ay maaaring i-mount sa mga frame na umaabot sa ibabaw ng isang conveyor, machine tool, o production station. Kahit ang maliit na paggalaw ng istruktura ay maaaring makaapekto sa alignment ng imahe, focus, calibration, o pag-uulit ng pagsukat.
Isang carbon fiber robot beam o suporta para sa sensor ay maaaring magbigay ng magaan ngunit matibay na istruktura na may mababang thermal expansion. Maaari itong maging kapaki-pakinabang kapag ang isang mahabang suporta ay kailangang panatilihin ang dimensional stability habang nagbabago ang operating environment. Gayunpaman, ang aktwal na thermal behavior ay nakasalalay sa direksyon ng fiber, laminate architecture, resin system, mga sambungan, at paraan ng pagkakapos ng istruktura. Hindi dapat ilarawan ang isang produkto bilang dimensionally invariant nang walang application-specific analysis.
Para sa mga istruktura ng kamera at metrolohiya, ang interface ay kasing-importante ng profile. Ang ibabaw ng pagkakabit ay dapat na matatag, ang mga fastener ay hindi dapat magdulot ng lokal na pinsala, at ang disenyo ay dapat na payagan ang kalibrasyon o kapalit nang hindi binabagabag ang buong frame. Ang carbon fiber ay elektrikal na nakakakonekta, kaya ang pag-ayos ng kable, pag-ground, insulation, at electromagnetic compatibility ay dapat ding suriin kapag ang mga sensitibong elektroniko ay direktang nakakabit sa istruktura.
Ang end effector ay ang punto kung saan ang robot ay nakikipag-ugnayan sa produkto. Maaaring kasali rito ang mga gripper, suction cup, mga kagamitan sa pagsusulda, mga gunting, mga ulo ng inspeksyon, mga fixture, o mga kagamitang maaaring palitan. Bagaman ang end effector ay karaniwang mas maliit kaysa sa braso ng robot, ang kanyang masa ay direktang nakakaapekto sa gumagalaw na sistema at ang kanyang heometriya ang nagtutukoy kung paano papasok ang mga load sa wrist interface.
Ang mga plato at profile na gawa sa carbon fiber ay maaaring magtrabaho nang sabay-sabay sa isang modular na kagamitan. Ang isang plato na gawa sa carbon fiber ay maaaring magbigay ng patag na ibabaw para sa pag-mount, samantalang ang isang square tube o rectangular profile ay maaaring bumuo ng matigas na perimeter o stand-off frame. Ang mga round tube ay maaaring gamitin para sa mga lightweight boom, suporta sa kagamitan, o protektibong loop kung saan ang kurba ay mas pinipili. Ang tatlong anyo ay hindi dapat piliin batay lamang sa itsura; bawat isa ay dapat tugma sa kinakailangang kondisyon sa bending, torsion, impact, at connection.
Ang isang propesyonal na disenyo ng end-effector ay karaniwang kasama ang mga lokal na metal interface. Ang mga threaded insert, adapter plate, dowel feature, bearing seat, at palitan na wear part ay maaaring i-machine mula sa metal at ikonekta sa composite structure. Ang composite section ay dapat kumalat ng load sa paligid ng mga interface na ito imbes na umaasa sa isang bolt na direktang nakadepende sa isang unsupported na manipis na pader.
Ang ruta ng paggawa ay dapat sumunod sa aplikasyon, hindi ang kabaligtaran.
Ang pultrusion ay lubos na angkop para sa mga patuloy na tubo, parisukat na tubo, parihabang tubo, rod, strip, at iba pang profile na may pare-parehong cross-section. Ang proseso ay maaaring magbigay ng paulit-ulit na mga sukat at epektibong produksyon para sa mahahabang bahagi. Ito ay isang praktikal na opsyon para sa mga tuwid na robot link, gabay na suporta, sensor mast, cross-member, at automation frame kung saan ang pangunahing direksyon ng load ay kilala.
Ang isang pultruded na profile ay maaaring ipasok bilang patuloy na haba at pagkatapos ay putulin, butasin, i-bond, o i-finish para sa huling pag-aassemble. Ang drawing ng produksyon ay dapat tumukoy sa mga payagan na toleransya, paggamot sa dulo ng putol, lokasyon ng mga butas, mga kinakailangang kondisyon ng ibabaw, at anumang lokal na pampalakas na kailangan.
Ang mga konstruksyon na nakabalot nang pabilog at laminado ay nagbibigay ng higit na kakayahang umangkop sa pag-aayos ng mga pahabang, pahalang, at pahilis na pampalakas. Maaaring isaalang-alang ang mga ito kapag ang bahagi ay kailangang pangasiwaan ang mas malalakas na torsional na karga, multi-direksyonal na impact, kumplikadong pagpapahusay ng gilid, o mahigpit na paglaban sa pagkupas. Ang mga kompromiso ay maaaring kasali ang higit na mga hakbang sa paggawa ng kagamitan, mas mataas na kumplikasyon sa proseso, at iba't ibang istruktura ng gastos.
Maraming mga awtomatikong sistema ang nakikinabang mula sa isang hybrid na paraan. Ang isang tubo ng carbon fiber na pultruded ay maaaring magbigay ng mahabang lightweight na beam, samantalang ang isang aluminum na interface na pinutol ay maaaring magdala ng mga bearing, gearbox, o mga thread na fastener. Ang isang plato ng carbon fiber ay maaaring takpan ang frame o suportahan ang isang sensor, at ang isang molded o pinutol na bahagi ay maaaring protektahan ang lokal na sambungan.
Ang paraang ito ay mas realistiko kaysa sa pilitin ang isang materyales o isang proseso na gawin ang bawat tungkulin. Nagbibigay din ito ng mas malinaw na daan para sa pagre-repair, inspeksyon, at mga susunod na pagbabago sa produkto.
Ang mga tuwid na profile ng carbon fiber ay karaniwang hindi ang pinakamahirap na bahagi ng isang bahagi ng robot. Ang sambungan ang lugar kung saan nakatuon ang mga load at kung saan nagkikita ang iba't ibang materyales. Kasama sa karaniwang mga interface ang mga clamp, bonded sleeves, end plugs, flange adapters, plates, hinge blocks, bearing housings, at bolted brackets.
Bago ang produksyon, dapat suriin ng team sa disenyo:
Ang isang supplier na sinusuri ang tubo ngunit binabale-walang pansin ang sambungan ay hindi sinusuri ang buong aplikasyon. Para sa mga OEM program, dapat ipakita ng mga drawing ang geometry ng interface, ang pattern ng fastener, ang pinapayagang clamping pressure, ang mga detalye ng insert, at anumang mga kinakailangan para sa bonding o sealing.
Maaaring gumana ang mga kagamitan sa robotics at automation malapit sa mga motor, drives, heater, coolant, mga ahente sa paglilinis, alikabok, at paulit-ulit na pagbabago ng temperatura. Kaya naman, dapat piliin ang carbon fiber profile na may kaukulang pag-iisip sa kapaligiran.
Ang mga carbon fiber composite ay hindi namamahid tulad ng karaniwang bakal, ngunit ang resin system, coating, cut edge, at metal interface ay nakaaapekto pa rin sa katatagan. Dapat i-finish o i-seal ang mga putol na dulo kung may kinalaman ang pagkalantad ng fiber, pagsusulot ng kahalumigmigan, o kontak sa paghawak. Sa mga kapaligirang outdoor o washdown, dapat idisenyo ang buong sambungan para sa drainage, sealing, at inspeksyon.
Ang carbon fiber ay elektrikal na konduktibo rin. Hindi ito dapat ituring na awtomatikong insulator ng kuryente. Maaaring kailanganin ng mga designer ang mga insulating layer, kontroladong grounding, clearance sa paligid ng mga antenna, at pagsusuri ng electromagnetic compatibility. Ang mga kinakailangang ito ay lalo pang mahalaga kapag ang profile ay nagdadala ng mga camera, encoder, kagamitang wireless, o wiring para sa kontrol.
Isang kapaki-pakinabang na RFQ ay dapat magbigay ng sapat na impormasyon para ma-evaluate ng supplier ang aktwal na load path. Kasama dito:
Kung ang load case ay kulang, ang tamang susunod na hakbang ay hindi isang nilikhang guarantee sa performance. Dapat kilalanin ng supplier ang nawawalang impormasyon at iminumungkahi ang isang prototype o isang pinagsamang plano sa pagsubok. Para sa isang estruktura na kritikal sa paglipad, may kaugnayan sa kaligtasan, o awtomatikong sistema na mataas ang bilis, ang huling pagpapatunay ay nasa ilalim ng responsibilidad ng koponan ng inhinyero.
Ang sektor ng industrial robotics ay patuloy na gumagana sa malaking global na sukat. Ang International Federation of Robotics ay nag-ulat sa kanyang World Robotics 2025 ang kabuuan ng mga robot sa industriya na 542,076 na robot sa industriya ang nainstala sa buong mundo noong 2024, samantalang ang kabuuang bilang ng mga robot na aktibong ginagamit sa buong mundo ay umabot sa 4,663,773 na yunit. Ang mga numerong ito ay hindi nangangahulugan na kailangan ng bawat robot ng carbon fiber. Ipinapakita nila kung bakit mahalaga ang maliit ngunit paulit-ulit na pagpapabuti sa timbang ng braso, kahusayan ng galaw, katatagan ng sensor, at modular na pagpapanatili sa loob ng isang malawak na ekosistema ng kagamitan.
Kaya ang pinakamalakas na oportunidad para sa carbon fiber ay hindi ang pangkalahatang pahayag na ang mga composite ay pumapalit sa mga metal. Ito ay ang mas tiyak na hamon ng pagdidisenyo ng mga istrukturang awtomatiko na gumagalaw—na mas magaan, sapat ang rigidity, mas madaling i-integrate, at angkop sa dami ng produksyon nito. Dito nagiging komersyal na may kabuluhan ang kombinasyon ng mga pultruded tube, square profile, plate, machined interface, at application-based engineering.
Ang mga profile na gawa sa carbon fiber para sa robotics ay pinakamahalaga kapag napipili bilang bahagi ng isang kumpletong sistema ng paggalaw. Ang isang bilog na tubo ay maaaring angkop para sa isang clamp o isang umiikot na boom. Ang isang parisukat na tubo ay maaaring gawing simple ang oryentasyon at modular na pag-mount. Ang isang rectangular na profile ay maaaring magbigay ng kapaki-pakinabang na kombinasyon ng stiffness laban sa bending at espasyo para sa packaging. Ang isang plato ay maaaring gumawa ng interface ng kagamitan, samantalang ang isang metal insert ang magdadala ng nakonsentrang load sa joint.
Ang pultrusion ay isang epektibong proseso para sa mga profile na may pare-parehong seksyon na ginagamit sa mahahabang, ma-predict na mga miyembro. Ang mga solusyon na roll-wrapped, molded, at CNC-machined ay nananatiling mahalaga kapag ang bahagi ay nangangailangan ng kumplikadong geometry o multi-directional na reinforcement. Ang pinakamahusay na disenyo ay ang tumutugma sa profile, fiber architecture, joint, at proseso ng paggawa ayon sa tunay na aplikasyon.
Ang Zhongda Composites ay sumusuporta sa mga proyektong B2B sa robotics at awtomasyon sa industriya gamit ang mga tubo na gawa sa carbon fiber, mga parisukat na tubo, mga hugis-parihaba na profile, mga plato, at mga pasadyang komponenteng OEM/ODM. Magpadala ng iyong drawing, CAD model, direksyon ng karga, mga kinakailangan sa paggalaw, at target sa produksyon upang magsimula ng praktikal na pagsusuri sa materyales at interface.
Mga pangunahing salita: mga profile na gawa sa carbon fiber para sa robotics, robotic arm na gawa sa carbon fiber, pultruded na tubo na gawa sa carbon fiber, parisukat na tubo na gawa sa carbon fiber, beam ng robot na gawa sa carbon fiber, end effector na gawa sa carbon fiber, magaan na komponente para sa awtomasyon, frame ng awtomasyon na gawa sa carbon fiber.
 Mga Maiinit na Balita
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN