×
産業用オートメーションは、単にプログラムされた動作を繰り返すだけの機器から、さらに高度な機能が求められる方向へと進化しています。現代の生産システムでは、素早く加速・正確に停止する能力、変動する荷重への対応、限られた作業空間への収容性、そして保守管理を適切に制御しながら長期間にわたる稼働が求められています。こうした要求により、ロボットアーム、ガントリーシステム、ピックアンドプレイス用ビーム、検査用フレームなど、可動部品の構造質量が重要な設計要素となっています。
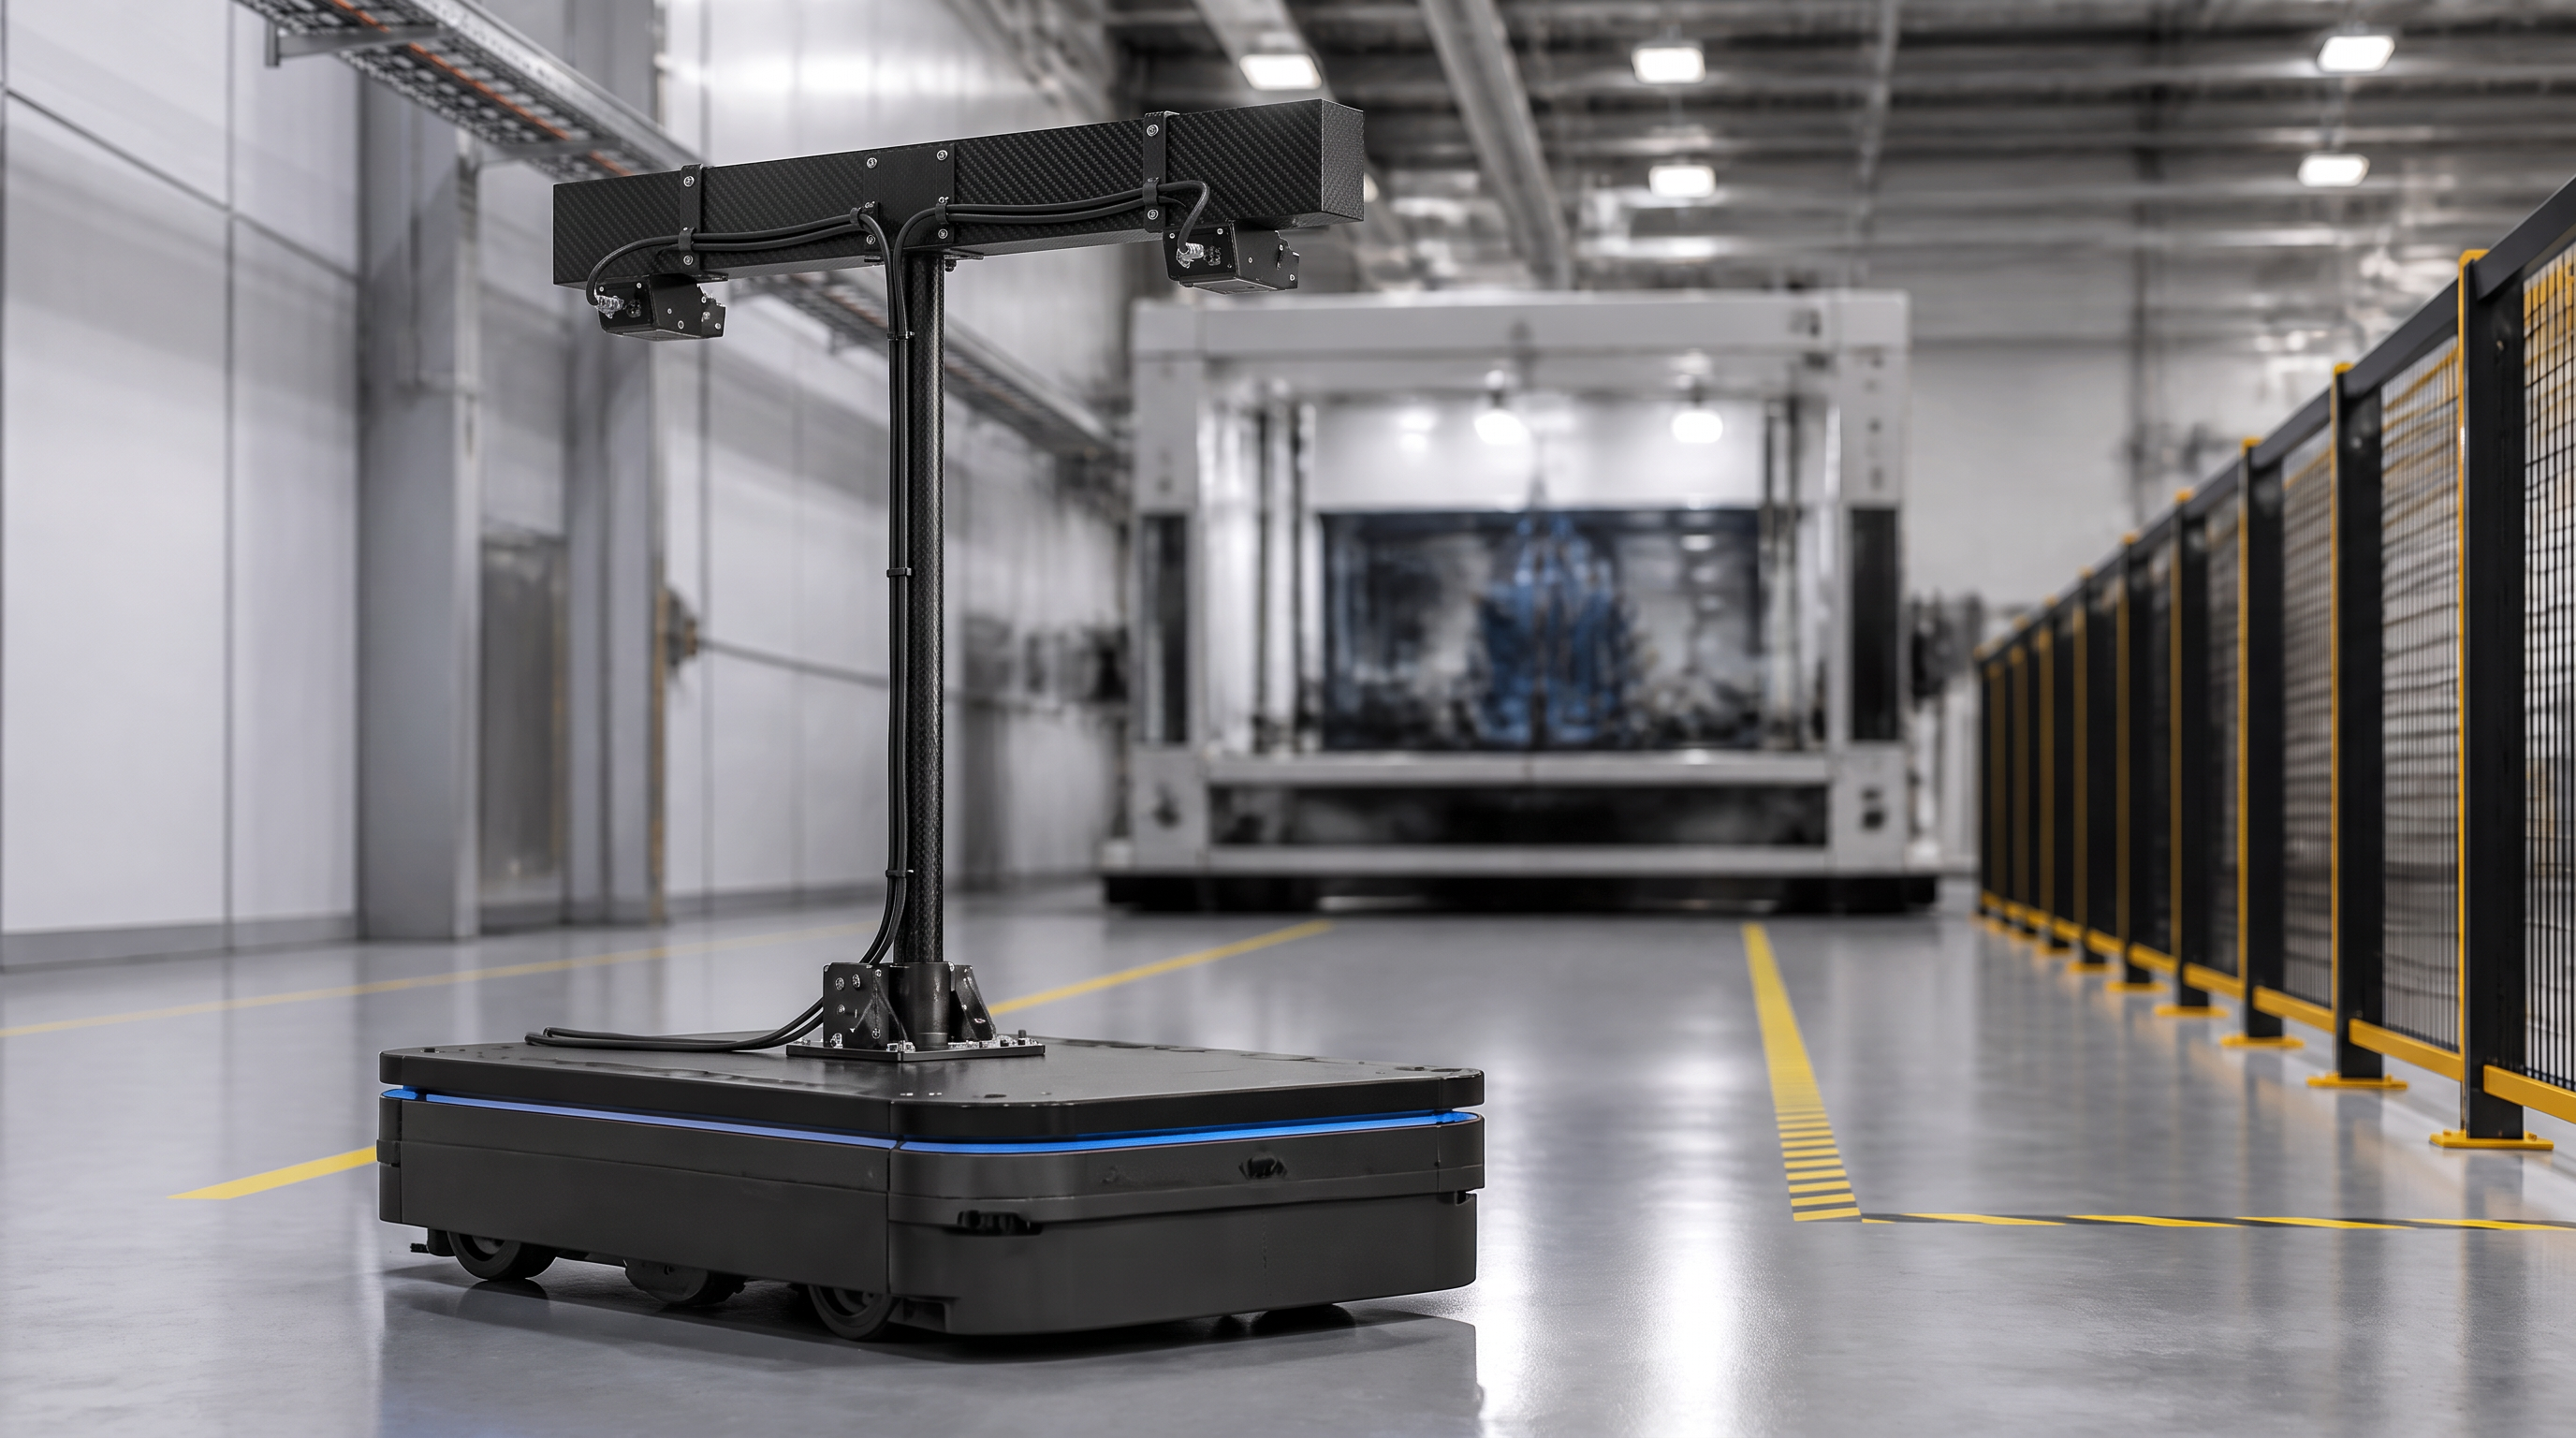
このため、エンジニアはロボティクス向けの 炭素繊維製プロファイルをますます積極的に評価しています 。炭素繊維製の円筒、角パイプ、長方形パイプ、あるいはカスタム押出成形プロファイルは、軽量性と実用的な軸方向剛性を両立させることができます。断面形状を荷重経路に適切に合わせ、適切な金具で接合すれば、モーターの大型化を伴わず、自動化システムが作業構造をより効率的に駆動できるようになります。
目的は、すべての金属部品を炭素繊維で置き換えることではありません。むしろ、各材料に明確な役割を割り当てることが望ましいのです。すなわち、炭素繊維は軽量なビーム・アーム・レールとして機能し、アルミニウムや鋼材はベアリング座・ギアボックス接続部・高集中荷重対応の接合部として機能し、機械加工されたインサートは締結部の荷重を分散させます。このようなハイブリッド設計思想は、量産型OEM機器を開発するロボットメーカーおよび自動化統合企業にとって特に重要です。
ロボットが動かすのは、荷重(ペイロード)だけではありません。ロボット自身のアーム部、ブラケット、ケーブルキャリア、センサマウント、およびエンド・オブ・アーム・ツーリング(EOAT)も同時に動かします。可動部の質量が軽減されれば、駆動系が加速・減速する必要のある構造部の質量も減少します。実際の効果は機構全体の設計に依存しますが、設計チームは速度、ペイロード、リーチ、モータ選定、エネルギー消費のバランスをより柔軟に最適化できるようになります。
ロボットアームの先端に位置する質量は、特に重要です。これは、上流側のすべての関節に影響を及ぼすためです。遠位側(先端側)の部品が重いと、ベース関節での駆動力が増大し、高速な方向転換時に振動が大きくなる可能性があります。そのため、カーボンファイバー製の軽量アーム部やエンドエフェクタ用サポートは、 応募 長リーチ、高速インデックス運動、あるいは頻繁な始動・停止動作が要求される場合に有効です。
剛性は、引き続き同一の議論の一部として扱う必要があります。軽量ではあるが過度に柔軟な構造は、位置決め誤差、振動、安定時間の延長、あるいは工程の再現性低下を招く可能性があります。カーボンファイバーが注目される理由の一つは、その繊維配向を設計することで、主な荷重方向に剛性を集中させられる点にあります。最適な結果とは単に質量を最小化することではなく、質量、曲げ剛性、ねじり特性、減衰特性、接合部設計および制御要件との間で適切なバランスが取れた状態です。
Aカーボンファイバー製ロボットアーム チューブまたはプロファイルを、メインリンク、セカンダリリンク、サポートブーム、あるいは内部構造部材として用いることがあります。長尺部材が中立軸から材料を離すことで曲げ剛性を確保する必要がある場合、チューブ形状は非常に効率的です。また、電気的・保守上の Clearance(隙間)要件を満たす範囲で、ケーブル、空圧配管、センサ配線などの収容に有効な保護された内部空間も確保できます。
最適な断面形状は、アームにかかる荷重の状態およびロボットの他の部品との接続方法によって異なります。
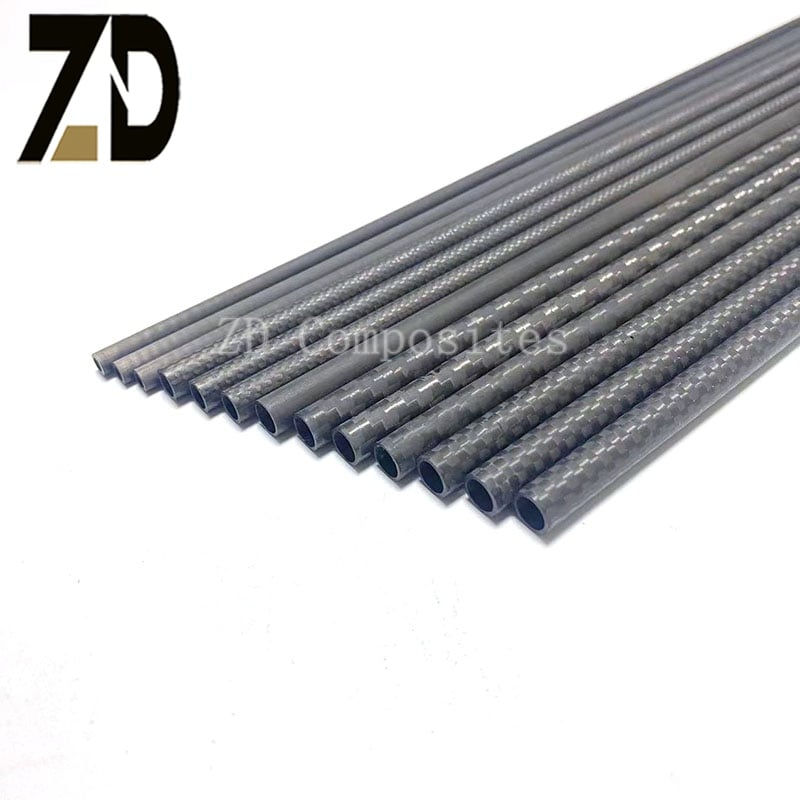
円形チューブは、ブーム、シャフト、センサーサポート、クランプ式機構などにおいて、実用性の高い選択肢です。外周が連続した円筒形状であるため、円形クランプによる支持や軸受関連アセンブリ内での回転動作に適しています。また、テレスコピック構造や可変長構造の設計を簡素化することもできます。
制約点は接合部にあります。円形チューブには自然な平滑な防転面が存在しないため、接合部にはスプリットクランプ、キー付きインサート、接着式フィッティング、または機械加工によるトランジションブロックなどの対策が必要になります。さらに、接合部は複合材の管壁を圧壊させることなく荷重を分散させる必要があります。
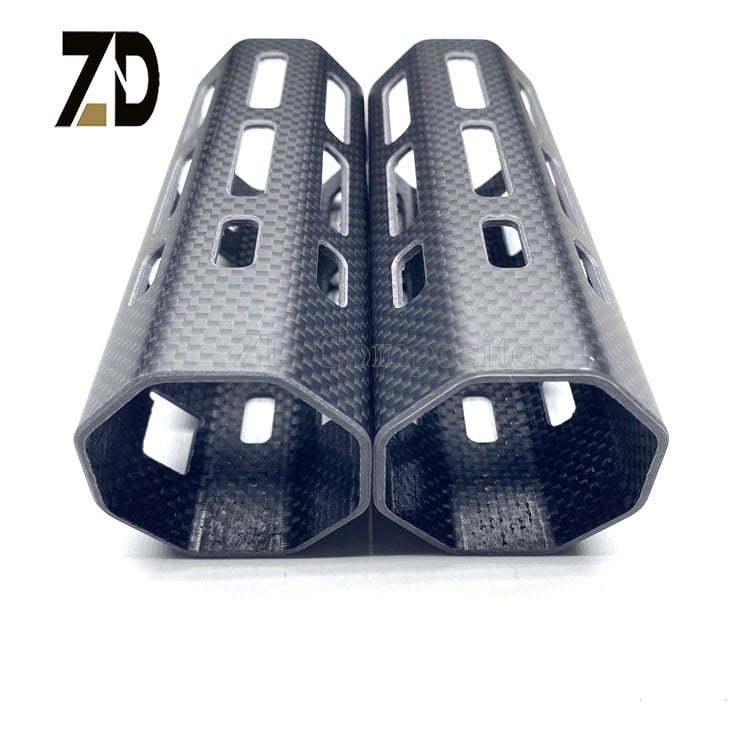
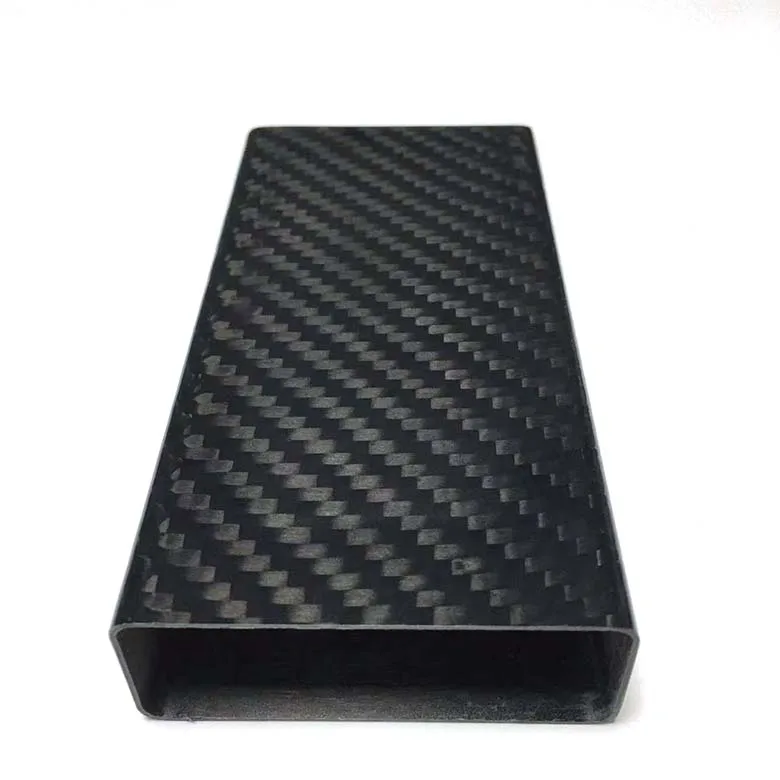
Aカーボンファイバー角パイプ 角形または矩形のチューブは、明確に定義された取付け面を提供します。これらの面により、モータープレート、ケーブルガイド、センサーブラケット、カバーやエンドエフェクタアダプタの取り付けが容易になります。また、このプロファイルは、対応するソケットやキー付きコネクタに挿入される際の向き制御にも役立ちます。
正方形および矩形断面は、自由回転よりも組立時の再現性が重視される場合に有効です。異なるツール、トレイ、またはセンサーパッケージを予測可能な基準面に対して装着できるモジュラー構造のフレームをサポートできます。ただし、角部の設計には十分な配慮が必要です。外角のR形状、壁厚、局所的な補強、およびクランプ圧力は、図面に明示する必要があります。推測に委ねてはいけません。
ピック・アンド・プレース装置は、グリッパー、真空ツール、またはカスタムエンドエフェクターを定義された位置間で繰り返し移動させます。その性能は、搬送荷重、到達距離、加速度、構造剛性、駆動方式の選択および制御チューニングに影響を受けます。適切なプルトルーデッド炭素繊維プロファイルで製造された長尺の可動ビームまたはアームを用いることで、駆動システムが各サイクルで搬送する質量を低減できます。
本用途では、当該プロファイルを動的アセンブリの一部として検討する必要があります。設計チームは、アーム長、ツール質量、重心位置、ジョイント間隔、想定加速度、ケーブル配線方法および許容される安定時間(セットリングタイム)を評価すべきです。マウントブラケットの剛性が低かったり、接合部に過度の遊びが生じたりする場合、軽量チューブを採用しても、必ずしもシステム全体の性能向上にはつながりません。
主な荷重が予測可能で、かつその大部分が長手方向に沿っている定断面アームまたはビームには、プルトルーデッド炭素繊維チューブを採用することを検討できます。一方、横方向・ねじり・圧縮などの大きな荷重が発生する接合部では、接着式インサート、内装スリーブ、外装補強板、または断面形状変化用の継手など、局所的な補強が必要になる場合があります。こうした細部の設計が、量産時の部品信頼性を左右することが多いです。
協働ロボットは、人が近くで作業する環境下でも安全に運用できるよう設計されており、軽量組立、機械オペレーション、検査、包装、搬送などの用途で広く使われています。構造設計においても、到達範囲、搭載重量、安全性に関わる制限、表面保護、および再現性の高い動作をバランスよく実現する必要があります。
カーボンファイバーはアーム構造の軽量化に寄与する可能性がありますが、安全性を単なる材料選定の問題と捉えてはなりません。協働ロボット(コボット)には、動作、制御、保護措置、挟み込み箇所、表面状態および関連する機械安全要求事項について、包括的な評価が必要です。カーボンファイバー部品の役割は、機械設計を支えることであって、システムレベルでの検証を代替するものではありません。
コボットメーカーにとって、カーボンファイバー製のチューブは、アーム外装の支持材、内部ビーム、センサーアーム、あるいは軽量ツールキャリアとして活用できます。ケーブルチャンネルやカバーやモジュラー型ブラケットを平面上で位置決め・取り付けたい場合には、角形または矩形断面が有効です。一方、外部形状が円筒状である場合や、既存のクランプ構造がすでに採用されている場合には、円形断面の方が適していることがあります。
自動誘導車(AGV)および自律移動ロボット(AMR)は、バッテリー、センサー、制御ハードウェア、場合によってはペイロードモジュールを、倉庫、工場、物流エリア内を搬送します。これらの移動フレームは、LiDAR、カメラ、バンパー、トレイ、通信機器などを安定して取り付けることができる一方で、運用効率を損なわないよう、十分に軽量である必要があります。
カーボンファイバー製のプロファイルは、上部フレーム、センサーマスト、ペイロード支持部、保護構造、着脱式モジュールなど、特定の部位に使用できます。特に、長尺のセンサーブームや高所に設置されるフレームにおいて、車両の重心より上方に不要な質量を追加することなく剛性を確保する必要がある場合に、この材料が有効です。
設計上の優先事項は、高速ロボットアームの場合とは異なります。モバイルプラットフォームは、床からの振動、保護構造部への衝撃、反復的なドッキング荷重、輸送時の取り扱い、および粉塵や湿気への暴露といった、さまざまな過酷な環境にさらされます。そのため、エンジニアは、局所的な耐衝撃性、ファスナーの引き抜き強度、エッジ保護、および修理容易性を慎重に検討する必要があります。複合材料構造が最も実用的な解決策となる場合があります。すなわち、軽量で長尺の部材にはカーボンファイバーを、犠牲的に機能するガード部や集中荷重がかかるマウントポイントにはアルミニウムまたは鋼材を採用するというものです。
ビジョンシステムおよび検査ツールは、安定した位置決めに依存しています。カメラ、照明ユニット、レーザーセンサー、計測ヘッドなどは、コンベアーや工作機械、生産ステーション上に張り出すフレームに取り付けられることがあります。わずかな構造変形であっても、画像のアライメント、焦点位置、キャリブレーション、あるいは計測の再現性に影響を及ぼす可能性があります。
Aカーボンファイバー製ロボットビーム あるいはセンサーサポートは、軽量な構造でありながら十分な剛性と低い熱膨張係数を実現できます。これは、使用環境の変化に伴って長尺のサポートが寸法的に安定した状態を維持する必要がある場合に特に有効です。ただし、実際の熱的挙動は、ファイバーの配向、ラミネート構造、樹脂系、接合部および構造の拘束方法に大きく依存します。アプリケーションに応じた詳細な解析を行わずに、「寸法的に不変」と製品を表現してはなりません。
カメラや計測用構造物においては、プロファイルと同様にインターフェースも極めて重要です。取付け面は安定している必要があります。また、締結具が局所的な損傷を引き起こさないよう配慮し、キャリブレーションや部品交換をフレーム全体に影響を与えることなく行える設計が求められます。カーボンファイバーは電気伝導性を持つため、感度の高い電子機器を構造体に直接取り付ける際には、配線ルーティング、アース、絶縁、電磁両立性(EMC)についても検討が必要です。
エンドエフェクターは、ロボットが製品と相互作用する部位です。グリッパー、吸盤、溶接ツール、カッター、検査ヘッド、治具、あるいは交換可能な工具などが含まれます。エンドエフェクターはロボットアームに比べてしばしば小型ですが、その質量は移動機構に直接影響を及ぼし、その形状は荷重が手首インターフェースに伝わる方式を決定します。
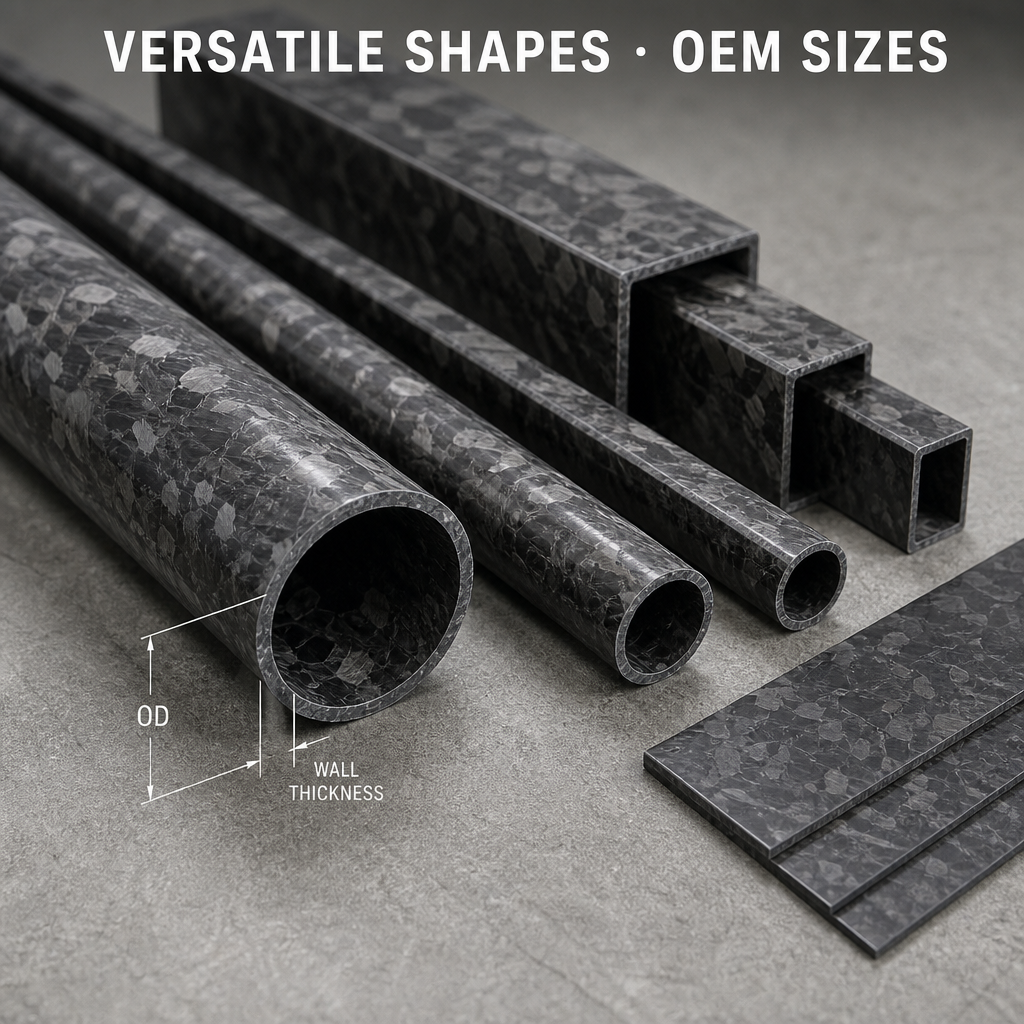
カーボンファイバー製のプレートとプロファイルは、モジュラー工具として組み合わせて使用できます。カーボンファイバー製プレートは平坦な取付け面を提供し、角パイプや矩形断面のプロファイルは剛性の高い外周フレームやスペーサーフレームを構成します。丸パイプは、軽量なアーム、工具支持部、あるいは曲線形状が好ましい保護ループなどに用いられます。これらの3種類の形状は、単に見た目で選ぶべきではなく、それぞれが要求される曲げ剛性、ねじり剛性、衝撃耐性、および接合条件に適したものを選定する必要があります。
専門的なエンドエフェクタ設計では、通常、局所的な金属インターフェースが採用されます。タップインサート、アダプタプレート、ドウエル(定位用突起)、ベアリングシート、交換式摩耗部品などは金属で加工され、複合材構造に接合されます。複合材部分は、これらのインターフェース周辺に荷重を分散させるよう設計すべきであり、支持されていない薄肉壁にボルトが直接圧接するような構造に依存してはなりません。
製造方法は、用途に応じて選択すべきであり、逆に用途を製造方法に合わせるべきではありません。
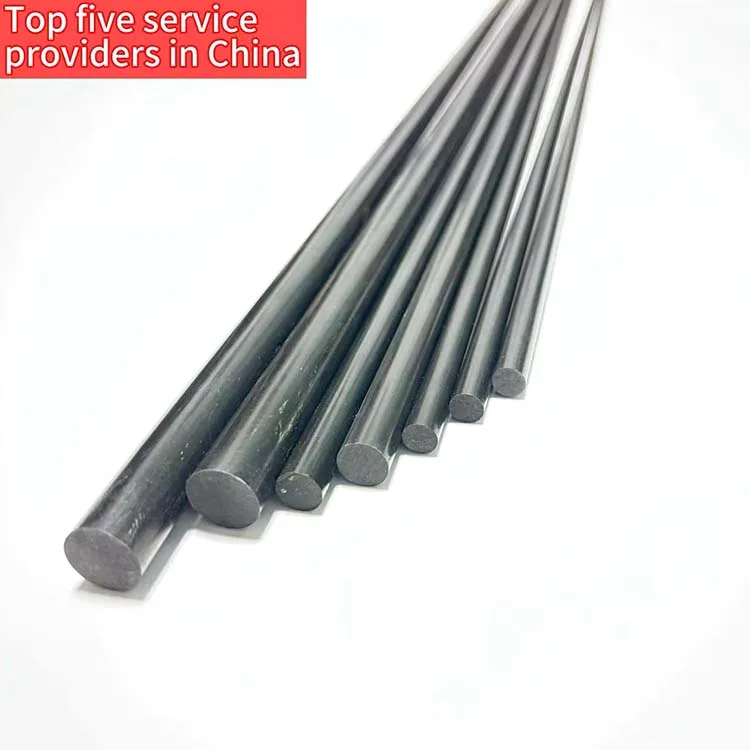
プルトルージョン法は、連続した円筒、角パイプ、長方形パイプ、棒材、帯材など、断面形状が一定なプロファイルの製造に適しています。この工程では、寸法の再現性が高く、長尺部品の効率的な量産が可能です。主な荷重方向が明確な直線状のロボットリンク、ガイドサポート、センサーマスト、クロスメンバー、自動化フレームなどの用途において、実用的な選択肢となります。
プルトルーディング成形されたプロファイルは、連続長で供給され、その後、最終組立用に切断、穴開け、接着または仕上げ加工が行われます。製品図面には、許容公差、切断面の処理方法、穴の位置、表面仕上げ要件、および必要な局所補強の有無を明記する必要があります。
ロールラップ成形および積層成形は、縦方向・横方向・斜め方向の補強材配置においてより高い自由度を提供します。部品がより大きなねじり荷重、多方向からの衝撃、複雑なテーパー形状、あるいは厳しいクラッシュ耐性を要求される場合に検討されます。ただし、金型工程の増加、製造プロセスの複雑化、および異なるコスト構造といった課題も伴います。
多くの自動化システムは、ハイブリッド方式を採用することで恩恵を受けます。引抜成形されたカーボンファイバーチューブは、軽量で長尺のビームとして機能し、切削加工されたアルミニウム製インターフェース部品は、ベアリングやギアボックス、ねじ式の締結具を支持します。カーボンファイバー製プレートはフレームの閉塞やセンサーの支持に使用でき、射出成形または切削加工された部品は局所的なジョイントを保護します。
このアプローチは、単一の材料や単一の製造プロセスにすべての機能を強いるよりも現実的です。また、修理・点検・今後の製品改良のための明確な道筋も築きます。
ロボット部品において、まっすぐなカーボンファイバー製プロファイルは、通常最も難しい部分ではありません。負荷が集中し、異なる材料が接する箇所こそが、むしろ課題となるジョイント部です。一般的な接合方式には、クランプ、接着式スリーブ、エンドプラグ、フランジアダプター、プレート、ヒンジブロック、ベアリングハウジング、ボルト締結式ブラケットなどがあります。
量産開始前に、設計チームは以下の点を検討すべきです:
チューブのみを検討し、接合部を無視するサプライヤーは、アプリケーション全体を評価していません。OEM向けプログラムでは、図面に接合界面の形状、締結具の配置、許容クランプ圧力、インサートの詳細、および接着やシーリングに関する要件を明記する必要があります。
ロボットおよび自動化装置は、モーターやドライブ、ヒーター、冷却液、洗浄剤、粉塵、そして繰り返される温度変化の近傍で動作することがあります。したがって、炭素繊維製プロファイルは、使用環境を十分に考慮して選定する必要があります。
カーボンファイバー複合材は、普通の鋼鉄のように錆びることはありませんが、樹脂系、コーティング、切断面、および金属との界面は依然として耐久性に影響を与えます。繊維が露出したり、湿気が侵入したり、取り扱い時の接触が懸念される箇所では、切断面を仕上げ処理またはシール処理する必要があります。屋外や洗浄環境では、接合部全体を排水性、密閉性、点検性を考慮して設計する必要があります。
カーボンファイバーは電気的にも導電性があります。自動的に電気絶縁体と見なしてはなりません。設計者は、絶縁層の追加、制御されたアース接続、アンテナ周辺の Clearance(隙間)確保、および電磁両立性(EMC)に関する検討を必要とする場合があります。これらの要件は、プロファイルにカメラ、エンコーダ、無線機器、または制御配線が搭載される場合に特に重要です。
有効なRFQ(見積依頼書)には、サプライヤーが実際の荷重伝達経路を評価できるだけの情報が含まれている必要があります。以下を明記してください:
荷重条件が不完全な場合、次に取るべき正しい手順は、勝手に設定した性能保証ではありません。サプライヤーは不足している情報を特定し、プロトタイプ試作または共同試験計画を提案する必要があります。飛行に不可欠な構造、安全に関わる構造、あるいは高速自動化構造については、最終的な検証は責任を持つエンジニアリングチームが行います。
産業用ロボット分野は、引き続き世界規模で大規模に展開されています。国際ロボット連盟(IFR)が発表した 『ワールド・ロボティクス2025』 の産業用ロボット概要によると、2024年の世界全体での産業用ロボット導入台数は54万2,076台、稼働中の総保有台数は466万3,773台に達しました。これらの数字は、すべてのロボットにカーボンファイバーが必要であることを意味するものではありません。しかし、アームの質量軽減、動作効率の向上、センサーの安定性強化、モジュール式メンテナンスの実現といった、一歩ずつの改善が、広範な機器エコシステム全体においていかに重要であるかを示しています。
したがって、カーボンファイバーにとって最も有力な機会は、「複合材料が金属を代替しつつある」という一般論ではなく、むしろ「軽量で十分な剛性を持ち、統合が容易かつ生産数量に見合った可動自動化構造物を設計する」という、より具体的な課題にある。この課題に対して、プルトルーデッド管材・角形断面材・平板材・機械加工された接合部およびアプリケーションに応じたエンジニアリングの組み合わせが、商業的に意味を持つようになる。
ロボティクス向けカーボンファイバー断面材は、完全なモーションシステムの一環として選定される場合に最も価値を発揮する。例えば、円形管はクランプや回転アームに適しているかもしれない。角形管は向き合わせやモジュール式取付けを簡素化できる。長方形断面材は曲げ剛性と収容空間のバランスという点で有用な特性を提供する。平板材は装置とのインターフェースを形成し、金属製インサートが集中荷重を受ける関節部の負荷を担う。
プルトルージョンは、長さが長く、形状が予測可能な部材に使用される定断面プロファイルを製造する効率的な手法です。複雑な形状や多方向への強化が必要な部品には、ロールラップ成形、射出成形、CNC加工などの手法が依然として重要です。最適な設計とは、プロファイル形状、ファイバー配向、接合方法、製造工程のすべてを、実際の用途に合わせて最適化することです。
中大コンポジットは、ロボット工学および産業用オートメーション向けB2Bプロジェクトに対し、カーボンファイバーチューブ、角パイプ、矩形プロファイル、プレート、およびカスタムOEM/ODM部品を提供しています。ご要望の図面、CADモデル、荷重方向、動作条件、量産目標をお送りください。その後、実用的な材料選定およびインターフェース検討を開始いたします。
コアキーワード: ロボット用カーボンファイバープロファイル、カーボンファイバーロボットアーム、プルトルージョン製カーボンファイバーチューブ、カーボンファイバーアングルパイプ、ロボット用カーボンファイバービーム、カーボンファイバー・エンドエフェクタ、軽量オートメーション部品、カーボンファイバー製オートメーションフレーム
 最新ニュース
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN