×
Промислова автоматизація рухається до обладнання, яке має робити більше, ніж просто повторювати запрограмовані рухи. Сучасні виробничі системи повинні швидко прискорюватися, точно зупинятися, обробляти змінні вантажі, розміщатися в менших робочих просторах і працювати тривалий час із контрольованими вимогами до технічного обслуговування. Ці вимоги зробили масу конструкції важливою змінною проектування, особливо для рухомих елементів, таких як роботизовані маніпулятори, порталів, балки «захоплення-розміщення» та рами для інспекції.
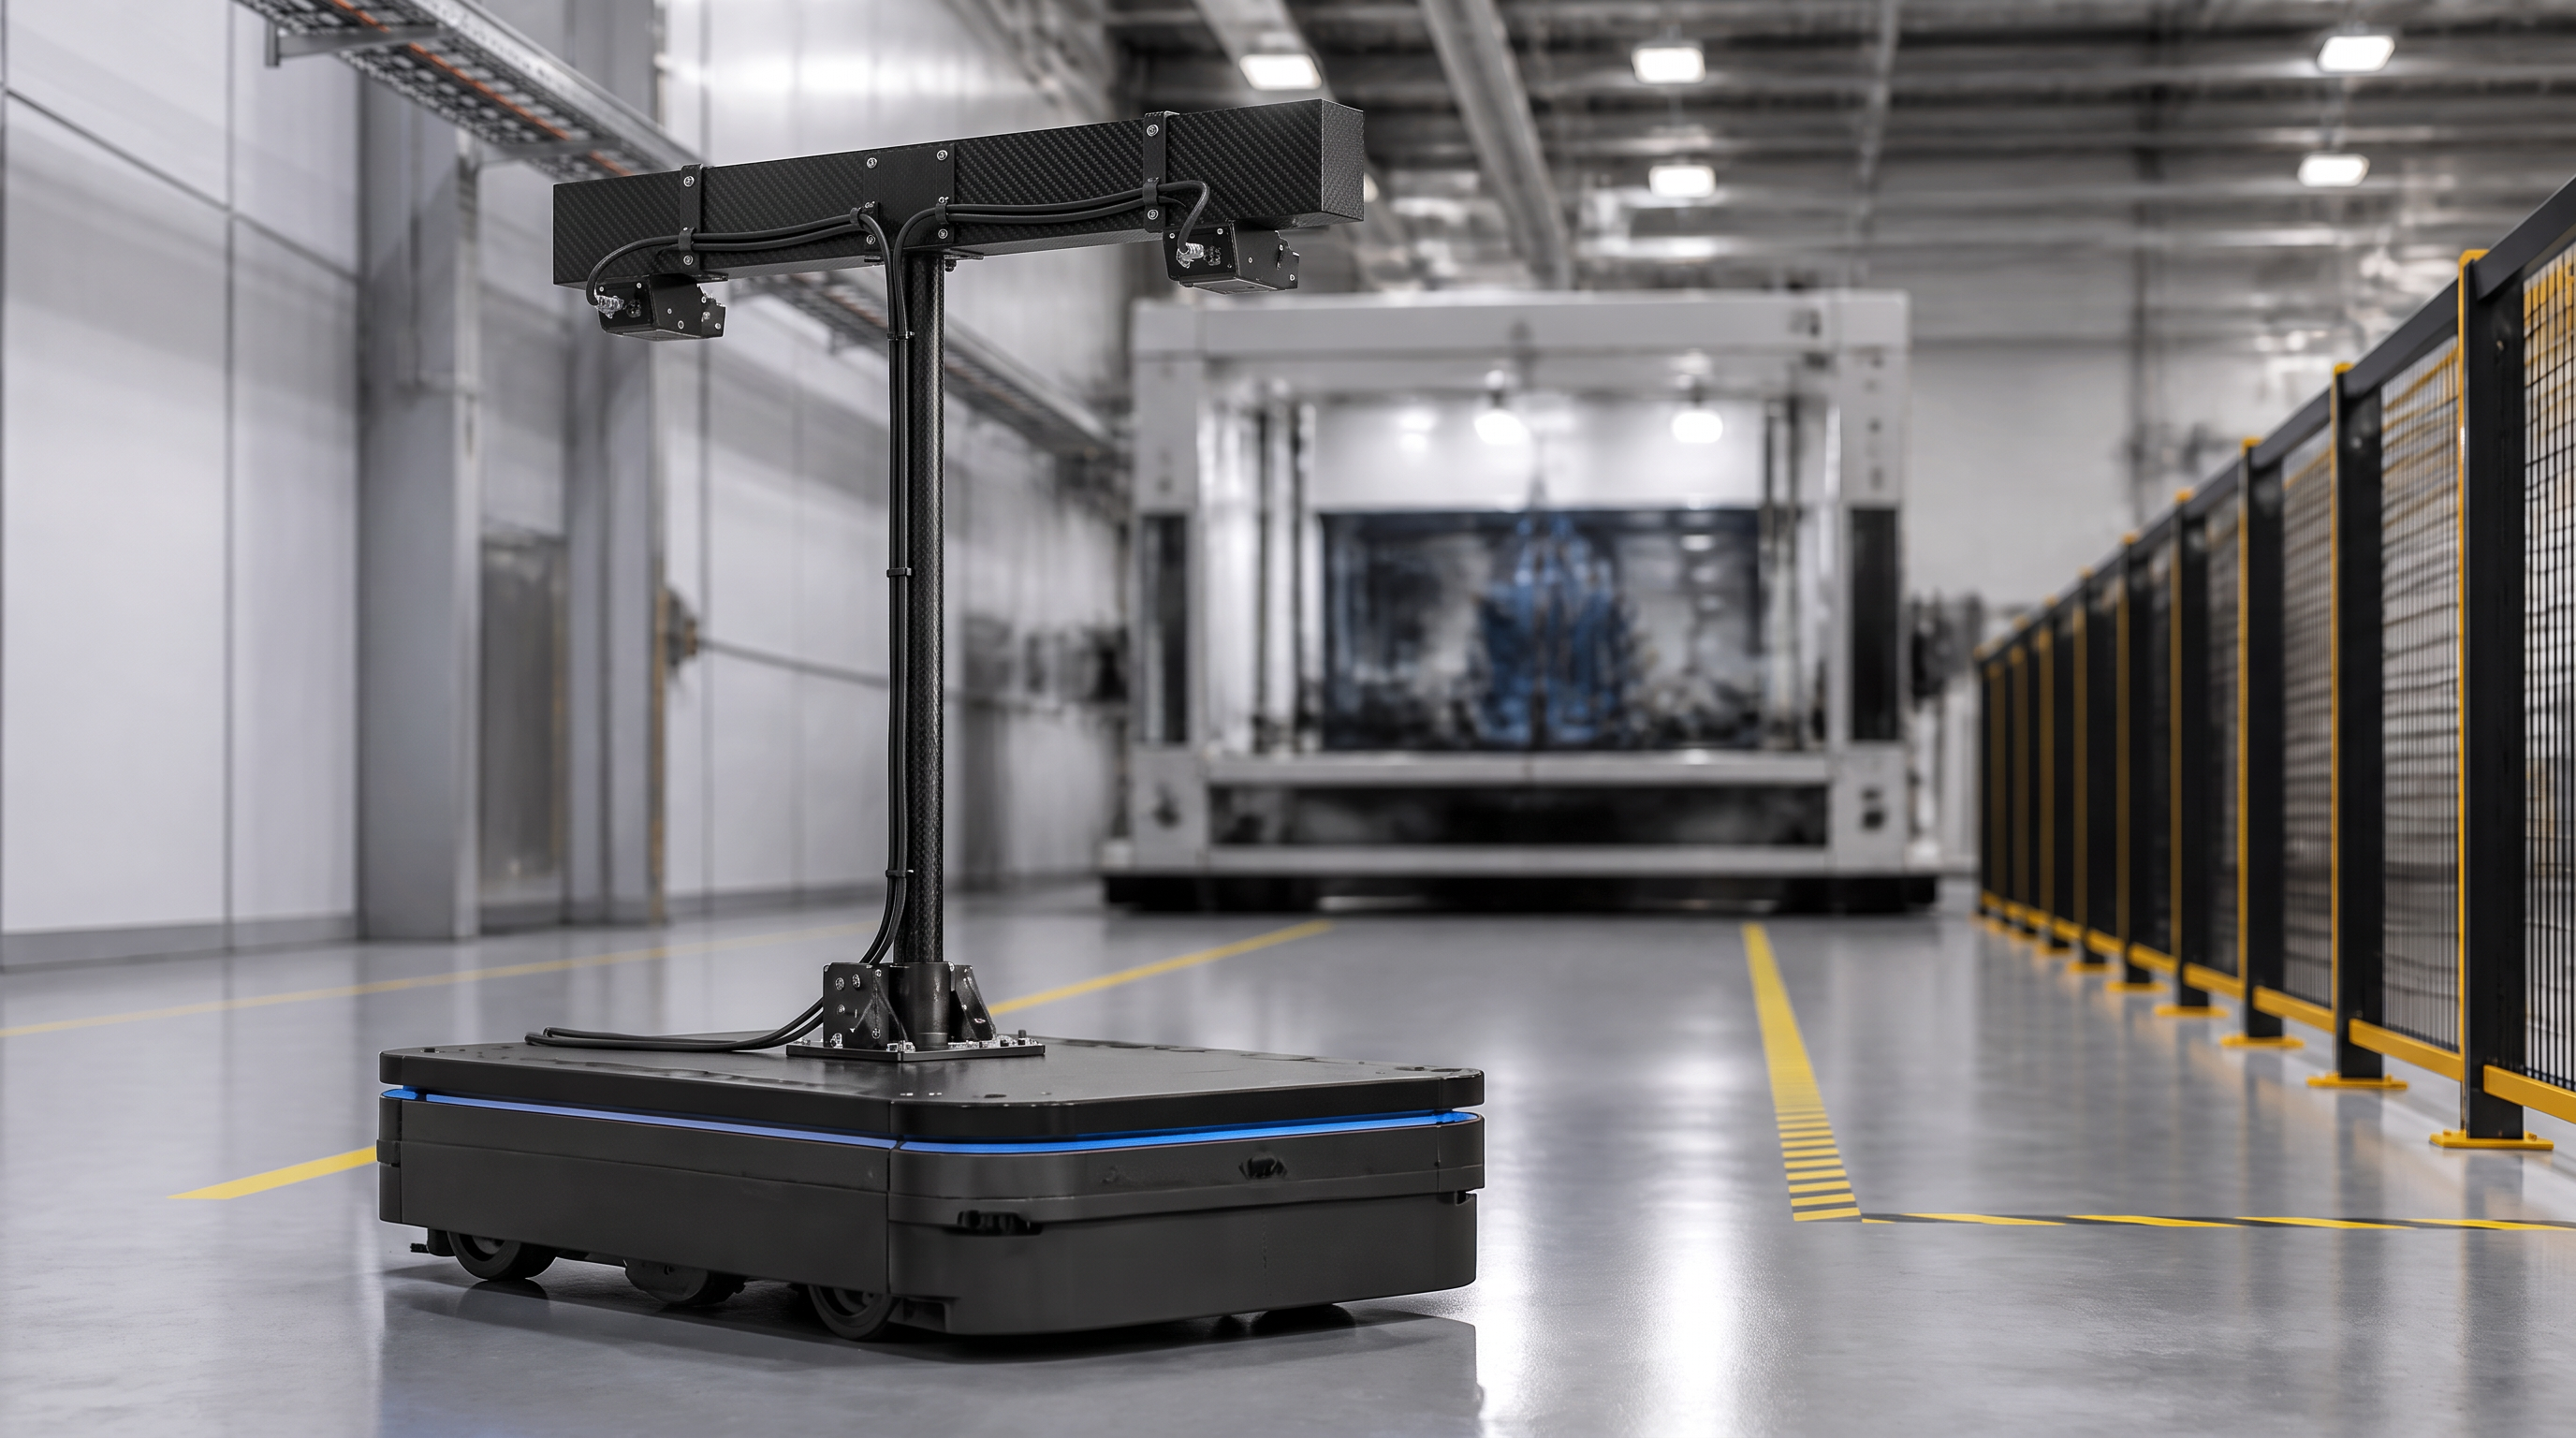
З цієї причини інженери все частіше оцінюють профілі з вуглецевого волокна для робототехніки . Труба, квадратна труба, прямокутна труба або спеціальний витягнутий профіль із вуглецевого волокна можуть поєднувати низьку масу з корисною поздовжньою жорсткістю. Якщо переріз правильно підібрано до напрямку навантаження й приєднано за допомогою відповідного кріплення, це дозволяє системі автоматизації ефективніше переміщати робочу структуру, не просто збільшуючи розмір двигуна.
Мета — не замінювати всі металеві деталі на вуглецеве волокно. Кращий підхід — чітко визначити роль кожного матеріалу. Вуглецеве волокно може забезпечувати легку балку, важіль або рейку; алюміній або сталь — посадочне місце під підшипник, інтерфейс редуктора або надійне концентроване з’єднання; а оброблені вставки — рівномірно розподіляти навантаження на кріплення. Ця логіка гібридного проектування особливо актуальна для виробників роботів та інтеграторів автоматизованих систем, що розробляють повторюване обладнання OEM.
Робот рухає не лише вантаж, який він несе. Він також рухає власні секції маніпулятора, кронштейни, кабельні траси, кріплення датчиків та інструменти на кінці маніпулятора. Коли маса рухомого елемента зменшується, привідній системі потрібно прискорювати й уповільнювати меншу конструктивну масу. Практичний результат залежить від усієї механічної системи, але команда розробників отримує більшу свободу у виборі оптимального співвідношення швидкості, вантажопідйомності, досяжності, типу двигунів та енергоспоживання.
Маса в кінці роботизованого маніпулятора є особливо важливою, оскільки вона впливає на з’єднання через всю попередню частину механізму. Важкий компонент у віддаленій частині може збільшити навантаження на базове з’єднання й вплинути на вібрації під час швидких змін напрямку руху. Тому легкі секції маніпулятора або опори для кінцевих ефекторів із вуглецевого волокна можуть бути корисними, коли застосування потрібна велика досяжність, швидке позиціювання або часті цикли «старт–стоп».
Жорсткість має залишатися частиною того самого обговорення. Конструкція, яка є легкою, але надто гнучкою, може призводити до помилок позиціонування, вібрацій, збільшення часу затухання коливань або поганої повторюваності процесу. Вуглецеве волокно є привабливим, оскільки його волокнисту структуру можна проектувати так, щоб забезпечити жорсткість у напрямку основного навантаження. Правильним результатом є не просто мінімальна маса; це адекватне співвідношення між масою, жорсткістю на згин, крутильною поведінкою, демпфуванням, конструкцією з’єднань та вимогами до систем керування.
А роботизована рука з вуглецевого волокна може використовувати трубу або профіль як основну ланку, вторинну ланку, опорну стрілу або внутрішній конструктивний елемент. Трубоподібна форма є ефективною, коли довгий елемент має протистояти згину, одночасно віддаляючи матеріал від нейтральної осі. Вона також створює захищене внутрішнє простір, який може бути корисним для прокладання кабелів, пневматичних ліній або проводів датчиків — за умови дотримання необхідних електричних та експлуатаційних зазорів.
Найбільш підходящий поперечний переріз залежить від того, як навантажена рука та як вона має з’єднуватися з іншими частинами робота.
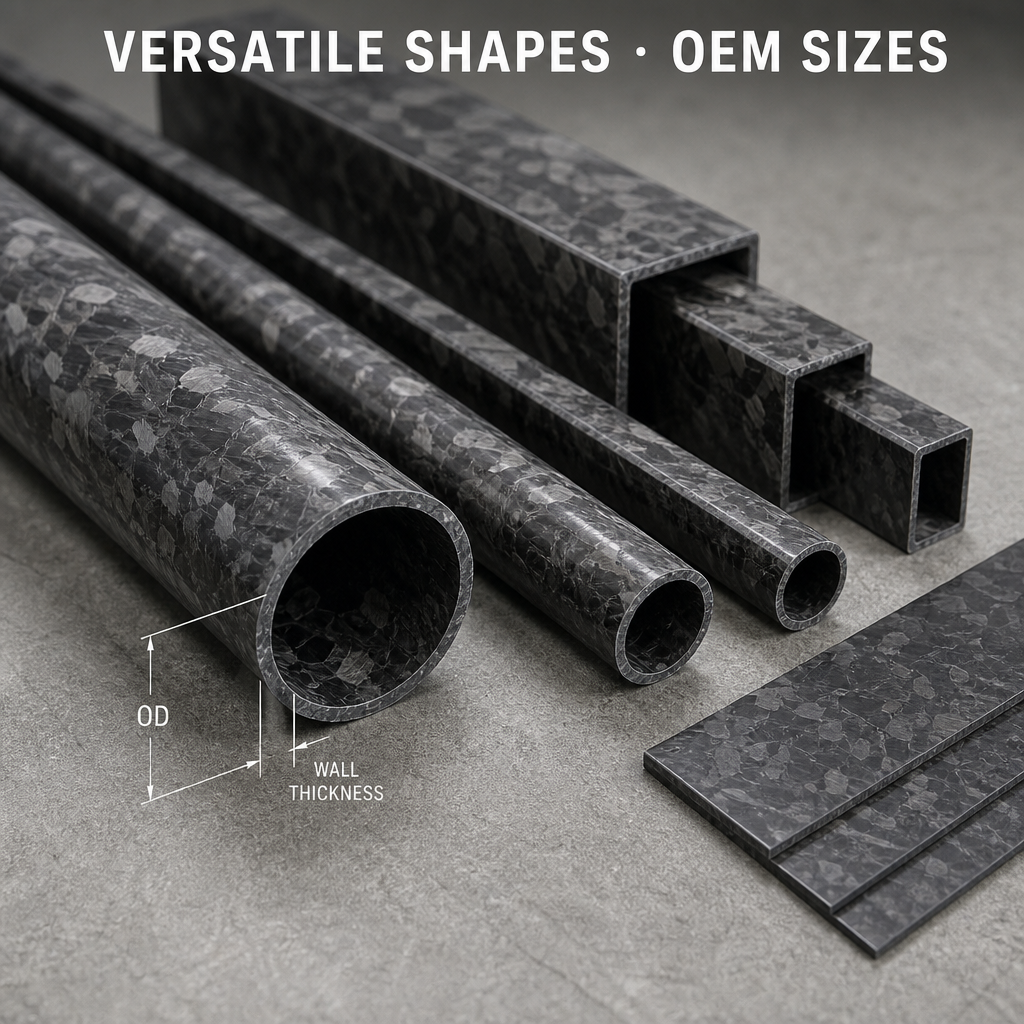
Круглі труби залишаються практичним вибором для стріл, валів, кріплення сенсорів та механізмів із затискними з’єднаннями. Їх безперервна зовнішня поверхня є корисною, коли трубу потрібно кріпити за допомогою круглих затискачів або обертати всередині вузла, пов’язаного з підшипниками. Круглий переріз також може спростити проектування певних телескопічних або регульованих конструкцій.
Обмеження виникає на межі з’єднання. Кругла труба природно не забезпечує плоскої протиобертальної поверхні, тому з’єднувач може потребувати розсіченого затискача, шпонкового вставного елемента, приклеєного фітингу або обробленого переходного блоку. З’єднання має рівномірно розподіляти навантаження, не деформуючи стінку композитного матеріалу.
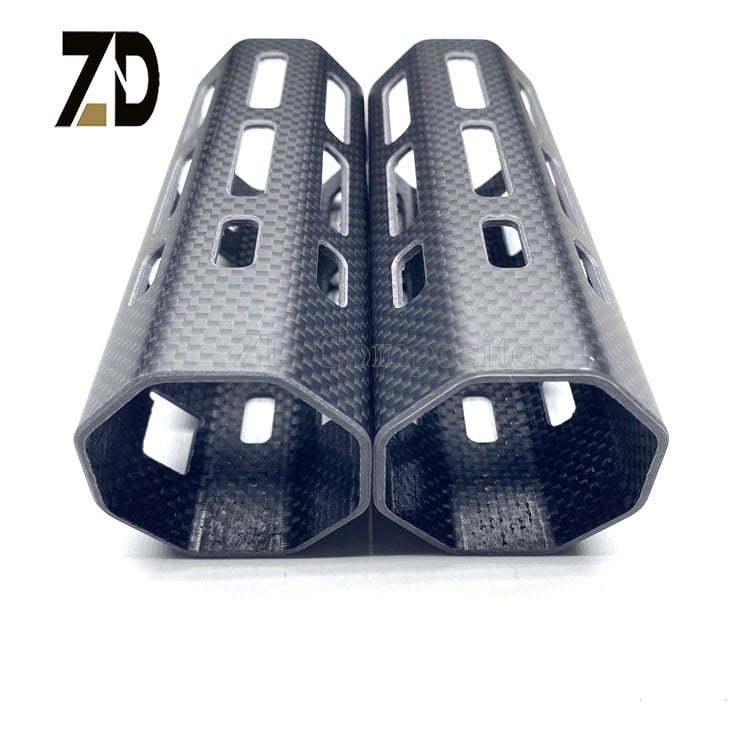
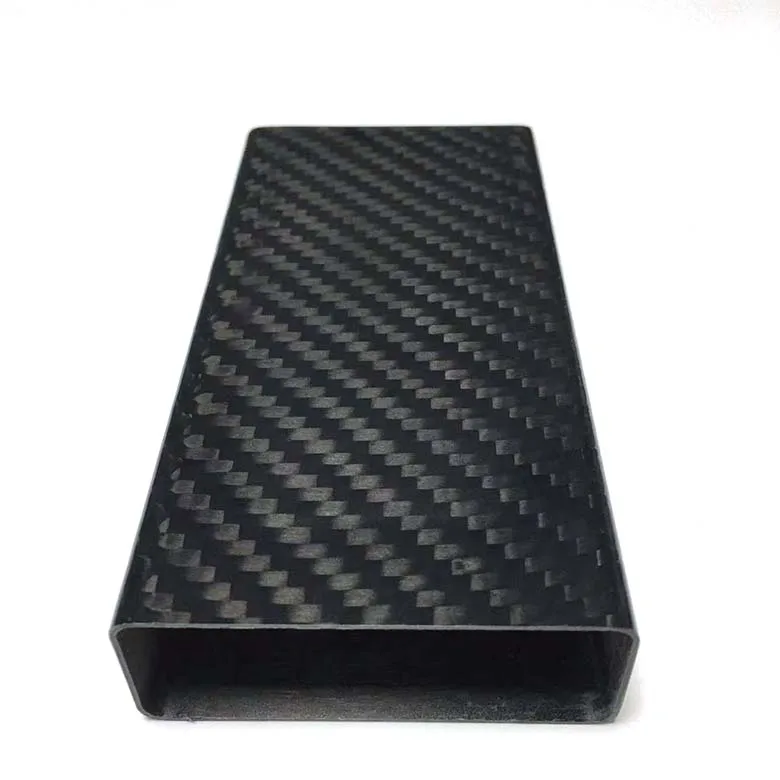
А карбоновий квадратний труб або прямокутна труба забезпечує чітко визначені монтажні поверхні. Ці поверхні можуть спростити кріплення плат моторів, напрямних для кабелів, кронштейнів датчиків, кришок та адаптерів для кінцевих ефекторів. Профіль також може допомогти контролювати орієнтацію під час введення в сумісний роз’єм або шпонковий з’єднувач.
Квадратні та прямокутні перерізи корисні, коли повторюваність збирання важливіша за вільне обертання. Вони можуть підтримувати модульну раму, у якій різні інструменти, лотки або пакунки датчиків встановлюються відносно передбачуваних опорних площин. Кути все ще вимагають ретельного проектування. Зовнішні радіуси кутів, товщина стінок, локальне підсилення та тиск затиску слід вказувати на кресленні, а не залишати на припущення.
Обладнання для захоплення й розміщення багаторазово переміщує захоплювач, вакуумний інструмент або спеціальний кінцевий ефектор між заданими позиціями. Його продуктивність залежить від вантажопідйомності, досяжності, прискорення, жорсткості конструкції, вибору приводу та налаштування системи керування. Довга рухома балка або рука, виготовлена з відповідного профілю з витягнутого вуглецевого волокна, може зменшити масу, яку привідна система повинна переміщати під час кожного циклу.
Для цього застосування профіль слід розглядати як частину динамічної збірки. Група проектування має оцінити довжину руки, масу інструменту, центр ваги, відстань між шарнірами, очікуване прискорення, трасування кабелів та допустимий час затухання коливань. Легка труба не покращує систему автоматично, якщо кріпильні скоби є гнучкими або якщо з’єднання вносить надмірний люфт.
Для руки або балки з постійним перерізом, де основні навантаження передбачувані й переважно спрямовані вздовж її довжини, можна розглянути використання витягнутої трубки з вуглецевого волокна. У вузлах, що створюють значні поперечні, крутильні або стискальні навантаження, таку трубку може знадобитися оснастити приклеєними вставками, внутрішніми муфтами, зовнішніми накладками або перехідним фітінгом. Ці локальні конструктивні особливості часто визначають, чи буде деталь надійно працювати в умовах серійного виробництва.
Колаборативні роботи проектуються для роботи в безпосередній близькості до людей і зазвичай використовуються для таких завдань, як легка збірка, обслуговування обладнання, інспекція, упаковка та переміщення матеріалів. Конструктивне проектування все ще має забезпечувати оптимальний баланс між досяжністю, вантажопідйомністю, обмеженнями, пов’язаними з безпекою, захистом поверхонь та повторюваністю рухів.
Вуглецеве волокно може сприяти зменшенню маси конструкції руки, але безпеку не можна звести лише до вибору матеріалу. Для співробітничого робота потрібна повна оцінка руху, керування, захисту, небезпечних зон стискання, стану поверхонь та відповідних вимог до безпеки машин. Роль компонента з вуглецевого волокна — підтримувати механічну конструкцію; він не є заміною для системної валідації.
Для виробників співробітничих роботів трубка з вуглецевого волокна може використовуватися як опора корпусу руки, внутрішня балка, важіль для датчиків або легка платформа для інструментів. Квадратний або прямокутний профіль може бути корисним, коли канали для кабелів, кришки або модульні кронштейни мають бути точно зафіксовані вздовж плоских граней. Круглий профіль, ймовірно, краще підходить у випадках, коли зовнішній контур циліндричний або коли вже існує готова конструкція затиску.
Автоматизовані керовані транспортні засоби та автономні мобільні роботи перевозять акумулятори, датчики, керуюче обладнання й іноді модулі вантажу по складах, фабриках та логістичних зонах. Їхні рухомі рами мають залишатися достатньо легкими, щоб зберегти ефективність роботи, водночас забезпечуючи стабільне кріплення для лідарів, камер, бамперів, підносів і зв’язкового обладнання.
Вуглецеві волокна можна використовувати в окремих верхніх рамках, щоглах для датчиків, опорах для вантажу, захисних конструкціях і знімних модулях. Цей матеріал особливо доречний, коли довга щогла для датчиків або піднята рама має залишатися жорсткою без зайвого збільшення маси над центром ваги транспортного засобу.
Пріоритети проектування відрізняються від пріоритетів швидкого роботизованого маніпулятора. Мобільні платформи піддаються вібрації підлоги, ударам об захисні конструкції, повторним навантаженням під час стикування, транспортній обробці та впливу пилу або вологи. Тому інженери мають проаналізувати місцеву стійкість до ударів, зусилля витягання кріплення, захист кромок та ремонтопридатність. Комбінована конструкція з різних матеріалів може бути найбільш практичним рішенням: вуглецеве волокно — для довгих легких елементів, алюміній або сталь — для жертвенних захисних елементів та концентрованих точок кріплення.
Системи машинного зору й інструменти контролю залежать від стабільного положення. Камери, освітлювальні блоки, лазерні сенсори та вимірювальні головки можуть кріпитися на рамах, що виступають над конвеєром, верстатом або виробничою дільницею. Навіть незначне структурне переміщення може вплинути на вирівнювання зображення, фокусування, калібрування або повторюваність вимірювань.
А вуглецеве волокно роботизована балка або підтримка датчиків може забезпечити легку конструкцію з корисною жорсткістю та низькими характеристиками теплового розширення. Це може бути корисним, коли довга опора повинна залишатися розмірно стабільною при зміні експлуатаційного середовища. Однак реальна теплова поведінка залежить від напрямку волокон, архітектури шаруватої конструкції, системи смоли, з’єднань та способу фіксації конструкції. Продукт не слід описувати як розмірно інваріантний без спеціального аналізу для конкретного застосування.
Для конструкцій камер та метрологічних пристроїв інтерфейс є так само важливим, як і профіль. Монтажна поверхня має бути стабільною, кріплення не повинні спричиняти локальні пошкодження, а конструкція має дозволяти калібрування або заміну без порушення цілої рами. Вуглецеве волокно є електропровідним, тому при безпосередньому кріпленні чутливих електронних компонентів до конструкції слід також перевірити трасування кабелів, заземлення, ізоляцію та електромагнітну сумісність.
Кінцевий ефектор — це точка, у якій робот взаємодіє з продуктом. Він може включати захоплювачі, присоски, зварювальні інструменти, різаки, інспекційні головки, фіксатори або змінні інструменти. Хоча кінцевий ефектор часто менший за роботизовану руку, його маса безпосередньо впливає на рухому систему, а його геометрія визначає, як навантаження передаються через зап’ястя.
Плити та профілі з вуглецевого волокна можуть працювати разом у модульному інструменті. Плита з вуглецевого волокна може забезпечити рівну монтажну поверхню, тоді як квадратна або прямокутна труба може утворювати жорсткий периметр або раму з відступом. Круглі труби можуть використовуватися для легких стріл, опор інструментів або захисних петель, де переважає криволінійна форма. Ці три форми не слід вибирати лише за зовнішнім виглядом; кожну слід підбирати з урахуванням необхідних умов згину, кручення, ударного навантаження та з’єднання.
Професійний дизайн кінцевого ефектора зазвичай включає локальні металеві інтерфейси. Різьбові вставки, адаптерні плити, штифтові елементи, посадочні місця для підшипників та замінні зношувані деталі можна виготовити з металу й приєднати до композитної конструкції. Композитна частина має розподіляти навантаження навколо цих інтерфейсів, а не покладатися на болт, що спирається безпосередньо на непідтримувану тонку стінку.
Маршрут виробництва має відповідати застосуванню, а не навпаки.
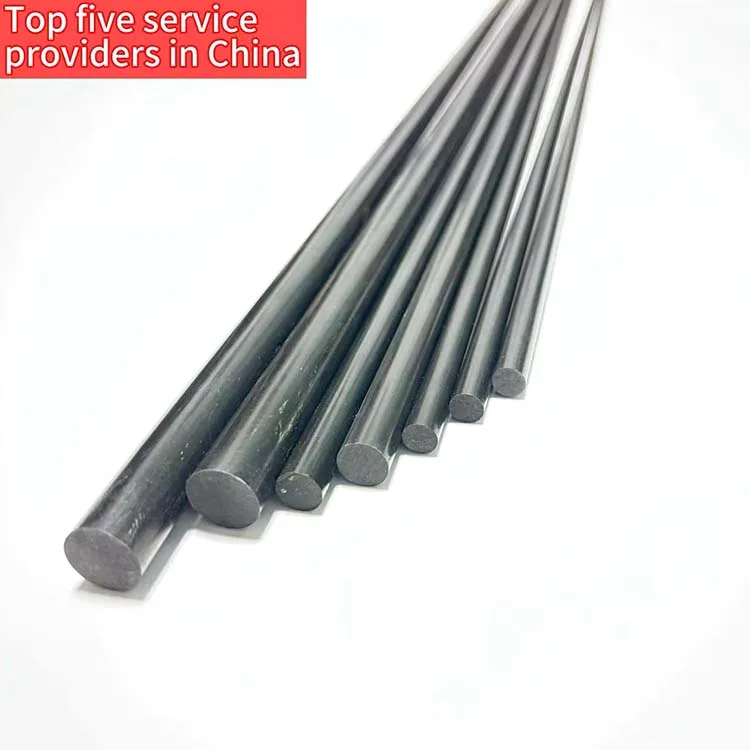
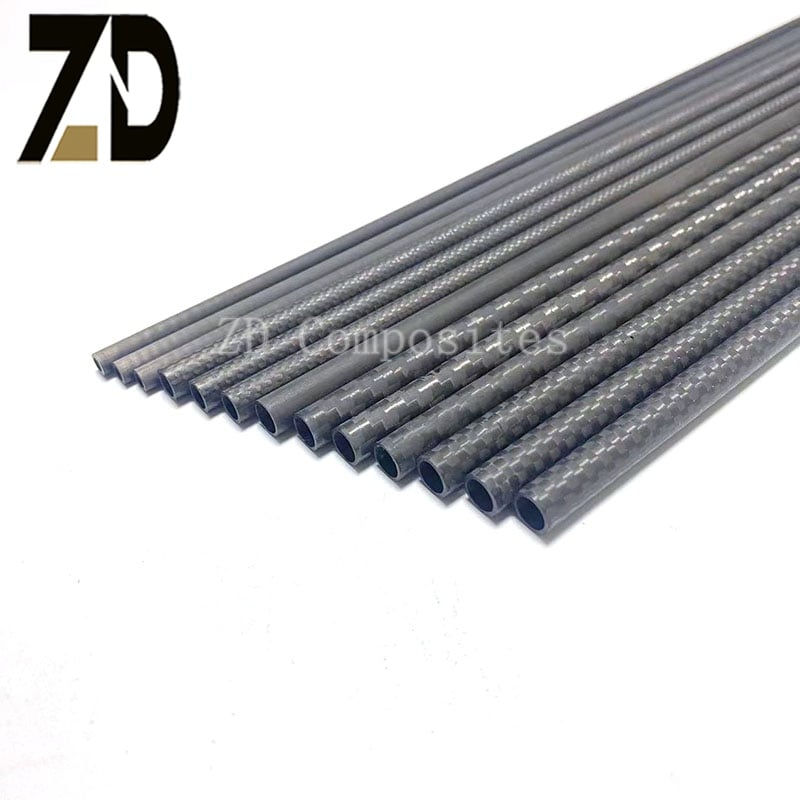
Витягнення добре підходить для безперервних труб, квадратних труб, прямокутних труб, стрижнів, смуг та інших профілів із постійним поперечним перерізом. Цей процес забезпечує відтворювані розміри й ефективне виробництво довгих елементів. Це практичний варіант для прямих ланок роботів, опорних елементів напрямних, щогл датчиків, поперечних елементів та рам автоматизації, де домінуючий напрямок навантаження відомий.
Профіль, виготовлений методом протягування, може поставлятися у вигляді безперервної довжини, а потім розрізатися, свердлитися, склеюватися або оброблятися для остаточної збірки. Креслення виробу має визначати допустимі допуски, обробку зрізаних кінців, розташування отворів, вимоги до поверхні та будь-яке необхідне місцеве підсилення.
Конструкції з профілів, намотаних на валок або шаруватих, забезпечують більшу гнучкість у розташуванні поздовжнього, поперечного та кутового підсилення. Їх можна розглядати, коли деталь повинна сприймати сильніші крутильні навантаження, ударні навантаження з різних напрямків, складні конічні переходи або високі вимоги до стійкості до стискання. Компромісними факторами можуть бути більша кількість операцій із інструментом, вища складність процесу та інша структура витрат.
Багато автоматизованих систем вигідно використовують гібридний підхід. Витягнутий трубчастий виріб із вуглецевого волокна може забезпечити довгу легку балку, тоді як оброблена алюмінієва деталь з’єднання може нести підшипники, редуктори або різьбові кріплення. Пластина з вуглецевого волокна може закривати раму або підтримувати датчик, а литий або оброблений елемент може захищати локальне з’єднання.
Цей підхід є реалістичнішим, ніж спроба змусити один матеріал або один технологічний процес виконувати всі функції. Він також забезпечує чіткіший шлях для ремонту, огляду та майбутніх оновлень продукту.
Прямі профілі з вуглецевого волокна зазвичай не є найскладнішою частиною роботизованого компонента. Саме в з’єднанні навантаження концентруються й зустрічаються різні матеріали. Поширені типи з’єднань включають затискачі, клеєні рукави, заглушку на кінці, фланцеві адаптери, пластина, блоки шарнірів, корпуси підшипників та болтові кронштейни.
Перед виробництвом команда розробників має проаналізувати:
Постачальник, який аналізує трубу, але ігнорує з'єднання, не аналізує повну область застосування. Для програм OEM креслення мають відображати геометрію інтерфейсу, розташування кріплення, допустимий тиск стискання, деталі вставок, а також будь-які вимоги щодо склеювання чи герметизації.
Робототехніка та автоматизоване обладнання можуть працювати поблизу двигунів, перетворювачів, нагрівачів, охолоджувачів, засобів очищення, пилу та багаторазових змін температури. Тому профіль із вуглецевого волокна слід вибирати з урахуванням конкретного середовища.
Композити з вуглецевого волокна не ржавіють, як звичайна сталь, але система смоли, покриття, зрізані краї та межа з металом все ще впливають на довговічність. Зрізані кінці слід обробляти або герметизувати там, де є ризик оголення волокон, проникнення вологи або контакту під час обробки. У зовнішніх умовах або середовищах із промиванням усе з’єднання має бути спроектовано з урахуванням відводу води, герметизації та огляду.
Вуглецеве волокно також є електропровідним. Його не слід вважати автоматичним електричним ізолятором. Конструкторам може знадобитися ізоляційні шари, контрольоване заземлення, відстань від антен та аналіз електромагнітної сумісності. Ці вимоги особливо важливі, коли профіль несе камери, енкодери, бездротове обладнання або кабелі керування.
Корисний запит пропозиції повинен містити достатньо інформації, щоб постачальник міг оцінити реальний шлях навантаження. Включіть:
Якщо випадок навантаження є неповним, правильним наступним кроком не є вигадана гарантія продуктивності. Постачальник має визначити відсутню інформацію та запропонувати прототип або спільний план випробувань. Для конструкцій, критичних для польоту, пов’язаних із безпекою або призначених для автоматизації на високих швидкостях, остаточне верифікування належить відповідальній інженерній команді.
Сектор промислової робототехніки продовжує функціонувати в масштабах усього світу. Міжнародна федерація робототехніки повідомила у своєму звіті World Robotics 2025 про промислових роботів, що у 2024 році у світі було встановлено 542 076 промислових роботів, а загальна кількість експлуатованих одиниць досягла 4 663 773. Ці цифри не означають, що кожному роботові потрібне вуглецеве волокно. Вони демонструють, чому поступові покращення маси маніпулятора, ефективності руху, стабільності сенсорів та модульного обслуговування можуть мати значення в широкій екосистемі обладнання.
Отже, найсильніша можливість для вуглецевого волокна — це не загальне твердження про те, що композити замінюють метали. Це конкретніша проблема проектування рухомих автоматизованих конструкцій, які мають бути легшими, достатньо жорсткими, простішими у інтеграції та відповідати обсягам їхнього виробництва. Саме тут поєднання витягнутих труб, квадратних профілів, плит, оброблених інтерфейсів та інженерії, орієнтованої на конкретне застосування, стає комерційно актуальним.
Профілі з вуглецевого волокна для роботів мають найбільшу цінність, коли їх вибирають як частину повноцінної системи руху. Кругла труба може підходити для затискувача або обертального стріли. Квадратна труба може спростити орієнтацію та модульне кріплення. Прямокутний профіль може забезпечити корисне поєднання жорсткості на згин і ефективного використання місця. Плита може формувати інтерфейс обладнання, тоді як металевий вставний елемент сприймає концентроване навантаження у вузлі з’єднання.
Пултрузія — це ефективний спосіб виготовлення профілів з постійним перерізом для довгих, передбачуваних елементів. Рішення з намотуванням на барабан, формуванням у прес-формі та фрезеруванням на ЧПК-верстатах залишаються важливими, коли деталь вимагає складної геометрії або багатонапрямкового армування. Найкращий дизайн — це той, що узгоджує профіль, архітектуру волокон, з’єднання та технологічний маршрут виробництва з реальним застосуванням.
Zhongda Composites підтримує B2B-проекти в галузі робототехніки та промислової автоматизації за допомогою вуглецевих трубок, квадратних трубок, прямокутних профілів, плит і спеціальних компонентів OEM/ODM. Надішліть свій креслярський ескіз, CAD-модель, напрямок навантаження, вимоги до руху та цільовий обсяг виробництва, щоб розпочати практичний огляд матеріалу та інтерфейсу.
Ключові слова: вуглецеві профілі для робототехніки, вуглецева роботизована рука, пултрузійні вуглецеві трубки, вуглецеві квадратні трубки, вуглецева балка для роботів, вуглецевий кінцевий ефектор, легкі компоненти автоматизації, вуглецевий каркас автоматизації.
 Гарячі новини
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN