×
Промышленная автоматизация движется в сторону оборудования, которое должно выполнять больше, чем просто повторять запрограммированное движение. Современным производственным системам необходимы быстрое ускорение, точная остановка, способность работать с изменяющимися грузами, компактные габариты и длительная эксплуатация при контролируемых требованиях к техническому обслуживанию. Эти требования сделали массу конструкции важной переменной проектирования, особенно для подвижных элементов, таких как роботизированные манипуляторы, порталы, балки для захвата и размещения, а также рамы для контроля.
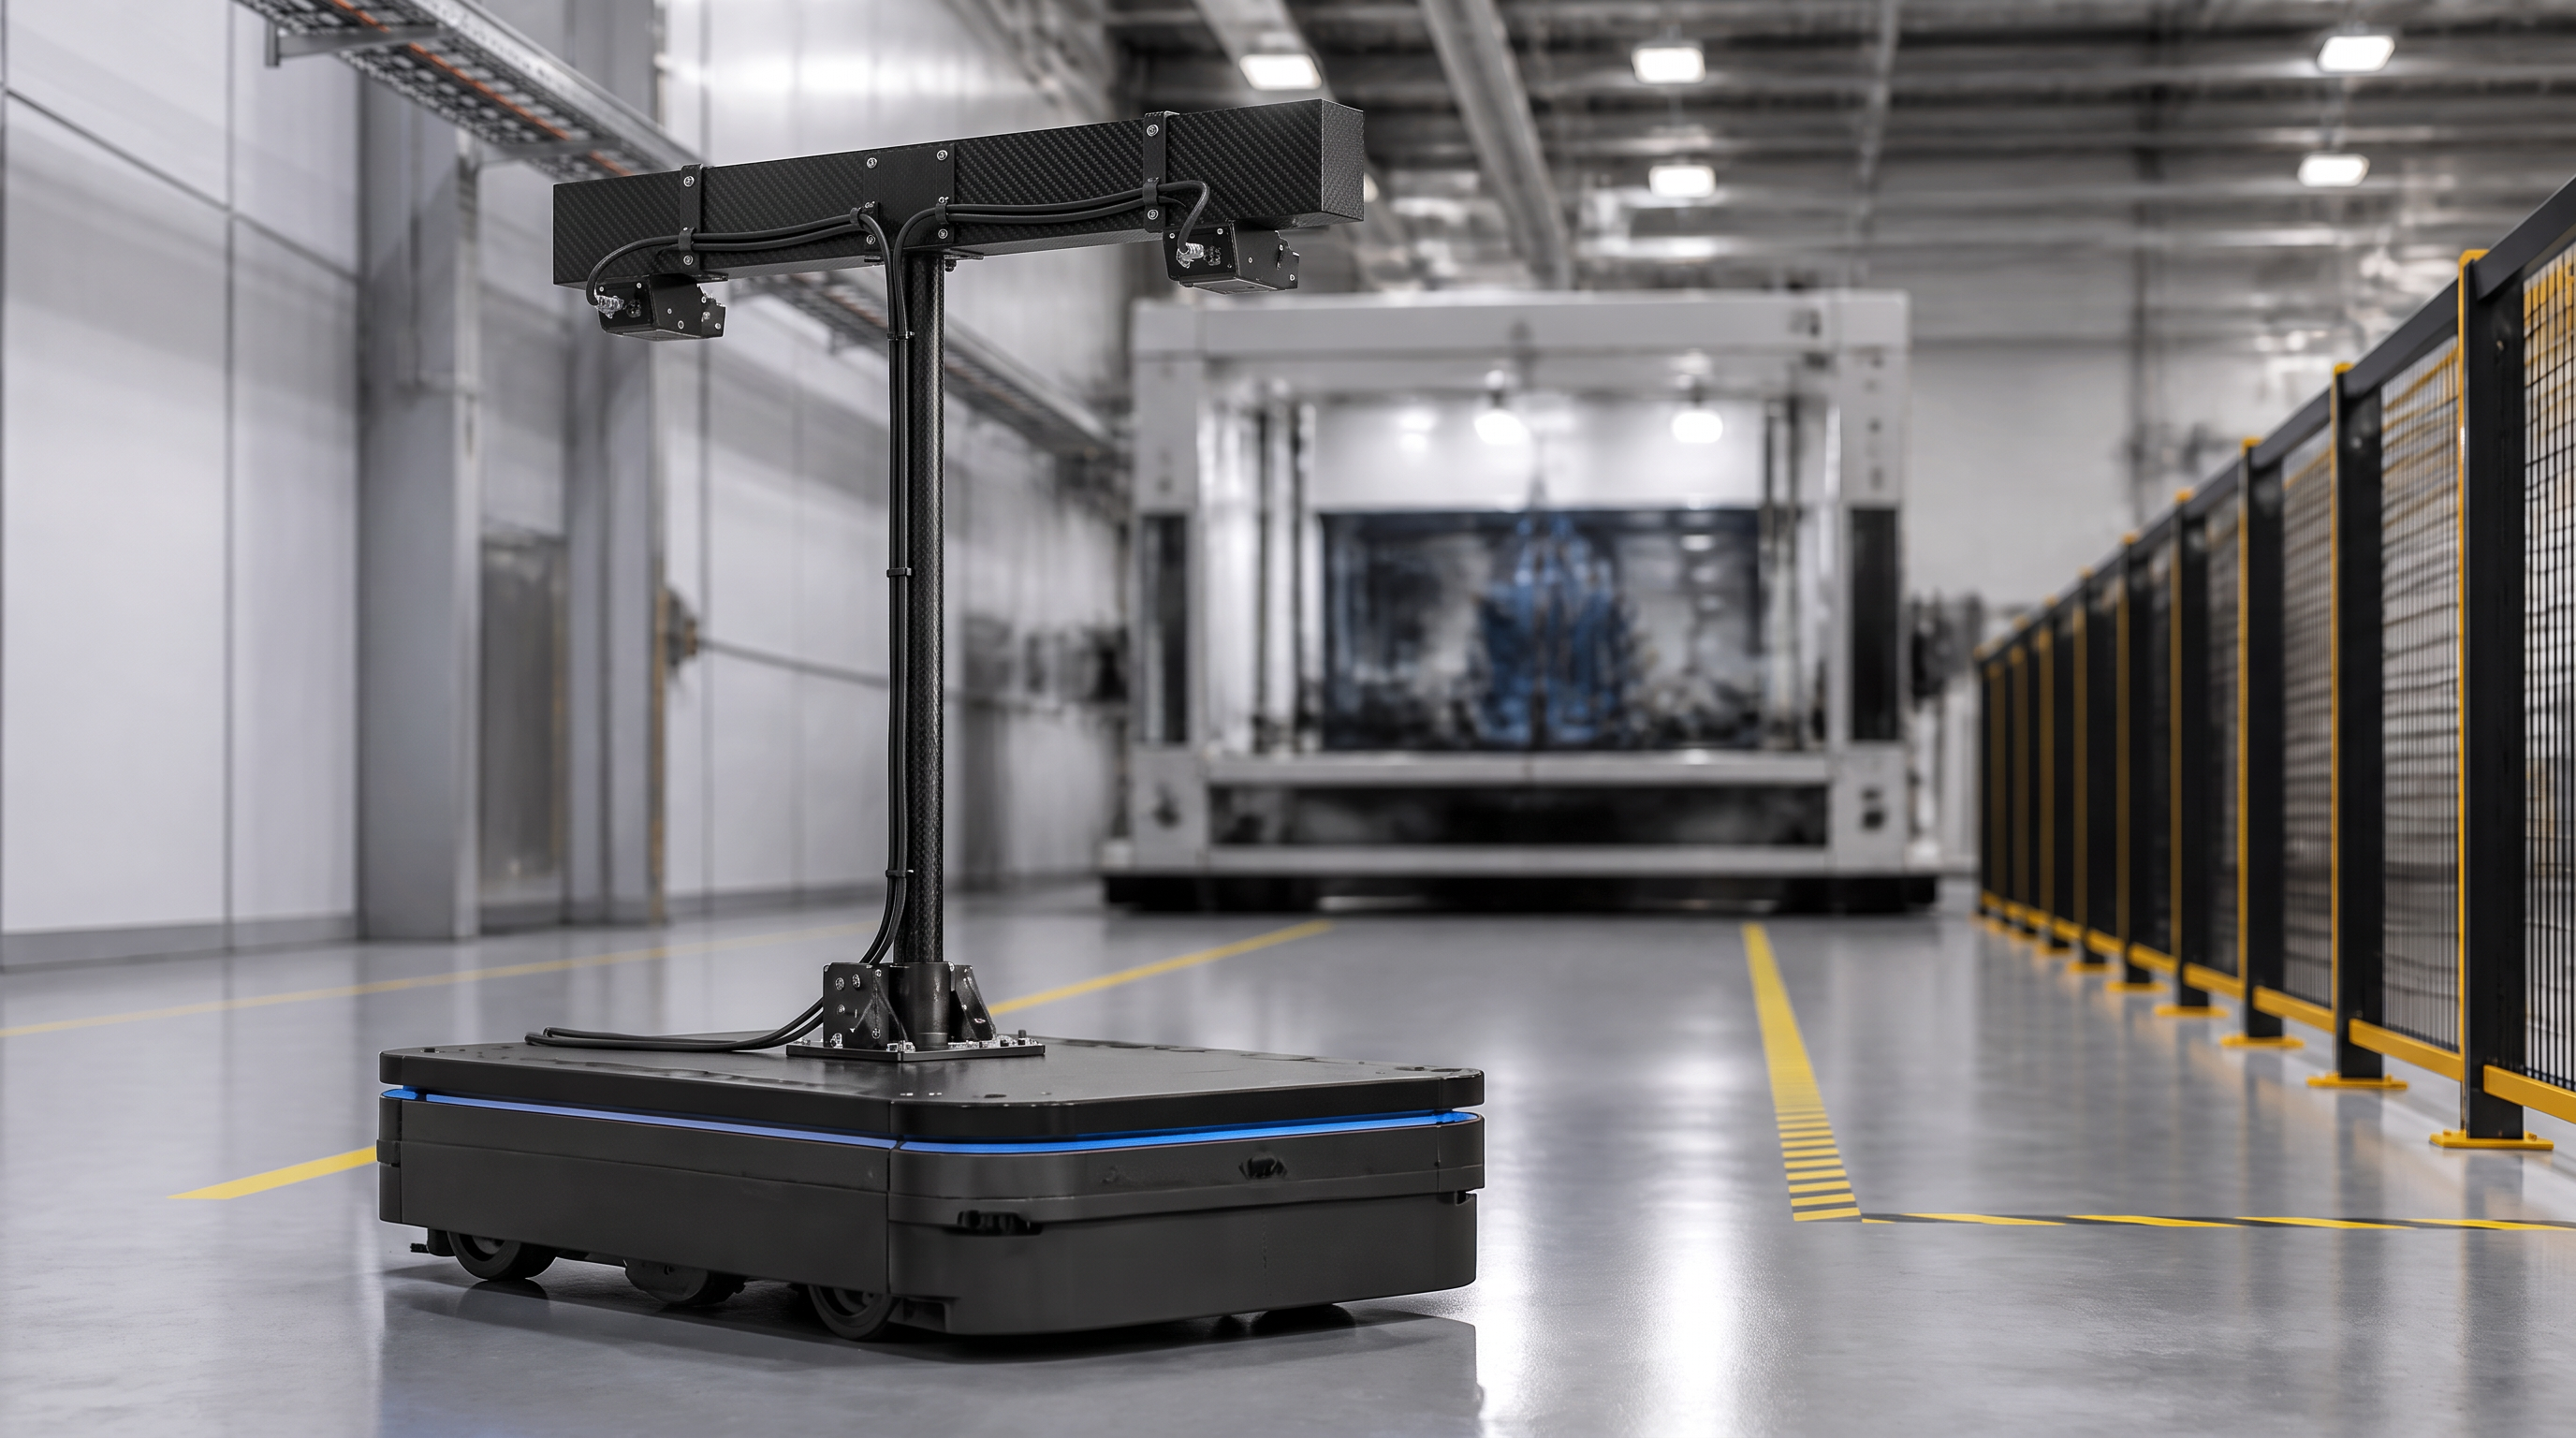
По этой причине инженеры всё чаще оценивают углеродные волоконные профили для робототехники . Труба, квадратная труба, прямоугольная труба или специальный выдавленный профиль из углеродного волокна могут сочетать низкую массу с полезной продольной жёсткостью. При правильном подборе сечения под траекторию нагрузки и использовании подходящей крепёжной фурнитуры такой профиль позволяет повысить эффективность перемещения рабочей структуры в системе автоматизации без простого увеличения размеров двигателя.
Возможность заключается не в замене каждой металлической детали углеродным волокном. Более эффективный подход — чётко определить функцию каждого материала. Углеродное волокно может использоваться для изготовления лёгких балок, рычагов или направляющих; алюминий или сталь — для посадочных мест под подшипники, интерфейсов редукторов или узлов с высокой концентрацией нагрузок; а обработанные вставки — для распределения нагрузок от крепёжных элементов. Такая логика гибридного проектирования особенно актуальна для производителей робототехники и интеграторов автоматизированных систем, разрабатывающих серийное оригинальное оборудование.
Робот перемещает не только полезную нагрузку. Он также перемещает собственные звенья манипулятора, кронштейны, кабельные трассы, крепления датчиков и инструмент на конце руки. При снижении массы подвижного элемента приводной системе требуется ускорять и тормозить меньшую конструкционную массу. Практический результат зависит от всей кинематической схемы, однако команда проектировщиков получает больше свободы при выборе компромисса между скоростью, грузоподъёмностью, рабочим объёмом, типом двигателей и энергопотреблением.
Масса в конце роботизированной руки особенно важна, поскольку она влияет на нагрузку в суставе через всю вышестоящую кинематическую цепь. Тяжёлый дистальный компонент может увеличить усилие, требуемое в базовом суставе, и вызывать вибрации при быстрых изменениях направления движения. Поэтому лёгкий элемент из углеродного волокна — например, секция руки или опора конечного эффектора — может оказаться полезным, когда приложение требуется большая досягаемость, быстрое позиционирование или частые циклы «старт–стоп».
Жёсткость также должна рассматриваться в том же контексте. Конструкция, хотя и лёгкая, но чрезмерно гибкая, может привести к ошибкам позиционирования, вибрациям, увеличению времени затухания колебаний или снижению повторяемости технологического процесса. Углеродное волокно привлекательно тем, что его волоконную структуру можно спроектировать так, чтобы обеспечить жёсткость преимущественно в направлении основной нагрузки. Окончательная цель — не просто минимальная масса, а сбалансированное соотношение между массой, изгибной жёсткостью, крутильным поведением, демпфированием, конструкцией суставов и требованиями к системе управления.
А роботизированная рука из углеродного волокна может использовать трубу или профиль в качестве основного звена, вторичного звена, опорной стрелы или внутреннего конструктивного элемента. Трубчатая форма эффективна, когда длинный элемент должен сопротивляться изгибу, одновременно удаляя материал от нейтральной оси. Она также создаёт защищённое внутреннее пространство, которое может быть полезно для прокладки кабелей, пневмолиний или проводки датчиков при соблюдении требуемых электрических и сервисных зазоров.
Наиболее подходящее поперечное сечение зависит от характера нагрузки на руку и способа её соединения с остальной частью робота.
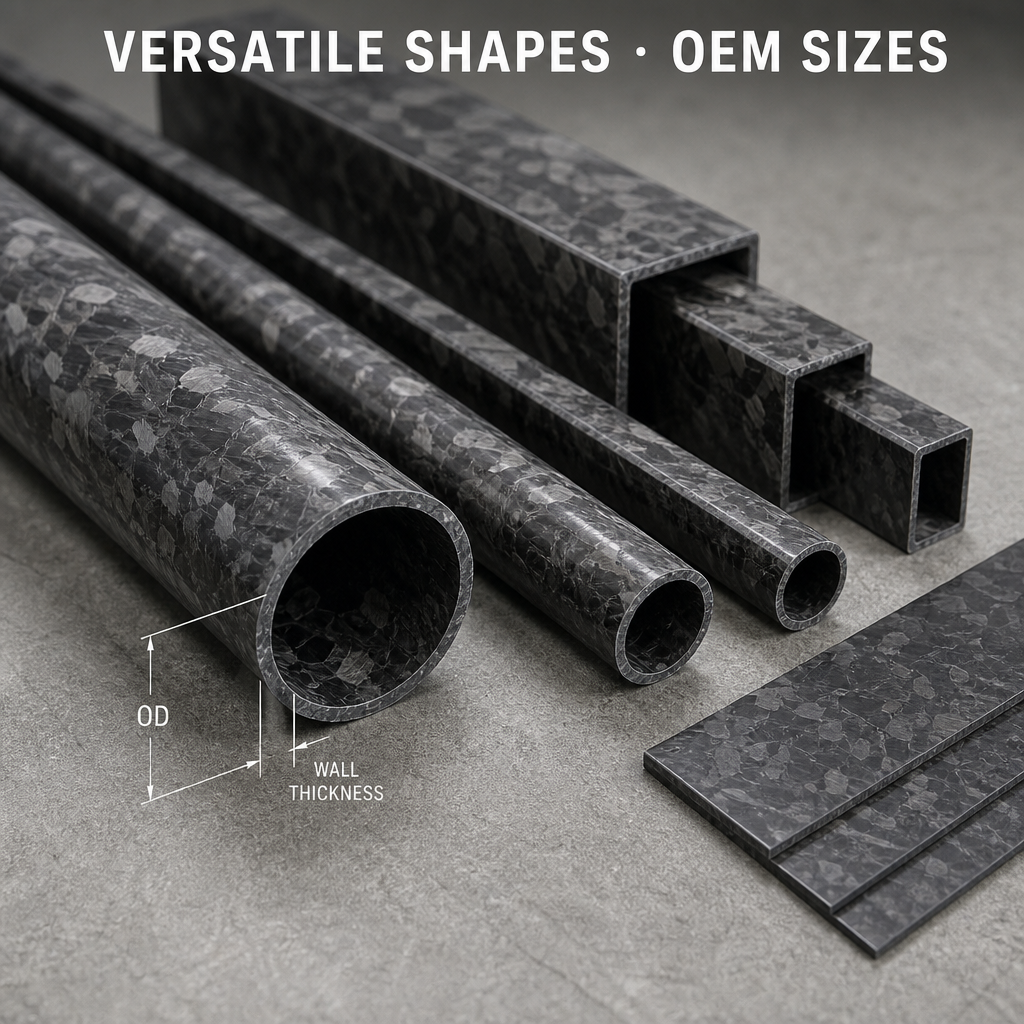
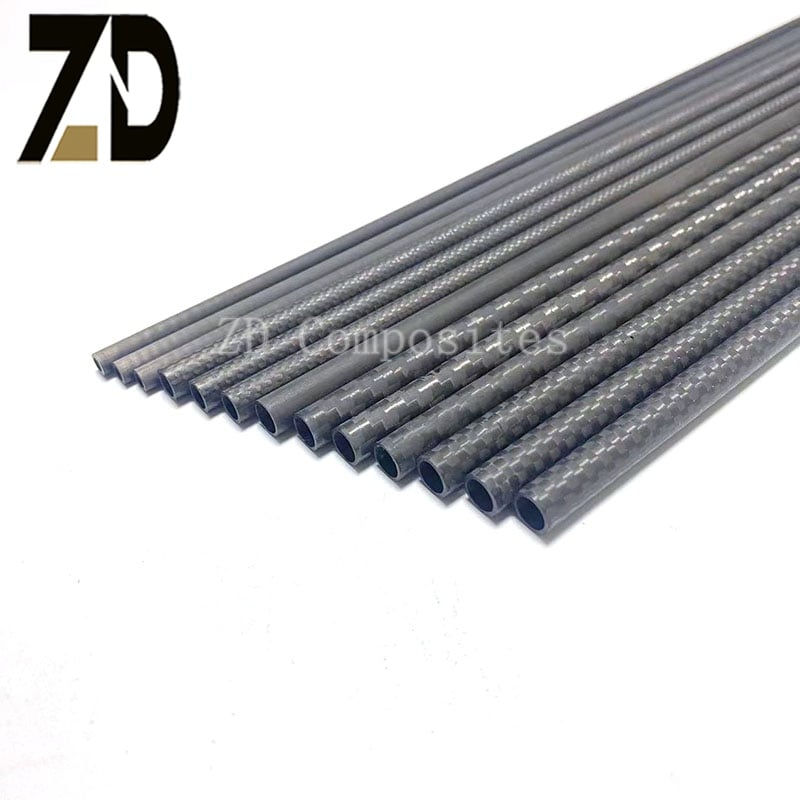
Круглые трубы остаются практичным выбором для стрел, валов, креплений датчиков и механизмов с зажимным креплением. Их непрерывная внешняя поверхность удобна, когда труба должна крепиться круглыми зажимами или вращаться внутри подшипниковой сборки. Круглое сечение также может упростить проектирование некоторых телескопических или регулируемых конструкций.
Ограничение связано с интерфейсом. Круглая трубка естественным образом не обеспечивает плоскую поверхность для предотвращения проворачивания, поэтому соединителю может потребоваться разъёмный зажим, шпоночный вставной элемент, клеевое соединение или обработанный переходный блок. Соединение должно равномерно распределять нагрузку, не деформируя композитную стенку.
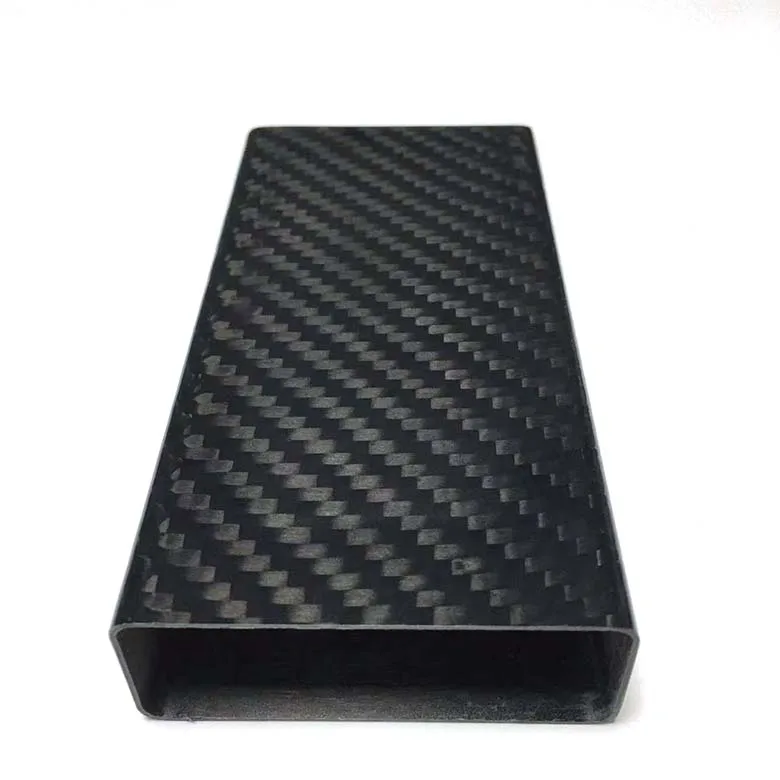
А квадратная труба из углеволокна прямоугольная трубка обеспечивает чётко определённые монтажные поверхности. Эти поверхности упрощают крепление плат двигателей, направляющих кабелей, кронштейнов датчиков, кожухов и адаптеров конечных эффекторов. Профиль также способствует контролю ориентации при введении в соответствующее гнездо или шпоночный соединитель.
Квадратные и прямоугольные профили полезны в тех случаях, когда повторяемость сборки важнее свободного вращения. Они могут служить основой модульной рамы, на которой различные инструменты, лотки или комплекты датчиков устанавливаются относительно предсказуемых опорных плоскостей. Углы по-прежнему требуют тщательной проработки. В чертеже следует явно указать радиусы внешних углов, толщину стенок, местное усиление и давление зажима, а не оставлять их на усмотрение исполнителя.
Оборудование для захвата и размещения многократно перемещает захват, вакуумный инструмент или специализированный концевой эффектор между заданными позициями. Его производительность зависит от массы груза, рабочего диапазона, ускорения, жёсткости конструкции, выбора привода и настройки системы управления. Длинная подвижная балка или рычаг из подходящего профиля из углеродного волокна, полученного методом протяжки, позволяет снизить массу, которую приводная система должна перемещать при каждом цикле.
Для данного применения профиль следует рассматривать как часть динамической сборки. Конструкторской группе необходимо оценить длину рычага, массу инструмента, положение центра тяжести, расстояние между шарнирами, ожидаемое ускорение, прокладку кабелей и допустимое время затухания колебаний. Лёгкая трубка не улучшает систему автоматически, если крепёжные кронштейны обладают повышенной гибкостью или если соединение вносит чрезмерный люфт.
Трубку из вытянутого углеродного волокна можно рассмотреть для рычага или балки постоянного сечения, где основные нагрузки предсказуемы и направлены преимущественно вдоль её длины. Для шарниров, создающих значительные поперечные, крутильные или сжимающие нагрузки, может потребоваться установка клеевых вставок, внутренних втулок, внешних усилителей или переходных фитингов. Эти локальные особенности зачастую определяют, будет ли деталь надёжно функционировать в серийном производстве.
Коллаборативные роботы предназначены для работы в непосредственной близости от людей и обычно используются для таких задач, как лёгкая сборка, обслуживание станков, контроль качества, упаковка и перемещение материалов. Конструктивный дизайн по-прежнему должен обеспечивать баланс между рабочим объёмом, грузоподъёмностью, ограничениями, связанными с безопасностью, защитой поверхности и повторяемостью движений.
Углеродное волокно может способствовать созданию более лёгкой конструкции манипулятора, однако безопасность нельзя сводить лишь к выбору материала. Коллаборативный робот требует комплексной оценки движения, управления, защитных мер, зон защемления, состояния поверхностей и соответствующих требований к безопасности машин. Роль компонента из углеродного волокна — поддерживать механический дизайн; он не заменяет верификацию на уровне всей системы.
Для производителей коботов углеродное волокно может использоваться в качестве опоры для оболочки руки, внутренней балки, рычага датчика или легкого носителя инструментов. Квадратное или прямоугольное сечение может оказаться полезным при необходимости точной фиксации кабельных каналов, крышек или модульных кронштейнов по плоским граням. Круглое сечение может быть более подходящим, если внешний контур цилиндрический или если уже используется существующая конструкция зажимов.
Автоматизированные транспортные средства и автономные мобильные роботы перевозят аккумуляторы, датчики, аппаратуру управления и иногда модули грузоподъёмности по складам, заводам и логистическим зонам. Их подвижная рама должна оставаться достаточно лёгкой для сохранения эксплуатационной эффективности, одновременно обеспечивая устойчивое крепление для лидаров, камер, бамперов, лотков и средств связи.
Профили из углеродного волокна могут использоваться в отдельных верхних рамах, мачтах для датчиков, опорах полезной нагрузки, защитных конструкциях и съёмных модулях. Этот материал особенно актуален, когда длинный рычаг датчика или приподнятая рама должны сохранять жёсткость без излишнего увеличения массы над центром тяжести транспортного средства.
Приоритеты проектирования отличаются от приоритетов быстродействующей роботизированной руки. Мобильные платформы подвергаются вибрации пола, ударам по защитным конструкциям, многократным нагрузкам при стыковке, транспортной обработке, а также воздействию пыли или влаги. Поэтому инженерам следует оценить локальную ударопрочность, сопротивление выдергиванию крепёжных элементов, защиту кромок и ремонтопригодность. Комбинированная конструкция из нескольких материалов может оказаться наиболее практичным решением: углеродное волокно — для длинных лёгких элементов, алюминий или сталь — для съёмных защитных элементов и точек концентрированного крепления.
Системы технического зрения и инструменты контроля зависят от устойчивого позиционирования. Камеры, осветительные блоки, лазерные датчики и измерительные головки могут крепиться на рамах, выступающих над конвейером, станком или производственной станцией. Даже незначительное структурное смещение может повлиять на совмещение изображений, фокусировку, калибровку или воспроизводимость измерений.
А балка робота из углеродного волокна или опора для датчиков может обеспечить лёгкую конструкцию с полезной жёсткостью и низким коэффициентом теплового расширения. Это может быть важно, когда длинная опора должна сохранять размерную стабильность при изменении условий эксплуатации. Однако реальное тепловое поведение зависит от направления волокон, архитектуры слоистой структуры, типа связующего, соединений и способа закрепления конструкции. Продукт не следует характеризовать как размерно инвариантный без анализа, специфичного для конкретного применения.
Для камер и структур метрологии интерфейс столь же важен, сколь и профиль. Монтажная поверхность должна быть устойчивой, крепёжные элементы не должны вызывать локальных повреждений, а конструкция должна позволять калибровку или замену без нарушения целостности всей рамы. Углеродное волокно электропроводно, поэтому при непосредственном креплении чувствительной электроники к конструкции также следует проверить прокладку кабелей, заземление, изоляцию и электромагнитную совместимость.
Конечный эффектор — это точка взаимодействия робота с изделием. Он может включать захваты, присоски, сварочные инструменты, режущие устройства, головки контроля, приспособления или сменную оснастку. Хотя конечный эффектор зачастую меньше роботизированной руки, его масса напрямую влияет на подвижную систему, а его геометрия определяет, как нагрузки передаются через интерфейс запястья.
Углеродные волоконные пластины и профили могут использоваться совместно в модульном инструменте. Углеродная волоконная пластина может обеспечить ровную монтажную поверхность, тогда как квадратная или прямоугольная труба может образовывать жёсткий периметр или дистанционную раму. Круглые трубы могут применяться для лёгких стрел, опор инструмента или защитных колец там, где предпочтительна изогнутая форма. Эти три типа не следует выбирать исключительно по внешнему виду: каждый должен соответствовать требуемым условиям изгиба, кручения, ударной нагрузки и соединения.
Профессиональный дизайн конечного эффектора обычно включает локальные металлические интерфейсы. Резьбовые вставки, адаптерные пластины, центровочные штифты, посадочные места под подшипники и сменные изнашиваемые детали могут быть выполнены из металла и соединены с композитной конструкцией. Композитный участок должен распределять нагрузку вокруг этих интерфейсов, а не полагаться на болт, упирающийся непосредственно в неподдерживаемую тонкостенную часть.
Технологический маршрут производства должен определяться назначением изделия, а не наоборот.
Метод пропитки и вытяжки хорошо подходит для непрерывного изготовления труб круглого, квадратного и прямоугольного сечения, стержней, полос и других профилей с постоянным поперечным сечением. Данный процесс обеспечивает воспроизводимые геометрические размеры и эффективное производство длинномерных изделий. Это практичный вариант для прямых звеньев роботов, направляющих опор, мачт датчиков, поперечин и каркасов автоматизированных систем, где основное направление нагрузки известно.
Профиль, полученный методом пропитки и вытяжки, может поставляться в виде непрерывной заготовки, которая затем разрезается, сверлится, склеивается или подвергается другой окончательной обработке перед сборкой. На рабочем чертеже должны быть указаны допустимые отклонения, требования к обработке торцов, расположение отверстий, требования к поверхности и необходимое местное усиление.
Конструкции с намоткой и ламинированием обеспечивают большую гибкость при размещении продольного, поперечного и углового армирования. Их можно рассматривать в тех случаях, когда деталь должна выдерживать повышенные крутильные нагрузки, удары с разных направлений, сложные конические переходы или высокие требования к сопротивлению сжатию. Компромиссом может стать увеличение числа операций обработки, повышение сложности технологического процесса и изменение структуры затрат.
Многие автоматизированные системы выигрывают от гибридного подхода. Труба из углеродного волокна, полученная методом протяжки, может служить длинной лёгкой балкой, тогда как механически обработанный алюминиевый элемент обеспечивает крепление подшипников, редукторов или резьбовых крепёжных деталей. Плита из углеродного волокна может закрывать раму или поддерживать датчик, а формованная или механически обработанная деталь — защищать локальный узел соединения.
Такой подход реалистичнее, чем попытка заставить один материал или один технологический процесс выполнять все функции. Он также упрощает ремонт, контроль и последующие модификации изделия.
Прямые профили из углеродного волокна обычно не являются самой сложной частью роботизированного компонента. В узле нагрузки концентрируются, а также сходятся различные материалы. Типичные типы соединений включают зажимы, клеевые гильзы, заглушки на концах, фланцевые адаптеры, пластины, шарнирные блоки, корпуса подшипников и болтовые кронштейны.
Перед началом производства конструкторская группа должна проанализировать следующие вопросы:
Поставщик, который проверяет трубку, но игнорирует соединение, не проводит проверку полного применения. Для программ OEM на чертежах должны быть указаны геометрия стыка, схема крепёжных элементов, допустимое давление зажима, детали вставок, а также любые требования к склеиванию или герметизации.
Роботизированное и автоматизированное оборудование может работать вблизи двигателей, приводов, нагревательных устройств, охлаждающих жидкостей, моющих средств, пыли и при многократных изменениях температуры. Поэтому профиль из углеродного волокна должен подбираться с учётом конкретных условий эксплуатации.
Композиты на основе углеродного волокна не подвержены коррозии, как обычная сталь, однако система смолы, покрытие, обрезанные кромки и металлический контактный участок по-прежнему влияют на долговечность. Обрезанные концы следует обрабатывать или герметизировать там, где существует риск обнажения волокна, проникновения влаги или контакта при манипуляциях. В условиях открытого воздуха или при мойке под высоким давлением весь узел соединения должен проектироваться с учётом отвода воды, герметизации и возможности осмотра.
Углеродное волокно также обладает электропроводностью. Его нельзя считать автоматическим электрическим изолятором. Конструкторам может потребоваться применение изолирующих слоёв, контролируемое заземление, соблюдение зазоров вокруг антенн и проверка совместимости с электромагнитными помехами. Эти требования особенно важны, когда профиль несёт камеры, энкодеры, беспроводное оборудование или управляющие кабели.
Полезный запрос коммерческого предложения должен содержать достаточно информации, чтобы поставщик мог оценить реальную траекторию нагрузки. Включите:
Если случай нагружения описан неполностью, правильным следующим шагом не является вымышленная гарантия эксплуатационных характеристик. Поставщик должен определить отсутствующую информацию и предложить план изготовления прототипа или совместного испытания. Для конструкций, критичных для полёта, связанных с безопасностью или предназначенных для высокоскоростной автоматизации, окончательная валидация остаётся за ответственной инженерной командой.
Сектор промышленной робототехники продолжает функционировать в глобальном масштабе. Международная федерация робототехники сообщила в своём World Robotics 2025 сводка по промышленным роботам: в 2024 году по всему миру было установлено 542 076 промышленных роботов, а общее количество эксплуатируемых роботов достигло 4 663 773 единиц. Эти цифры не означают, что каждый робот требует углеродного волокна. Они лишь показывают, почему небольшие улучшения массы манипулятора, эффективности движения, стабильности датчиков и модульного обслуживания имеют значение для широкого спектра оборудования.
Следовательно, наиболее перспективная возможность для углеродного волокна — это не общее утверждение о том, что композиты заменяют металлы. Это более конкретная задача проектирования подвижных автоматизированных конструкций, которые одновременно легче, достаточно жёстки, проще интегрируются и соответствуют объёму их производства. Именно здесь сочетание протяжных труб, квадратных профилей, плит, обработанных интерфейсов и инженерных решений, ориентированных на конкретное применение, приобретает коммерческую значимость.
Профили из углеродного волокна для робототехники наиболее ценны, когда их выбирают как часть полной системы перемещения. Круглая труба может подойти для зажима или поворотной стрелы. Квадратная труба может упростить ориентацию и модульное крепление. Прямоугольный профиль может обеспечить полезное сочетание жёсткости на изгиб и эффективного использования объёма. Плита может создать интерфейс оборудования, а металлический вставной элемент примет сосредоточенную нагрузку в узле.
Пултрузия — эффективный способ изготовления профилей постоянного сечения для длинных, предсказуемых элементов. Обмотанные, формованные и обработанные на ЧПУ решения остаются важными, когда деталь требует сложной геометрии или армирования в нескольких направлениях. Лучший дизайн — тот, который точно соответствует профилю, архитектуре волокон, узлу соединения и технологии изготовления конкретному применению.
Kompaniya Zhongda Composites podderzhivaet B2B-proekty v oblasti robototekhniki i promyshlennoy avtomatizatsii, predostavlyaya truby iz uglerodnogo volokna, kvadratnye truby, pryamougol'nye profili, ploskie listy i spetsial'nye komponenty po zakazu klienta (OEM/ODM). Naprav'te nam chertezh, CAD-model', napravlenie nagruzki, trebovaniya k dvizheniyu i tselevye pokazateli proizvodstva dlya nachala prakticheskogo analiza materialov i interfeisov.
Ключевые слова: uglerodnye volokonnye profili dlya robototekhniki, robotizirovannaya ruka iz uglerodnogo volokna, vytyazhnye truby iz uglerodnogo volokna, kvadratnye truby iz uglerodnogo volokna, nesushchiy element robotizirovannoy ruki iz uglerodnogo volokna, zakhvatnyy ustroystvo iz uglerodnogo volokna, legkie komponenty dlya avtomatizatsii, karкаs dlya avtomatizatsii iz uglerodnogo volokna.
 Свежие новости
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN