×
Tự động hóa công nghiệp đang chuyển dịch sang các thiết bị phải làm nhiều hơn là lặp lại một chuyển động được lập trình. Các hệ thống sản xuất hiện đại cần tăng tốc nhanh, dừng chính xác, xử lý tải trọng thay đổi, vừa khít với không gian làm việc nhỏ hơn và vận hành trong thời gian dài với yêu cầu bảo trì được kiểm soát. Những yêu cầu này đã khiến khối lượng cấu trúc trở thành một biến số thiết kế quan trọng, đặc biệt ở các bộ phận chuyển động như cánh tay robot, hệ thống cần cẩu ngang (gantries), thanh gắp – đặt (pick-and-place beams) và khung kiểm tra.
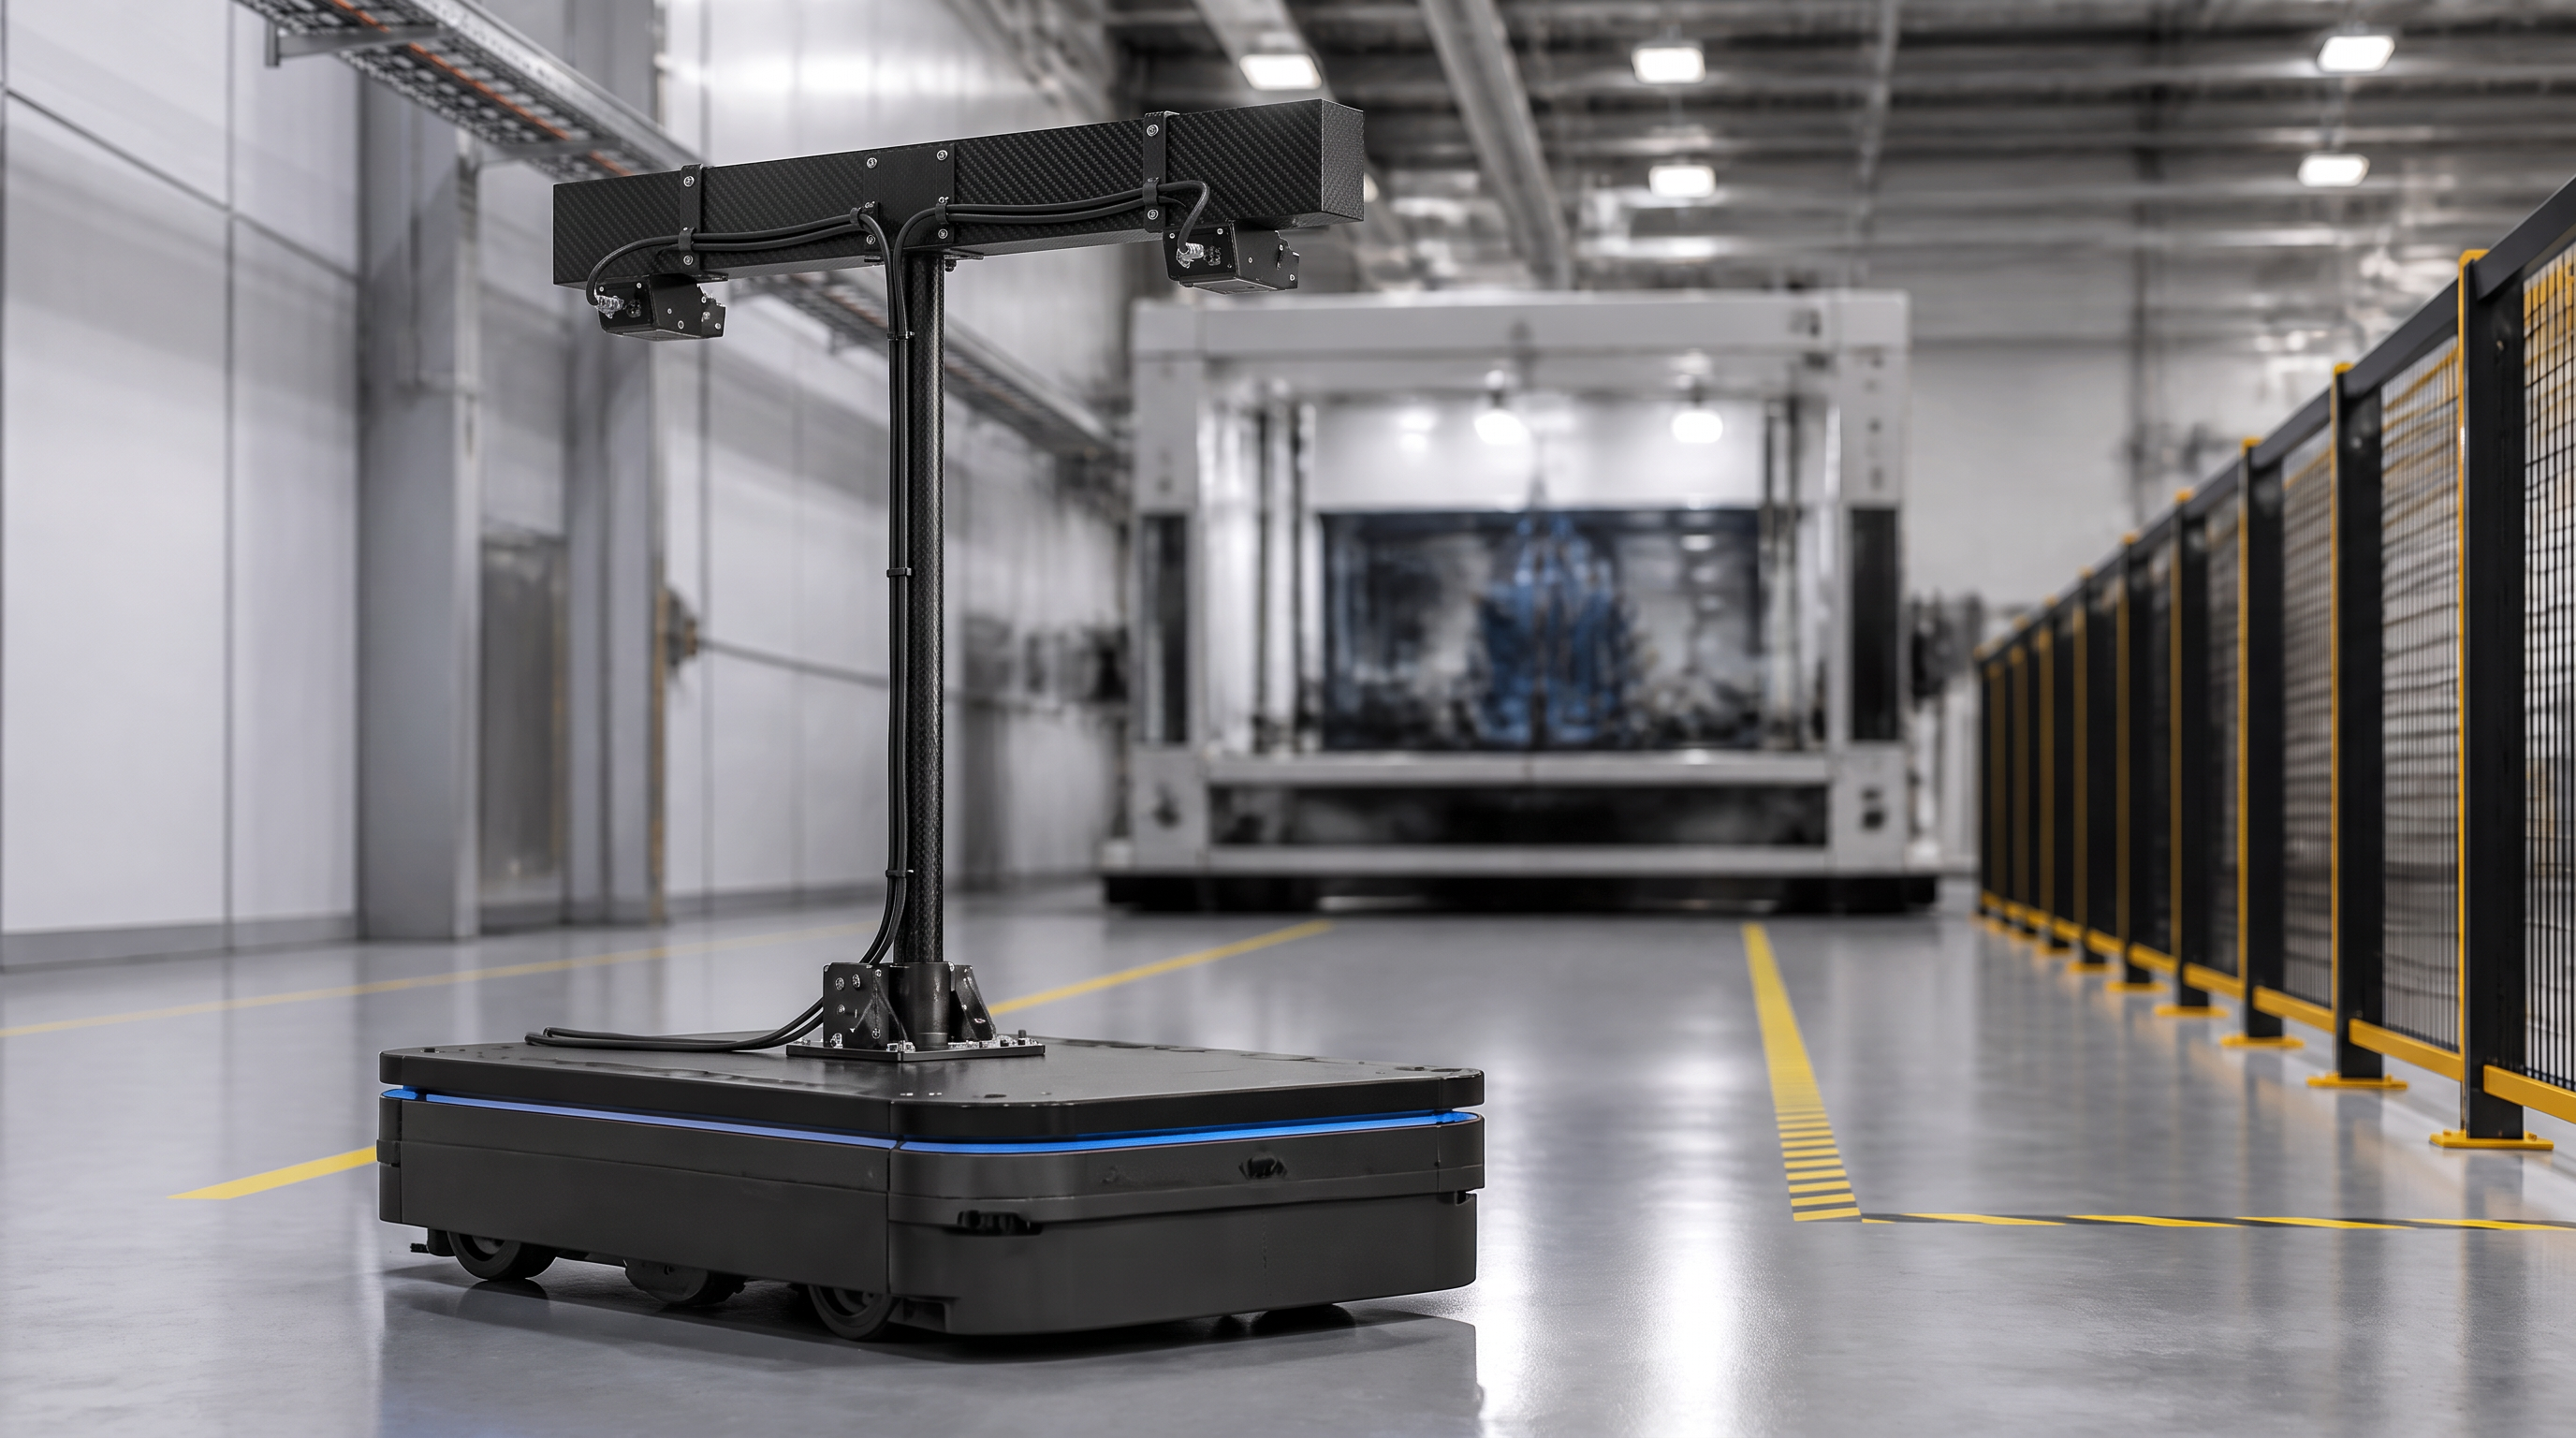
Vì lý do này, các kỹ sư ngày càng đánh giá các thanh định hình sợi carbon dành cho robot . Một ống sợi carbon, ống vuông, ống chữ nhật hoặc thanh định hình ép đùn tùy chỉnh có thể kết hợp khối lượng thấp với độ cứng dọc hữu ích. Khi tiết diện được lựa chọn phù hợp với đường truyền tải và được kết nối bằng các phụ kiện thích hợp, giải pháp này có thể giúp hệ thống tự động hóa di chuyển cấu trúc làm việc của nó hiệu quả hơn mà không cần đơn thuần tăng kích thước động cơ.
Cơ hội không nằm ở việc thay thế mọi bộ phận kim loại bằng sợi carbon. Cách tiếp cận tốt hơn là gán cho mỗi vật liệu một vai trò rõ ràng. Sợi carbon có thể tạo thành dầm, thanh hoặc ray nhẹ; nhôm hoặc thép có thể tạo thành bệ đỡ, giao diện hộp số hoặc điểm nối tập trung cao; và các chi tiết chèn gia công cơ khí có thể phân tán tải trọng của bu-lông. Nguyên lý thiết kế lai này đặc biệt phù hợp với các nhà sản xuất robot và các nhà tích hợp tự động hóa đang phát triển thiết bị OEM có khả năng lặp lại.
Một robot không chỉ di chuyển tải trọng mà còn di chuyển cả các đoạn cánh tay, giá đỡ, hệ thống dẫn cáp, giá gắn cảm biến và công cụ lắp ở đầu cánh tay. Khi một bộ phận chuyển động trở nên nhẹ hơn, hệ thống truyền động sẽ phải gia tốc và giảm tốc khối lượng cấu trúc ít hơn. Kết quả thực tế phụ thuộc vào toàn bộ cơ cấu, nhưng đội thiết kế sẽ có thêm tự do để cân bằng giữa tốc độ, tải trọng, tầm với, lựa chọn động cơ và mức tiêu thụ năng lượng.
Khối lượng ở đầu cánh tay robot đặc biệt quan trọng vì nó ảnh hưởng đến khớp thông qua toàn bộ cơ cấu phía thượng lưu. Một thành phần xa (distal) nặng có thể làm tăng nỗ lực cần thiết tại khớp cơ sở và gây ra rung động trong các thay đổi hướng nhanh. Do đó, một đoạn cánh tay hoặc bộ phận cuối (end-effector) làm bằng sợi carbon nhẹ có thể rất hữu ích khi ứng dụng yêu cầu tầm với dài, định vị nhanh hoặc chuyển động khởi động–dừng thường xuyên.
Độ cứng cũng phải được đưa vào cùng cuộc thảo luận. Một kết cấu nhẹ nhưng quá linh hoạt có thể gây ra sai số định vị, rung động, thời gian ổn định (settling time) hoặc độ lặp lại quy trình kém. Sợi carbon trở nên hấp dẫn vì kiến trúc sợi của nó có thể được thiết kế để phân bố độ cứng dọc theo hướng chịu tải chủ đạo. Kết quả đúng đắn không đơn thuần là khối lượng thấp nhất; mà là mối quan hệ phù hợp giữa khối lượng, độ cứng uốn, hành vi xoắn, khả năng giảm chấn, thiết kế khớp và yêu cầu điều khiển.
Acánh tay robot sợi carbon có thể sử dụng ống hoặc thanh định hình làm liên kết chính, liên kết phụ, cần đỡ hoặc thành phần cấu trúc bên trong. Dạng ống hiệu quả khi một thành phần dài phải chịu uốn mà vẫn giữ vật liệu cách xa trục trung hòa. Đồng thời, dạng này tạo ra không gian bên trong được bảo vệ, có thể hữu ích để đi dây cáp, đường dẫn khí nén hoặc dây nối cảm biến, tùy thuộc vào khoảng cách điện và khoảng cách bảo trì yêu cầu.
Tiết diện phù hợp nhất phụ thuộc vào cách tay đòn chịu tải và cách nó phải kết nối với phần còn lại của robot.
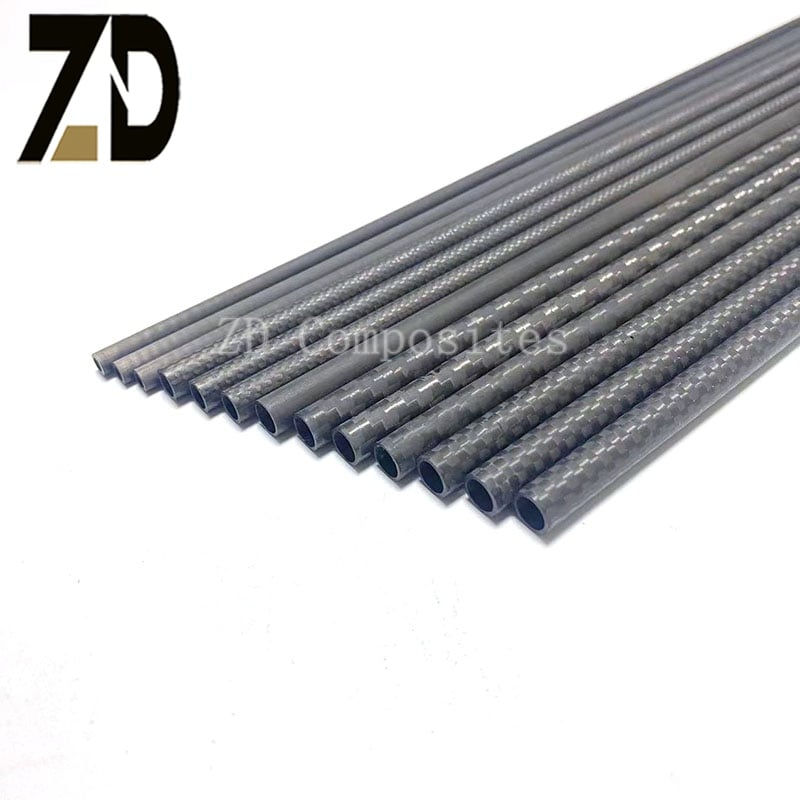
Ống tròn vẫn là lựa chọn thực tế cho cần đỡ, trục, giá đỡ cảm biến và các cơ cấu dựa trên kẹp. Bề mặt ngoài liên tục của ống rất hữu ích khi ống cần được đỡ bởi các kẹp tròn hoặc quay trong một cụm liên quan đến ổ bi. Tiết diện tròn cũng có thể đơn giản hóa thiết kế của một số cấu trúc dạng thu gọn hoặc điều chỉnh được.
Hạn chế nằm ở giao diện. Một ống tròn không tự nhiên cung cấp mặt phẳng chống xoay, do đó bộ nối có thể cần kẹp chia đôi, chèn then khóa, khớp dán keo hoặc khối chuyển tiếp gia công cơ khí. Mối nối phải phân bổ tải mà không làm nén biến dạng thành ống composite.
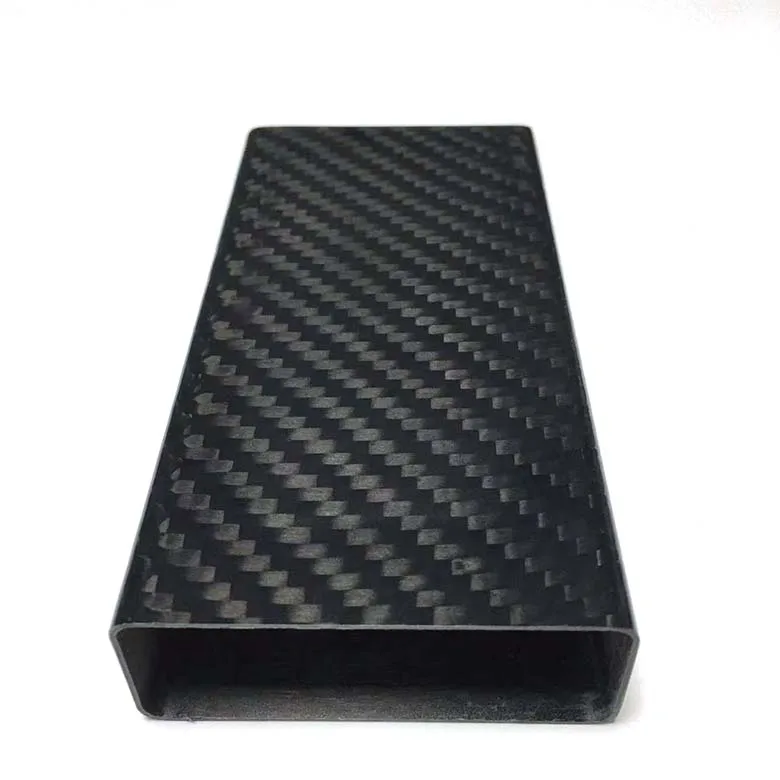
Aống vuông sợi carbon hoặc ống hình chữ nhật cung cấp các mặt lắp đặt được xác định rõ. Những mặt này có thể đơn giản hóa việc gắn các tấm động cơ, hướng dẫn cáp, giá đỡ cảm biến, nắp che và bộ chuyển đổi đầu cuối. Tiết diện này cũng có thể giúp kiểm soát định hướng khi nó được đưa vào ổ cắm tương thích hoặc bộ nối then khóa.
Các mặt cắt vuông và chữ nhật rất hữu ích khi độ lặp lại trong lắp ráp quan trọng hơn khả năng xoay tự do. Chúng có thể hỗ trợ một khung mô-đun, trong đó các công cụ, khay hoặc bộ cảm biến khác nhau được lắp đặt dựa trên các mặt phẳng chuẩn dễ dự đoán. Các góc ngoài vẫn đòi hỏi thiết kế cẩn thận. Bán kính cong ở góc ngoài, độ dày thành, gia cường cục bộ và áp lực kẹp cần được ghi rõ trên bản vẽ thay vì để người đọc suy luận.
Thiết bị gắp và đặt di chuyển lặp đi lặp lại một cơ cấu kẹp, công cụ chân không hoặc cơ cấu cuối tùy chỉnh giữa các vị trí xác định. Hiệu suất của nó chịu ảnh hưởng bởi tải trọng, tầm với, gia tốc, độ cứng kết cấu, lựa chọn động cơ và hiệu chỉnh điều khiển. Một thanh hoặc cánh tay di chuyển dài làm từ profile sợi carbon ép đùn phù hợp có thể giảm khối lượng mà hệ thống truyền động phải mang theo trong mỗi chu kỳ.
Đối với ứng dụng này, cấu hình cần được xem xét như một phần của cụm lắp ráp động. Đội thiết kế cần đánh giá chiều dài cánh tay, khối lượng công cụ, trọng tâm, khoảng cách giữa các khớp, gia tốc dự kiến, cách đi dây cáp và thời gian ổn định cho phép. Một ống nhẹ không tự động cải thiện hiệu suất hệ thống nếu các giá đỡ gắn kết có độ linh hoạt cao hoặc nếu kết nối tạo ra độ rơ quá mức.
Ống sợi carbon chế tạo bằng phương pháp kéo ép (pultrusion) có thể được xem xét sử dụng cho cánh tay hoặc dầm có tiết diện không đổi, trong đó các tải chủ yếu là dự đoán được và chủ yếu hướng dọc theo chiều dài. Đối với các khớp gây ra tải ngang, xoắn hoặc nén đáng kể, ống có thể yêu cầu các chi tiết chèn gắn keo, ống lót bên trong, lớp gia cường bên ngoài hoặc bộ nối chuyển tiếp. Những chi tiết cục bộ này thường quyết định việc chi tiết có vận hành ổn định và đáng tin cậy trong sản xuất hay không.
Các rô-bốt cộng tác được thiết kế để làm việc ở khoảng cách gần hơn với con người và thường được sử dụng cho các nhiệm vụ như lắp ráp nhẹ, vận hành máy, kiểm tra, đóng gói và xử lý vật liệu. Thiết kế cấu trúc vẫn cần cân bằng giữa tầm với, tải trọng, giới hạn liên quan đến an toàn, bảo vệ bề mặt và chuyển động lặp lại.
Sợi carbon có thể góp phần tạo ra cấu trúc cánh tay nhẹ hơn, nhưng an toàn không thể chỉ dựa vào việc lựa chọn vật liệu. Một rô-bốt cộng tác đòi hỏi đánh giá toàn diện về chuyển động, điều khiển, rào chắn an toàn, điểm kẹp, điều kiện bề mặt và các yêu cầu an toàn máy móc liên quan. Vai trò của một bộ phận làm từ sợi carbon là hỗ trợ thiết kế cơ khí; nó không thay thế cho việc xác nhận mức độ hệ thống.
Đối với các nhà sản xuất robot cộng tác, ống sợi carbon có thể được sử dụng làm vỏ cánh tay, dầm bên trong, cần cảm biến hoặc giá đỡ công cụ nhẹ. Tiết diện vuông hoặc chữ nhật có thể hữu ích khi các kênh dây cáp, nắp che hoặc giá đỡ mô-đun cần được định vị dọc theo các mặt phẳng. Tiết diện tròn có thể phù hợp hơn khi bao ngoài có dạng hình trụ hoặc khi kiến trúc kẹp hiện có đã được thiết lập.
Xe dẫn hướng tự động và robot di động tự chủ vận chuyển pin, cảm biến, thiết bị điều khiển và đôi khi cả các mô-đun tải qua kho hàng, nhà máy và khu vực hậu cần. Khung di chuyển của chúng phải đủ nhẹ để duy trì hiệu suất hoạt động, đồng thời cung cấp điểm gắn ổn định cho lidar, camera, thanh chống va chạm, khay và thiết bị truyền thông.
Các thanh định hình sợi carbon có thể được sử dụng trong một số khung trên, cột cảm biến, giá đỡ tải trọng, cấu trúc bảo vệ và các mô-đun tháo lắp được. Vật liệu này đặc biệt phù hợp khi cần một cần cảm biến dài hoặc một khung nâng cao vẫn giữ độ cứng vững mà không làm tăng khối lượng thừa phía trên trọng tâm của phương tiện.
Các ưu tiên thiết kế khác với những ưu tiên dành cho cánh tay robot tốc độ cao. Các nền tảng di động phải chịu rung động từ mặt sàn, va chạm vào các cấu trúc bảo vệ, tải lặp lại khi ghép nối, thao tác vận chuyển và tiếp xúc với bụi hoặc độ ẩm. Do đó, kỹ sư cần xem xét kỹ khả năng chống va đập cục bộ, khả năng tuột bu-lông, bảo vệ mép cạnh và khả năng sửa chữa. Một cấu trúc kết hợp nhiều vật liệu có thể là giải pháp thực tiễn nhất: dùng sợi carbon cho các thành phần dài và nhẹ, nhôm hoặc thép cho các lớp bảo vệ hy sinh và các điểm gắn tập trung.
Các hệ thống thị giác và công cụ kiểm tra phụ thuộc vào việc định vị ổn định. Các máy ảnh, cụm đèn chiếu sáng, cảm biến laser và đầu đo có thể được lắp đặt trên các khung vươn ra phía trên băng chuyền, máy công cụ hoặc trạm sản xuất. Ngay cả một chuyển động cấu trúc nhỏ cũng có thể ảnh hưởng đến độ căn chỉnh hình ảnh, độ nét, hiệu chuẩn hoặc độ lặp lại của phép đo.
Adầm robot sợi carbon hoặc giá đỡ cảm biến có thể cung cấp một kết cấu nhẹ nhưng cứng vững và có đặc tính giãn nở nhiệt thấp. Điều này rất hữu ích khi một giá đỡ dài cần duy trì độ ổn định về kích thước trong điều kiện môi trường vận hành thay đổi. Tuy nhiên, hành vi nhiệt thực tế phụ thuộc vào hướng sợi, cấu trúc lớp, hệ thống nhựa nền, mối nối và cách kết cấu bị ràng buộc. Một sản phẩm không nên được mô tả là bất biến về kích thước nếu chưa tiến hành phân tích chuyên biệt cho từng ứng dụng.
Đối với các cấu trúc máy ảnh và đo lường, giao diện quan trọng ngang bằng với hình dạng tổng thể. Bề mặt lắp đặt phải ổn định, các bộ phận cố định không được gây hư hại cục bộ, và thiết kế phải cho phép hiệu chuẩn hoặc thay thế mà không làm xáo trộn toàn bộ khung. Sợi carbon có tính dẫn điện, do đó cần xem xét lại việc đi dây cáp, nối đất, cách điện và khả năng tương thích điện từ khi gắn trực tiếp các thiết bị điện tử nhạy cảm vào cấu trúc.
Bộ phận cuối là điểm mà robot tương tác với sản phẩm. Bộ phận này có thể bao gồm kẹp, đầu hút chân không, dụng cụ hàn, dụng cụ cắt, đầu kiểm tra, đồ gá hoặc dụng cụ thay đổi được. Mặc dù bộ phận cuối thường nhỏ hơn cánh tay robot, khối lượng của nó ảnh hưởng trực tiếp đến hệ thống chuyển động và hình học của nó xác định cách tải truyền vào giao diện cổ tay.
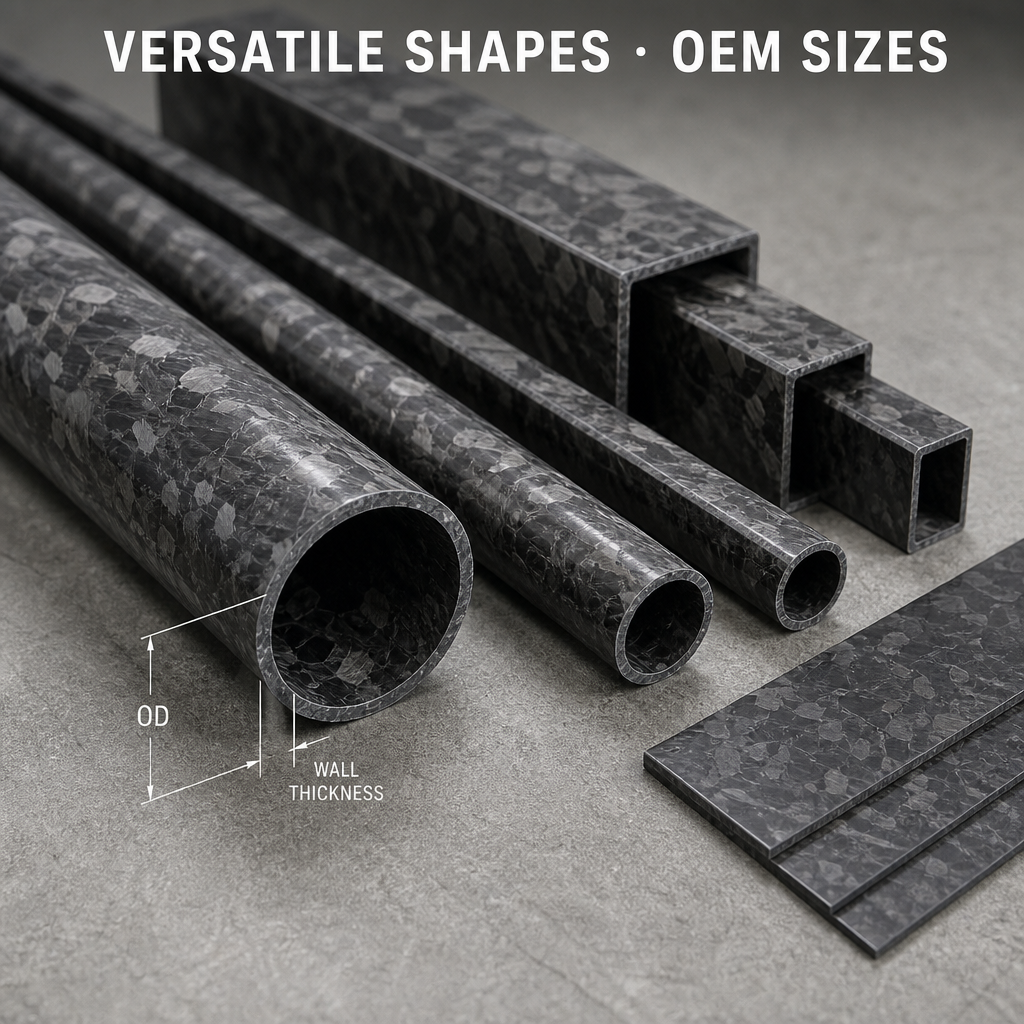
Các tấm và thanh định hình sợi carbon có thể hoạt động cùng nhau trong một công cụ mô-đun. Một tấm sợi carbon có thể cung cấp bề mặt lắp đặt phẳng, trong khi một ống vuông hoặc thanh định hình chữ nhật có thể tạo thành khung viền cứng hoặc khung nâng đỡ. Các ống tròn có thể được sử dụng làm cần gạt nhẹ, giá đỡ công cụ hoặc vòng bảo vệ nơi hình dạng cong là ưu tiên. Ba dạng này không nên được chọn chỉ dựa trên vẻ ngoài; mỗi dạng cần được lựa chọn phù hợp với các điều kiện uốn, xoắn, va chạm và kết nối yêu cầu.
Thiết kế bộ phận cuối chuyên nghiệp thường bao gồm các giao diện kim loại cục bộ. Các chi tiết như bu-lông chìm ren, tấm chuyển đổi, chốt định vị, ghế ổ bi và các bộ phận mài mòn thay thế được gia công từ kim loại và kết nối với cấu trúc composite. Phần composite cần phân tán tải xung quanh các giao diện này thay vì phụ thuộc vào bu-lông tỳ trực tiếp lên thành mỏng không được hỗ trợ.
Quy trình sản xuất nên tuân theo ứng dụng thay vì ngược lại.
Kéo ép rất phù hợp để sản xuất các ống liên tục, ống vuông, ống chữ nhật, thanh tròn, thanh dẹt và các loại thanh định hình khác có mặt cắt ngang ổn định. Quy trình này có thể đảm bảo độ chính xác lặp lại về kích thước và hiệu quả sản xuất đối với các chi tiết dài. Đây là một lựa chọn thực tế cho các khớp robot thẳng, giá đỡ dẫn hướng, cột cảm biến, thanh ngang và khung tự động hóa, nơi hướng chịu tải chủ đạo đã được xác định rõ.
Một thanh định hình kéo ép có thể được cung cấp dưới dạng chiều dài liên tục, sau đó được cắt, khoan, dán hoặc gia công hoàn thiện để lắp ráp cuối cùng. Bản vẽ sản xuất cần quy định các dung sai cho phép, xử lý đầu cắt, vị trí lỗ, yêu cầu bề mặt và bất kỳ gia cố cục bộ nào cần thiết.
Các cấu trúc được cuộn và dán lớp mang lại độ linh hoạt cao hơn trong việc bố trí cốt gia cường theo hướng dọc, ngang và chéo. Phương pháp này có thể được xem xét khi chi tiết cần chịu tải xoắn mạnh hơn, va chạm đa hướng, độ vát phức tạp hoặc khả năng chống nén yêu cầu khắt khe. Tuy nhiên, các mặt hạn chế có thể bao gồm số bước gia công khuôn tăng lên, độ phức tạp của quy trình cao hơn và cơ cấu chi phí khác biệt.
Nhiều hệ thống tự động hóa hưởng lợi từ cách tiếp cận lai. Một ống sợi carbon kéo ép (pultruded) có thể tạo thành dầm nhẹ dài, trong khi một bộ phận giao diện nhôm gia công cơ khí có thể lắp đặt bạc đạn, hộp số hoặc bu-lông ren. Một tấm sợi carbon có thể đóng kín khung hoặc hỗ trợ cảm biến, còn một chi tiết được đúc hoặc gia công cơ khí có thể bảo vệ khớp nối cục bộ.
Cách tiếp cận này thực tế hơn so với việc ép buộc một vật liệu duy nhất hoặc một quy trình duy nhất đảm nhiệm mọi chức năng. Đồng thời, phương pháp này cũng mở ra lộ trình rõ ràng hơn cho việc sửa chữa, kiểm tra và cập nhật sản phẩm trong tương lai.
Các thanh định hình sợi carbon thẳng thường không phải là phần khó nhất của một bộ phận robot. Bộ phận nối là nơi tải trọng tập trung và nơi các vật liệu khác nhau gặp nhau. Các giao diện phổ biến bao gồm kẹp, ống dán, nút bịt đầu, bộ chuyển đổi mặt bích, tấm, khối bản lề, vỏ ổ bi và giá đỡ bắt bu-lông.
Trước khi sản xuất, đội thiết kế cần kiểm tra:
Một nhà cung cấp chỉ xem xét ống mà bỏ qua mối nối thì chưa xem xét đầy đủ toàn bộ ứng dụng. Đối với các chương trình OEM, bản vẽ cần thể hiện hình học giao diện, bố trí bulông, áp suất kẹp cho phép, chi tiết chèn và mọi yêu cầu về dán kết hoặc làm kín.
Thiết bị robot và tự động hóa có thể hoạt động gần động cơ, bộ điều khiển, thiết bị sưởi, chất làm mát, chất tẩy rửa, bụi và những thay đổi nhiệt độ lặp đi lặp lại. Do đó, cần chọn thanh định hình sợi carbon sao cho phù hợp với môi trường sử dụng.
Vật liệu compozit sợi carbon không bị gỉ như thép thông thường, nhưng hệ thống nhựa nền, lớp phủ, mép cắt và bề mặt tiếp xúc kim loại vẫn ảnh hưởng đến độ bền. Các đầu cắt cần được hoàn thiện hoặc bịt kín ở những vị trí có nguy cơ lộ sợi, thấm ẩm hoặc tiếp xúc trong quá trình xử lý. Trong môi trường ngoài trời hoặc môi trường cần rửa sạch thường xuyên, toàn bộ mối nối cần được thiết kế để thoát nước, làm kín và kiểm tra được.
Sợi carbon cũng dẫn điện. Không nên coi vật liệu này là chất cách điện tự động. Các kỹ sư thiết kế có thể cần các lớp cách điện, nối đất được kiểm soát, khoảng cách an toàn xung quanh ăng-ten và đánh giá lại khả năng tương thích điện từ. Những yêu cầu này đặc biệt quan trọng khi thanh định hình mang theo camera, bộ mã hóa, thiết bị không dây hoặc dây dẫn điều khiển.
Một yêu cầu báo giá (RFQ) hữu ích cần cung cấp đủ thông tin để nhà cung cấp đánh giá được đường truyền tải lực thực tế. Hãy bao gồm:
Nếu trường hợp tải chưa đầy đủ, bước tiếp theo đúng không phải là cam kết hiệu suất do bên cung cấp tự đặt ra. Bên cung cấp cần xác định thông tin còn thiếu và đề xuất kế hoạch mẫu thử hoặc kế hoạch thử nghiệm chung. Đối với cấu trúc mang tính then chốt trong chuyến bay, liên quan đến an toàn hoặc tự động hóa tốc độ cao, việc xác thực cuối cùng thuộc về đội kỹ sư chịu trách nhiệm.
Ngành robot công nghiệp tiếp tục hoạt động ở quy mô toàn cầu lớn. Liên đoàn Robot Quốc tế đã báo cáo trong tài liệu World Robotics 2025 tổng quan về rô-bốt công nghiệp cho thấy có 542.076 đơn vị rô-bốt công nghiệp được lắp đặt trên toàn thế giới trong năm 2024, trong khi tổng số rô-bốt đang vận hành trên toàn cầu đạt 4.663.773 đơn vị. Các con số này không có nghĩa là mỗi rô-bốt đều cần sợi carbon. Tuy nhiên, chúng cho thấy lý do vì sao những cải tiến từng phần về khối lượng cánh tay, hiệu suất chuyển động, độ ổn định của cảm biến và bảo trì mô-đun lại quan trọng đối với một hệ sinh thái thiết bị rộng lớn.
Do đó, cơ hội mạnh nhất dành cho sợi carbon không nằm ở tuyên bố chung chung rằng vật liệu composite đang thay thế kim loại. Thay vào đó, cơ hội này gắn với bài toán cụ thể hơn: thiết kế các cấu trúc tự động hóa chuyển động sao cho nhẹ hơn, đủ độ cứng, dễ tích hợp hơn và phù hợp với quy mô sản xuất. Đây chính là nơi sự kết hợp giữa ống kéo ép (pultruded tubes), thanh định hình vuông, tấm phẳng, giao diện gia công cơ khí và kỹ thuật ứng dụng trở nên có giá trị thương mại.
Các thanh gia cường sợi carbon dành cho robot mang lại giá trị cao nhất khi được lựa chọn như một phần của toàn bộ hệ thống chuyển động. Một ống tròn có thể phù hợp với kẹp hoặc cần xoay. Một ống vuông có thể đơn giản hóa việc định hướng và lắp đặt theo kiểu mô-đun. Một thanh hình chữ nhật có thể cung cấp sự kết hợp hữu ích giữa độ cứng uốn và không gian bố trí. Một tấm phẳng có thể tạo thành giao diện thiết bị, trong khi một chi tiết kim loại chèn sẽ chịu tải trọng tập trung tại khớp.
Quá trình ép đùn (pultrusion) là phương pháp hiệu quả để sản xuất các thanh có mặt cắt không đổi, dùng cho các thành phần dài và có hình dạng dự đoán được. Các giải pháp quấn cuộn (roll-wrapped), đúc khuôn và gia công CNC vẫn giữ vai trò quan trọng khi chi tiết yêu cầu hình học phức tạp hoặc gia cường theo nhiều hướng. Thiết kế tối ưu là thiết kế phù hợp nhất giữa loại thanh, cấu trúc sợi, khớp nối và phương pháp chế tạo với ứng dụng thực tế.
Zhongda Composites hỗ trợ các dự án robot và tự động hóa công nghiệp B2B với ống sợi carbon, ống vuông, thanh định hình chữ nhật, tấm và các linh kiện OEM/ODM tùy chỉnh. Gửi bản vẽ, mô hình CAD, hướng tải, yêu cầu chuyển động và mục tiêu sản xuất của bạn để bắt đầu đánh giá thực tế về vật liệu và giao diện.
Từ khóa chính: các thanh định hình sợi carbon cho robot, cánh tay robot sợi carbon, ống sợi carbon ép đùn, ống vuông sợi carbon, dầm robot sợi carbon, bộ phận cuối sợi carbon, linh kiện tự động hóa nhẹ, khung tự động hóa sợi carbon.
 Tin nóng
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN