×
Automatio industrialis ad instrumenta progreditur quae plus quam motum programmatum repetere debent. Systemata productionis moderna celeriter accelerare, accurate sistere, onera variabilia tractare, in spatiis minoribus convenire et per longos periodos operari cum exigentiis maintenance regulatis debent. Haec postulata massam structuralem in variabilem designi importante convertunt, praesertim in membris mobilibus ut sunt brachia robotica, porticae, trabes ad capiendum et ponendum, et frames inspectionis.
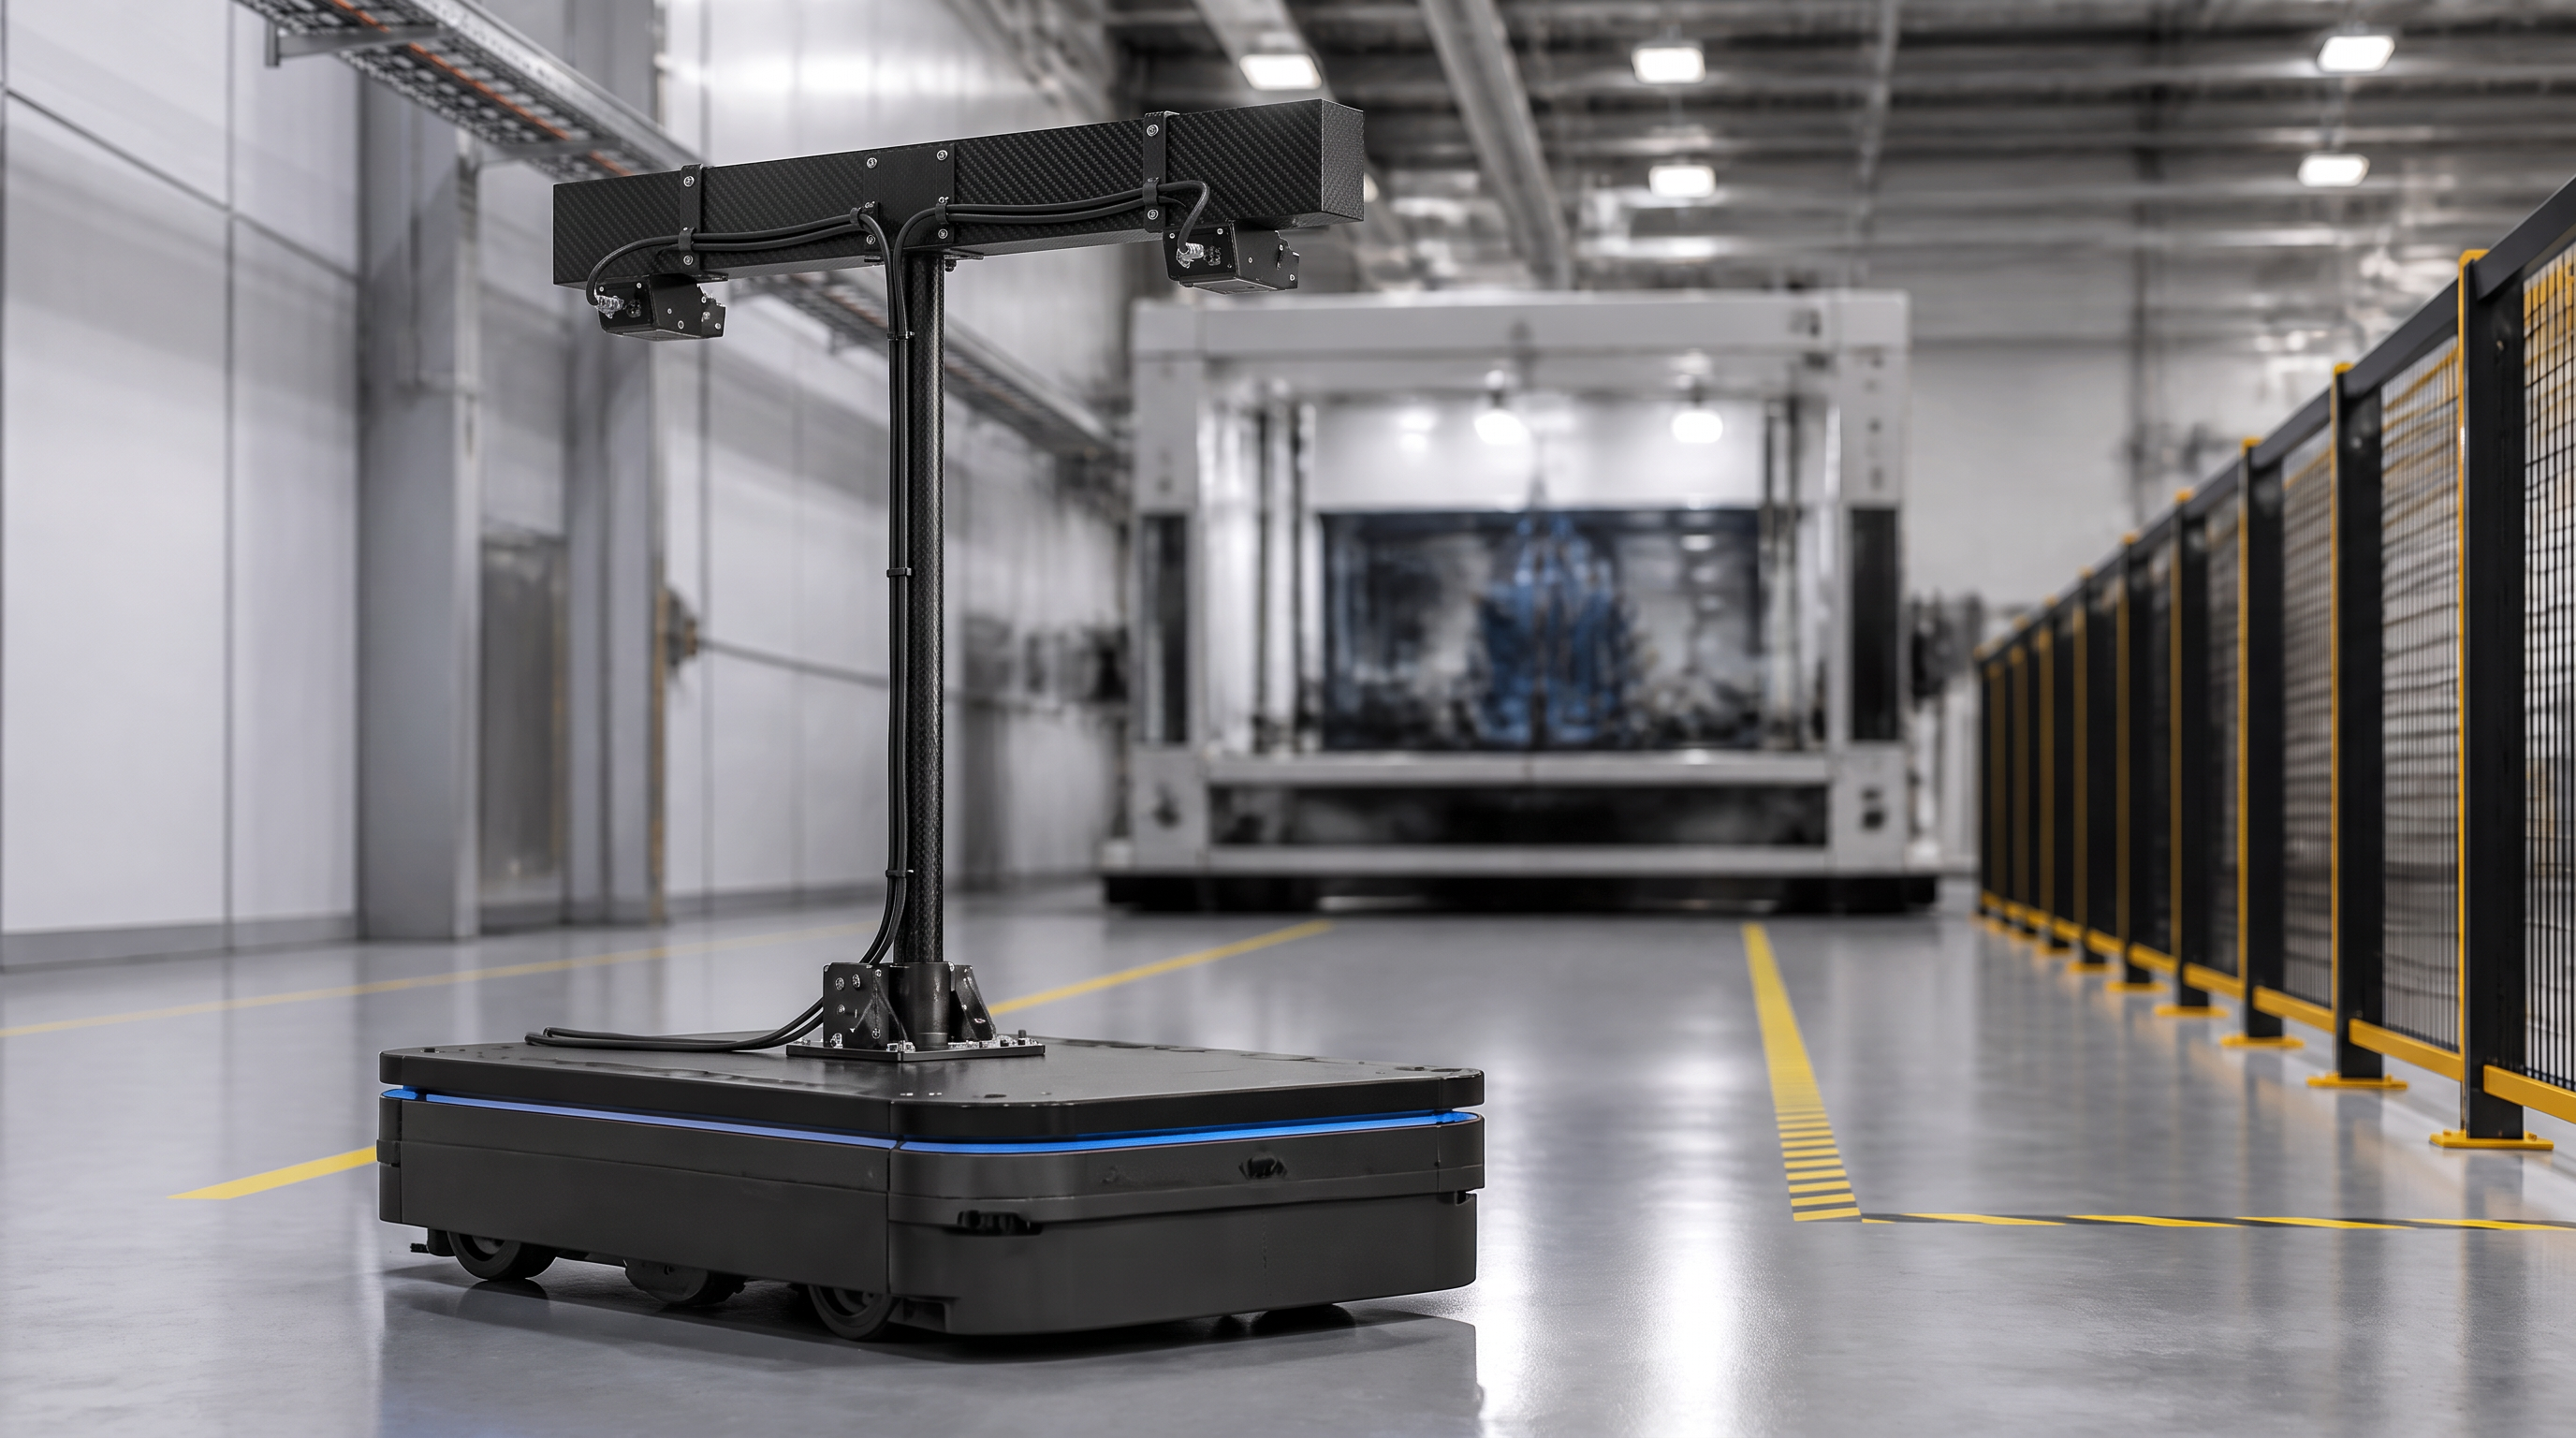
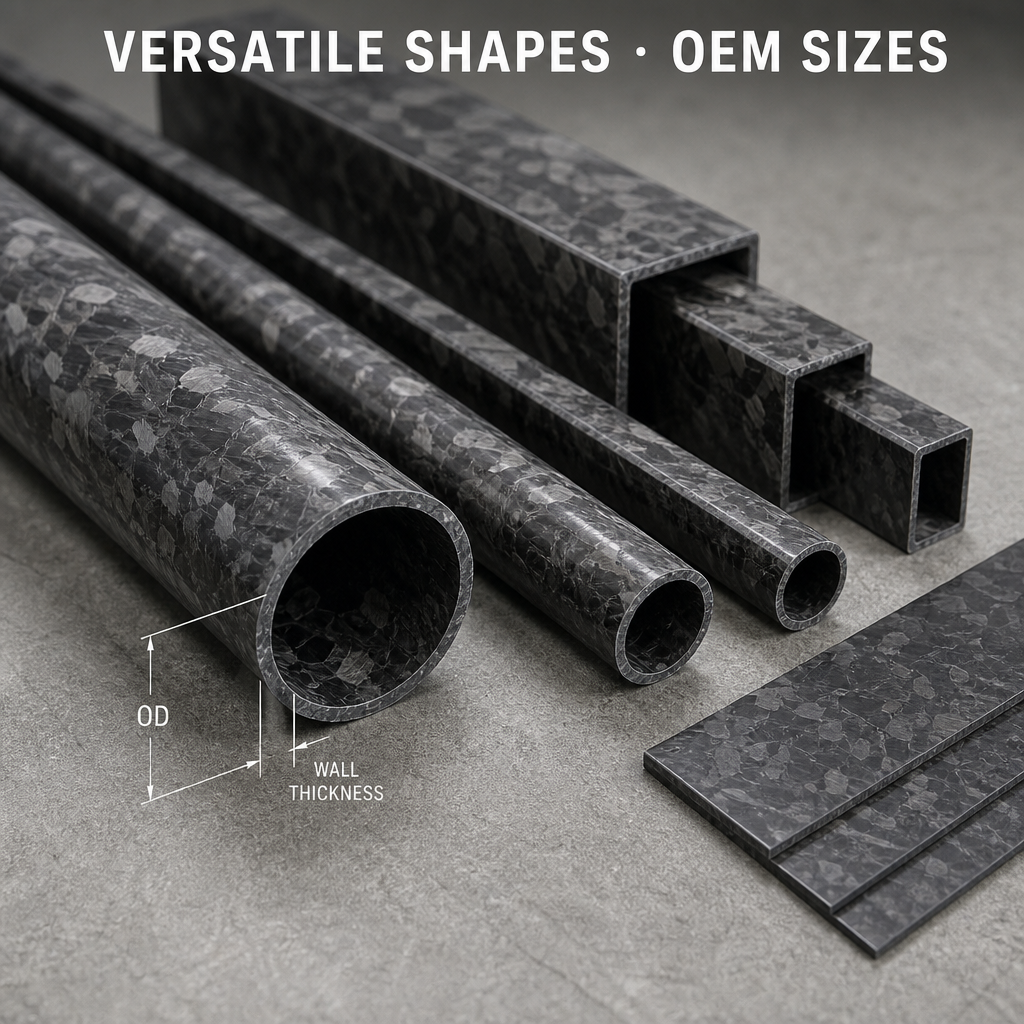
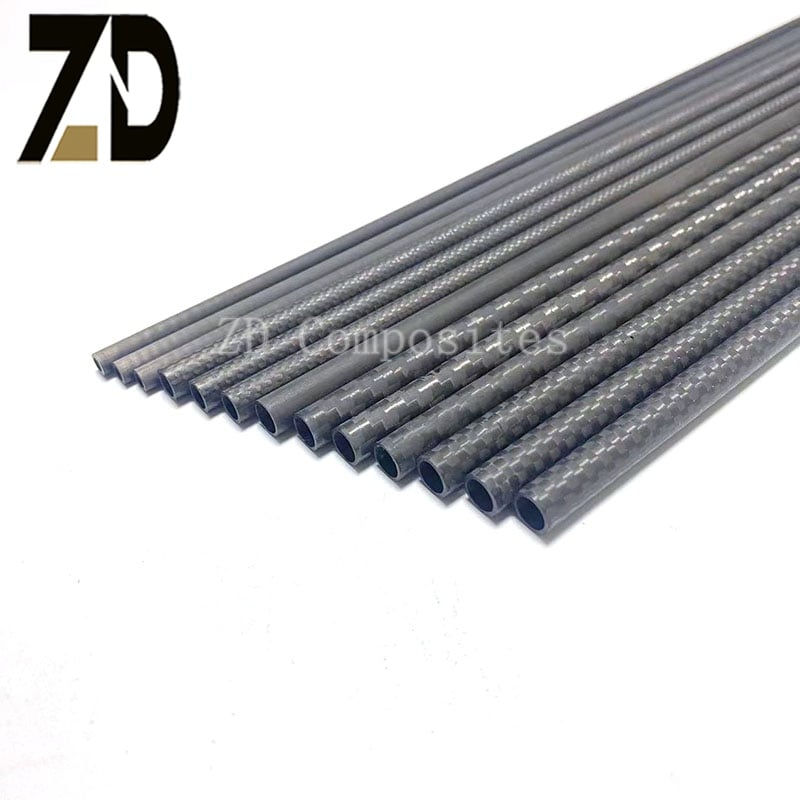
Propter hanc causam, ingeniores profilos fibrae carbonis pro roboticis increbescunt evaluare. Tubus fibrae carbonis, tubus quadratus, tubus rectangularis aut profilus pultrusus ad usum specialem massam parvam cum rigiditate longitudinali utilis coniungere potest. Cum sectio recte ad viam oneris adaptatur et cum aptis instrumentis connectitur, systema automationis suam structuram operandem efficientius movere potest sine simplici incremento magnitudinis motoris.
Opportunitas non est ut omnes partes metallicae carbonio fibro substituantur. Melior ratio est ut cuique materiali clara functio attribuatur. Fibra carbonica levis structuram, brachium aut railem praebet; aluminium aut ferrum sedem supportis, interfaciem scatulae velocitatum aut connexionem intensissimam praebet; inserta machinata onera fixatorum distribuunt. Haec logica hybridorum designorum praesertim ad fabricantes roboticos et integratores automationis, qui instrumenta OEM repetibilia elaborant, pertinet.
Robot non solum onus suum movet. Etiam sectiones proprii brachii, bracteas, vectores catenarum, montes sensorum et instrumenta extremi brachii movet. Cum membrum mobile levius fit, systema impellens minus massae structuralis accelerare et decelerare debet. Effectus practicus ex integro mechanismo pendet, sed aequipo designans plus libertatis habet ut celeritas, onus, longitudo, electio motoris et usus energiae conponantur.
Massa ad extremum bracchii robotici praesertim importat, quia articulationem per totam machinam superiorem afficit. Componentis distalis gravis conatum in articulatione basi augere potest et vibrationem in mutationibus rapidis directionis influere. Sectio bracchii levis ex fibra carbonica aut supportum effectoris terminalis ideo utile esse potest, cum applicatio requiritur longus ambitus, indexatio rapida, aut motus frequens incipientis et desinentis.
Rigiditas manere debet pars eiusdem disputationis. Structura levis sed nimis flexibilis errorem positionis, vibrationem, tempus stabilisationis, aut reiterationem processus improbam creare potest. Fibra carbonica est attractiva, quia architectura fibrarum eius ita designari potest, ut rigiditas in directione principalis oneris collocetur. Resultatum rectum non est simpliciter minima massa; sed est relatio opportuna inter massam, rigiditatem ad flexionem, comportamentum ad torsionem, amortizationem, designum articulationis, et requisita de controllo.
Abracchium roboticum ex fibra carbonica potest uti tubo vel profilo ut principale vinculum, secundarium vinculum, brachium sustentans aut internum membrum structurale. Forma tubi est efficax cum longum membrum debet resisterere flexioni dum materiale manet a axe neutro. Creavit etiam internam spatium protectum quod potest esse utile ad dirigendum cables, lineas pneumaticas aut filos sensorum, sub conditione requisorum spatiarum electricarum et servitiorum.
Optima sectio transversalis dependet ex modo quo brachium oneratur et ex modo quo debet connexum esse cum reliquo robotis.
Tubus rotundi manent optima electio pro brachiis, axis, supportis sensorum et mechanismis basatis in clampis. Eorum continua superficies exterior est utilis cum tubus debet sustineri per clampes circulares aut rotari intra conformationem quae adtinet ad cuneos. Sectio rotunda potest etiam simplificare conceptionem quorundam structurarum telescopiorum aut regulabilium.
The limitation is at the interface. A round tube does not naturally provide a flat anti-rotation face, so the connector may need a split clamp, keyed insert, bonded fitting or machined transition block. The joint must distribute the load without crushing the composite wall.
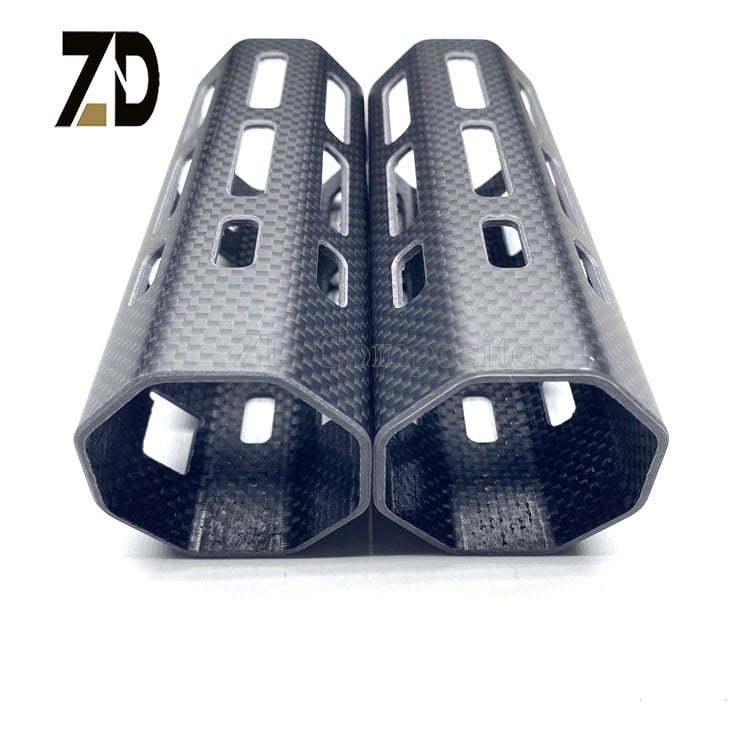
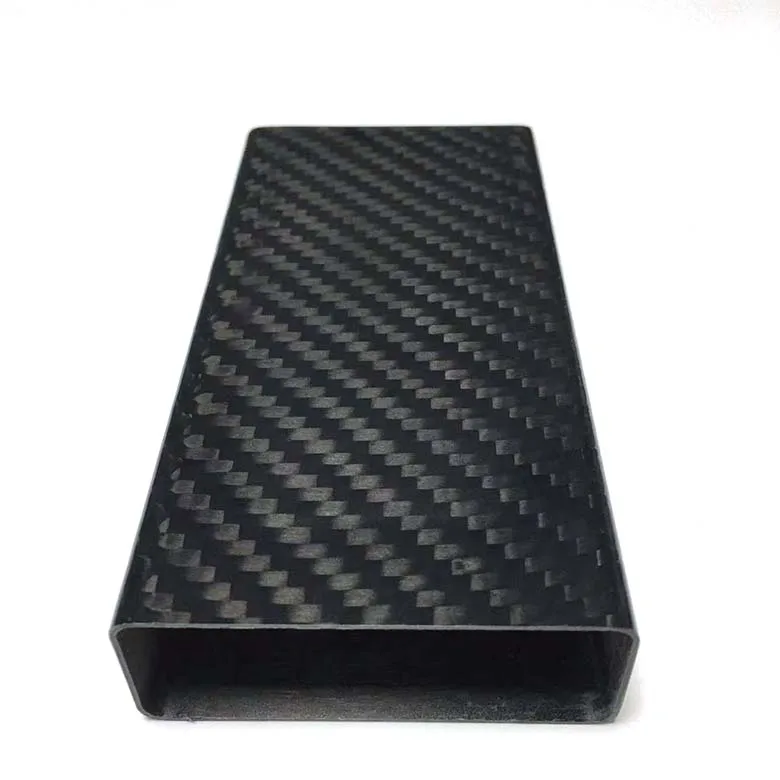
Atubus quadratus e fibra carbonis or rectangular tube offers defined mounting faces. These faces can simplify the attachment of motor plates, cable guides, sensor brackets, covers and end-effector adapters. The profile can also help control orientation when it enters a matching socket or keyed connector.
Sectiones quadratae et rectangularis utiles sunt, cum repetibilitas coniunctionis magis importat quam rotatio libera. Possunt sustinere structuram modularem, in qua diversa instrumenta, vasa aut fasciculi sensorum contra plana referentiae praedicta installantur. Anguli tamen accurate designandi sunt. Radii angulorum externorum, spissitudo parietum, refortificatio localis et pressio clavans in schemate specificandi sunt, non relinquendi ad coniecturam.
Apparatus ad prehendendum et ponendum saepius movet prehensorium, instrumentum vacuum aut effectorem finalem ad usum specialem inter loca definita. Performantia eius influitur a pondere portato, intervallo, acceleratione, rigiditate structurae, electione impulsum et sintonia controlis. Trabes mobilis longa aut brachium ex profilo carbonis fibroso pultruso idoneo factum massam minuit, quam systema impulsum per singulos cyclos portare debet.
Pro hac applicatione, profilus ut pars coniunctionis dynamicae considerandus est. Aequipe designandi longitudinem brachii, massam instrumenti, centrum gravitatis, intervalla articulationum, accelerationem exspectatam, ductum funiculorum et tempus admissibilem quietis aestimare debet. Tubus levis non automaton systema meliorat, si sustentacula flexibilia sunt aut si coniunctio luditatem nimiam inducit.
Tubus carbonis fibrosi per pultrusionem factus pro brachio vel trabem sectionis constantis considerari potest, ubi onera principalia praedicta sunt et praecipue secundum longitudinem diriguntur. Pro articulationibus quae onera transversalia, torsionalia aut comprimentia magni momenti inducunt, tubus inserta collata, maniculae internae, duplicata externa aut aptatio transitionis requirere potest. Haec particularia localia saepe determinant an pars in productione fiduciam praebet.
Roboti collaborativi sunt designati pro uti in propinquitatem maiorem ad homines et communiter utuntur pro operibus ut levis constructio, cura machinae, inspectio, impachetatio et tractatio materialium. Designum structurale adhuc necesse est ut aequilibret ambitum, onus portandum, limites quae ad securitatem pertinent, protectionem superficiei et motum repetibilem.
Fibra carbonica potest adiuvare ad levioris bracchii architecturam, sed securitas non potest reduci ad electionem materiae. Robotus collaborativus requirit totalem aestimationem motus, controlus, custodiae, punctorum compressionis, conditionis superficiei et pertinentium requisitorum securitatis machinarum. Officium componentis ex fibra carbonica est ut sustentet designum mechanicum; non est substitutum pro validatione systematis-nivelis.
Pro fabricantes de cobot, tubus ex fibra carbonica potest uti ut supportum crustae brachii, trabes interna, extensio sensorum, aut vehiculum levis instrumentorum. Profilum quadratum aut rectangulare utile esse potest ubi canales cableorum, tecta, aut bracketa modularia in facies planas ordinanda sunt. Profilum rotundum magis idoneum esse potest ubi involucrum externum cylindricum est aut ubi architectura clypsium iam constituta est.
Vehicula directa automatica et robotae mobiles autonomi portant baterias, sensus, apparatus de controllo, et interdum modulos oneris per horrea, fabricas, et areas logisticas. Quadrum suum mobile leve debet manere ut efficacia operativa servetur, simul stabilem fixationem praebens pro lidar, cameris, paracolpibus, vasis, et apparatus communicationis.
Profila ex fibra carbonica possunt adhiberi in quibusdam structuris superioribus, mastis sensorum, supportis onerum, structuris protectoriis et modulis amovibilibus. Hoc materiale praesertim idoneum est ubi longus brachium sensoris aut elevata structura rigida manere debet sine superflua massa supra centrum gravitatis vehiculi.
Prioritates designis diversae sunt ab iis quae in brachio robotico celeri observantur. Plataformae mobiles vibrationes solum experiuntur, ictus in structuris protectoriis, onera repetita in connexione, tractatio transportis, et expositionem pulveris aut umoris. Ingeniores igitur debent examinare resistentiam localem ad ictus, extractionem fixatorum, protectionem marginum et facultatem reparationis. Structura ex variis materiis fortasse optima solutio est: fibra carbonica pro longo membro levi, aluminium aut ferrum pro custodiis sacrificabilibus et punctis fixationis concentratis.
Systemata visionis et instrumenta inspectionis in positione stabili dependere debent. Cameræ, apparatus illuminatorii, sensoria laser, et capita mensurationis in structuris montari possunt quæ super convectorem, instrumentum mechanicum, aut stationem productionis extenduntur. Etiam parva motio structuralis alignmentum imaginum, concentrationem, calibraturam, aut repetitionem mensurationum afficere potest.
Afascis robotici ex fibra carbonis aut supportum sensorium structuram levis ponderis praebere potest cum rigiditate utilis et proprietatibus expansionis thermalis parvæ. Hoc valde utile esse potest cum longum supportum dimensionibus stabile manere debet dum conditio operativa mutatur. Tamen comportamentum verum thermale in directione fibrarum, architectura laminæ, systemate resinæ, iuncturis, et modo quo structura constrinitur pendet. Productum non debet describi ut dimensionibus invariantem nisi analysis specifica applicationis facta sit.
Pro structuras camerae et metrologiae, interfacies aeque important est ac profilus. Superficies montandi stabilis esse debet, fixatores non debent damnum locale inducere, et designatio debet permittare calibratum vel substitutionem sine perturbatione totius structurae. Fibra carbonica electricam conductivitatem habet; ideo dispositio cableorum, terra, isolatio et compatibilitas electromagnetica etiam recensenda sunt, ubi electronica sensibilia directe ad structuram affiguntur.
Effector terminale est punctum ubi robotus cum producto interagit. Hoc potest includere prehensores, copulas suctionis, instrumenta soldandi, secantes, capita inspectionis, fixationes aut instrumenta mutabilia. Licet effector terminalis saepe minor sit quam bracchium roboti, eius massa directe systema movens afficit et eius geometria determinat quomodo onera in interfaciem carpi ingrediuntur.
Plaques et profils de fibre de carbone peuvent travailler ensemble dans un outil modulaire. Une plaque de fibre de carbone peut fournir une surface plane de montage, tandis qu’un tube carré ou un profil rectangulaire peut former un cadre rigide périphérique ou un cadre surélevé. Des tubes ronds peuvent être utilisés pour des bras légers, des supports d’outils ou des boucles de protection là où une forme courbe est préférée. Ces trois formes ne doivent pas être choisies uniquement pour leur apparence ; chacune doit être adaptée aux conditions requises de flexion, de torsion, de choc et de connexion.
Une conception professionnelle d’effecteur terminal comprend normalement des interfaces métalliques locales. Des inserts filetés, des plaques adaptatrices, des éléments de centrage, des logements de roulement et des pièces d’usure remplaçables peuvent être usinés dans un métal et reliés à la structure composite. La section composite doit répartir la charge autour de ces interfaces plutôt que de compter sur un boulon en appui direct contre une paroi mince non renforcée.
Via fabricandi debet sequi applicationem, non contra.
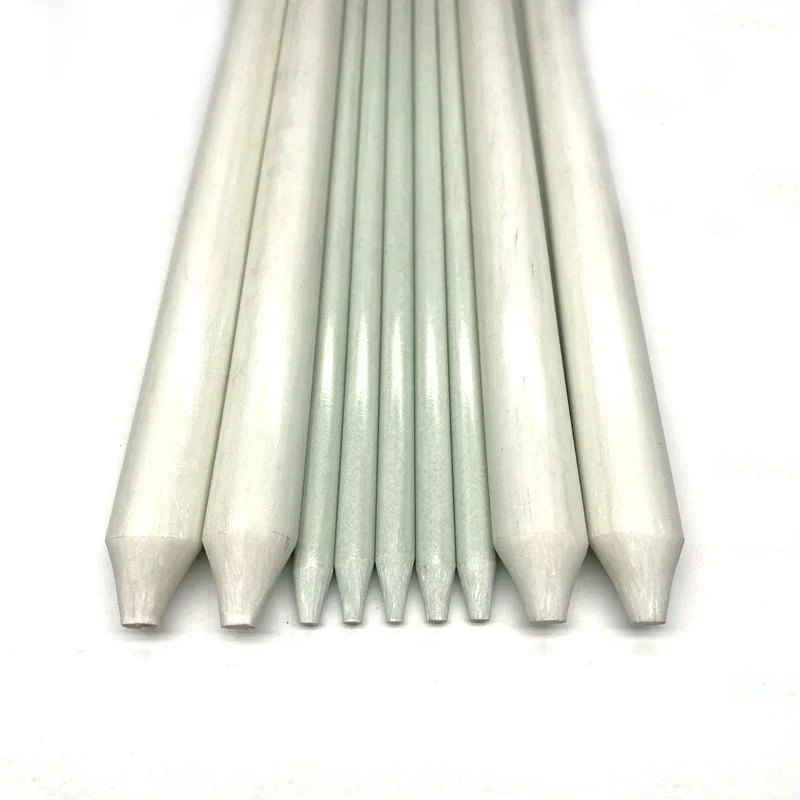
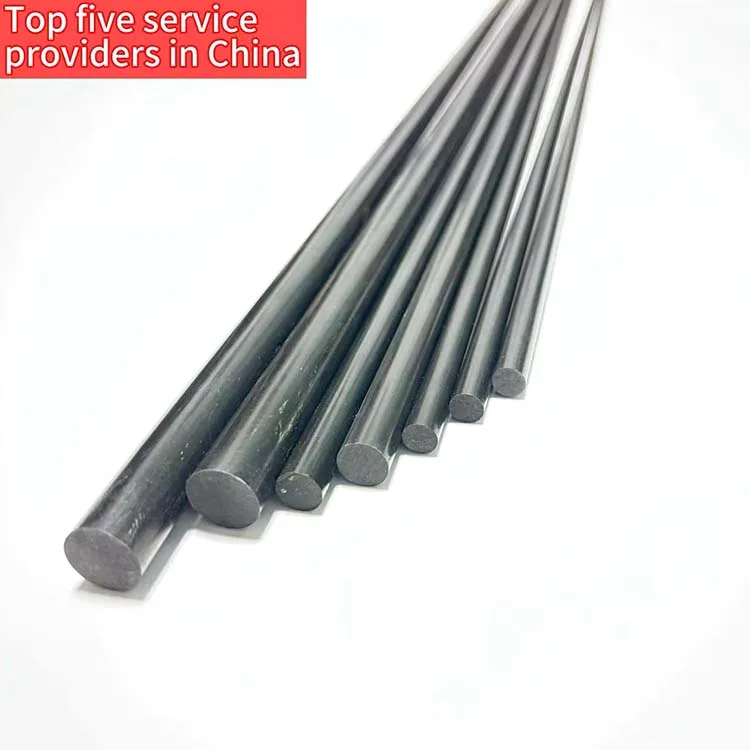
Pultrusio optime convenit tubis continuus, tubis quadratis, tubis rectangularibus, baculis, fasciculis et aliis profilis cum sectione transversa stabili. Hoc processus dimensiones repetibiles et productionem efficacem pro membris longis praebet. Est optio practica pro ligaminibus robotici rectis, supportis directivis, mastigibus sensorum, membris transversis et structuris automationis, ubi directio principalis oneris cognoscitur.
Profilum pultrusum potest suppeditari ut longitudo continua, deinde secari, forari, conglutinari aut finiri pro ultima compositione. Descriptio productiva debet definire tolerationes permittendas, tractationem extremorum sectorum, loca foraminum, requisita superficiei et quascumque refortificationes locales necessarias.
Constructiones involutae et laminatae rotulis magis flexibilitatem praebent in disponendis renfortibus longitudinalibus, transversalibus et obliquis. Hae considerari possunt ubi pars onera torsionalia fortiora, impetus multidirectionales, tapers complexos aut resistentiam ad compressionem exigentem administrare debet. Compensatio potest includere plures gradus instrumentorum, altiorem complexitatem processus et aliam structuram pretii.
Multi systemata automationis beneficia habent ex approchione hybrida. Tubus carbonis fibrosus pultrusus longum et leve trabs praebere potest, dum interfacies alluminii machinata supportare potest carchesias, scatulas denticulatas vel coniunctiones filetatas. Tabula carbonis fibrosa potest claudere structuram aut sensorium sustinere, et pars formata vel machinata potest iuncturam localem protegere.
Hic approchius realistior est quam unum materiale aut unum processum cogere ut omnes functiones perficiant. Creavit etiam viam clariorem ad reparationem, inspectionem et futuras revisiones producti.
Profila carbonica directa non sunt saepe pars difficilior componentis robotici. Articulus est ubi onera concenteruntur et ubi diversa materialia conveniunt. Interficies communis includunt clavas, manicam adhaesivam, obturatorem terminalis, adaptatores flangens, tabulas, blocos cardinis, sedes cuneorum et bracchia vitarum.
Antequam productio incipiat, aequipe designandi debet inspicere:
A supplier who reviews the tube but ignores the joint is not reviewing the complete application. For OEM programs, drawings should show the interface geometry, fastener pattern, allowable clamping pressure, insert details and any bonding or sealing requirements.
Robotics and automation equipment may operate near motors, drives, heaters, coolants, cleaning agents, dust and repeated temperature changes. The carbon fiber profile must therefore be selected with the environment in mind.
Carbon fiber composites do not rust like ordinary steel, but the resin system, coating, cut edge and metal interface still influence durability. Cut ends should be finished or sealed where fiber exposure, moisture ingress or handling contact is a concern. In outdoor or washdown environments, the complete joint should be designed for drainage, sealing and inspection.
Fibra carbonica etiam est conductrix electricitatis. Non debet tractari ut insulator electricus automaticus. Designeres fortasse indigent stratis insulantibus, terrae connexione regulata, spatiis vacuis circa antennas et recensione compatibilitatis electromagneticae. Haec requiruntur praesertim cum profilus portat camaras, codificatores, apparatus wireless aut vias controllo.
Quaestio ad forniturem (RFQ) utilis informationem sufficientem praebere debet ut fornitor viam oneris realis aestimare possit. Includere oportet:
Si casus oneris est incompletus, sequens gradus rectus non est garantia performance inventa. Fornitor debet informationem desideratam identificare et planum prototypi vel experimenti coniuncti suggerere. Pro structura critica ad volatum, ad securitatem pertinenti, aut ad automationem altissimae velocitatis, validatio finalis ad team technicum responsabile pertinet.
Sector roboticae industrialis continue operatur in magna scala globali. Federatio Internationalis Roboticae in suo World Robotics 2025 resumo de robotis industriales: 542.076 robotis industriales fuerunt installati per totum mundum anno 2024, dum numerus robotorum operantium globalis ad 4.663.773 unitates pervenit. Haec numeri non significant quod omnis robotus carbonum fibram requirat. Sed ostendunt cur meliorationes parvae in massa bracchii, efficacia motus, stabilitate sensorum et manutentione modulari in toto systemate instrumentorum momenti sint.
Optima ergo occasio pro carbono fibra non est affirmatio generica quod composita metalla substituant. Est potius problema specificius: structuras automationis mobilis designare quae sint leviore, satis rigidae, facilius integrandae et aptae ad volumen productionis suum. Hic est locus ubi combinatio tuborum pultrusorum, profilorum quadratorum, tabularum, interfacerum machinatarum et ingenieriae ex applicatione derivatae commercio relevans fit.
Profila ex carbonio fibroso pro robotica maxime pretiosa sunt, cum electa sunt ut pars systematis motus completi. Tubus rotundus fortasse convenit ad clypsum aut brachium rotans. Tubus quadratus fortasse simplicat orientationem et montagium modulare. Profilum rectangulare fortasse praebet utilem combinationem rigiditatis ad flexionem et spatii ad conglobationem. Lamina fortasse creat interfaciem instrumenti, dum insertum metallicum onus articularis concentratum sustinet.
Pultrusio est via efficiens pro profilis sectionis constantis, quae in membris longis et praedictis utuntur. Solutiones involutae, fusae et CNC-sculptae manent importantes, ubi pars geometriam complexam vel renfortium pluridirectionalem requirit. Optima designatio est quae profilum, architecturam fibrarum, articulum et viam fabricandi ad veram applicationem accommodat.
Zhongda Composites subvenit proiecta B2B de robotica et automationis industrialis per tubos ex fibra carbonii, tubos quadratos, profila rectangularia, laminas et componentes OEM/ODM ad mensuram. Mitte descriptum tuum, modellem CAD, directionem oneris, requisita motus et metas productionis ut incipias revisionem practicam materiae et interfaciei.
Nuclei clavis: profila ex fibra carbonii pro roboticis, bracchium roboticum ex fibra carbonii, tubus ex fibra carbonii pultrusus, tubus quadratus ex fibra carbonii, trabes roboticae ex fibra carbonii, effector finalis ex fibra carbonii, componentes automationis leves, structura automationis ex fibra carbonii.
 Nuntii Calidi
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN