Industriel automatisering bevæger sig mod udstyr, der skal gøre mere end blot gentage en programmeret bevægelse. Moderne produktionssystemer skal kunne accelerere hurtigt, stoppe præcist, håndtere skiftende last, passe ind i mindre arbejdsområder og fungere i længere perioder med kontrollerede vedligeholdelseskrav. Disse krav har gjort konstruktionsmasse til en vigtig designvariabel, især i bevægelige dele såsom robotarme, portalkraner, pick-and-place-bjælker og inspektionsrammer.
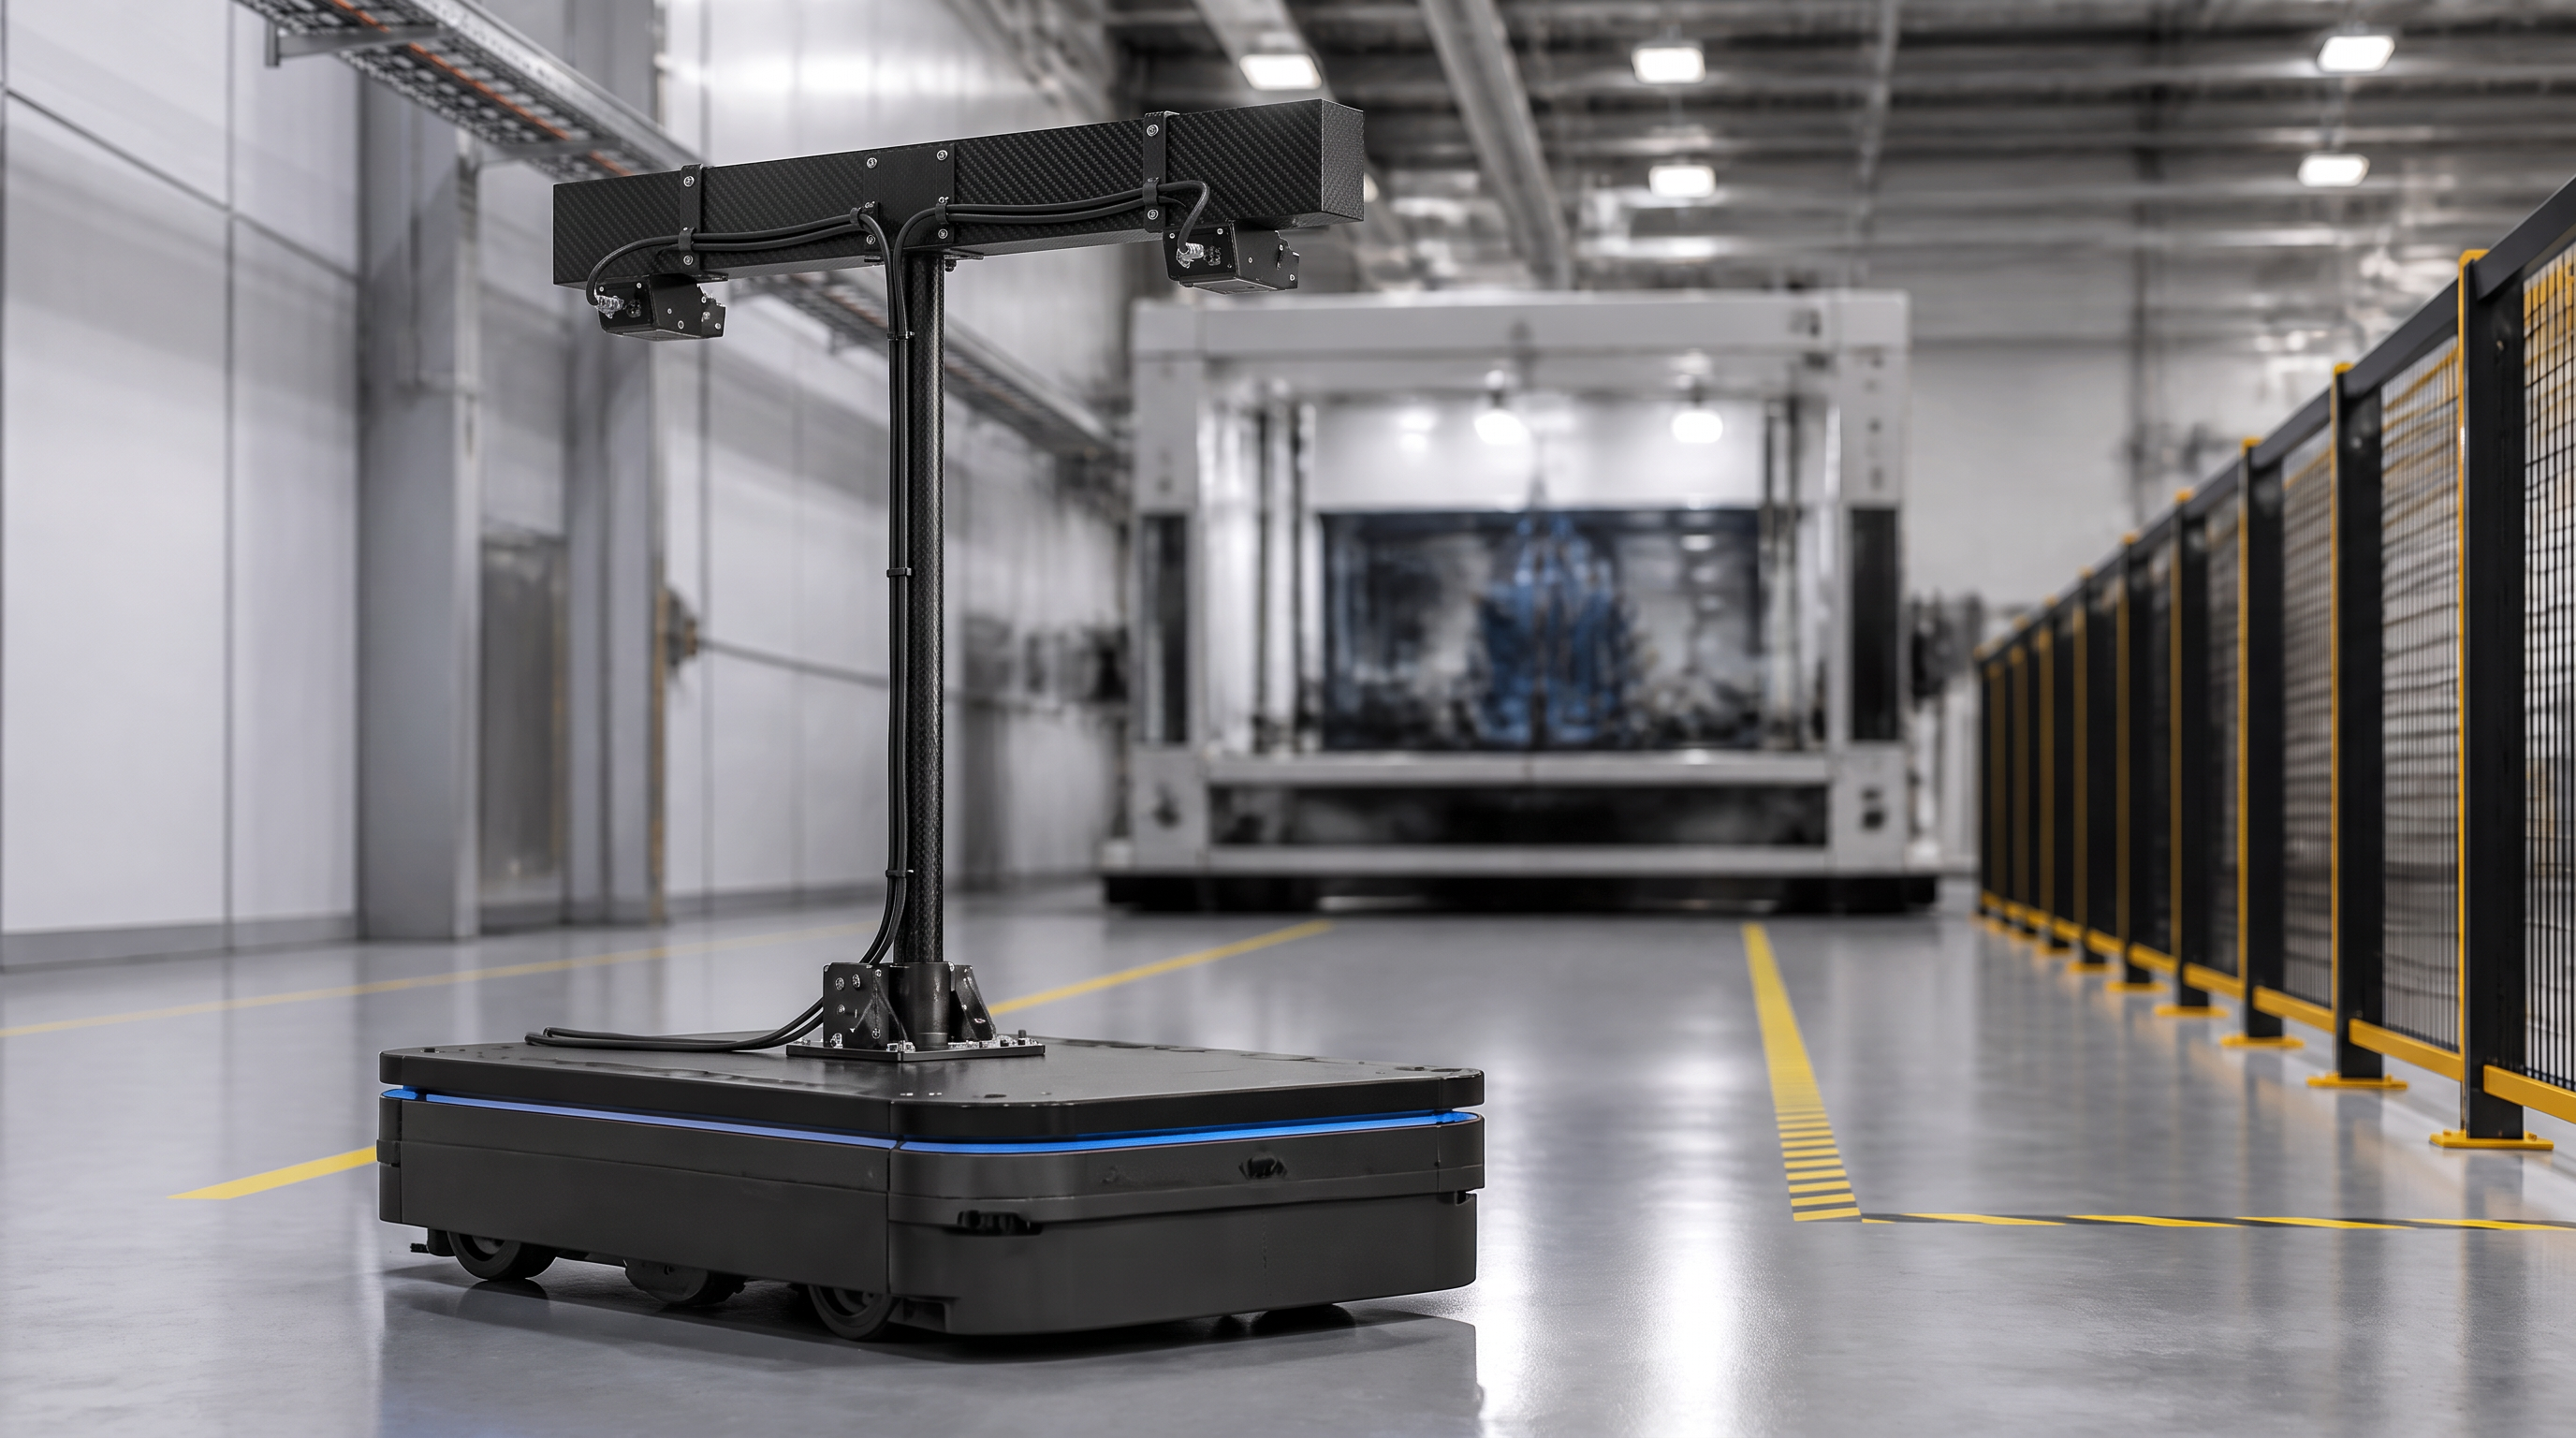
Af denne grund vurderer ingeniører i stigende grad carbonfiberprofiler til robotteknik . Et carbonfibrør, firkantet rør, rektangulært rør eller et brugerdefineret ekstruderet profil kan kombinere lav masse med nyttig længderet stivhed. Når tværsnittet er korrekt tilpasset lastvejen og forbundet med passende hardware, kan det hjælpe et automatiseringssystem med at bevæge sin arbejdsstruktur mere effektivt uden blot at øge motorens størrelse.
Muligheden består ikke i at erstatte hver enkelt metaldel med kulstoffiber. Den bedre tilgang er at tildele hvert materiale en tydelig rolle. Kulstoffiber kan levere den letvægtsbærende bjælke, arm eller skinne; aluminium eller stål kan levere en lejerplads, et gearkasseinterface eller en meget koncentreret forbindelse; og maskinfremstillede indsatser kan fordele fastgørelsesbelastninger. Denne hybride designlogik er især relevant for producenter af robotter og automationsintegratorer, der udvikler gentagelige OEM-udstyr.
En robot bevæger ikke kun sin last. Den bevæger også sine egne armsektioner, beslag, kablebægere, sensormontager og end-of-arm-værktøjer. Når et bevægeligt element bliver lettere, skal drevsystemet måske accelerere og decelerere mindre strukturel masse. Det praktiske resultat afhænger af hele mekanismen, men designholdet får større frihed til at afbalancere hastighed, last, rækkevidde, motorvalg og energiforbrug.
Masse ved enden af en robotarm er særligt vigtig, fordi den påvirker leddet gennem hele den opstrøms beliggende mekanisme. En tung distal komponent kan øge den kraft, der kræves ved basisleddet, og påvirke vibrationerne under hurtige retningsskift. En letvægtsarmsektion eller et letvægtsend-effektorstøtte i carbonfiber kan derfor være nyttig, når ansøgning kræver lang rækkevidde, hurtig positionering eller hyppig start-og-stop-bevægelse.
Stivhed skal fortsat indgå i samme diskussion. En konstruktion, der er let, men for fleksibel, kan medføre positionsfejl, vibrationer, længere indstilletid eller dårlig procesgentagelighed. Carbonfiber er attraktiv, fordi dets fiberarkitektur kan udformes således, at stivheden placeres langs den dominerende belastningsretning. Det korrekte resultat er ikke blot den laveste masse; det er en passende balance mellem masse, bøjestivhed, torsionsadfærd, dæmpning, leddesign og styringskrav.
Acarbonfiber robotarm kan bruge et rør eller en profil som hovedforbindelse, sekundær forbindelse, støttearm eller indre konstruktionsdel. Rørformen er effektiv, når en lang del skal modstå buelastning, mens materialet holdes væk fra den neutrale akse. Den skaber også et beskyttet indre rum, der kan være nyttigt til at føre kabler, pneumatiske ledninger eller sensorledninger, under forudsætning af de krævede elektriske og serviceafstande.
Det mest velegnede tværsnit afhænger af, hvordan armen belastes, og hvordan den skal forbindes til resten af robotten.
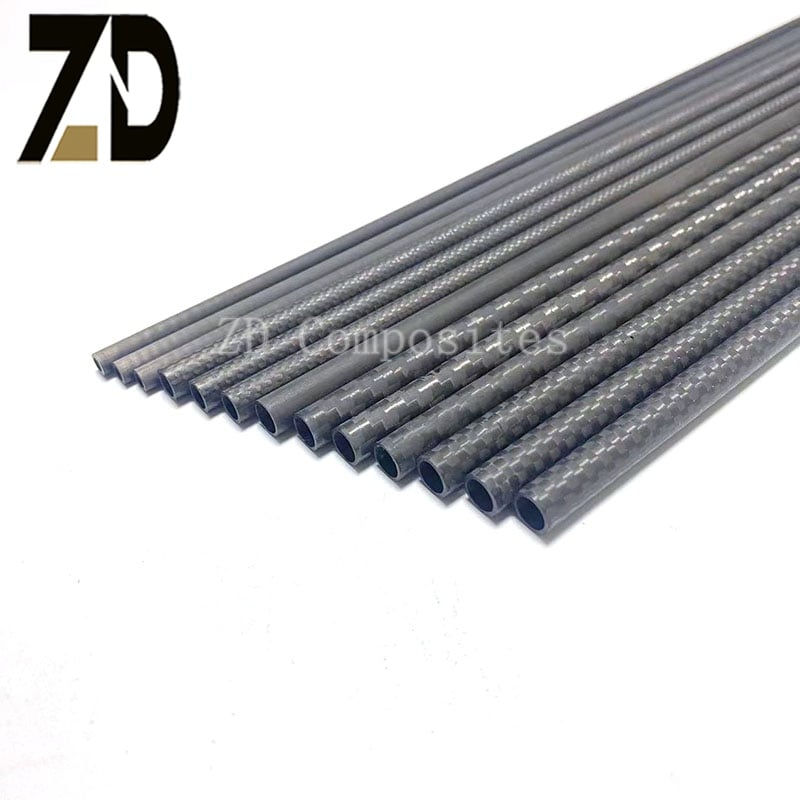
Runde rør forbliver et praktisk valg til arme, aksler, sensorsupporte og klemmebaserede mekanismer. Deres sammenhængende ydre overflade er nyttig, når røret skal understøttes af cirkulære klemmer eller roteres inden for en lagerrelateret montage. Et rundt tværsnit kan også forenkle designet af visse teleskopiske eller justerbare konstruktioner.
Begrænsningen ligger ved grænsefladen. Et rundt rør giver ikke naturligt en flad, anti-roterende flade, så tilslutningen måske kræver en splittet klemme, en nøgleindsat, en limet forbindelse eller en drejet overgangsblok. Forbindelsen skal fordele belastningen uden at knuse den sammensatte væg.
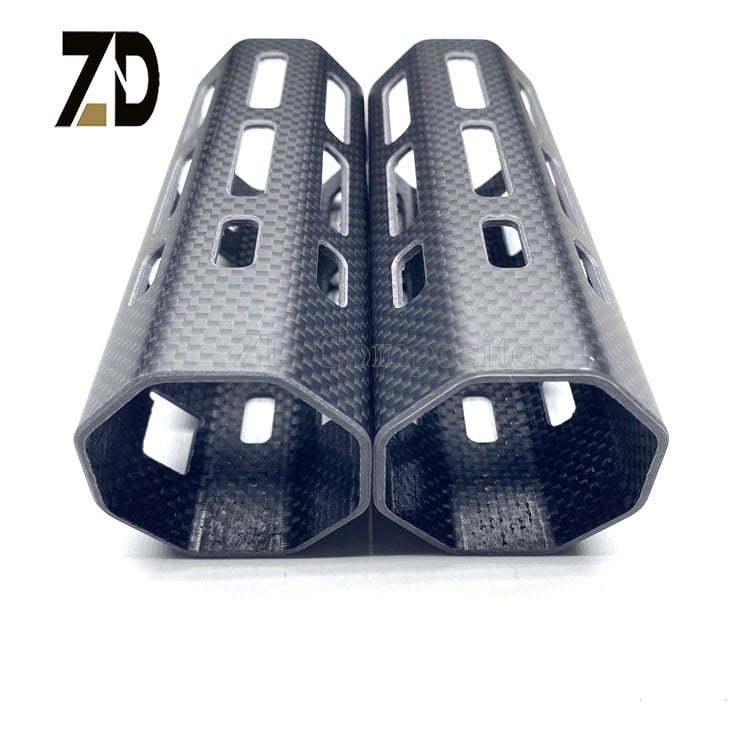
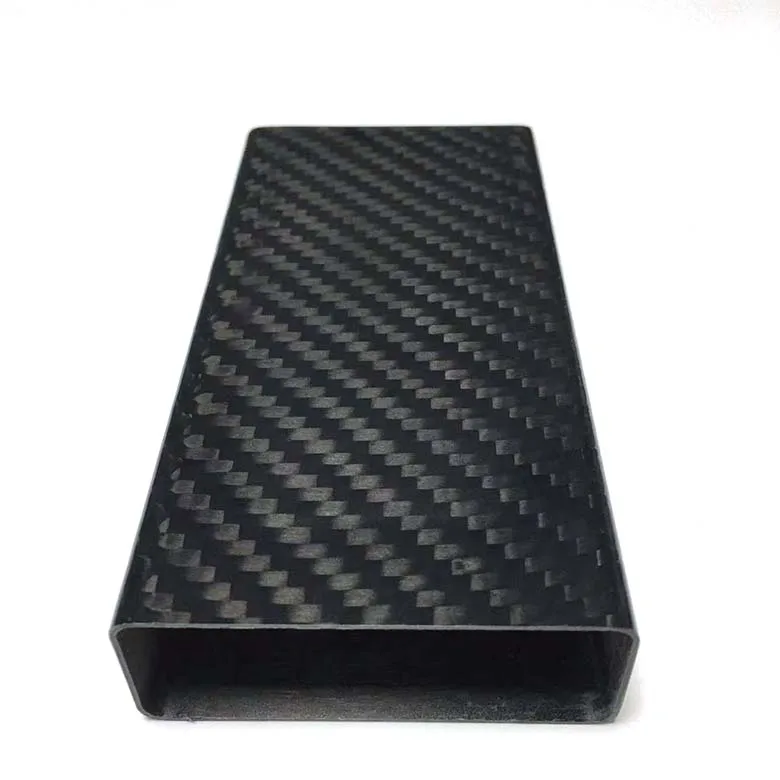
Akulfiber firkantet rør eller rektangulære rør tilbyder definerede monteringsflader. Disse flader kan forenkle fastgørelsen af motorplader, kabelvejledere, sensorbeslag, dæksler og end-effektoradaptere. Profilen kan også hjælpe med at styre orienteringen, når den indgår i en tilsvarende stikdåse eller en nøgleforbindelse.
Firkantede og rektangulære profiler er nyttige, når gentagelighed ved montering er vigtigere end fri rotation. De kan understøtte en modulær ramme, hvori forskellige værktøjer, bakker eller sensorpakker monteres mod forudsigelige referenceplaner. Hjørnerne kræver stadig omhyggelig udformning. Ydre hjørneradier, vægtykkelse, lokal forstærkning og spændekraft bør specificeres på tegningen i stedet for at blive efterladt til antagelse.
Pick-and-place-udstyr bevæger gentagne gange en grebemekanisme, et vakuumværktøj eller en brugerdefineret endeffektor mellem definerede positioner. Dets ydeevne påvirkes af last, rækkevidde, acceleration, konstruktionens stivhed, valg af drivsystem og regulering af styring. En lang bevægelig bjælke eller arm fremstillet af en passende pultruderet carbonfiberprofil kan reducere massen, som drivsystemet skal bære igennem hver cyklus.
For denne anvendelse skal profilen betragtes som en del af en dynamisk samling. Konstruktionsholdet skal vurdere armlængden, værktøjets masse, tyngdepunktet, leddenes indbyrdes afstand, den forventede acceleration, kabelføringen og den tilladte indstillingstid. Et letvægtsrør forbedrer ikke automatisk systemet, hvis monteringsbeslagene er fleksible eller hvis forbindelsen introducerer overdreven spil.
Et trukket karbonfiber-rør kan overvejes til en arm eller bjælke med konstant tværsnit, hvor de primære belastninger er forudsigelige og stort set justeret langs længden. For ledder, der introducerer betydelige tværgående, torsions- eller knusningsbelastninger, kan røret kræve limede indsatser, interne ærmer, eksterne forstærkninger eller en overgangsfitting. Disse lokale detaljer afgør ofte, om komponenten fungerer pålideligt i produktionen.
Sammenarbejdende robotter er designet til at arbejde tættere på mennesker og bruges ofte til opgaver såsom let montage, maskinbetjening, inspektion, emballering og materialehåndtering. Den strukturelle konstruktion skal stadig afbalancere rækkevidde, lastkapacitet, sikkerhedsrelaterede grænser, overfladebeskyttelse og gentagelig bevægelse.
Kulstof-fiber kan bidrage til en lettere armkonstruktion, men sikkerhed kan ikke reduceres til valg af materiale. En sammenarbejdende robot kræver en komplet vurdering af bevægelse, styring, beskyttelse, knusningspunkter, overfladetilstand og de relevante maskinsikkerhedskrav. Rollen for en kulstof-fiber-komponent er at understøtte den mekaniske konstruktion; den er ikke et erstatningsmiddel for systemniveau-validering.
For cobot-producenter kan et kulstof-fiber-rør fungere som en arm-skall-understøtning, en indre bjælke, en sensor-arm eller en let værktøjsbærer. En firkantet eller rektangulær profil kan være nyttig, når kabelkanaler, dæksler eller modulære beslag skal justeres langs flade overflader. En rund profil kan være mere passende, hvor den ydre omkreds er cylindrisk eller hvor en eksisterende klemme-arkitektur allerede er etableret.
Automatiserede vejlførte køretøjer og autonome mobile robotter transporterer batterier, sensorer, styreelektronik og nogle gange lastmoduler gennem lagerhaller, fabrikker og logistikområder. Deres bevægelige ramme skal forblive tilstrækkeligt let for at bevare driftseffektiviteten, samtidig med at den sikrer stabil montering af lidar, kameraer, støddæmper, bakker og kommunikationsudstyr.
Kulstof-fiber-profiler kan anvendes i udvalgte øvre rammer, sensorsøjler, lastbærende understøtninger, beskyttende konstruktioner og udskiftelige moduler. Materialet er særligt relevant, når en lang sensorarm eller en forhøjet ramme skal bibeholde stivhed uden at tilføje unødvendig masse over køretøjets tyngdepunkt.
Designprioriteringerne adskiller sig fra dem for en hurtig robotarm. Mobile platforme udsættes for gulvvibrationer, stød på beskyttende konstruktioner, gentagne dokkelaster, transportbehandling samt eksponering for støv eller fugt. Ingeniører bør derfor gennemgå lokal stødbelastning, skruers trækfasthed, kantbeskyttelse og reparationsevne. En struktur af blandede materialer kan være den mest praktiske løsning: kulstof-fiber til det lange, lette element samt aluminium eller stål til udskiftelige beskyttelsesdele og koncentrerede monteringspunkter.
Visionssystemer og inspektionsværktøjer afhænger af stabil positionering. Kameraer, belysningsenheder, lasersensorer og målehoveder kan monteres på rammer, der rækker ud over et transportbånd, en maskinstation eller en produktionsstation. Selv en lille strukturel bevægelse kan påvirke billedjustering, fokus, kalibrering eller målepræcision.
Arobotbjælke af kulstof-fiber eller sensorsupport kan levere en letvægtskonstruktion med nyttig stivhed og lav termisk udvidelse. Dette kan være værdifuldt, når en lang support skal bibeholde sin dimensionelle stabilitet, mens den operative omgivelse ændrer sig. Den faktiske termiske adfærd afhænger dog af fiberretning, lagarkitektur, harpikssystem, forbindelser og den måde, hvorpå konstruktionen er fastspændt. Et produkt bør ikke beskrives som dimensionelt invariant uden en applikationsspecifik analyse.
For kamera- og metrologistrukturer er grænsefladen lige så vigtig som profilen. Monteringsfladen skal være stabil, fastgørelsesmidlerne må ikke forårsage lokal skade, og designet skal tillade kalibrering eller udskiftning uden at påvirke hele rammen. Kulstof-fiber er elektrisk ledende, så kabelføring, jordforbindelse, isolering og elektromagnetisk kompatibilitet skal også gennemgås, når følsomme elektronikkomponenter monteres direkte på strukturen.
Endeffektoren er det punkt, hvor robotten interagerer med produktet. Den kan omfatte grebere, sugkopper, svejseværktøjer, skæreudstyr, inspektionshoveder, fastspændingsanordninger eller udskifteligt værktøj. Selvom endeffektoren ofte er mindre end robotarmen, påvirker dens masse direkte det bevægelige system, og dens geometri bestemmer, hvordan belastninger overføres til håndledsgrænsefladen.
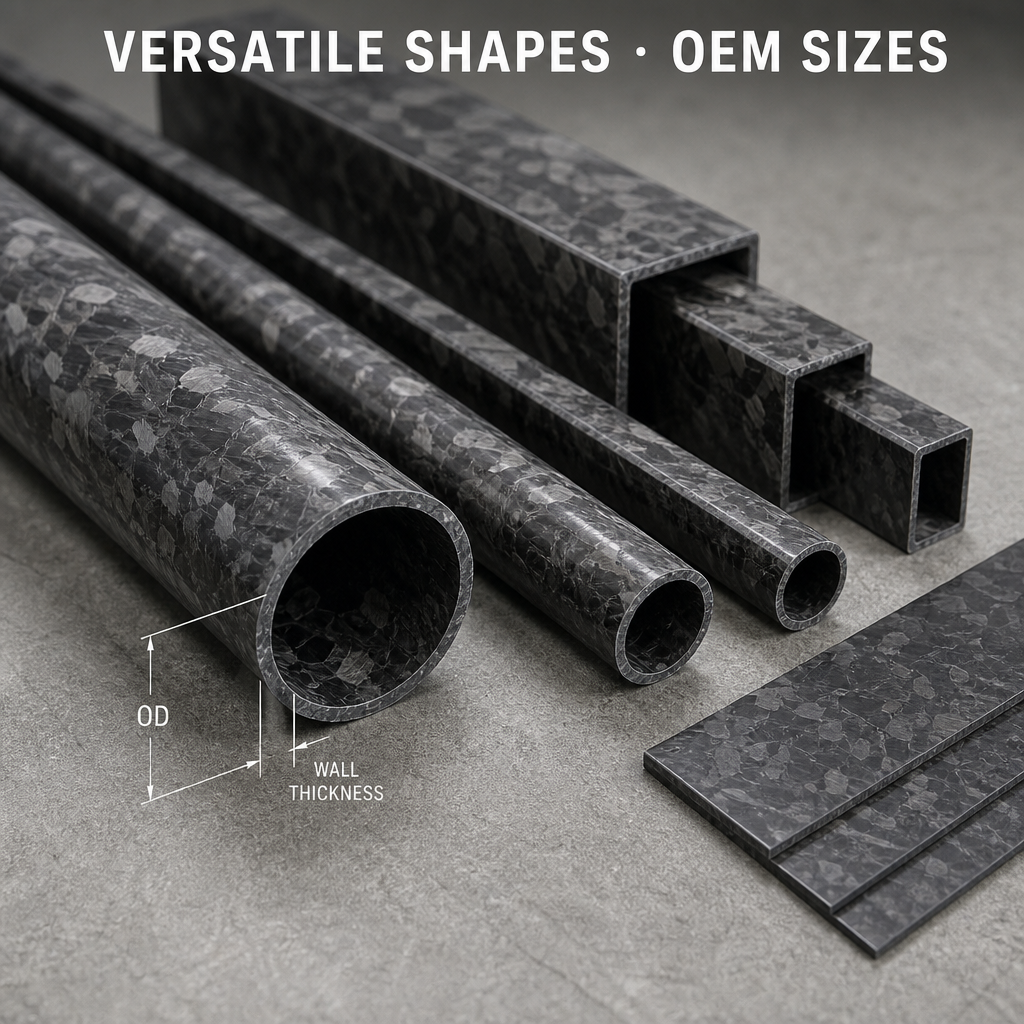
Kulstoffiberplader og -profiler kan arbejde sammen i et modulært værktøj. En kulstoffiberplade kan give en flad monteringsflade, mens et firkantet eller rektangulært rør kan danne en stiv omkreds eller en afstandskarm. Runde rør kan bruges til letvægtsudlægere, værktøjsstøtter eller beskyttelsesringe, hvor en buet form foretrækkes. De tre former bør ikke vælges udelukkende ud fra udseendet; hver form skal tilpasses de krævede betingelser for buelastning, torsion, stød og forbindelse.
En professionel end-effektor-design inkluderer normalt lokale metalgrænseflader. Gængerindsætninger, adapterplader, centreringsstifter, lejesteder og udskiftelige sliddele kan fræses i metal og forbindes med kompositkonstruktionen. Kompositsektionen skal sprede belastningen rundt omkring disse grænseflader i stedet for at lade en bolt bære direkte mod en usupporteret tynd væg.
Fremstillingsprocessen skal følge anvendelsen i stedet for omvendt.
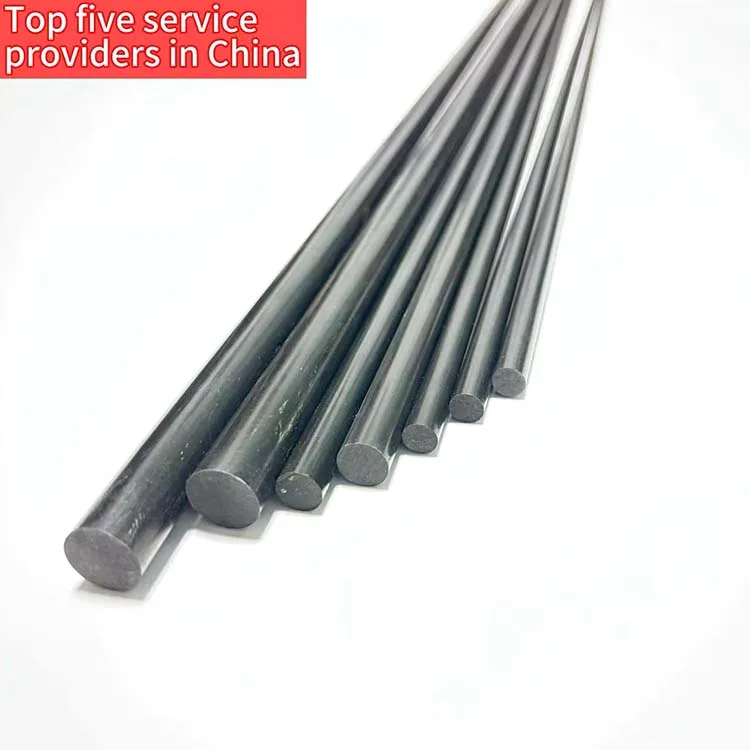
Pultrusion er velegnet til kontinuerlige rør, firkantede rør, rektangulære rør, stænger, bånd og andre profiler med en stabil tværsnitsskikkelse. Processen kan sikre gentagelige mål og effektiv produktion af lange dele. Det er en praktisk løsning til lige robotarmsegmenter, vejledningsstøtter, sensormaster, tværstænger og automatiseringsrammer, hvor den dominerende belastningsretning er kendt.
En pultruderet profil kan leveres som en kontinuerlig længde og derefter skæres, boret, limes eller efterbehandles til endelig montage. Fremstillings tegningen skal definere tilladte tolerancer, behandling af skærekanter, hullenes placering, krav til overfladen og eventuel lokal forstærkning.
Rullepakket og laminerede konstruktioner giver mere fleksibilitet i placeringen af længderet, tværret og skrå forstærkning. De kan overvejes, når komponenten skal klare stærkere torsionsbelastninger, multidirektionelle stød, komplekse koniske former eller krævende knusningsbestandighed. Kompromiserne kan omfatte flere værktøjsfaser, større proceskompleksitet og en anden omkostningsstruktur.
Mange automatiseringssystemer drager fordel af en hybridadgang. Et pultruderet kulstof-fiber-rør kan levere den lange, letvægtsbjælke, mens en drejet aluminiumsgrænseflade kan bære lejer, gearkasser eller gevindforbindelser. En kulstof-fiber-plade kan lukke rammen eller understøtte en sensor, og en formgivet eller drejet komponent kan beskytte en lokal forbindelse.
Denne tilgang er mere realistisk end at tvinge ét materiale eller én fremstillingsmetode til at udføre alle funktioner. Den skaber også en tydeligere vej til reparation, inspektion og fremtidige produktrevisioner.
Lige carbonfiberprofiler er normalt ikke den mest udfordrende del af en robotkomponent. Det er i forbindelsen, at belastninger koncentreres, og hvor forskellige materialer mødes. Almindelige grænseflader omfatter klemmer, limede sleeves, endestopper, flangeadaptere, plader, hængselblokke, lejehus og skruemontager.
Før produktionen skal designholdet undersøge:
En leverandør, der gennemgår røret, men ignorerer forbindelsen, gennemgår ikke den komplette anvendelse. For OEM-programmer bør tegninger vise grænsefladens geometri, fastgørelsesmønsteret, tilladt klemmepressure, indstøbningens detaljer samt eventuelle krav til limning eller tætning.
Robot- og automatiseringsudstyr kan operere i nærheden af motorer, frekvensomformere, varmelegemer, kølevæsker, rengøringsmidler, støv og gentagne temperaturændringer. Carbonfiberprofilen skal derfor vælges med omgivelserne i tankerne.
Carbonfiberkompositter rustner ikke som almindelig stål, men det polymere bindemiddel, belægningen, skårene kanter og metalgrænsefladen påvirker stadig holdbarheden. Skårne ender bør afsluttes eller forsegles, hvor eksponering af fiber, fugtindtrængen eller håndtering er et problem. I udendørs- eller rengøringsmiljøer skal hele forbindelsen udlægges til afløb, tætning og inspektion.
Kulstof-fiber er også elektrisk ledende. Den bør ikke behandles som en automatisk elektrisk isolator. Designere kan have brug for isolerende lag, kontrolleret jordforbindelse, frihedsrum omkring antenner og en gennemgang af elektromagnetisk kompatibilitet. Disse krav er især vigtige, når profilen indeholder kameraer, kodere, trådløs udstyr eller styreledninger.
En nyttig anfordringsbesked (RFQ) skal indeholde tilstrækkeligt information til, at leverandøren kan vurdere den faktiske lastvej. Inkluder:
Hvis belastningstilfældet er ufuldstændigt, er den rigtige næste trin ikke en opfundet ydelsesgaranti. Leverandøren skal identificere den manglende information og anbefale en prototype eller en fælles testplan. For en flyvekritisk, sikkerhedskritisk eller højhastighedsautomatiseret konstruktion tilhører den endelige validering det ansvarlige ingeniørteam.
Industrirobotsektoren fortsætter med at operere på stor global skala. Den Internationale Robotfederation rapporterede i dens World Robotics 2025 opsummering af industrirobotter, der viser, at 542.076 industrirobotter blev installeret verden over i 2024, mens den globale bestand af i brug værende robotter nåede 4.663.773 enheder. Disse tal betyder ikke, at hver enkelt robot kræver kulstoffiber. De viser dog, hvorfor gradvise forbedringer af armens masse, bevægelseseffektivitet, sensorstabilitet og modulær vedligeholdelse kan have betydning på tværs af et bredt udstyrsøkosystem.
Den største mulighed for kulstoffiber er derfor ikke en generel påstand om, at kompositmaterialer erstatter metaller. Det er snarere det mere specifikke problem med at udforme bevægelige automationskonstruktioner, der er lettere, tilstrækkeligt stive, nemmere at integrere og passende for deres produktionsmængde. Det er her, at kombinationen af pultruderede rør, firkantede profiler, plader, maskinerede grænseflader og applikationsbaseret ingeniørarbejde bliver kommercielt relevant.
Kulstof-fibre-profiler til robotteknik er mest værdifulde, når de vælges som en del af et komplet bevægelsessystem. Et rundt rør kan være velegnet til en klemme eller en roterende udhængsarm. Et firkantet rør kan forenkle orientering og modulær montering. En rektangulær profil kan give en nyttig kombination af bøjestivhed og pakkeplads. En plade kan skabe udstyrsgrænsefladen, mens en metalindsats bærer den koncentrerede leddbelastning.
Pultrusion er en effektiv fremgangsmåde til profiler med konstant tværsnit, der bruges i lange, forudsigelige dele. Rulle-omviklede, formede og CNC-bearbejdede løsninger forbliver vigtige, når komponenten kræver kompleks geometri eller forstærkning i flere retninger. Den bedste konstruktion er den, der tilpasser profilen, fiberarkitekturen, leddet og fremstillingsmetoden til den reelle anvendelse.
Zhongda Composites understøtter B2B-robotprojekter og industrielle automatiseringsprojekter med kulstof-fibre-rør, firkantede rør, rektangulære profiler, plader og tilpassede OEM/ODM-komponenter. Send din tegning, CAD-model, belastningsretning, bevægelseskrav og produktionsmål for at starte en praktisk materiale- og grænsefladegennemgang.
Nøgleord: kulstof-fibre-profiler til robotteknik, kulstof-fibre-robotarm, trukket kulstof-fibre-rør, kulstof-fibre-firkantet rør, kulstof-fibre-robotbjælke, kulstof-fibre-endeffektor, letvægtsautomatiseringskomponenter, kulstof-fibre-automatiseringsramme.
 Seneste nyheder
2026-10-12
2026-09-25
2026-09-08
2026-09-05
2026-08-10
2026-08-05

 EN