
 EN


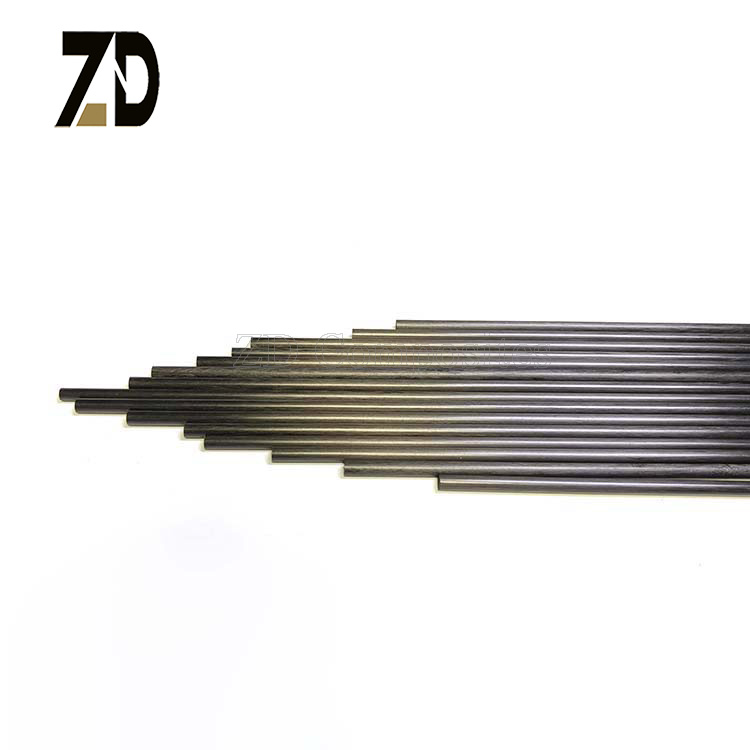
Het ontwerp van robotarmen vereist materialen die een uitstekende sterkte combineren met een minimaal gewicht, en koolstofvezelstaven zijn uitgegroeid tot de optimale keuze voor structurele onderdelen die zowel precisie als starheid vereisen. Ingenieurs in de productiesector, automatisering en lucht- en ruimtevaart specificeren consequent koolstofvezelstaven, omdat deze superieure prestaties leveren in veeleisende toepassingen waar traditioneel staal of aluminium niet aan de strenge eisen kan voldoen. De unieke combinatie van hoge treksterkte, lage dichtheid en dimensionale stabiliteit maakt koolstofvezelstaven tot het favoriete materiaal voor belaste verbindingen, aandrijfmontages en precieze koppelingen die betrouwbaar moeten functioneren onder continue belasting.
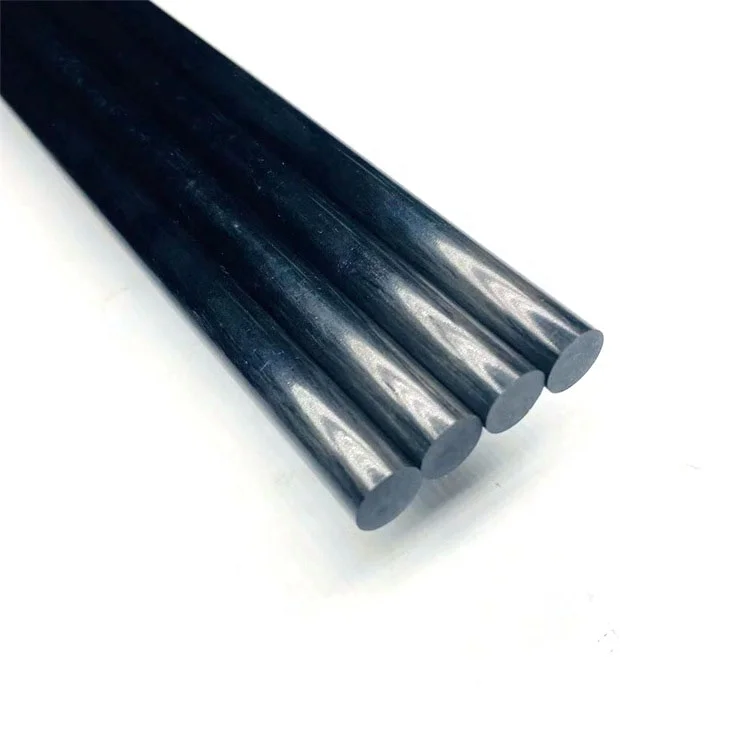
Bij het ontwerpen van robotsystemen heeft de structurele integriteit van elk onderdeel direct invloed op de nauwkeurigheid, herhaalbaarheid en levensduur van de arm. Koolstofvezelstaven voldoen aan deze cruciale eis door stijfheid te bieden die afbuiging onder belasting weerstaat, terwijl ze tegelijkertijd het lage gewicht behouden dat essentieel is voor snelle versnelling en efficiënt energieverbruik. Het begrijpen van de juiste selectie en implementatie van koolstofvezelstaven zorgt ervoor dat uw robotarm de precisietoleranties en betrouwbaarheid in prestaties bereikt die moderne automatisering vereist.
Waarom koolstofvezelstaven superieur zijn aan alternatieve materialen
Uitstekend kracht-gewichtverhouding
Koolstofvezelstaven leveren ongeveer vijf keer de sterkte-op-gewichtverhouding vergeleken met aluminium en tien keer beter dan staal, waardoor ze ideaal zijn voor robottoepassingen waarbij elk gram van invloed is op de systeemprestatie. Deze uitzonderlijke verhouding betekent dat koolstofvezelstaven dezelfde belasting kunnen dragen als staalalternatieven, terwijl ze slechts een fractie van de massa wegen; dit verlaagt direct de motorvermogenseisen en maakt snellere bewegingscycli mogelijk. In meervoudige assen robotarmen versterken lichtgewicht koolstofvezelstaven in de gehele constructie deze voordelen, waardoor de totale systeeminertie daalt en de reactiesnelheid en energie-efficiëntie aanzienlijk verbeteren in alle operationele scenario’s.
Dimensionale stabiliteit en precisie
In tegenstelling tot metalen, die uitzetten en krimpen bij temperatuurschommelingen, behouden koolstofvezelstaven een uitzonderlijke dimensionale stabiliteit over brede temperatuurbereiken — een cruciaal voordeel voor precisierobotica die in uiteenlopende omgevingen werkt. Deze thermische stabiliteit zorgt ervoor dat onderdelen van robotarmen hun gekalibreerde positioneringsnauwkeurigheid behouden, zonder dat voortdurende herkalibratie nodig is vanwege thermische drift. Koolstofvezelstaven vertonen ook vrijwel geen kruip onder aanhoudende belasting, wat betekent dat de structurele geometrie constant blijft tijdens lange productieruns, wat direct bijdraagt aan de herhaalbare precisie die geautomatiseerde systemen vereisen.
De juiste koolstofvezelstaven kiezen voor robotarmontwerp
Diameter en draagvermogensvereisten
Het kiezen van geschikte afmetingen voor koolstofvezelstaven vereist het berekenen van het maximale buigend moment en de schuifspanning in elk structureel scharnier van uw ontwerp voor een robotarm. Koolstofvezelstaven met een grotere diameter bieden een evenredig grotere weerstand tegen buiging, maar dit gaat ten koste van extra gewicht en materiaalkosten; ingenieurs moeten de belastingsvereisten afwegen tegen de voordelen van snelheid en precisie die lichtere constructies bieden. Voor de meeste samenwerkende robotarmen leveren koolstofvezelstaven met een diameter tussen 8 mm en 16 mm optimale prestaties, terwijl gespecialiseerde toepassingen kleinere precisiestaven voor scharnierverbindingen of grotere structurele buizen voor zwaarbelaste systemen kunnen vereisen.
Vezeloriëntatie en lay-up-configuratie
De richtingsafhankelijke sterkte van koolstofvezelstaven is afhankelijk van de vezeloriëntatie binnen de composietmatrix; unidirectionele koolstofvezelstaven zijn uitstekend in het weerstaan van axiale belastingen, terwijl meerzijdige lay-up-patronen in koolstofvezelstaven een evenwichtige sterkte in meerdere richtingen bieden. Voor robotarmen die gecombineerde buig- en torsiebelasting ondergaan, verdelen koolstofvezelstaven met geoptimaliseerde vezelhoeken de belastingen efficiënter dan eenvoudige unidirectionele ontwerpen. Het specificeren van de juiste lay-up-configuratie voor koolstofvezelstaven waarborgt structurele efficiëntie en voorkomt vroegtijdig falen in praktische robottoepassingen die onderworpen zijn aan complexe, meerzijdige krachten.
Best practices voor implementatie in toepassingen met robotarmen
Ontwerp van verbindingen en aansluitmethoden
Koolstofvezelstaven vereisen gespecialiseerde verbindingsmethoden die rekening houden met de materiaaleigenschappen en spanningsconcentraties vermijden die kunnen leiden tot delaminatie of vezelbreuk. Het gebruik van koolstofvezelstaven met verstevigde eindgedeelten of aluminiummouwen biedt betrouwbare mechanische verankeringpunten voor oogboutverbindingen, motorkoppelingen en aandrijfmontagebeugels door de gehele robotstructuur. Lijmverbinding van koolstofvezelstaven biedt uitstekende spanningverdeling, maar vereist oppervlaktevoorbereiding en juiste uithardingsomstandigheden, terwijl mechanische bevestiging een snellere montage mogelijk maakt met licht hogere lokale spanningsconcentraties, die moeten worden beheerd via zorgvuldige ontwerpvalidatie.
Test- en validatieprotocollen
Voor de inzet van koolstofvezelstaven in productierobottarmen wordt uitgebreid getest om de prestaties onder werkelijke bedrijfsomstandigheden te valideren, waaronder dynamische cycli, thermische belasting en scenario’s met extreme belasting. Vernietigende tests op prototype-koolstofvezelstaven identificeren faalmodi en veiligheidsmarges, zodat het ontwerp gedurende de gehele levensduur van het systeem voldoende duurzaamheid behoudt. Niet-destructieve inspectiemethoden zoals ultrasoon scannen detecteren delaminatie of vezelverplaatsing in koolstofvezelstaven na fabricage, waardoor defecte componenten worden tegengehouden voordat zij de assemblage bereiken en de betrouwbaarheid van de robotarm beïnvloeden.
Veelgestelde vragen
Hoe verhouden koolstofvezelstaven zich tot composietbuizen voor robotarmstructuren?
Koolstofvezelstaven en koolstofvezelbuizen vervullen elk verschillende structurele functies in robotontwerp. Massieve koolstofvezelstaven zijn uitstekend geschikt voor toepassingen onder trek- en drukbelasting, waarbij weerstand tegen buiging minder belangrijk is, en bieden maximale materiaalefficiëntie en precisie. Holle koolstofvezelbuizen leveren een superieure buigstijfheid ten opzichte van het gewicht en worden daarom vaak gebruikt voor hoofdstructurele balken; massieve koolstofvezelstaven blijven echter de betere keuze voor precieze scharnieren, aandrijfmontages en onderdelen die uitzonderlijke dimensionale stabiliteit en hoge belastingconcentratie vereisen. De keuze tussen koolstofvezelstaven en -buizen hangt af van het specifieke spanningsprofiel en de precisievereisten van elk structurele element.
Binnen welk temperatuurbereik kunnen koolstofvezelstaven worden ingezet in robottoepassingen?
Standaard koolstofvezelstaven blijven stabiel van -40 °C tot +80 °C zonder significante vermindering van hun eigenschappen, wat voldoet aan de eisen van het overgrote deel van de binnentoepassingen voor robots in productie- en automatiseringsfaciliteiten. Koolstofvezelstaven voor hoge temperaturen, vervaardigd met speciale epoxy- of polyimide-matrixen, breiden dit bereik uit tot +120 °C of hoger en zijn geschikt voor robotsystemen die in de buurt van ovens, persen of andere warmteproducerende apparatuur werken. Buiten deze grenzen kunnen koolstofvezelstaven matrixverzachting of microscheurtjes vertonen, wat thermisch beheer vereist of het gebruik van alternatieve materialen; controleer altijd de specifieke thermische waarden van de koolstofvezelstaven in uw specificatie voordat u ze in robotomgevingen met extreme temperaturen inzet.
Kunnen koolstofvezelstaven gemakkelijk worden gerepareerd of vervangen in geïmplementeerde robotarmen?
Koolstofvezelstaven die door impactbeschadiging of overbelastingsstress defect raken, vereisen doorgaans volledige vervanging van het onderdeel in plaats van reparatie ter plaatse, aangezien lassen of verlijmen van beschadigde koolstofvezelstaven vaak minder betrouwbaar is dan de oorspronkelijke productieprocessen. Een modulair ontwerp van de robotarm met boutverbindingen voor koolstofvezelstaven maakt echter relatief snelle vervanging van beschadigde secties ter plaatse mogelijk, zonder dat de gehele constructie hoeft te worden gedemonteerd. Preventief onderhoud waarbij koolstofvezelstaven worden gecontroleerd op zichtbare scheuren of delaminatie en onderdelen vóór uitval worden vervangen, waarborgt een continue beschikbaarheid van de robotarm; deze aanpak blijkt veel kosteneffectiever dan reparatie van beschadigde koolstofvezelstaven na systeemstilstand.