
 EN


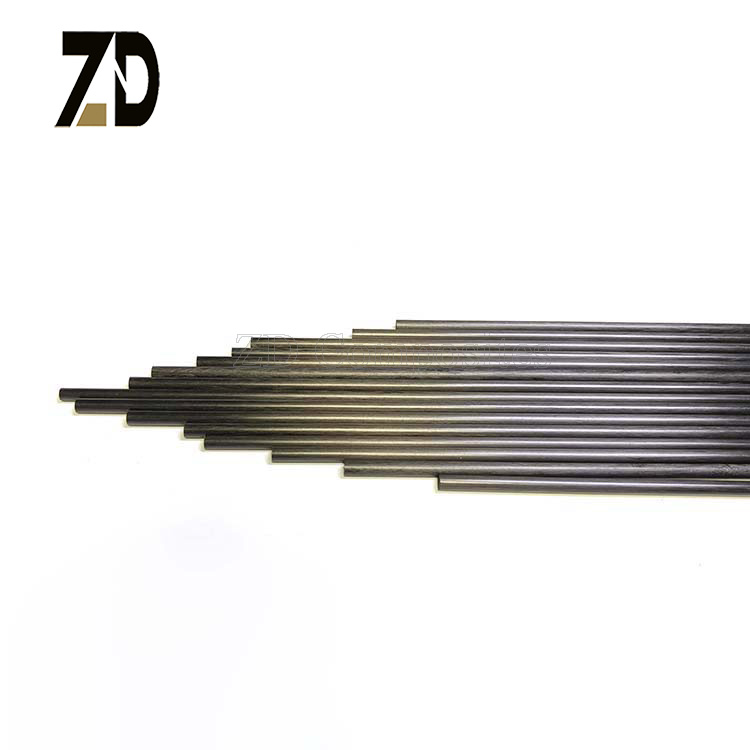
Robottikäsien suunnittelu edellyttää materiaaleja, jotka yhdistävät erinomaisen lujuuden ja mahdollisimman pienen painon, ja hiilikuituiset sauvat ovat nousseet optimaalisiksi valinnaksi rakenteellisiin komponentteihin, joissa vaaditaan sekä tarkkuutta että jäykkyyttä. Teollisuuden, automaation ja avaruusteollisuuden insinöörit määrittelevät jatkuvasti hiilikuituisia sauvoja, koska ne tarjoavat parempaa suorituskykyä vaativissa sovelluksissa, joissa perinteinen teräs tai alumiini ei täytä tiukkoja vaatimuksia. Yksilöllinen yhdistelmä korkeasta vetolujuudesta, alhaisesta tiukkuudesta ja mittatarkasta vakaudesta tekee hiilikuituisista sauvoista suosituimman materiaalin kuormitettuihin liitoksiin, toimilaitteiden kiinnityksiin ja tarkkoihin vipuvarrelle, jotka täytyy toimia luotettavasti jatkuvan rasituksen alaisena.
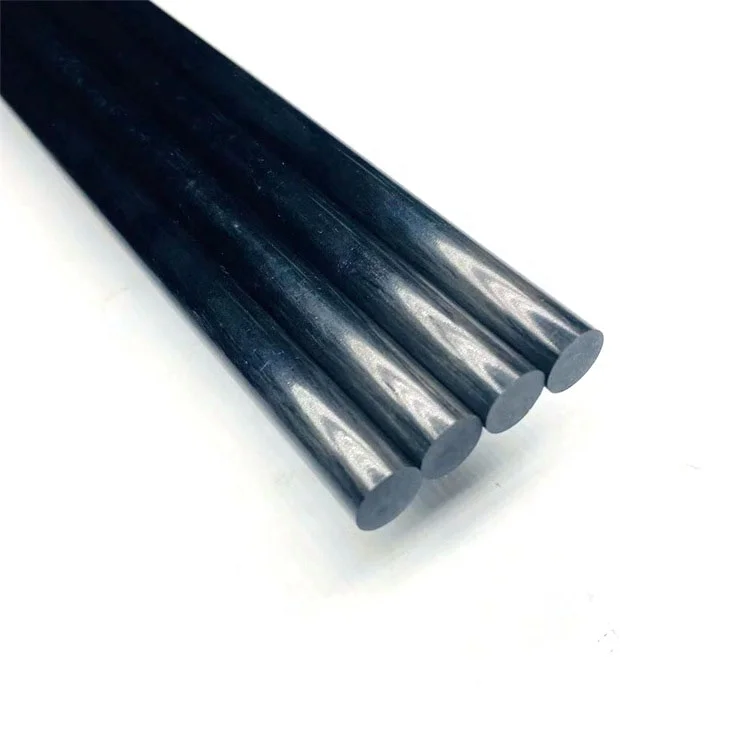
Robottijärjestelmien suunnittelussa jokaisen komponentin rakenteellinen eheys vaikuttaa suoraan käsivarren tarkkuuteen, toistettavuuteen ja käyttöikään. Hiilikuitusauvat täyttävät tämän ratkaisevan tarpeen tarjoamalla jäykkyyttä, joka vastustaa taipumista kuorman alla, samalla kun ne säilyttävät kevyen painon, joka on välttämätöntä nopealle kiihtyvyydelle ja tehokkaalle energiankulutukselle. Oikean hiilikuitusauvan valinta ja toteutus varmistavat, että robottikäsivarsi saavuttaa modernin automaation vaatimat tarkkuusvirhemarginaalit ja suorituskyvyn luotettavuuden.
Miksi hiilikuitusauvat ovat parempia kuin vaihtoehtoiset materiaalit
Erinomainen vahvuus-paino suhde
Hiilikuitusauvat tarjoavat noin viisinkertaisen lujuus-massasuhde verrattuna alumiiniin ja kymmenkertaisen verrattuna teräkseen, mikä tekee niistä ihanteellisia robottisovelluksia varten, joissa jokainen gramma vaikuttaa järjestelmän suorituskykyyn. Tämä erinomainen suhde tarkoittaa, että hiilikuitusauvat voivat kantaa saman kuorman kuin teräsvaihtoehdot, mutta niiden massa on vain murto-osa teräksen massasta, mikä vähentää suoraan moottorin tehon vaatimuksia ja mahdollistaa nopeammat liikekierrokset. Moniakselisissa robottikäsissä kevyt hiilikuitusauvat rakenteen kaikkialla vahvistavat näitä etuja, alentavat kokonaisjärjestelmän hitautta ja parantavat merkittävästi vastausnopeutta ja energiatehokkuutta kaikissa toimintatilanteissa.
Mittatarkkuus ja muuttumattomuus
Toisin kuin metallit, jotka laajenevat ja kutistuvat lämpötilan vaihteluiden mukana, hiilikuitusauvat säilyttävät erinomaisen mittatarkkuuden laajalla lämpötila-alueella – tämä on ratkaiseva etu tarkkuusrobotiikkaan, joka toimii vaihtelevissa ympäristöissä. Tämä lämpötilavakaus varmistaa, että robotiikkakäsien komponentit säilyttävät kalibroituun sijaintitarkkuuteen perustuvan tarkkuutensa ilman, että lämpötilan aiheuttamaa hajontaa korjataan jatkuvasti uudelleenkalibroimalla. Hiilikuitusauvat eivät myöskään käytännössä lainkaan muodonmuutosta pitkäaikaisen rasituksen alaisena, mikä tarkoittaa, että rakenteellinen geometria säilyy vakiona pitkien tuotantokierrosten aikana – tämä tukee suoraan toistettavaa tarkkuutta, jota automatisoidut järjestelmät vaativat.
Hiilikuitusauvojen valinta robotiikkakäsien suunnittelussa
Halkaisija ja kuormankannatusvaatimukset
Sopivan hiilikuitusauvan mitan valinta vaatii maksimikäyristymismomentin ja leikkausjännityksen laskemista jokaisessa robottikäsivarsesi rakenteellisessa liitoksessa. Suuremmat halkaisijat hiilikuitusauvat tarjoavat suhteellisesti suurempaa momenttivastusta, mutta lisäpainon ja materiaalikustannusten kustannuksella; insinöörien on tasapainotettava kuormitustarpeet kevyempien rakenteiden nopeuden ja tarkkuuden etujen kanssa. Useimmille yhteistyörobottikäsivarsoille hiilikuitusauvat, joiden halkaisija vaihtelee 8–16 mm:n välillä, tarjoavat optimaalisen suorituskyvyn, kun taas erikoissovelluksissa saattaa vaadita pienempiä tarkkuussauvoja liitosten yhteyteen tai suurempia rakennetankkoja raskaspainoisille järjestelmille.
Kuidun suunta ja kerrosten asettelu
Hiilikuitusauvojen suuntakriittinen lujuus riippuu kuitujen suunnasta yhdistelmäaineen matriisissa; yksisuuntaiset hiilikuitusauvat kestävät erinomaisesti aksiaalisia kuormia, kun taas monisuuntaiset kerrosrakenteet hiilikuitusauvoissa tarjoavat tasapainoisen lujuuden useisiin suuntiin. Robotikäsivarsien, joita rasittavat yhtä aikaa taivutus- ja vääntöjännitykset, kohdalla optimoidut kuitukulmat hiilikuitusauvoissa jakavat kuormat tehokkaammin kuin yksinkertaiset yksisuuntaiset rakenteet. Oikean kerrosrakenteen määrittäminen hiilikuitusauvoille varmistaa rakenteellisen tehokkuuden ja estää ennenaikaisen pettämisen todellisissa robotiikkasovelluksissa, joissa vaaditaan monisuuntaisia ja monimutkaisia voimavaikutuksia.
Toteutuksen parhaat käytännöt robotikäsivarsisovelluksissa
Liitoksen suunnittelu ja yhdistämismenetelmät
Hiilikuitusauvat vaativat erityisiä yhdistämismenetelmiä, jotka kunnioittavat materiaalin ominaisuuksia ja välttävät jännityskeskittymiä, jotka voisivat aiheuttaa kerrostumien irtoamista tai kuitujen murtumista. Käyttäen hiilikuitutankot vahvistettujen pääosien tai alumiiniputkien avulla saadaan luotettavia mekaanisia ankkurointikohtia kappalekiinnikkeille, moottorikytkennöille ja toimilaitteiden kiinnitysliittimille robottirakenteen koko alueella. Hiilikuitusauvojen liimaus tarjoaa erinomaisen jännityksen jakautumisen, mutta vaatii pinnan esikäsittelyä ja sopivia kovettumisehdoja, kun taas mekaaninen kiinnitys mahdollistaa nopeamman kokoonpanon hieman korkeampien paikallisjännitysten kanssa, jotka on hallittava huolellisella suunnittelun validoinnilla.
Testaus- ja validointiprotokollat
Ennen hiilikuitusauvojen käyttöönottoa tuotannossa oleviin robottikäsivarsiin suoritetaan kattavat testit, joilla varmistetaan niiden suorituskyky todellisissa käyttöolosuhteissa, mukaan lukien dynaaminen sykliäminen, lämpöstressi ja pahimmat kuormitustilanteet. Tuotantovaiheen ulkopuolisten hiilikuitusauvojen tuhoavia testejä käytetään tunnistamaan vioittumismuodot ja turvamarginaalit, mikä takaa, että suunnittelu säilyttää riittävän kestävyyden koko järjestelmän käyttöiän ajan. Epätuhottavia tarkastusmenetelmiä, kuten ultraääniskannauksia, käytetään havaitsemaan hiilikuitusauvoissa valmistuksen jälkeen mahdollisia kerrostumisen irtoamisia tai kuidun virheellistä sijoittelua, estäen viallisten komponenttien pääsyä kokoonpanoon ja vaikutusta robottikäsivarsien luotettavuuteen.
UKK
Miten hiilikuitusauvat vertautuvat komposiittiputkiin robottikäsivarsirakenteissa?
Hiilikuituiset sauvat ja hiilikuituiset putket täyttävät eri rakenteellisia tehtäviä robottisuunnittelussa. Kiinteät hiilikuituiset sauvat ovat erinomaisia jännitys- ja puristussovelluksissa, joissa taipumisvastus on vähemmän tärkeä, ja ne tarjoavat suurimman materiaalitehokkuuden ja tarkkuuden. Tyhjäkäsiset hiilikuituiset putket tarjoavat paremman taipumisjäykkyyden suhteessa painoon ja niitä käytetään mieluiten päärakenteellisiin palkkeihin; kuitenkin kiinteät hiilikuituiset sauvat ovat edelleen parempi valinta tarkkoihin liitoksiin, toimilaitteiden kiinnikkeisiin ja komponentteihin, joissa vaaditaan erinomaista mittatarkkuutta ja korkeaa kuormitustiukkuutta. Valinta hiilikuituisen sauvan ja putken välillä riippuu kunkin rakenteellisen osan erityisestä jännitysprofiilista ja tarkkuusvaatimuksista.
Mikä lämpötila-alue hiilikuituiset sauvat kestävät robotiikkasovelluksissa?
Standardin mukaiset hiilikuitusauvat pysyvät vakaina lämpötilassa -40 °C–+80 °C ilman merkittävää ominaisuuksien heikkenemistä, mikä kattaa suurimman osan teollisuus- ja automaatioalueiden sisäisiä robottisovelluksia. Erityisesti korkean lämpötilan kestävyyteen suunnitellut hiilikuitusauvat, joiden matriisina on erikoisepoksi- tai polyimidiresiini, laajentavat tätä lämpötila-aluetta +120 °C:een tai korkeampaan, mikä tekee niistä sopivia robottijärjestelmille, jotka toimivat uunien, puristimien tai muiden lämmön tuottavien laitteiden läheisyydessä. Näiden rajojen ylittyessä hiilikuitusauvat voivat kokea matriisin pehmenemistä tai mikrohalkeamia, mikä edellyttää lämmönhallintaratkaisuja tai vaihtoehtoisia materiaaleja; tarkista hiilikuitusauvojesi tarkat lämpötilarajat ennen käyttöönottoa äärimmäisen lämpötilan robottiympäristöissä.
Voivatko hiilikuitusauvat korjata tai vaihtaa helposti käytössä olevissa robottikäsivarsissa?
Hiilikuitusauvat, jotka epäonnistuvat iskuvaurion tai ylikuormituksen aiheuttaman jännityksen vuoksi, vaativat yleensä koko komponentin vaihtamista eikä kenttäkorjausta, koska vaurioituneiden hiilikuitusauvojen hitsaaminen tai liimaaminen on usein vähemmän luotettavaa kuin alkuperäinen valmistusprosessi. Kuitenkin modulaarisen robottikäsivarren suunnittelu, jossa hiilikuitusauvat on yhdistetty ruuvattavilla liitoksilla, mahdollistaa suhteellisen nopean vaurioituneiden osien vaihdon kentällä ilman, että koko rakennetta täytyy purkaa. Ennaltaehkäisevä huolto, joka seuraa hiilikuitusauvoja näkyvien halkeamien tai delaminaation varalta ja vaihtaa komponentit ennen vikaantumista, varmistaa robottikäsivarren jatkuvan käytettävyyden; tämä lähestymistapa on huomattavasti kustannustehokkaampi kuin vaurioituneiden hiilikuitusauvojen korjaaminen järjestelmän pysähtymisen jälkeen.