
 EN


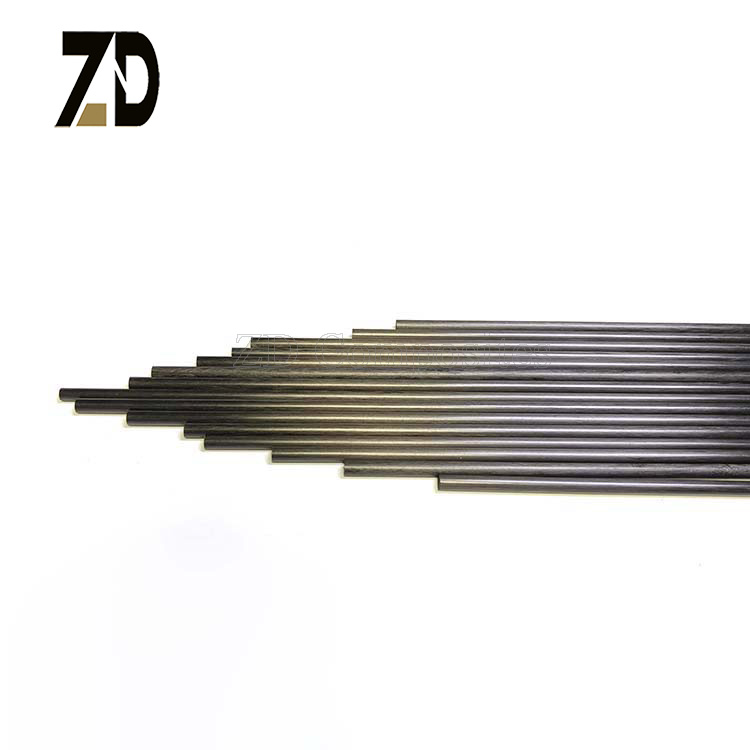
Რობოტის მანიპულატორის დიზაინი მოითხოვს მასალებს, რომლებიც აკმაყოფილებენ განსაკუთრებული სიძლიერისა და მინიმალური წონის ბალანსს; კარბონული ბოჭკოს ძორები გამოჩნდნენ როგორც სტრუქტურული კომპონენტების საუკეთესო არჩევანი, რომლებსაც სჭირდება როგორც სიზუსტე, ასევე სიმტკიცე. წარმოების, ავტომატიზაციის და აეროკოსმოსური ინდუსტრიების ინჟინრები მუდმივად არჩევენ კარბონული ბოჭკოს ძორებს, რადგან ისინი უზრუნველყოფენ უმაღლესი შედეგიანობას მოთხოვნით სავსე აპლიკაციებში, სადაც ტრადიციული ფოლადი ან ალუმინი ვერ აკმაყოფილებს მკაცრ მოთხოვნებს. მაღალი რეზისტენტობა გაჭიმვის დროს, დაბალი სიმკვრივე და განზომილებითი სტაბილურობა ამ ძორებს ხდის უპრეფერენცილ მასალას ტვირთის მატარებელი კვანძების, აქტუატორების მიმაგრების და სიზუსტის მოთხოვნით მოქმედებას მომხმარებელი კავშირების დასამზადებლად, რომლებიც უნდა მუშაობდნენ საიმედოდ უწყვეტი ტვირთის ქვეშ.
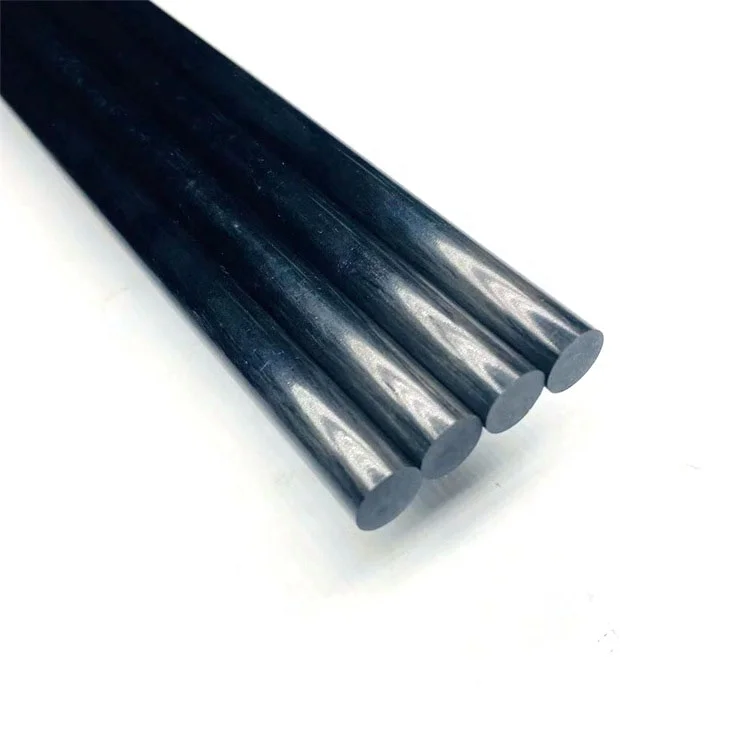
Რობოტული სისტემების დიზაინის დროს თითოეული კომპონენტის სტრუქტურული მტკიცება პირდაპირ აისახება მანიპულატორის სიზუსტეს, განმეორებადობასა და ექსპლუატაციურ სიცოცხლის ხანგრძლივობას. ნახშირბადის ბოჭკოების ძელები აკმაყოფილებს ამ კრიტიკულ მოთხოვნას, რადგან ისინი უზრუნველყოფენ სიმტკიცეს, რომელიც წინააღმდეგობას აძლევს დატვირთვის ქვეშ მოხდენილ დეფორმაციას, ამავე დროს შენარჩუნებენ მსუბუქობას, რომელიც საჭიროებს სწრაფ აჩქარებასა და ეფექტურ ენერგიის მოხმარებას. ნახშირბადის ბოჭკოების ძელების სწორად შერჩევისა და გამოყენების გაგება უზრუნველყოფს თქვენი რობოტული მანიპულატორის სიზუსტის მიღწევას და საჭიროების შესაბამად მოქმედების სიმდგრადობას, რომელსაც თანამედროვე ავტომატიზაცია მოითხოვს.
Რატომ აღემატებიან ნახშირბადის ბოჭკოების ძელები სხვა მასალებს
Გამოსავლეთი ძალის-წონის შეფარდება
Ნახშირბადის ბოჭკოვანი ძელები მიაწოდებს მისაღებად ხუთჯერ მეტ ძალის-წონის შეფარდებას ალუმინის შედარებაში და ათჯერ მეტს ფოლადის შედარებაში, რაც მათ იდეალურ არჩევანს ხდის რობოტული გამოყენების შემთხვევაში, სადაც თითოეული გრამი სისტემის შესრულებაზე გავლენას ახდენს. ეს გამორჩეული შეფარდება ნიშნავს, რომ ნახშირბადის ბოჭკოვანი ძელები შეძლებენ იმავე ტვირთის მოსატანად ფოლადის ანალოგების მსგავსად, მაგრამ მათი მასა იქნება მხოლოდ მცირე ნაკლები, რაც პირდაპირ ამცირებს ძრავის საჭიროებას და საშუალებას აძლევს უფრო სწრაფი მოძრაობის ციკლების განხორციელებას. მრავალღერძიან რობოტულ ბარძიმებში სტრუქტურის მთელ სიგრძეზე მოთავსებული მსუბუქი ნახშირბადის ბოჭკოვანი ძელები ამ უპირატესობებს კიდევე აძლიერებს, რაც საერთო სისტემის ინერციას ამცირებს და ყველა ექსპლუატაციურ სცენარში რეაგირების სიჩქარესა და ენერგიის ეფექტურობას დრამატულად აუმჯობესებს.
Განზომილებითი სტაბილურობა და სიზუსტე
Მეტალებისგან განსხვავებით, რომლებიც გაფართოვდებიან და შეკუმშვიდებიან ტემპერატურის ცვალებადობის შედეგად, ნახშირბადის ბოჭკოს ძორები შენარჩუნებენ განსაკუთრებულ განზომილებით სტაბილურობას ფართო ტემპერატურულ დიაპაზონში, რაც საკრიტიკო უპირატესობაა სიზუსტის მოთხოვნილებების მქონე რობოტული აპლიკაციებისთვის, რომლებიც მუშაობენ სხვადასხვა გარემოში. ეს თერმული სტაბილურობა უზრუნველყოფს რობოტული მანიპულატორის კომპონენტების კალიბრირებული პოზიციონირების სიზუსტის შენარჩუნებას თერმული გადახრის გამო მუდმივი რეკალიბრაციის გარეშე. ნახშირბადის ბოჭკოს ძორები ასევე არ ახდენენ თითქმის ნულოვან კრეეპს გრძელვადი ძაბვის ქვეშ, რაც ნიშნავს, რომ სტრუქტურული გეომეტრია რჩება მუდმივი გრძელი წარმოების ციკლების განმავლობაში, რაც პირდაპირ უზრუნველყოფს სიზუსტის მეორედ გამეორებას, რომელსაც ავტომატიზებული სისტემები მოითხოვენ.
Რობოტული მანიპულატორის დიზაინისთვის ნახშირბადის ბოჭკოს ძორების სწორი არჩევა
Დიამეტრი და ტვირთის მოსატანადობის მოთხოვნილებები
Შესარჩევი ნაკლებად მძიმე ნაკრების განზომილებების არჩევა მოითხოვს რობოტის მანიპულატორის დიზაინში ყველა სტრუქტურულ კვანძზე მაქსიმალური გაღუნვის მომენტისა და შეხვედრის ძაბვის გამოთვლას. დიდი დიამეტრის ნაკლებად მძიმე ნაკრებები წარმოადგენენ პროპორციულად უფრო მეტ მომენტის წინააღმდეგობას, მაგრამ ეს ხდება დამატებითი წონისა და მასალის ხარჯის ფასად; ინჟინრებს უნდა დააბალანსონ ტვირთის მოთხოვნები და მსუბუქი სტრუქტურების სიჩქარისა და სიზუსტის უპირატესობები. უმეტეს საერთო მუშაობის რობოტის მანიპულატორებში 8 მმ–დან 16 მმ დიამეტრის ნაკლებად მძიმე ნაკრებები აძლევენ ოპტიმალურ შედეგს, ხოლო სპეციალიზებულ შემთხვევებში შეიძლება მოითხოვოს უფრო პატარა სიზუსტის ნაკრებები კვანძების შეერთებებისთვის ან უფრო დიდი სტრუქტურული მილები მძიმე ტვირთის სისტემებისთვის.
Ბოჭკოების ორიენტაცია და განლაგების კონფიგურაცია
Ნახსენების მიმართულებითი სიძლიერე დამოკიდებულია ნახსენების მიმართულებაზე კომპოზიტურ მატრიცაში; ერთმიმართულებიანი ნახსენების ძორები განსაკუთრებით კარგად აძლევენ აქსიალური ტვირთების წინააღმდეგ წინააღმდეგობას, ხოლო მრავალმიმართულებიანი განლაგების ნახსენების ძორები უზრუნველყოფენ ბალანსირებულ სიძლიერეს რამდენიმე მიმართულებაში. რობოტული ბარძიმებისთვის, რომლებსაც ერთდროულად მოქმედებს გამოხრისა და ტორსიის ძალები, ნახსენების ძორები გასაღების კუთხეებით ტვირთებს უფრო ეფექტურად ანაწილებენ, ვიდრე მარტივი ერთმიმართულებიანი დიზაინები. ნახსენების ძორების სწორი განლაგების კონფიგურაციის მითითება უზრუნველყოფს სტრუქტურულ ეფექტურობას და თავიდან არიდებს ადრეულ დაშლას რეალურ რობოტულ გამოყენებაში, სადაც მოქმედებს რთული, მრავალმიმართულებიანი ძალები.
Რობოტული ბარძიმების გამოყენების საუკეთესო პრაქტიკები
Საერთო დიზაინი და შეერთების მეთოდები
Ნახსენების ძორების შეერთებისთვის სჭირდება სპეციალიზებული ტექნიკები, რომლებიც აღიარებენ მასალის თვისებებს და თავიდან არიდებენ ძალის კონცენტრაციას, რომელიც შეიძლება გამოიწვიოს დელამინაცია ან ნახსენების გატეხვა. გამოყენების ნახშირბადის ბოჭკოები გაძლიერებული ბოლო ნაკვეთებით ან ალუმინის გილაკებით უზრუნველყოფს საიმედო მექანიკურ ანკერებს კლევის შეერთებების, მოტორის კავშირების და აქტუატორის მიმაგრების ბრტყელებისთვის რობოტული სტრუქტურის მასშტაბით. ნახშირბადის ბოჭკორის ძაფების ლეპეშის დაკავშირება საშუალებას აძლევს ძალიან კარგად გაანაწილოს ძაბვა, მაგრამ მოითხოვს ზედაპირის მომზადებას და სწორი გამაგრების პირობებს, ხოლო მექანიკური მიმაგრება სწრაფ აგრეგირებას უზრუნველყოფს ცოტა უფრო მაღალი ადგილობრივი ძაბვის კონცენტრაციებით, რომლებიც უნდა მართვილი იქნას სათანადო დიზაინის ვალიდაციის მეშვეობით.
Ტესტირებისა და ვალიდაციის პროტოკოლები
Ნახსენებული კარბონული ძაფების წარმოებაში რობოტიზებული მანიპულატორების გამოყენებამდე, მთლიანი ტესტირება ადასტურებს მათ შესაძლებლობას რეალურ ექსპლუატაციურ პირობებში, მათ შორის დინამიკურ ციკლირებაში, თერმულ სტრესში და უარესი ტვირთის სცენარებში. პროტოტიპული კარბონული ძაფების დანგრევითი ტესტირება ადასტურებს მათ დანგრევის რეჟიმებს და უსაფრთხოების მარგინებს, რაც უზრუნველყოფს დიზაინის საკმარის გამძლეობას სისტემის მთელი ექსპლუატაციური სიცოცხლის განმავლობაში. არადანგრევითი შემოწმების ტექნიკები, როგორიცაა ულტრაბგერითი სკანირება, აღმოაჩენს დელამინაციას ან ძაფების არასწორ განლაგებას კარბონული ძაფებში წარმოების შემდეგ, რაც თავიდან აიცილებს დაზიანებული კომპონენტების შემოწმების პროცესში შესვლას და რობოტიზებული მანიპულატორების სიმდგრადობაზე ზემოქმედებას.
Ხშირად დასმული კითხვები
Როგორ შედარებულია კარბონული ძაფები კომპოზიტური მილების მიმართ რობოტიზებული მანიპულატორების სტრუქტურებში?
Ნახშირბადის ბოჭკორით გამოყენებული ძელები და ნახშირბადის ბოჭკორით გამოყენებული მილები რობოტების დიზაინში სხვადასხვა სტრუქტურულ როლს ასრულებენ. მყარი ნახშირბადის ბოჭკორით გამოყენებული ძელები განსაკუთრებით კარგად უძლებენ გაჭიმვასა და შეკუმშვას, როცა გარდა ამისა გარეშე გარეგანი გამოწვევები არ არის მნიშვნელოვანი, რაც მათ მაქსიმალურ მასალის ეფექტურობასა და სიზუსტეს უზრუნველყოფს. ცარციანი ნახშირბადის ბოჭკორით გამოყენებული მილები წონის მიმართ უკეთეს გარეგანი გამოწვევების წინააღმდეგ წინააღმდეგობას აჩვენებენ და ძირითადი სტრუქტურული ძელების მოსაწყობარებლად ირჩევიან; მიუხედავად ამისა, მყარი ნახშირბადის ბოჭკორით გამოყენებული ძელები უკეთესი არჩევანია სიზუსტის მოთხოვნილებების მაღალი დონის შემცველი შეერთებების, მოძრავი ნაკრებების მიმაგრების და განსაკუთრებით მაღალი სიზუსტის და მაღალი ტვირთის კონცენტრაციის მოთხოვნილებების მქონე კომპონენტების შემთხვევაში. ნახშირბადის ბოჭკორით გამოყენებული ძელებისა და მილების არჩევანი დამოკიდებულია თითოეული სტრუქტურული ელემენტის კონკრეტულ ძაბვის პროფილზე და სიზუსტის მოთხოვნილებებზე.
Რომელი ტემპერატურის დიაპაზონში შეძლებს ნახშირბადის ბოჭკორით გამოყენებული ძელები მუშაობას რობოტებში?
Სტანდარტული ნახშირბადის ბოჭკოვანი ძელები მყარი რჩება -40°C–დან +80°C-მდე გარემოებში მნიშვნელოვანი თვისებების დაკარგვის გარეშე, რაც მოიცავს მანუფაქტურისა და ავტომატიზაციის საწარმოებში შენობებში მომუშავე რობოტული სისტემების უმრავლესობას. სპეციალური ეპოქსიდული ან პოლიიმიდული მატრიცებით შემუშავებული მაღალტემპერატურული ნახშირბადის ბოჭკოვანი ძელები ამ დიაპაზონს ვრცელებს +120°C-მდე ან მეტამდე, რაც შესაძლებლად ხდის მათ რობოტული სისტემებისთვის, რომლებიც მუშაობენ ღუმელების, პრესების ან სხვა სითბოს წარმომქმნელი აღჭურვილობის მიმდებარე ადგილებში. ამ ზღვრებს გარეთ ნახშირბადის ბოჭკოვანი ძელები შეიძლება განიცადონ მატრიცის გამხდარება ან მიკროტრეშქვების წარმოქმნა, რაც სითბოს მართვის ამონახსნების ან სხვა მასალების გამოყენებას მოითხოვს; გამოყენებამდე მკაცრად შეამოწმეთ თქვენი ნახშირბადის ბოჭკოვანი ძელების სპეციფიკაციაში მოცემული სითბოს მუშაობის დიაპაზონი ექსტრემალური ტემპერატურის რობოტულ გარემოში.
Შეიძლება თუ არა ნახშირბადის ბოჭკოვანი ძელების რემონტი ან შეცვლა საერთოდ რობოტული ბარძიმების საველე პირობებში?
Კარბონული ბოჭკოს ძელები, რომლებიც დაზიანდებიან შეჯახების შედეგად ან გადატვირთვის სტრესით, ჩვეულებრივ მოითხოვენ კომპონენტის სრულ შეცვლას ველზე რემონტის ნაცვლად, რადგან დაზიანებული კარბონული ბოჭკოს ძელების შეერთება ან დაკავშირება ხშირად ნაკლებად საიმედოა, ვიდრე ორიგინალური წარმოების პროცესები. თუმცა, მოდულური რობოტული მანიპულატორის დიზაინი, რომელშიც კარბონული ბოჭკოს ძელები ერთმანეთთან მიიკავშირება ბოლტებით, საშუალებას აძლევს დაზიანებული ნაკერძების შედარებით სწრაფად შეცვლას ველზე, ყველა სტრუქტურის დაშელების გარეშე. პრევენციული მომსახურება, რომელიც მონიტორინგს ახდენს კარბონული ბოჭკოს ძელებზე ხილული გატეხილებების ან დელამინაციის მიხედვით და კომპონენტებს დაზიანების წინ შეცვლის, უზრუნველყოფს რობოტული მანიპულატორის უწყვეტ ხელმისაწვდომობას; ეს მიდგომა მნიშვნელოვნად უფრო ეკონომიურად მიიღება, ვიდრე სისტემის შეწყვეტის შემდეგ დაზიანებული კარბონული ბოჭკოს ძელების რემონტი.
Სარჩევი
- Რატომ აღემატებიან ნახშირბადის ბოჭკოების ძელები სხვა მასალებს
- Რობოტული მანიპულატორის დიზაინისთვის ნახშირბადის ბოჭკოს ძორების სწორი არჩევა
- Რობოტული ბარძიმების გამოყენების საუკეთესო პრაქტიკები
-
Ხშირად დასმული კითხვები
- Როგორ შედარებულია კარბონული ძაფები კომპოზიტური მილების მიმართ რობოტიზებული მანიპულატორების სტრუქტურებში?
- Რომელი ტემპერატურის დიაპაზონში შეძლებს ნახშირბადის ბოჭკორით გამოყენებული ძელები მუშაობას რობოტებში?
- Შეიძლება თუ არა ნახშირბადის ბოჭკოვანი ძელების რემონტი ან შეცვლა საერთოდ რობოტული ბარძიმების საველე პირობებში?